[Webots Robotik] Autonome Q-Learning-Navigation: 648-Zustände-Diskretisierung & Socket-Architektur (#1)
· 2 Minuten Lesezeit

📌 Kernaussagen (TL;DR)
- Herausforderung: Kontinuierliche Sensordaten (Distanz und Kurswinkel) führen bei tabellarischem Q-Learning zu einer Zustandsexplosion; synchrone IPC mit dem Webots-Simulator erfordert minimale Latenzen.
- Lösung: Reduktion auf 648 diskrete Zustände über 3 Distanzsektoren und 4 Orientierungsbereiche sowie ein robuster TCP-Socket-Server in Python.
1. Zustandsraum-Diskretisierung: 648 kompakte Bins
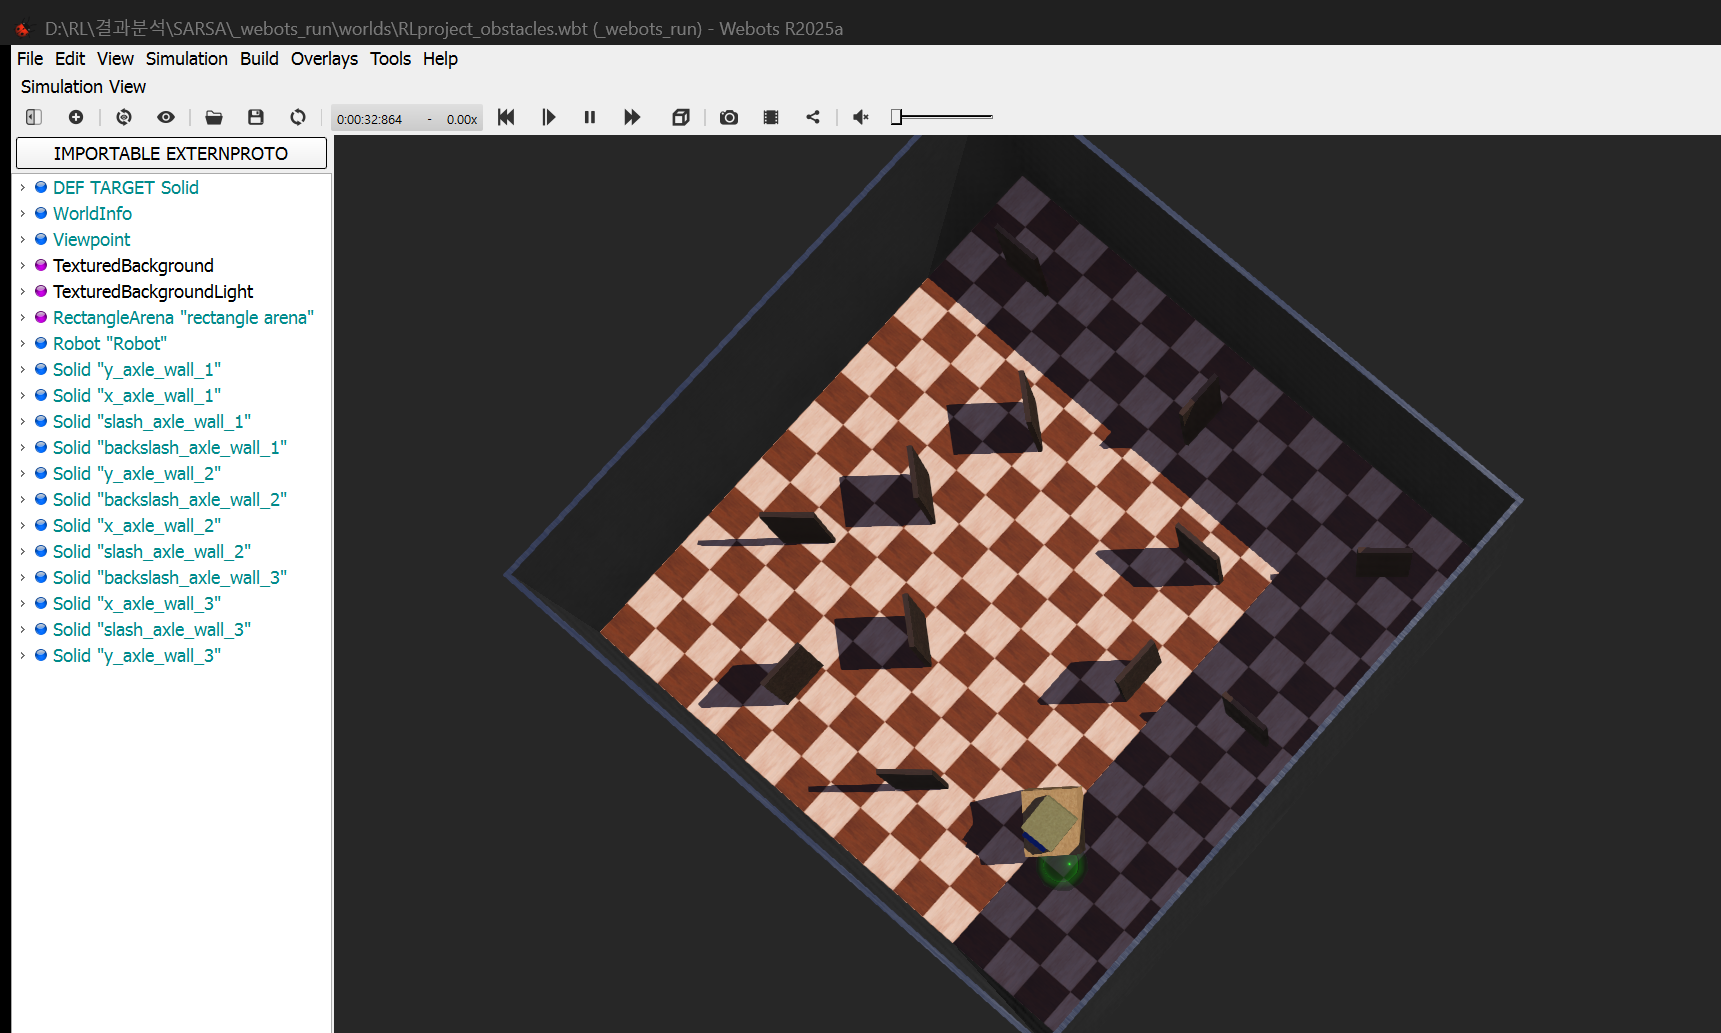
Kontinuierliche Sensormessungen s ∈ R^7 lassen sich nicht direkt in einer Q-Tabelle speichern. Wir zerlegen den Raum:
- 3 Sensorsektoren (Links, Vorne, Rechts): Jeweils 3 diskrete Distanzstufen (Nah, Mittel, Weit) $ ightarrow 3^3 = 27$ Kombinationen.
- Relativer Zielwinkel (
heta_{ ext{target}}): 4 Quadranten (Vorne-Links, Vorne-Rechts, Hinten-Links, Hinten-Rechts) $ ightarrow 4$ Zustände. - Zielabstand: 6 diskrete Distanzzonen $ ightarrow 6$ Zustände.
ext{Zustände gesamt} = 27 imes 4 imes 6 = 648 ext{ diskrete Zustände}
Dadurch passt die gesamte Q-Tabelle in weniger als 15 Kilobyte Speicher und konvergiert in wenigen hundert Episoden stabil.
📌 Management Summary (3–5 Zeilen)
- Effiziente Diskretisierung: 648 Bins ermöglichen schnelles tabellarisches Lernen ohne Deep-RL-Overhead.
- Schnelle IPC: Ein lokaler TCP-Socket synchronisiert Physiksimulation und Python-Agenten mit über 100 Schritten pro Sekunde.
- Robuste Basis: Die Struktur verhindert Speicherüberläufe und garantiert reproduzierbare Trainingsläufe.
- Hardware-Kompatibilität: Der kompakte Zustandsraum erlaubt die spätere Ausführung direkt auf einem Arduino Uno.