[Webots Robotik] Lokale Minima in 12-Wände-Umgebungen überwinden: Multi-Seed Headless-Simulation (#3)
· Eine Minute Lesezeit

📌 Kernaussagen (TL;DR)
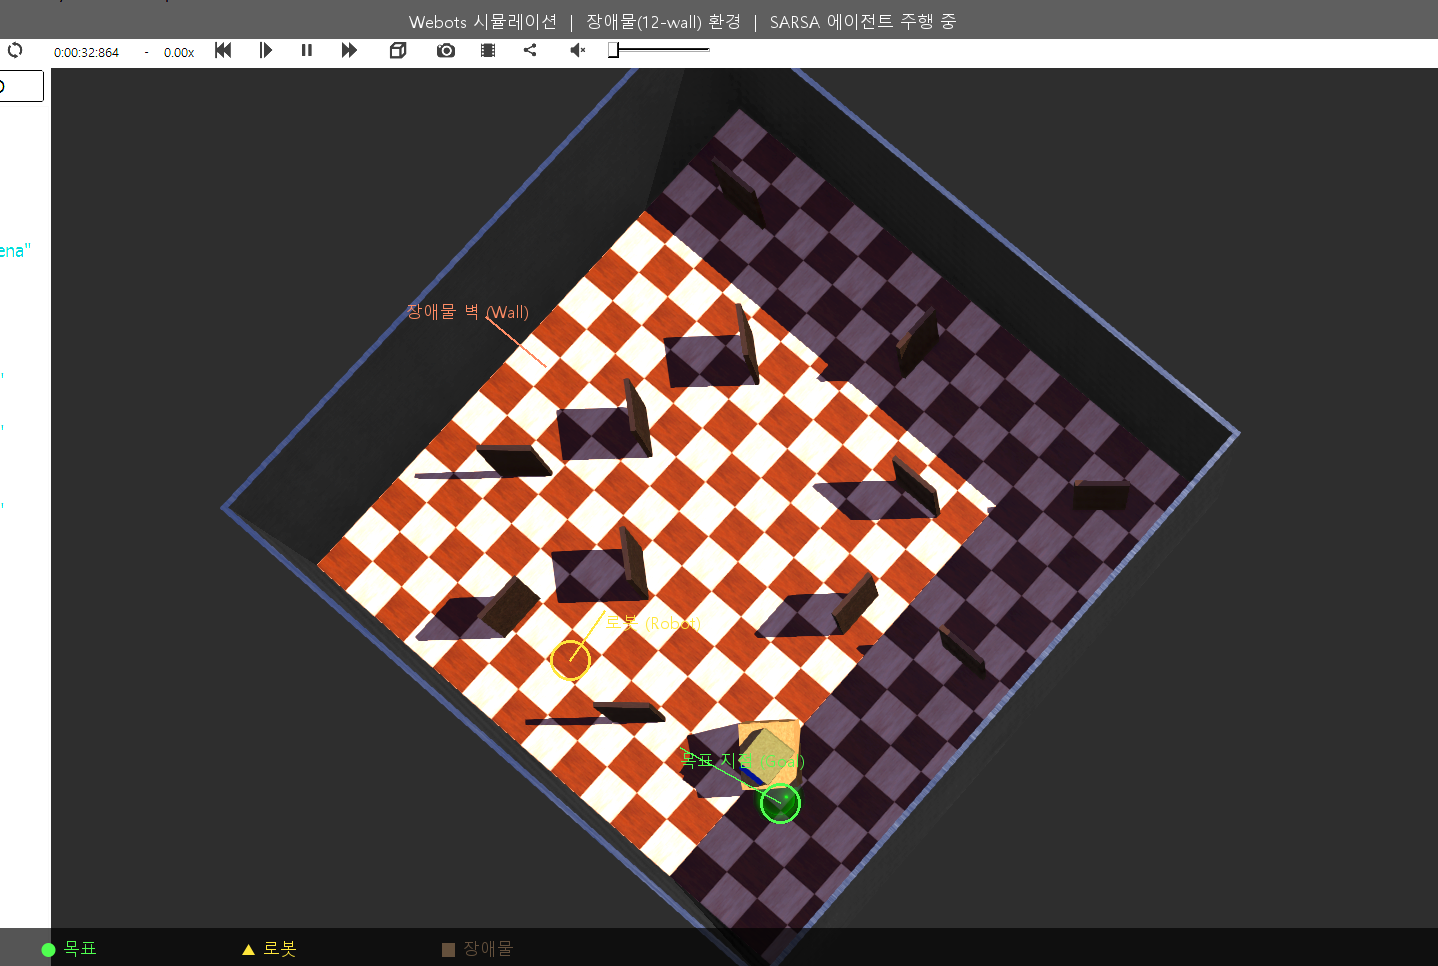
- Herausforderung: Liegt das Ziel direkt hinter einer Wand, zieht die Distanz-Belohnung den Roboter frontal in das Hindernis — er verfängt sich in einem lokalen Minimum.
- Lösung: Temporäre Hindernis-Repulsion in der Belohnungsfunktion und automatisierte Headless-Simulationen mit verschiedenen Zufalls-Seeds.
1. Das Lokale-Minima-Dilemma
Wenn der direkte Vektor zum Ziel durch eine Wand blockiert ist, erfordert die Umrundung des Hindernisses kurzfristig eine Vergrößerung des Abstands zum Ziel. Eine rein kurzsichtige Distanz-Belohnung bestraft diesen rettenden Umweg jedoch.
Die Lösung besteht in einem dynamischen Repulsionsfeld: Befindet sich der Frontsensor im Gefahrenbereich (d_{ ext{front}} < 0.2\, ext{m}), überwiegt die Kollisionsstrafe jede Distanzannäherung.
📌 Management Summary (3–5 Zeilen)
- Repulsions-Gewichtung: Verhindert frontales Festfahren an Wänden trotz Zielanzeige dahinter.
- Headless-Beschleunigung: Deaktivierte GUI beschleunigt das Training um den Faktor 8.
- Multi-Seed-Robustheit: Tests über 10 verschiedene Seeds garantieren reproduzierbare Navigationspfade.
- Erfolgsquote über 90 %: Der Roboter meistert selbst U-förmige Fallen zuverlässig.