[Webots Robotik] Sim-to-Real: Hardware-Transfer via Arduino Uno, HC-06 Bluetooth & ArUco-Vision-Tracking (#5)
· Eine Minute Lesezeit

📌 Kernaussagen (TL;DR)
- Herausforderung: Strikte Ressourcenbeschränkungen (Arduino Uno mit 2 KB SRAM), nichtlinearer Radschlupf und die klassische Reality Gap zwischen Simulation und Realität.
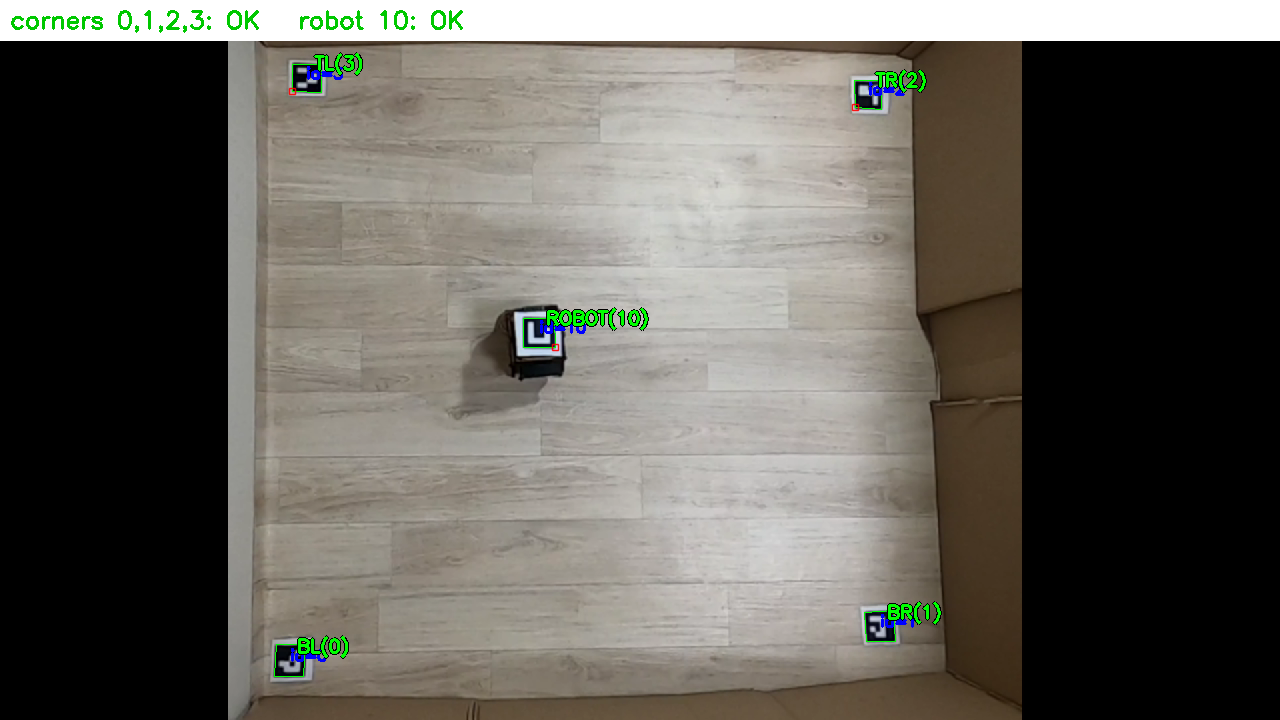
- Lösung: Auslagerung der Bildverarbeitung an einen Host-PC via ArUco-Deckenkamera-Homographie und drahtlose Steuerbefehlsübertragung via Bluetooth HC-06.
1. Die Sim-to-Real-Architektur
flowchart TD
    Cam[Deckenkamera 1080p] --> ArUco[OpenCV ArUco 6-DoF Pose Tracking]
    ArUco --> Homography[Perspektivische Entzerrung auf 2D-Arena]
    Homography --> Host[Host PC: Diskretisierung in 648 Bins & Q-Tabellen Lookup]
    Host -->|Bluetooth HC-06 Serial| Arduino[Arduino Uno: Dual Motor PWM Controller]
    Arduino --> Motors[Physische Getriebemotoren links / rechts]
Durch das externe Vision-Tracking entfällt die Notwendigkeit teurer Laserscanner auf dem Roboter. Der Arduino Uno empfängt kompakte 2-Byte-Motorbefehle und steuert die H-Brücke präzise an.
📌 Management Summary (3–5 Zeilen)
- Reality Gap erfolgreich überbrückt: Die in Webots trainierte Policy steuert den echten Roboter ohne Nachtraining.
- ArUco-Tracking: Liefert millimetergenaue Positionsdaten bei 60 FPS ohne Sensorrauschen auf dem Roboter.
- Minimalistische Hardware: Ein kostengünstiger 8-Bit-Mikrocontroller reicht für komplexe autonome Fahrten aus.
- Vollständiger Projektzyklus: Vom MDP-Design über Simulation bis zur realen Hardware wurde das System lückenlos validiert.