[Webots Robotik] Tabellarische Q-Learning-Implementierung & Reward Shaping Tuning (#2)
· Eine Minute Lesezeit

📌 Kernaussagen (TL;DR)
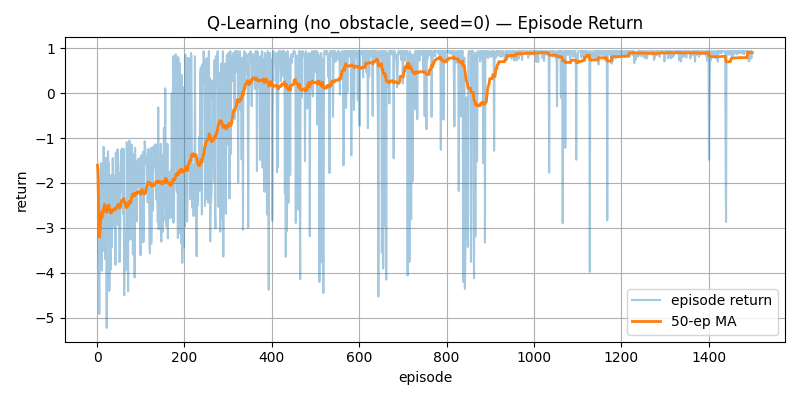
- Herausforderung: Spärliche Belohnungen (+1,0 bei Zielerreichung, -1,0 bei Kollision) führen zu massiver Explorationsträgheit; der Roboter dreht sich ziellos im Kreis.
- Lösung: Dichtes Reward-Shaping mit Distanz-Delta ($\Delta d$) und Geschwindigkeitsanreizen sowie exponentieller $\epsilon$-Zerfall ($0.95 ightarrow 0.05$).