[Webots Robotik] Sim-to-Real: Hardware-Transfer via Arduino Uno, HC-06 Bluetooth & ArUco-Vision-Tracking (#5)
· Eine Minute Lesezeit

📌 Kernaussagen (TL;DR)
- Herausforderung: Strikte Ressourcenbeschränkungen (Arduino Uno mit 2 KB SRAM), nichtlinearer Radschlupf und die klassische Reality Gap zwischen Simulation und Realität.
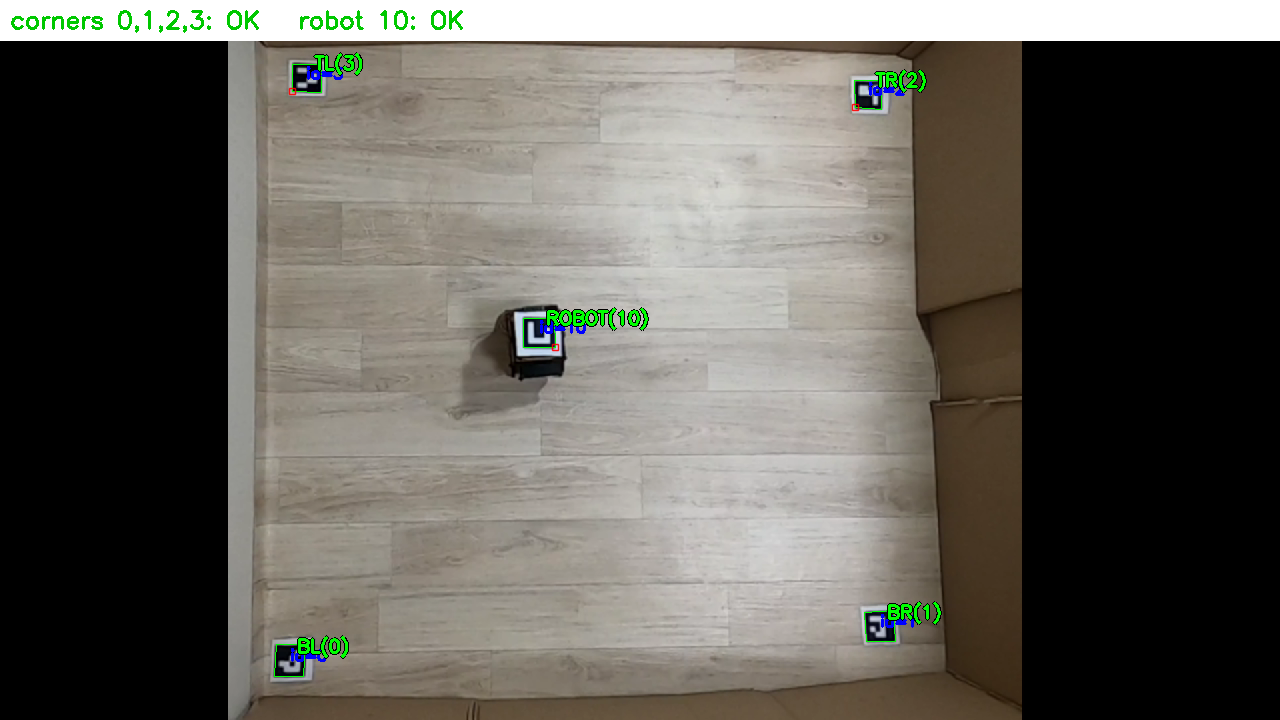
- Lösung: Auslagerung der Bildverarbeitung an einen Host-PC via ArUco-Deckenkamera-Homographie und drahtlose Steuerbefehlsübertragung via Bluetooth HC-06.