[Webots Robotik] Lokale Minima in 12-Wände-Umgebungen überwinden: Multi-Seed Headless-Simulation (#3)
· Eine Minute Lesezeit

📌 Kernaussagen (TL;DR)
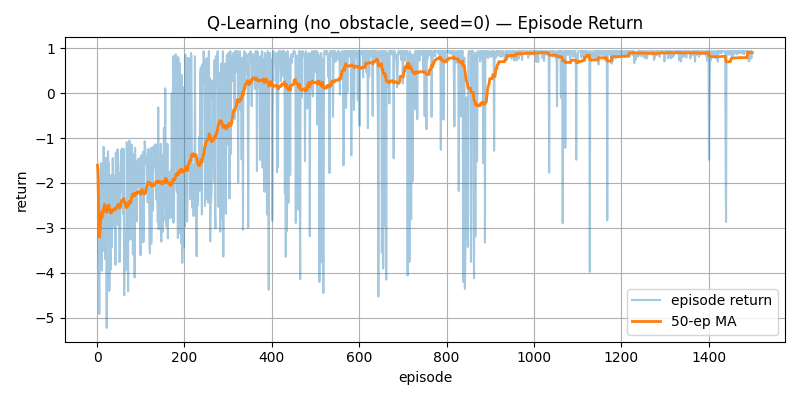
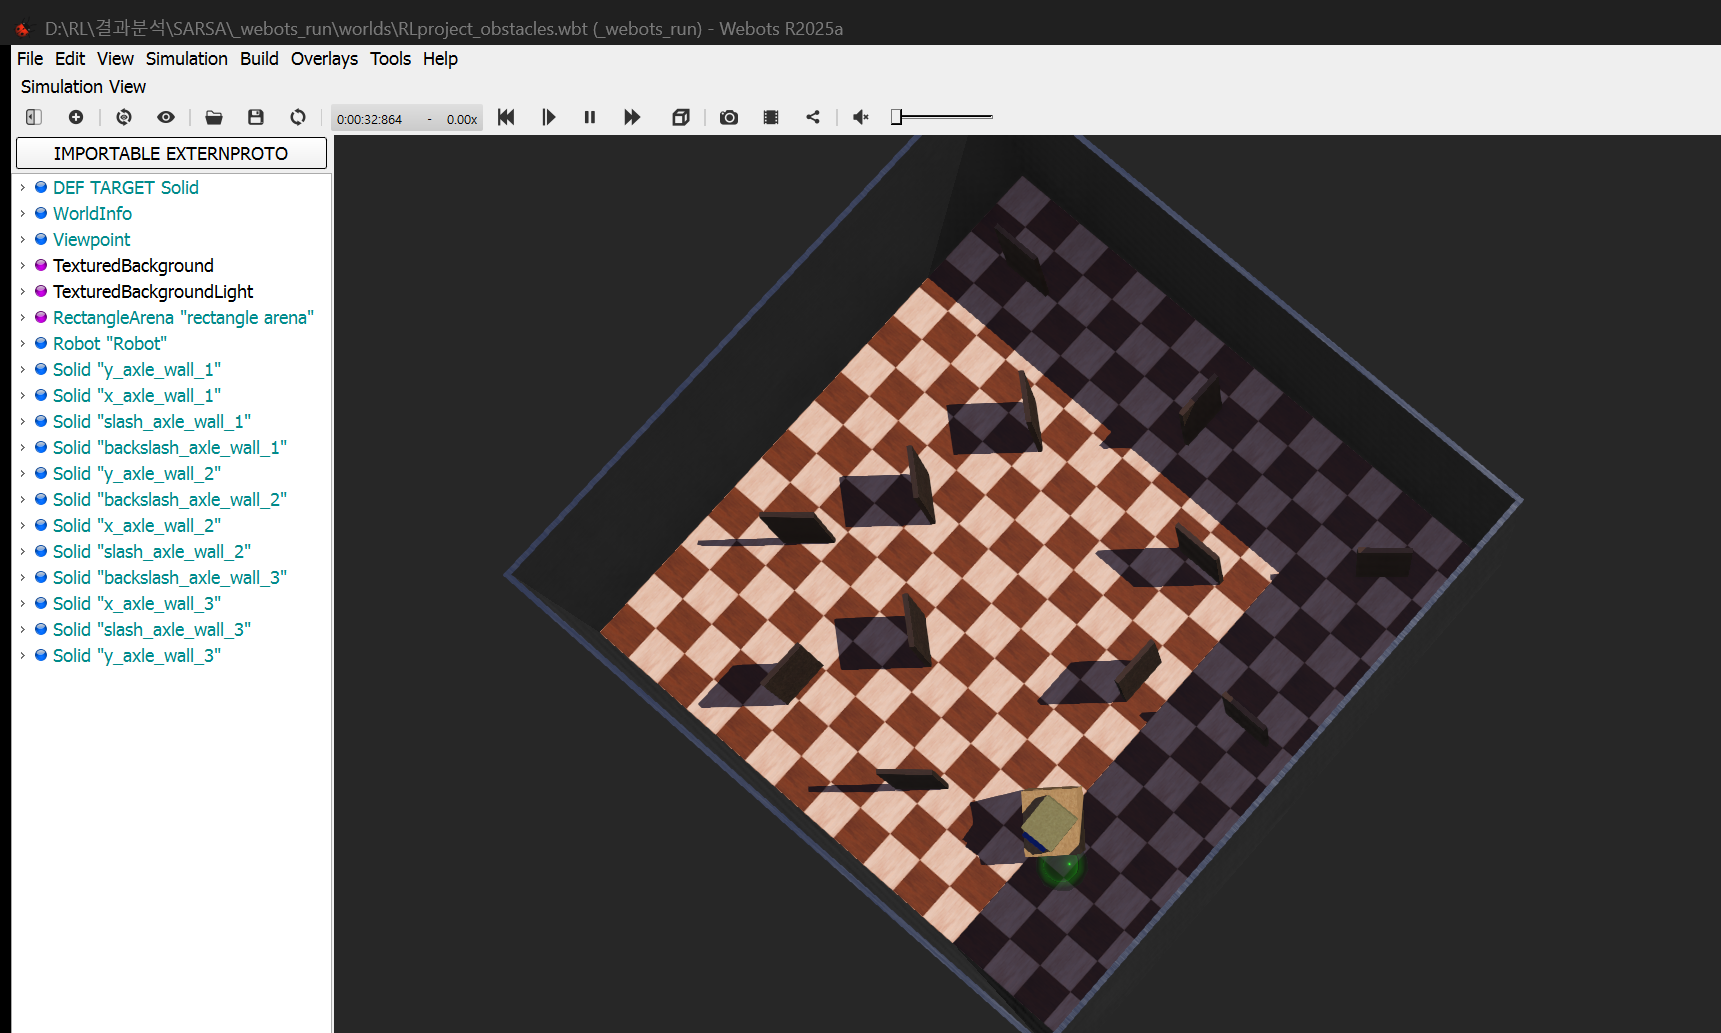
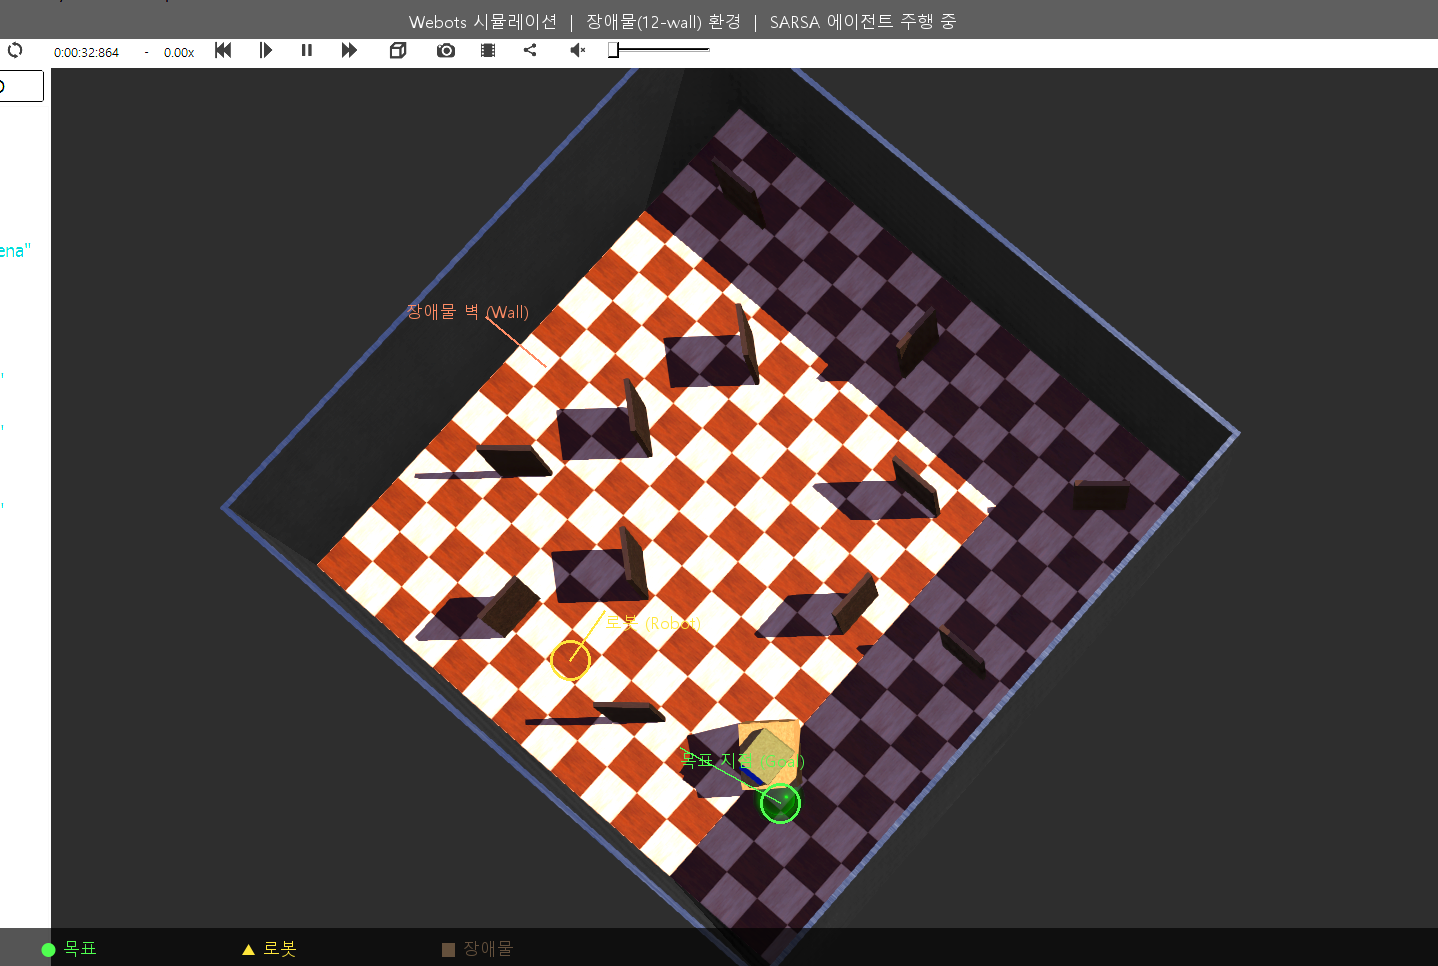
- Herausforderung: Liegt das Ziel direkt hinter einer Wand, zieht die Distanz-Belohnung den Roboter frontal in das Hindernis — er verfängt sich in einem lokalen Minimum.
- Lösung: Temporäre Hindernis-Repulsion in der Belohnungsfunktion und automatisierte Headless-Simulationen mit verschiedenen Zufalls-Seeds.