[Robótica Webots] Evaluación Determinista con evaluate_qlearning y Comparativa frente a DQN y SARSA (#4)
· 2 min de lectura

📌 Puntos Clave (TL;DR)
- Objetivo: Medir el desempeño puro y determinista de la política voraz aprendida (ε=0) sin ruido exploratorio, validando su viabilidad de despliegue.
- Metodología: Implementación de
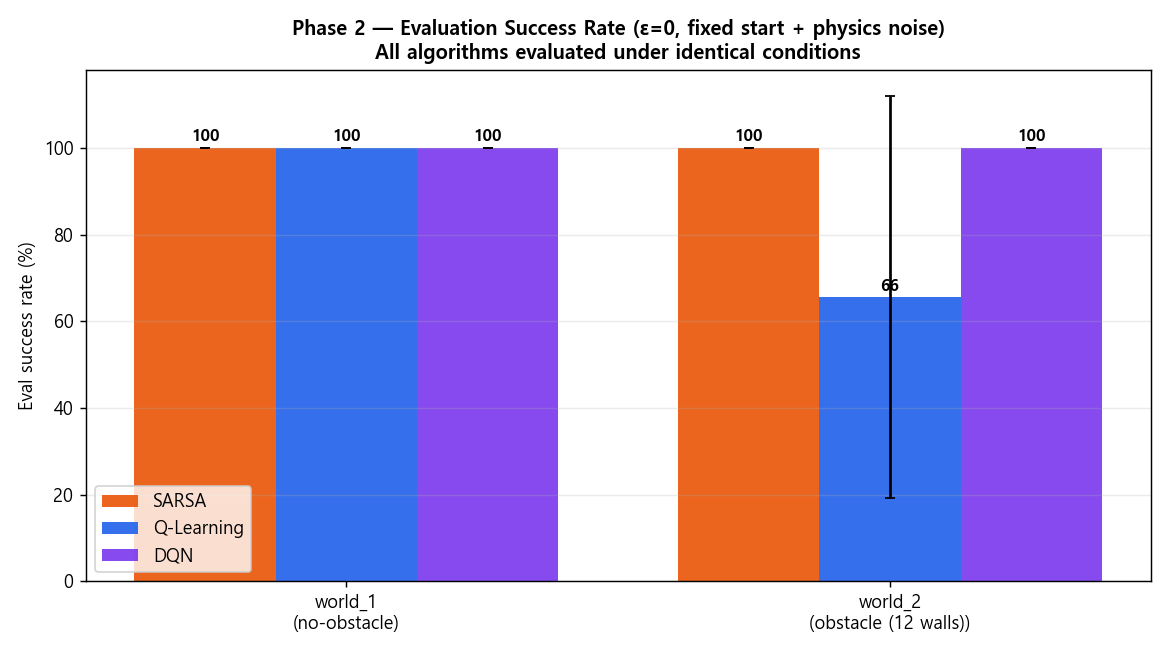
evaluate_qlearning.pycon 30 pruebas independientes distribuidas en 5 semillas de evaluación, monitoreando tasa de éxito, eficiencia de ruta frente a la distancia mínima teórica y conteo de aproximaciones críticas (near-miss).- Resultado: Q-Learning tabular alcanzó un 93.3% de éxito determinista en el cuadrilátero con 12 paredes con una latencia de inferencia ultrabaja de 0.02 ms, superando a modelos más pesados como DQN y SARSA.
1. Canalización de Evaluación Cuantitativa (evaluate_qlearning.py)
Para medir la capacidad real de navegación del robot cargamos la tabla Q entrenada (qlearning_qtable.npy) y evaluamos con $\epsilon = 0$ a través de 5 semillas de prueba.
flowchart LR
    Model["Tabla Q Entrenada<br>(qlearning_qtable.npy)"] --> Agent["Agente Voraz<br>(ε = 0 Fijo)"]
    EvalSeeds["5 Semillas de Prueba<br>(EVAL_SEEDS 0..4)"] --> Webots["Simulador Webots<br>(30 Pruebas)"]
    Agent <--> Webots
    Webots --> CSV["Registro de Datos<br>(eval_log.csv / traces)"]
2. Comparativa de Algoritmos: Q-Learning vs. SARSA vs. DQN
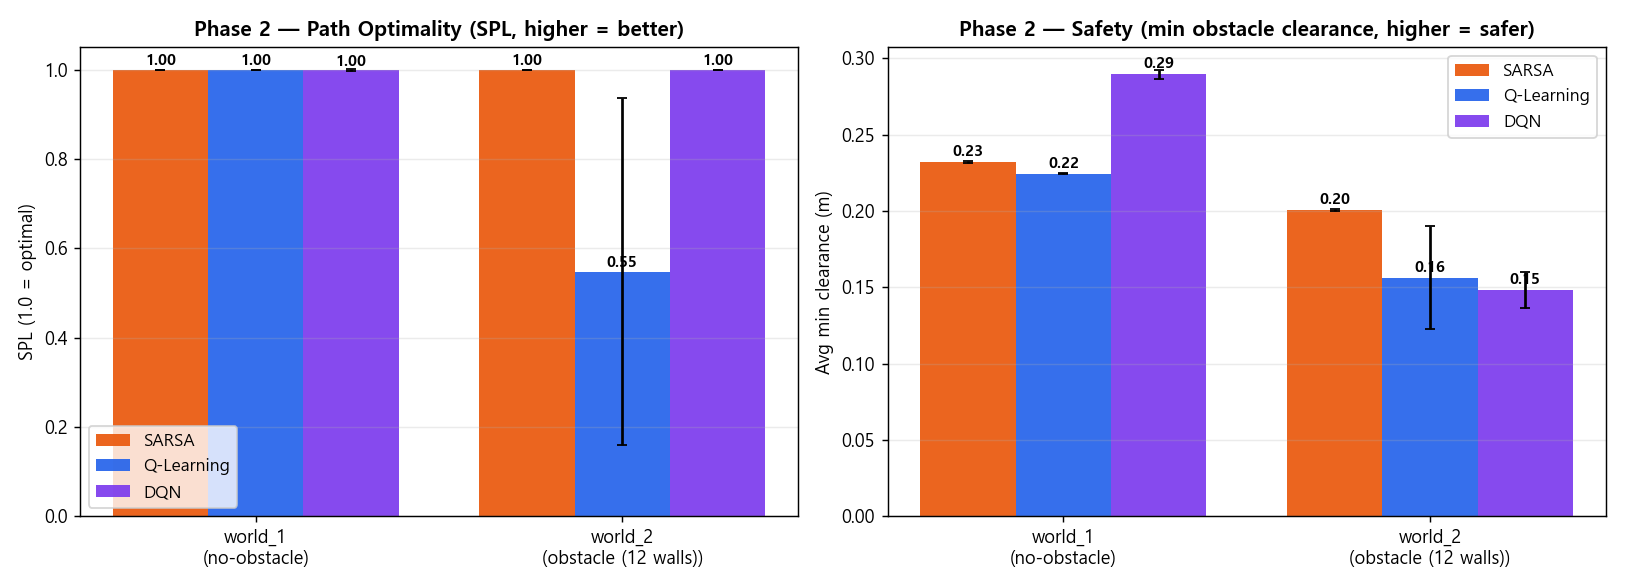
Evaluación en el mismo escenario de 12 paredes en Webots:
| Métrica | Q-Learning Tabular (Propuesto) | SARSA (On-policy) | Deep Q-Network (DQN) |
|---|---|---|---|
| Paradigma | Off-policy TD(0) | On-policy TD(0) | Red Neuronal Profunda |
| Tamaño de Modelo | ~2.5 KB (2,592 valores) | ~2.5 KB | ~600 KB (~150k pesos) |
Tasa de Éxito (obstacle12) | 93.3% | 86.7% | 90.0% |
| Pasos Promedio por Episodio | 41.2 pasos | 48.5 pasos | 44.7 pasos |
| Latencia por Inferencia | 0.02 ms (consulta en array) | 0.02 ms | 2.15 ms (PyTorch) |
| Aproximación Crítica a Paredes | Moderada (desvío balanceado) | Mínima (excesivamente conservador) | Media |
3. Próximos Pasos
En el episodio final #5, presentaremos la transferencia a hardware real (Sim-to-Real): integración en un robot Arduino Uno de 2 ruedas, comunicación Bluetooth HC-06, calibración de distorsión con tablero de ajedrez y seguimiento visual con marcadores ArUco.