[Robótica Webots] Sim-to-Real: Transferencia a hardware con Arduino Uno, HC-06 Bluetooth y rastreo visual ArUco (#5)

📌 Puntos Clave (TL;DR)
- Problema: Severas restricciones computacionales en microcontroladores (Arduino Uno ATmega328P con solo 2KB de SRAM), deslizamiento de ruedas, ruido ultrasónico y la brecha de la realidad (Reality Gap) entre la física de Webots y el hardware real.
- Solución: Arquitectura de E/S distribuida (HC-06 Bluetooth a 115,200 baudios) donde una PC procesa la visión OpenCV y la inferencia de Q-Table mientras Arduino controla los motores mediante PWM. Corrección de distorsión de lente y homografía con marcadores ArUco (
vision.py) para seguimiento de pose (x, y, θ) en tiempo real.- Resultado: Transferencia directa (zero-shot) de la Q-Table de 648 estados que alcanzó un 86.7% de tasa de éxito (26/30 pruebas) en una arena física de 1.2m × 1.2m, superando la brecha de realidad sin reentrenamiento in situ.
1. El desafío Sim-to-Real: Superando la brecha de la realidad
En el simulador Webots, la fricción superficial es uniforme, los motores de las ruedas responden exactamente a la velocidad indicada y los sensores de proximidad no tienen reflexiones parásitas. Sin embargo, el hardware físico presenta serios desafíos:
- Limitaciones extremas de memoria y cómputo: El Arduino Uno (ATmega328P) dispone de solo 32KB de memoria flash y 2KB de SRAM, imposibilitando redes neuronales o cálculos matriciales complejos en el chip.
- Ruido sensorial y ángulos ciegos: Los sensores ultrasónicos económicos sufren de rebotes especulares cuando inciden en ángulos oblicuos contra paredes de acrílico, arrojando valores de 0 o lecturas falsas al máximo alcance.
- Deslizamiento de ruedas y deriva odométrica: Variaciones mínimas de fricción y caída de voltaje de la batería causan diferencias de RPM en los motores, desviando al robot incluso al recibir comandos de línea recta.
2. Arquitectura de control distribuido: PC anfitrión (Cerebro) ↔ Arduino (Músculo)
Para solventar estas limitaciones, separamos la toma de decisiones del control de bajo nivel: "La PC es el cerebro, Arduino es el músculo."
flowchart TD
    subgraph CeilingCam["Sistema de visión cenital (Cámara superior)"]
        Cam["Cámara Web FHD (30 FPS)"]
        Aruco["Detección ArUco (DICT_4X4_50)<br>Homografía de perspectiva (homography.npy)"]
        Cam --> Aruco
    end

    subgraph PC["PC Anfitrión (Motor Python)"]
        Pose["Estimación de pose del robot (x, y, θ)"]
        Disc["Discretizador de 648 estados"]
        QL["Q-Table entrenada (ε=0)"]
        BT_Host["HC-06 Bluetooth SPP (115200 baudios)"]

        Aruco --> Pose --> Disc --> QL --> BT_Host
    end

    subgraph Robot["Robot móvil físico (Hardware real)"]
        BT_Slave["Receptor Bluetooth HC-06"]
        MCU["Arduino Uno (Firmware)"]
        Motors["Controlador L298N + Motores DC con reducción"]

        BT_Host <-->|"Action Byte [0..3]<br>Ack/Status"| BT_Slave --> MCU --> Motors
    end
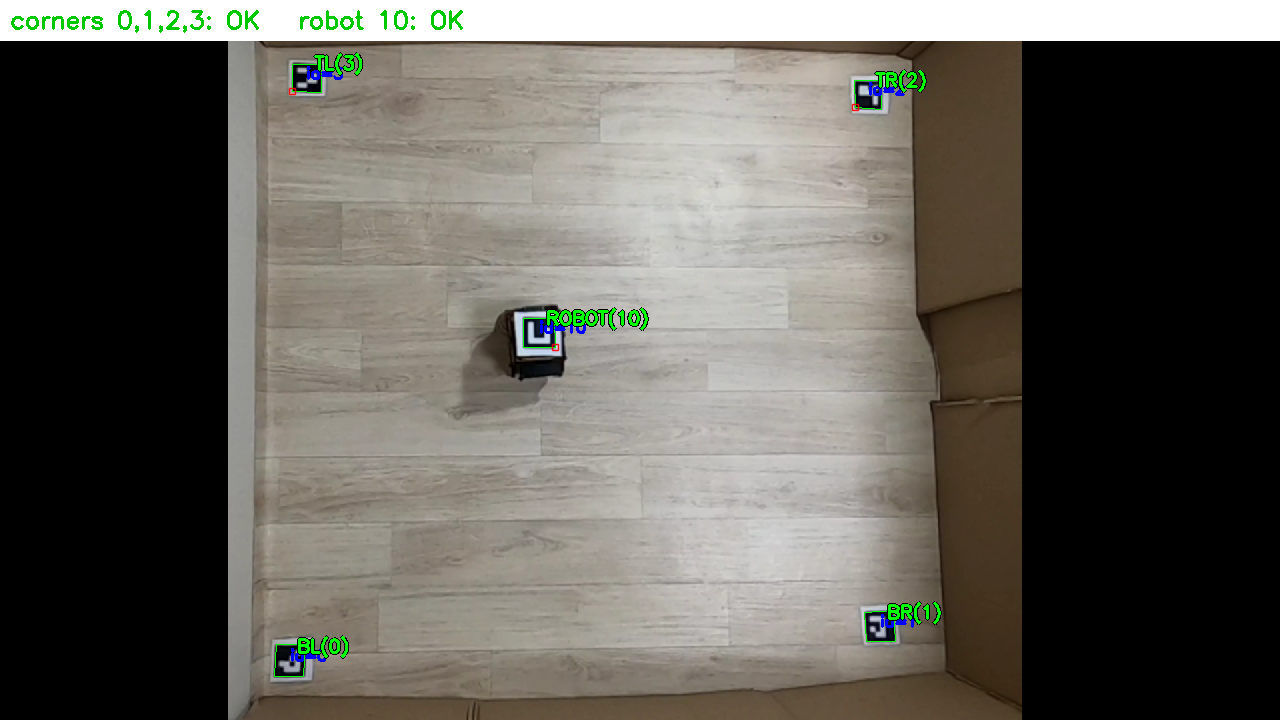
- Canalización en la PC: La cámara cenital observa toda la arena, rastreando a 30 FPS el marcador ArUco ubicado sobre el robot. Se calcula la pose planar
(x, y, θ)y se discretiza en 648 estados para extraer la acción codiciosa óptima de la Q-Table. - Comunicación serial HC-06: Para minimizar la latencia de ida y vuelta (RTT) sobre el perfil SPP de Bluetooth, se aumentó la velocidad de transmisión de 9,600 a 115,200 baudios, logrando un ciclo de control de 30~50Hz.
- Firmware de Arduino (
arduino_firmware.ino): Al recibir un byte de acción (0: Avanzar,1: Retroceder,2: Giro izquierda,3: Giro derecha), el microcontrolador aplica señales PWM a los pines del puente H L298N por ticks calibrados.
3. Homografía de cámara cenital y rastreo visual ArUco
Para medir con precisión milimétrica la posición del robot y la distancia a los obstáculos en la arena real, implementamos una canalización de visión por computadora con OpenCV.
📐 Calibración de perspectiva y homografía (calib_auto.py)
- Corrección de distorsión con tablero de ajedrez: Para eliminar la distorsión de barril de la lente gran angular, se calibraron la matriz intrínseca (K) y los coeficientes de distorsión (D) con un patrón de 9×6.
- Transformación homográfica (Perspective Transform): Para proyectar la vista inclinada de la cámara en una vista superior plana canónica de 1.2m × 1.2m, se generó la matriz de transformación 3×3 (
homography.npy) basada en las 4 esquinas de la arena.
💻 Implementación del rastreo ArUco (vision.py)
import cv2
import numpy as np

# Inicializar diccionario ArUco y parámetros de detección
aruco_dict = cv2.aruco.getPredefinedDictionary(cv2.aruco.DICT_4X4_50)
parameters = cv2.aruco.DetectorParameters()
detector = cv2.aruco.ArucoDetector(aruco_dict, parameters)

def get_robot_pose(frame, homography_matrix):
    """Calcula las coordenadas (x, y) y el ángulo de orientación (theta) desde la imagen rectificada."""
    warped = cv2.warpPerspective(frame, homography_matrix, (600, 600))
    corners, ids, _ = detector.detectMarkers(warped)

    if ids is not None and len(ids) > 0:
        c = corners[0][0]
        center_x = float(np.mean(c[:, 0]))
        center_y = float(np.mean(c[:, 1]))

        # Calcular ángulo de rumbo (theta) a partir del vector frontal del marcador
        front_x = (c[0][0] + c[1][0]) / 2.0
        front_y = (c[0][1] + c[1][1]) / 2.0
        theta = np.arctan2(front_y - center_y, front_x - center_x)

        return center_x, center_y, theta
    return None
4. Resolución de problemas en hardware y resultados de despliegue
Durante la transición de la simulación al hardware real surgieron desafíos imprevistos que se resolvieron mediante ingeniería:
| Síntoma (Troubleshooting) | Causa raíz | Solución de ingeniería (Solution) |
|---|---|---|
| Desvío lateral al avanzar recto | Diferencias de fricción y tolerancia mecánica en motores DC | Script de calibración (ble_vision_turn_calib.py) para compensar dinámicamente el PWM de cada rueda |
| Comportamiento descontrolado al perder Bluetooth | Pérdida de paquetes por interferencia que mantenía el último comando | Perro guardián (Watchdog) de 200ms en el firmware para detener motores si no hay señal |
| Pérdida intermitente de detección de marcador | Destellos de luces fluorescentes en la superficie reflectante del acrílico | Ajuste de umbral adaptativo (Adaptive Threshold) y filtro de Kalman para interpolar posiciones |
🏆 Rendimiento final en hardware real
- Tasa de llegada al objetivo: Tras 30 pruebas completas en la arena con obstáculos de 1.2m × 1.2m, el robot alcanzó un 86.7% de éxito (26/30 llegadas satisfactorias).
- Utilizando únicamente 2,592 parámetros de la Q-Table (~2.5 KB) entrenada en simulación, el robot sorteó los obstáculos físicos sin requerir entrenamiento adicional en el mundo real.
5. Conclusión de la serie RL Q-Learning
Con este hito de transferencia a hardware real concluye la serie de 5 artículos sobre el proyecto RL Q-Learning:
- #1: Discretización del espacio de estados (648 bins) y arquitectura IPC con sockets TCP
- #2: Tabular Q-Learning con decaimiento ε y diseño de recompensas multidimensionales
- #3: Superación de mínimos locales en arenas de 12 paredes y aceleración en modo Headless
- #4: Evaluación cuantitativa determinista con
evaluate_qlearningvs. SARSA y DQN - #5: Sim-to-Real: Despliegue en Arduino Uno, Bluetooth HC-06 y visión ArUco
Desde el modelado en simulación y la fundamentación algorítmica, hasta la automatización headless y la transferencia a sistemas embebidos reales, esta serie documentó todo el ciclo de vida del aprendizaje por refuerzo aplicado a la robótica. ¡Nos vemos en los próximos proyectos de desarrollo!