[Vision AI] Detección de Invasión de Carril en Caja Negra y ANPR con Superresolución: Pipeline de 6 Etapas y Desafíos en Tiempo Real (#1)
· 2 min de lectura

📌 Key Takeaways (Puntos Clave)
- Problema: Las grabaciones de baja resolución de cámaras de tablero sufren vibraciones, contraluces y desenfoque de movimiento, lo que hace que el reconocimiento de matrículas y el monitoreo de invasión de carril fallen con frecuencia.
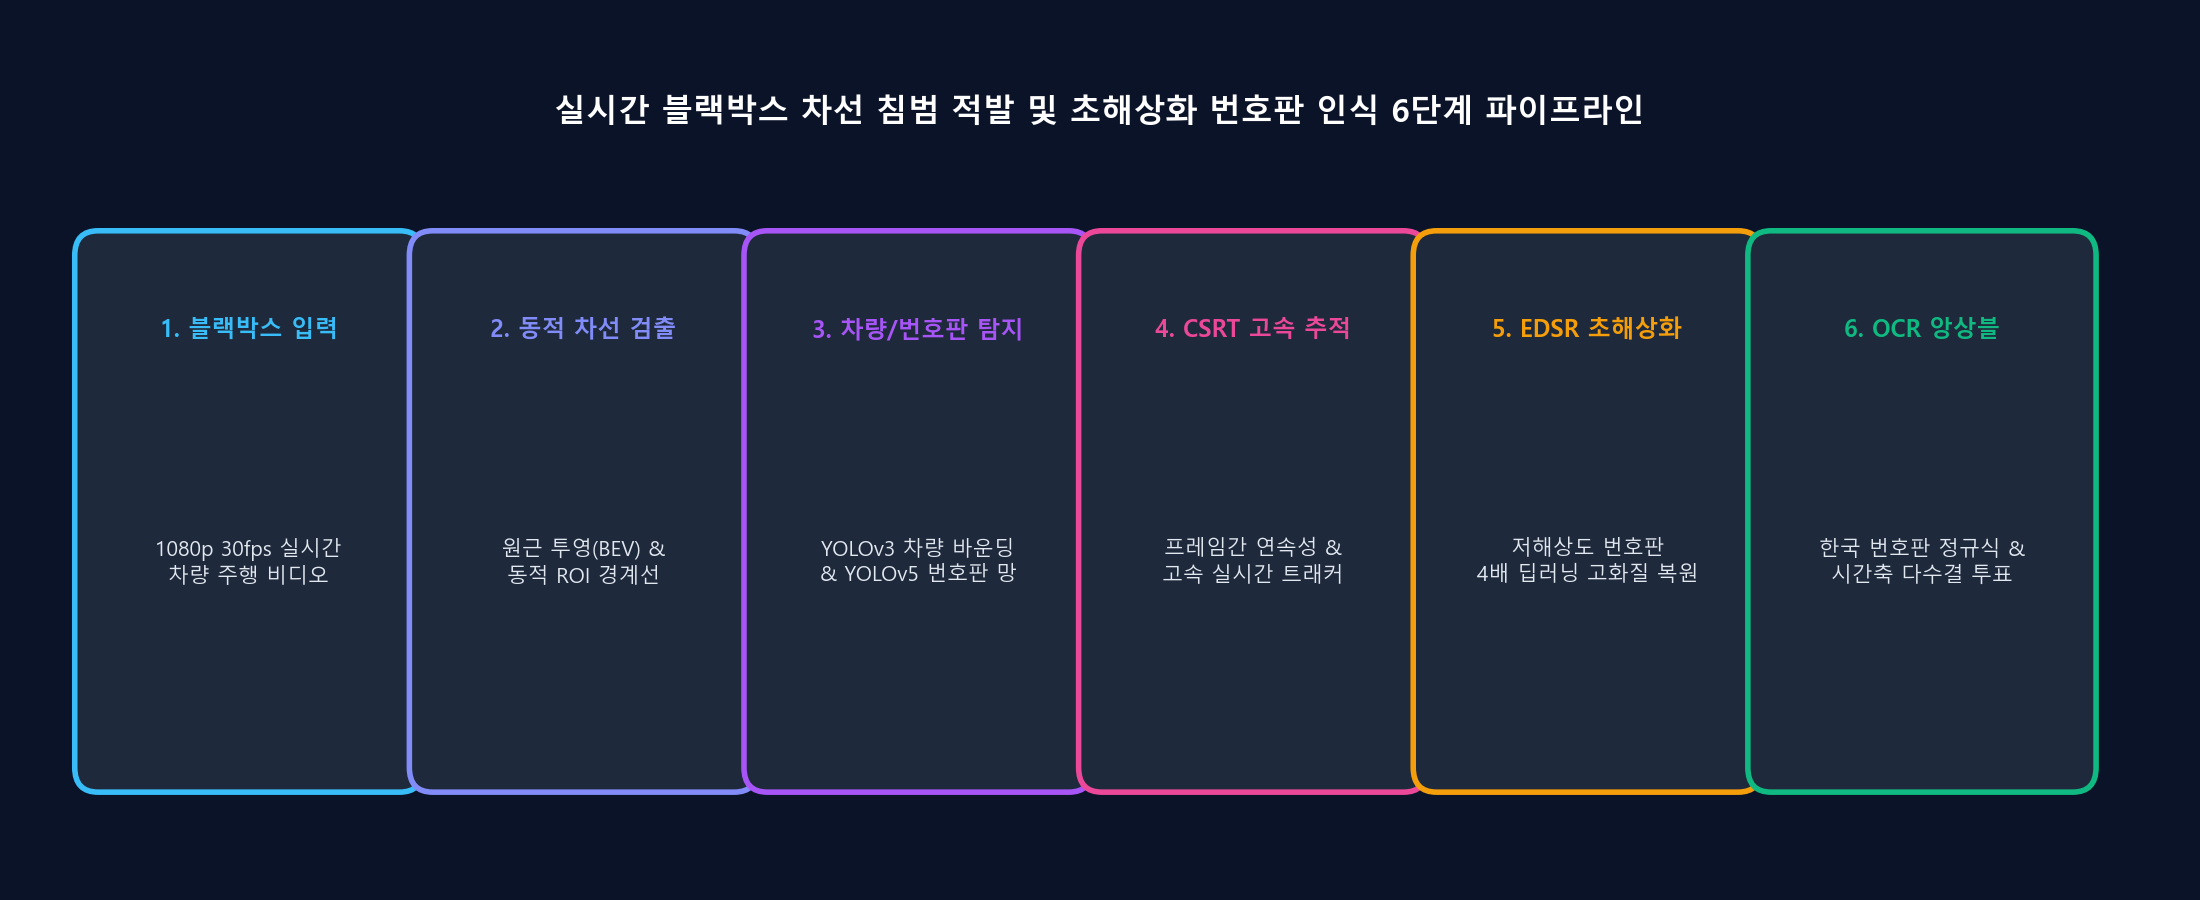
- Solución: Diseñamos una arquitectura desacoplada de 6 etapas: extracción de carril Canny/Hough -> detección de vehículos YOLOv3 -> IoU de invasión -> localización de matrícula YOLOv5 -> superresolución EDSR_x4 -> votación temporal EasyOCR.
- Resultado: Construimos un pipeline en Python de alto rendimiento que mantiene más de 30 FPS identificando con precisión matrículas infractoras bajo condiciones ópticas severas.
1. Contexto del Proyecto: Por qué la Visión en Dashcams es Difícil
En sistemas de transporte inteligente (ITS), la detección en tiempo real de invasión de carril y el reconocimiento automático de matrículas (ANPR) son desafíos esenciales. Las grabaciones reales presentan barreras ópticas críticas:
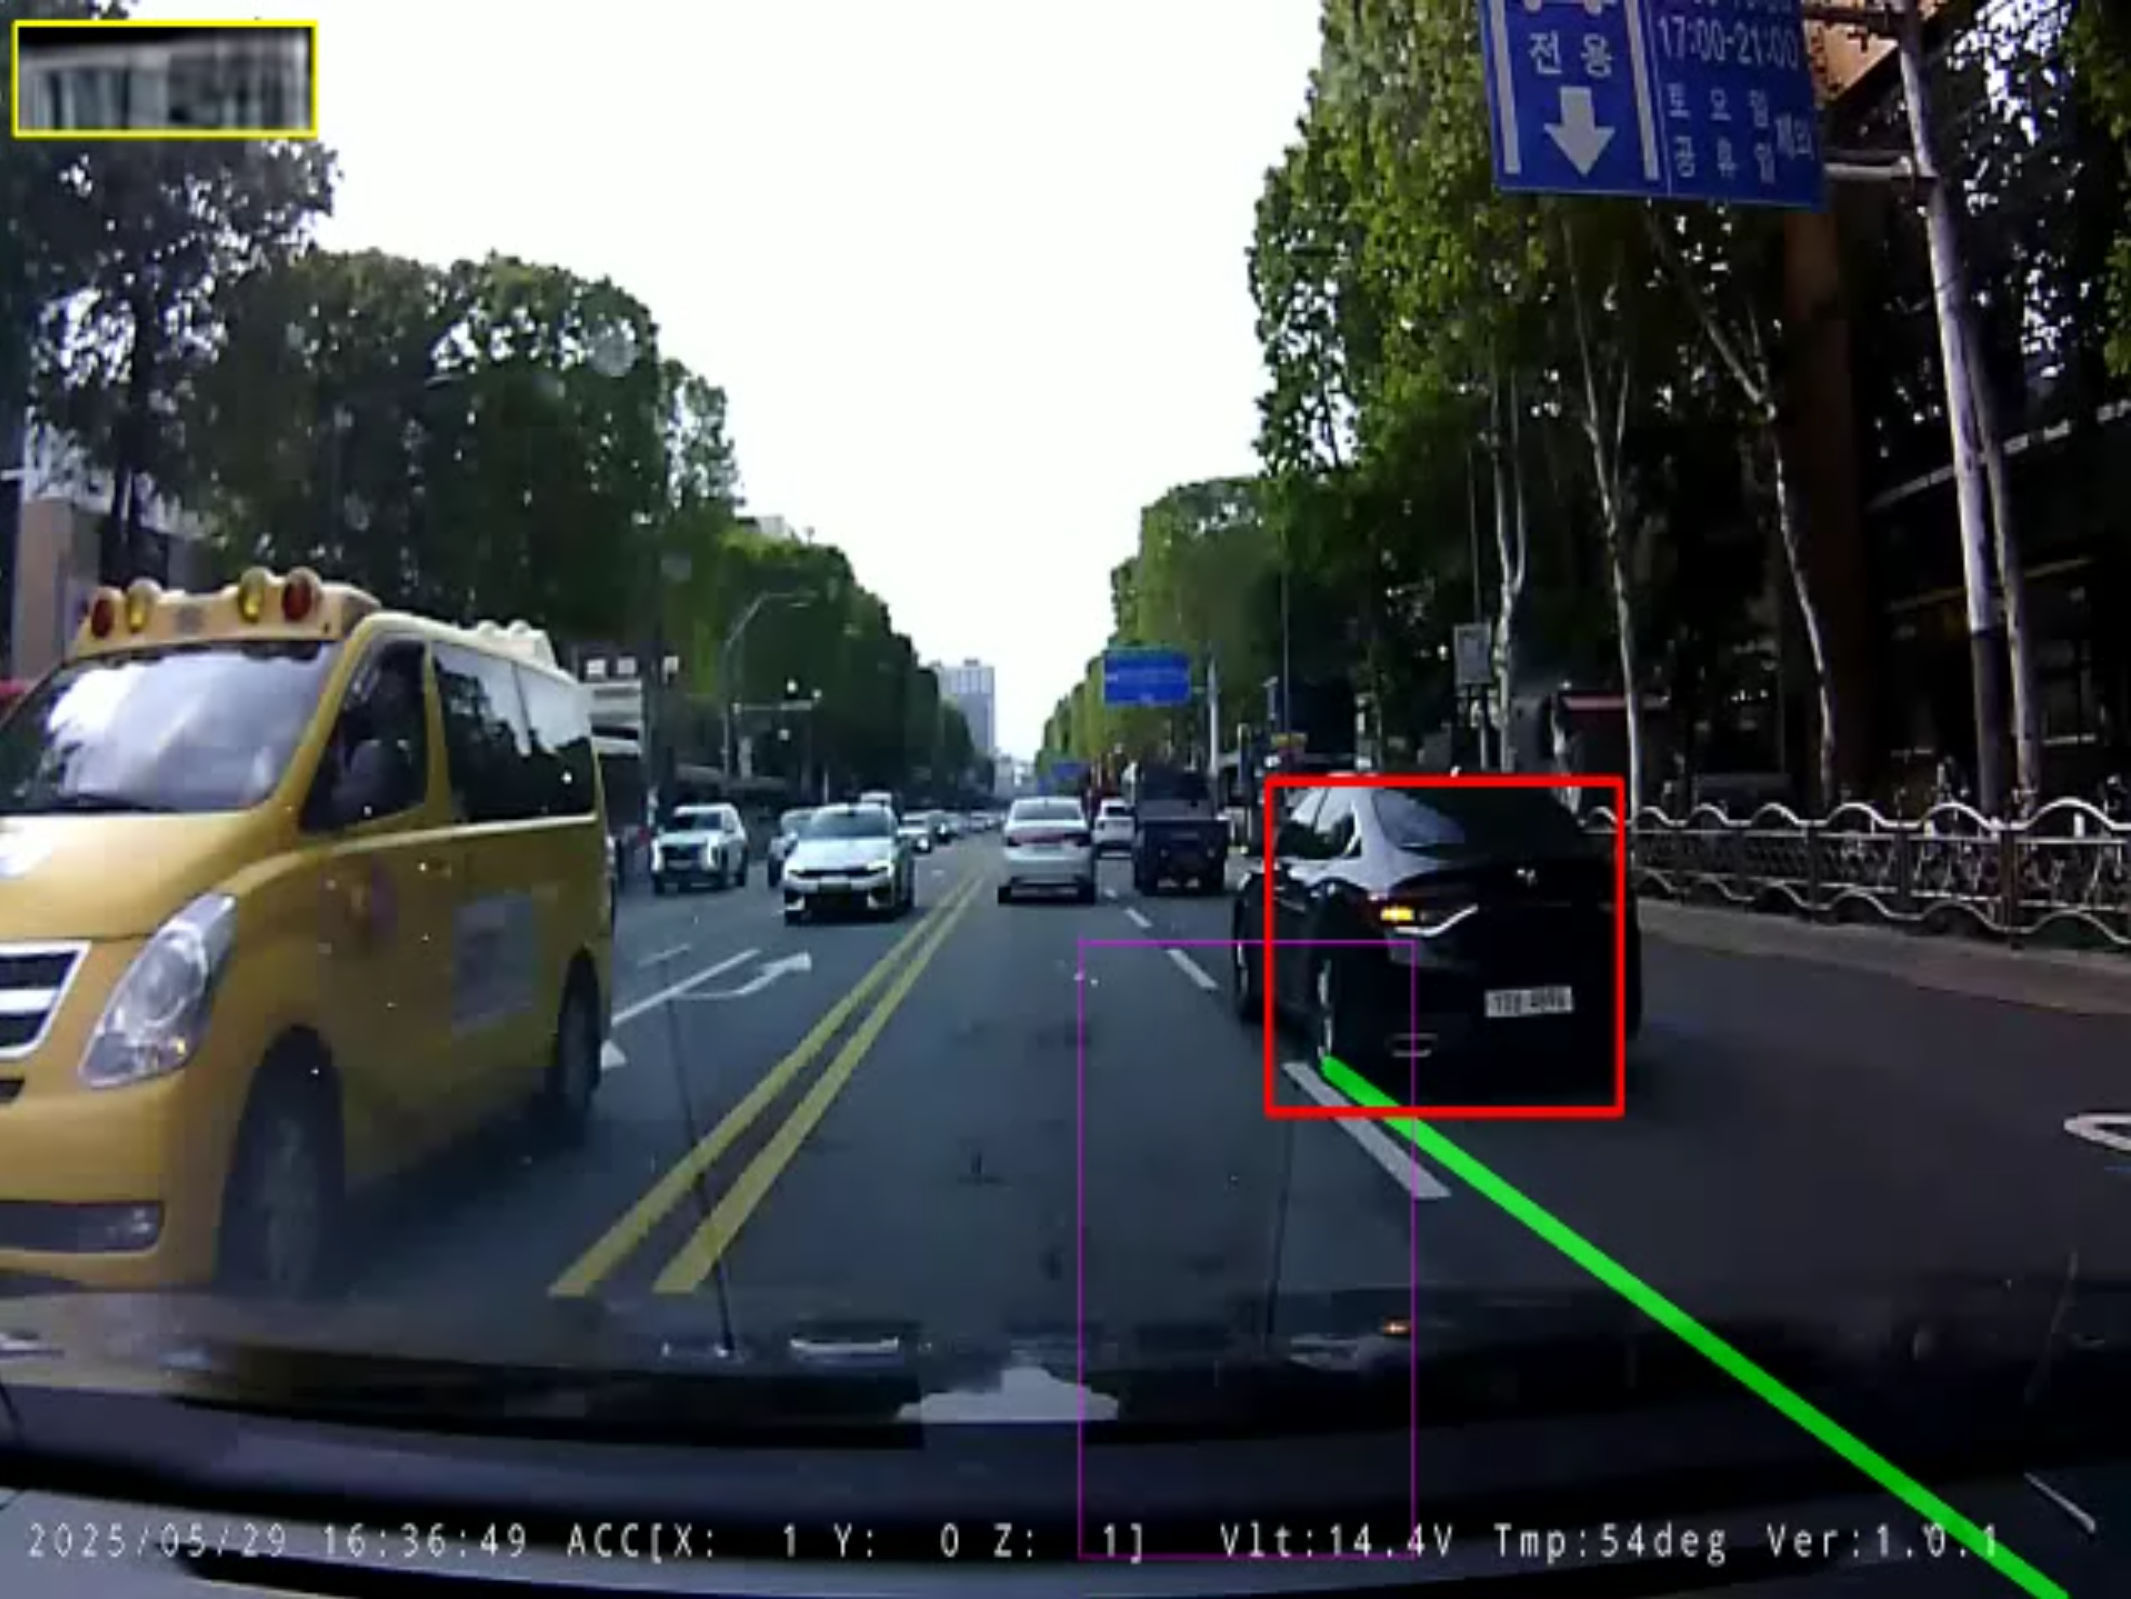
- Baja Resolución Extrema: La matrícula del vehículo objetivo a menudo ocupa apenas 30x15 a 50x25 píxeles dentro de un fotograma de 640x480.
- Vibración de Calzada y Distorsión de Perspectiva: Las irregularidades del asfalto deforman las líneas viales rectas.
- Cuellos de Botella de Cómputo: Aplicar modelos masivos en cada fotograma completo colapsa la tasa de FPS.
2. Arquitectura Jerárquica de 6 Etapas
flowchart TD
    Raw["Fotograma Dashcam 640x480"] --> L1["Etapa 1: Extracción Dinámica de Carril Canny + Hough"]
    Raw --> L2["Etapa 2: Detección Rápida de Vehículos YOLOv3-tiny"]
    L1 & L2 --> L3["Etapa 3: Métrica IoU entre Base del Vehículo y Polígono de Carril"]
    L3 -- Si Ocurre Invasión --> L4["Etapa 4: Detección Localizada de Matrícula YOLOv5"]
    L4 --> L5["Etapa 5: Superresolución Profunda 4x con EDSR_x4"]
    L5 --> L6["Etapa 6: EasyOCR + Regex + Votación Temporal por Mayoría"]
    L6 --> Result["Matrícula Final Confirmada: 64가1511"]
3. Parámetros Principales del Sistema (CONFIG)
CONFIG = {
    "output_width": 640,
    "output_height": 480,
    "conf_threshold_vehicle": 0.5,
    "nms_threshold_vehicle": 0.4,
    "min_vehicle_w": 70,
    "min_vehicle_h": 70,
    "lane_iou_threshold": 0.05,
    "detection_interval": 15,
    "min_plate_area_for_ocr": 1200,
    "plate_history_size": 7,
    "plate_confirm_threshold": 3,
    "sr_model": "EDSR_x4.pb",
    "yolo_plate_model": "lp_det.pt"
}
4. Próxima Entrega
En la Entrega #2, exploraremos a fondo las matemáticas de la transformada probabilística de Hough, el filtrado de pendientes y el criterio geométrico de invasión basado en IoU.