[Robótica Webots] Navegación Autónoma con Q-Learning: Discretización de 648 Estados y Arquitectura de Sockets (#1)
· 4 min de lectura

📌 Puntos Clave (TL;DR)
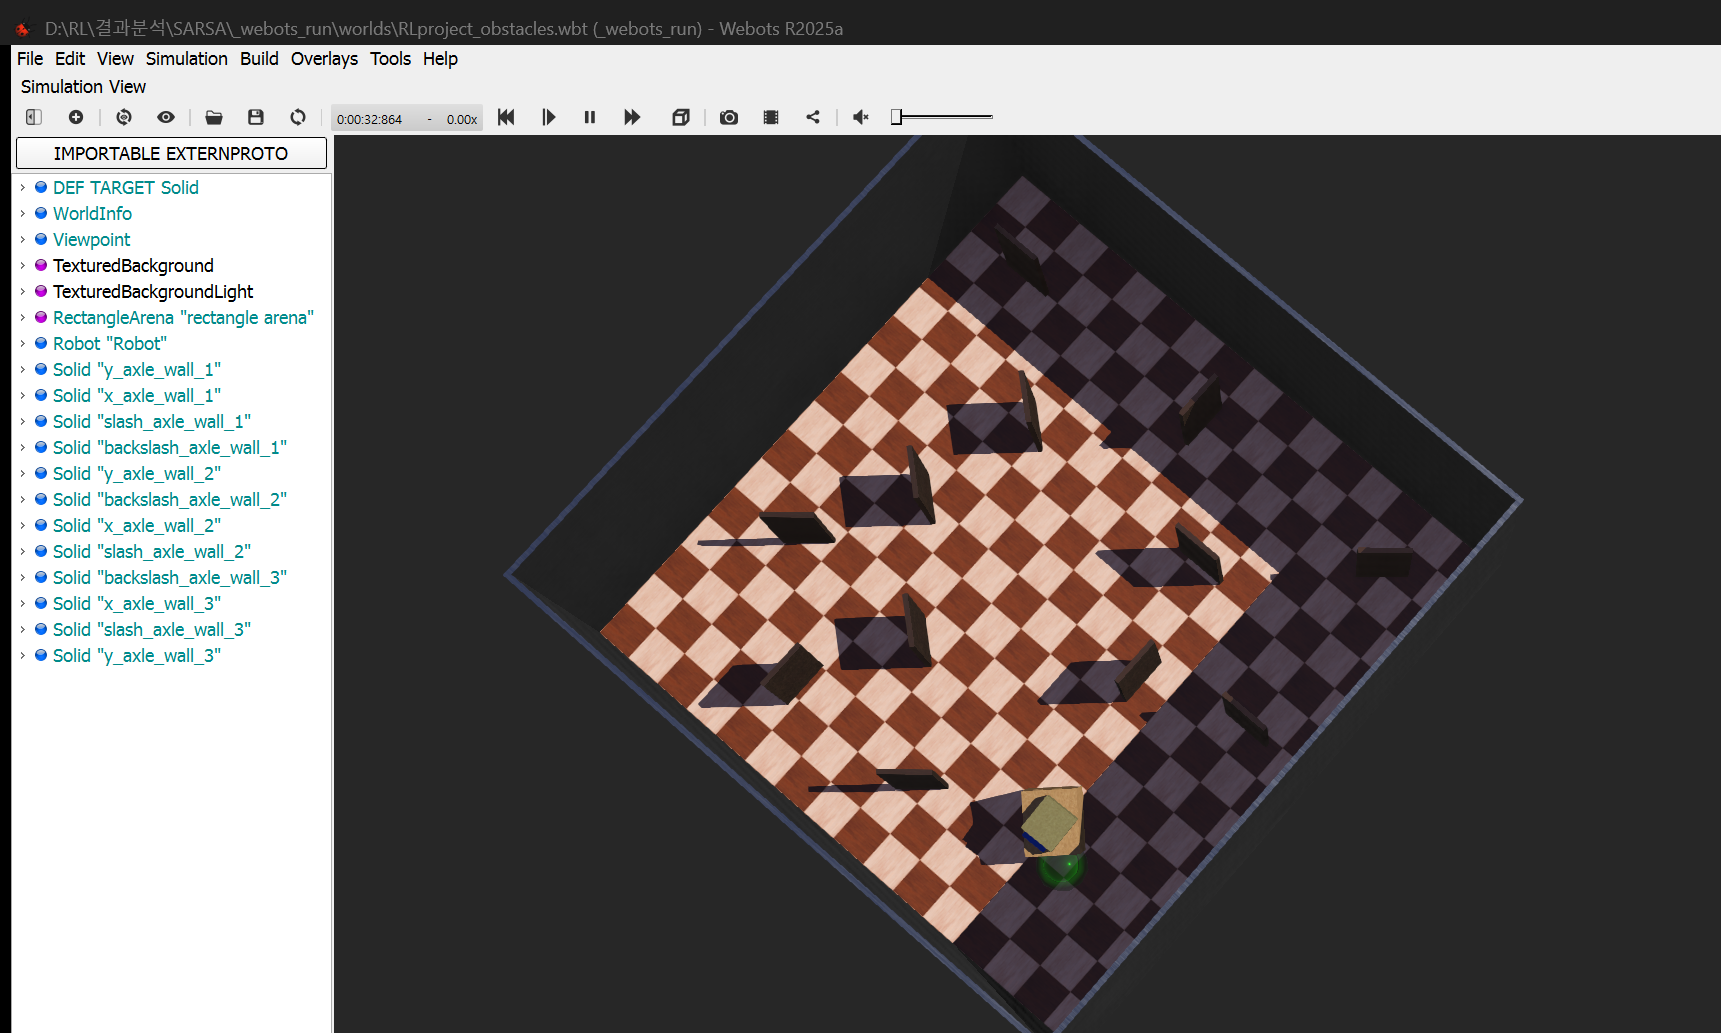
- Problema: Las lecturas continuas de sensores (distancia y orientación) provocan una explosión del espacio de estados para el Q-Learning tabular, y la sincronización con el simulador Webots requiere una comunicación de baja latencia.
- Solución: Diseño de un mapeador de sensores continuos en 5 dimensiones que produce 3 × 8 × 3 × 3 × 3 = 648 estados discretos (
discretizer.py) y una canalización IPC mediante sockets TCP (puerto 5000, JSON delimitado por líneas).- Resultado: Indexación ultrarrápida de la tabla Q en tiempo O(1) y sincronización física estable en pasos de 32 ms entre el simulador y el agente Python.