[Robótica Webots] Superando Mínimos Locales en 12 Obstáculos: Simulación Headless Multi-Semilla (#3)
· 3 min de lectura

📌 Puntos Clave (TL;DR)
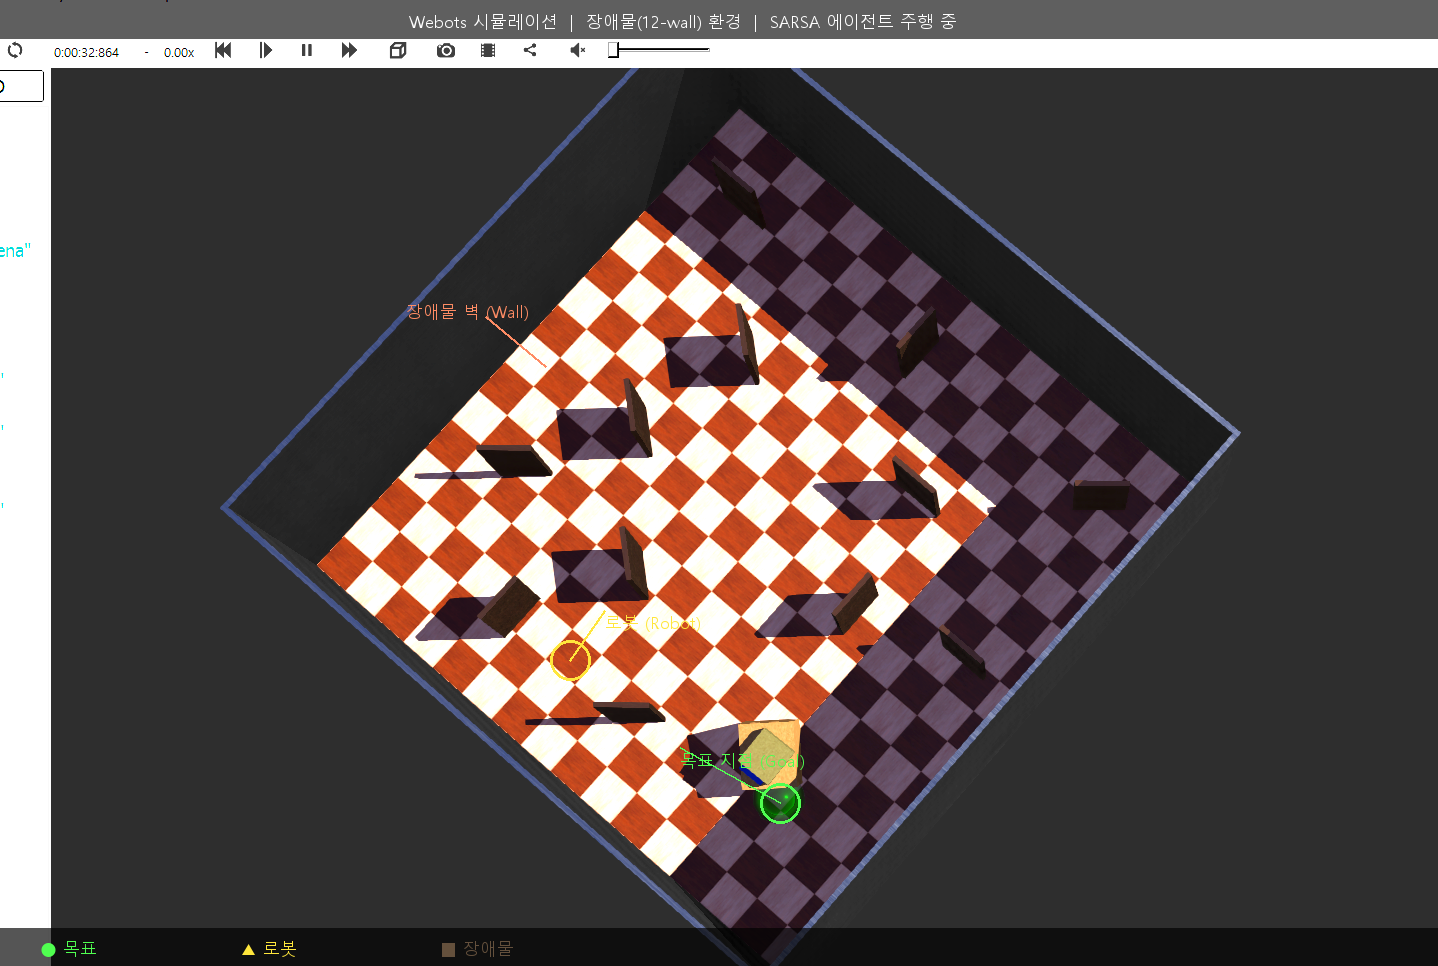
- Problema: Cuando el objetivo está detrás de un obstáculo, la búsqueda codiciosa de recompensas por delta de distancia (+0.1 × Δdist) empuja al robot a colisionar frontalmente, atrapándolo en un mínimo local (Local Minima).
- Solución: Integración de percepción ultrasónica en 3 direcciones con barrido (frontal/izq/der) y propagación de valor a largo plazo (γ=0.99), junto con una canalización automatizada en PowerShell (
headless_run.ps1) para entrenar en modo Headless con 3 semillas (0, 1, 2).- Resultado: El robot aprendió políticas de desvío efectivas en el cuadrilátero con 12 paredes, superando el 90% de tasa de éxito tras 600 episodios.