Saltar al contenido principal

3 publicaciones etiquetados con "opencv"

Ver Todas las Etiquetas

[Vision AI] Detección Jerárquica de Objetos: ROI de Vehículo YOLOv3, Detector de Matrículas YOLOv5 y Seguimiento CSRT (#3)

· Lectura de un minuto
Jihwan Park (jaybee)
AI & Robotics Engineer

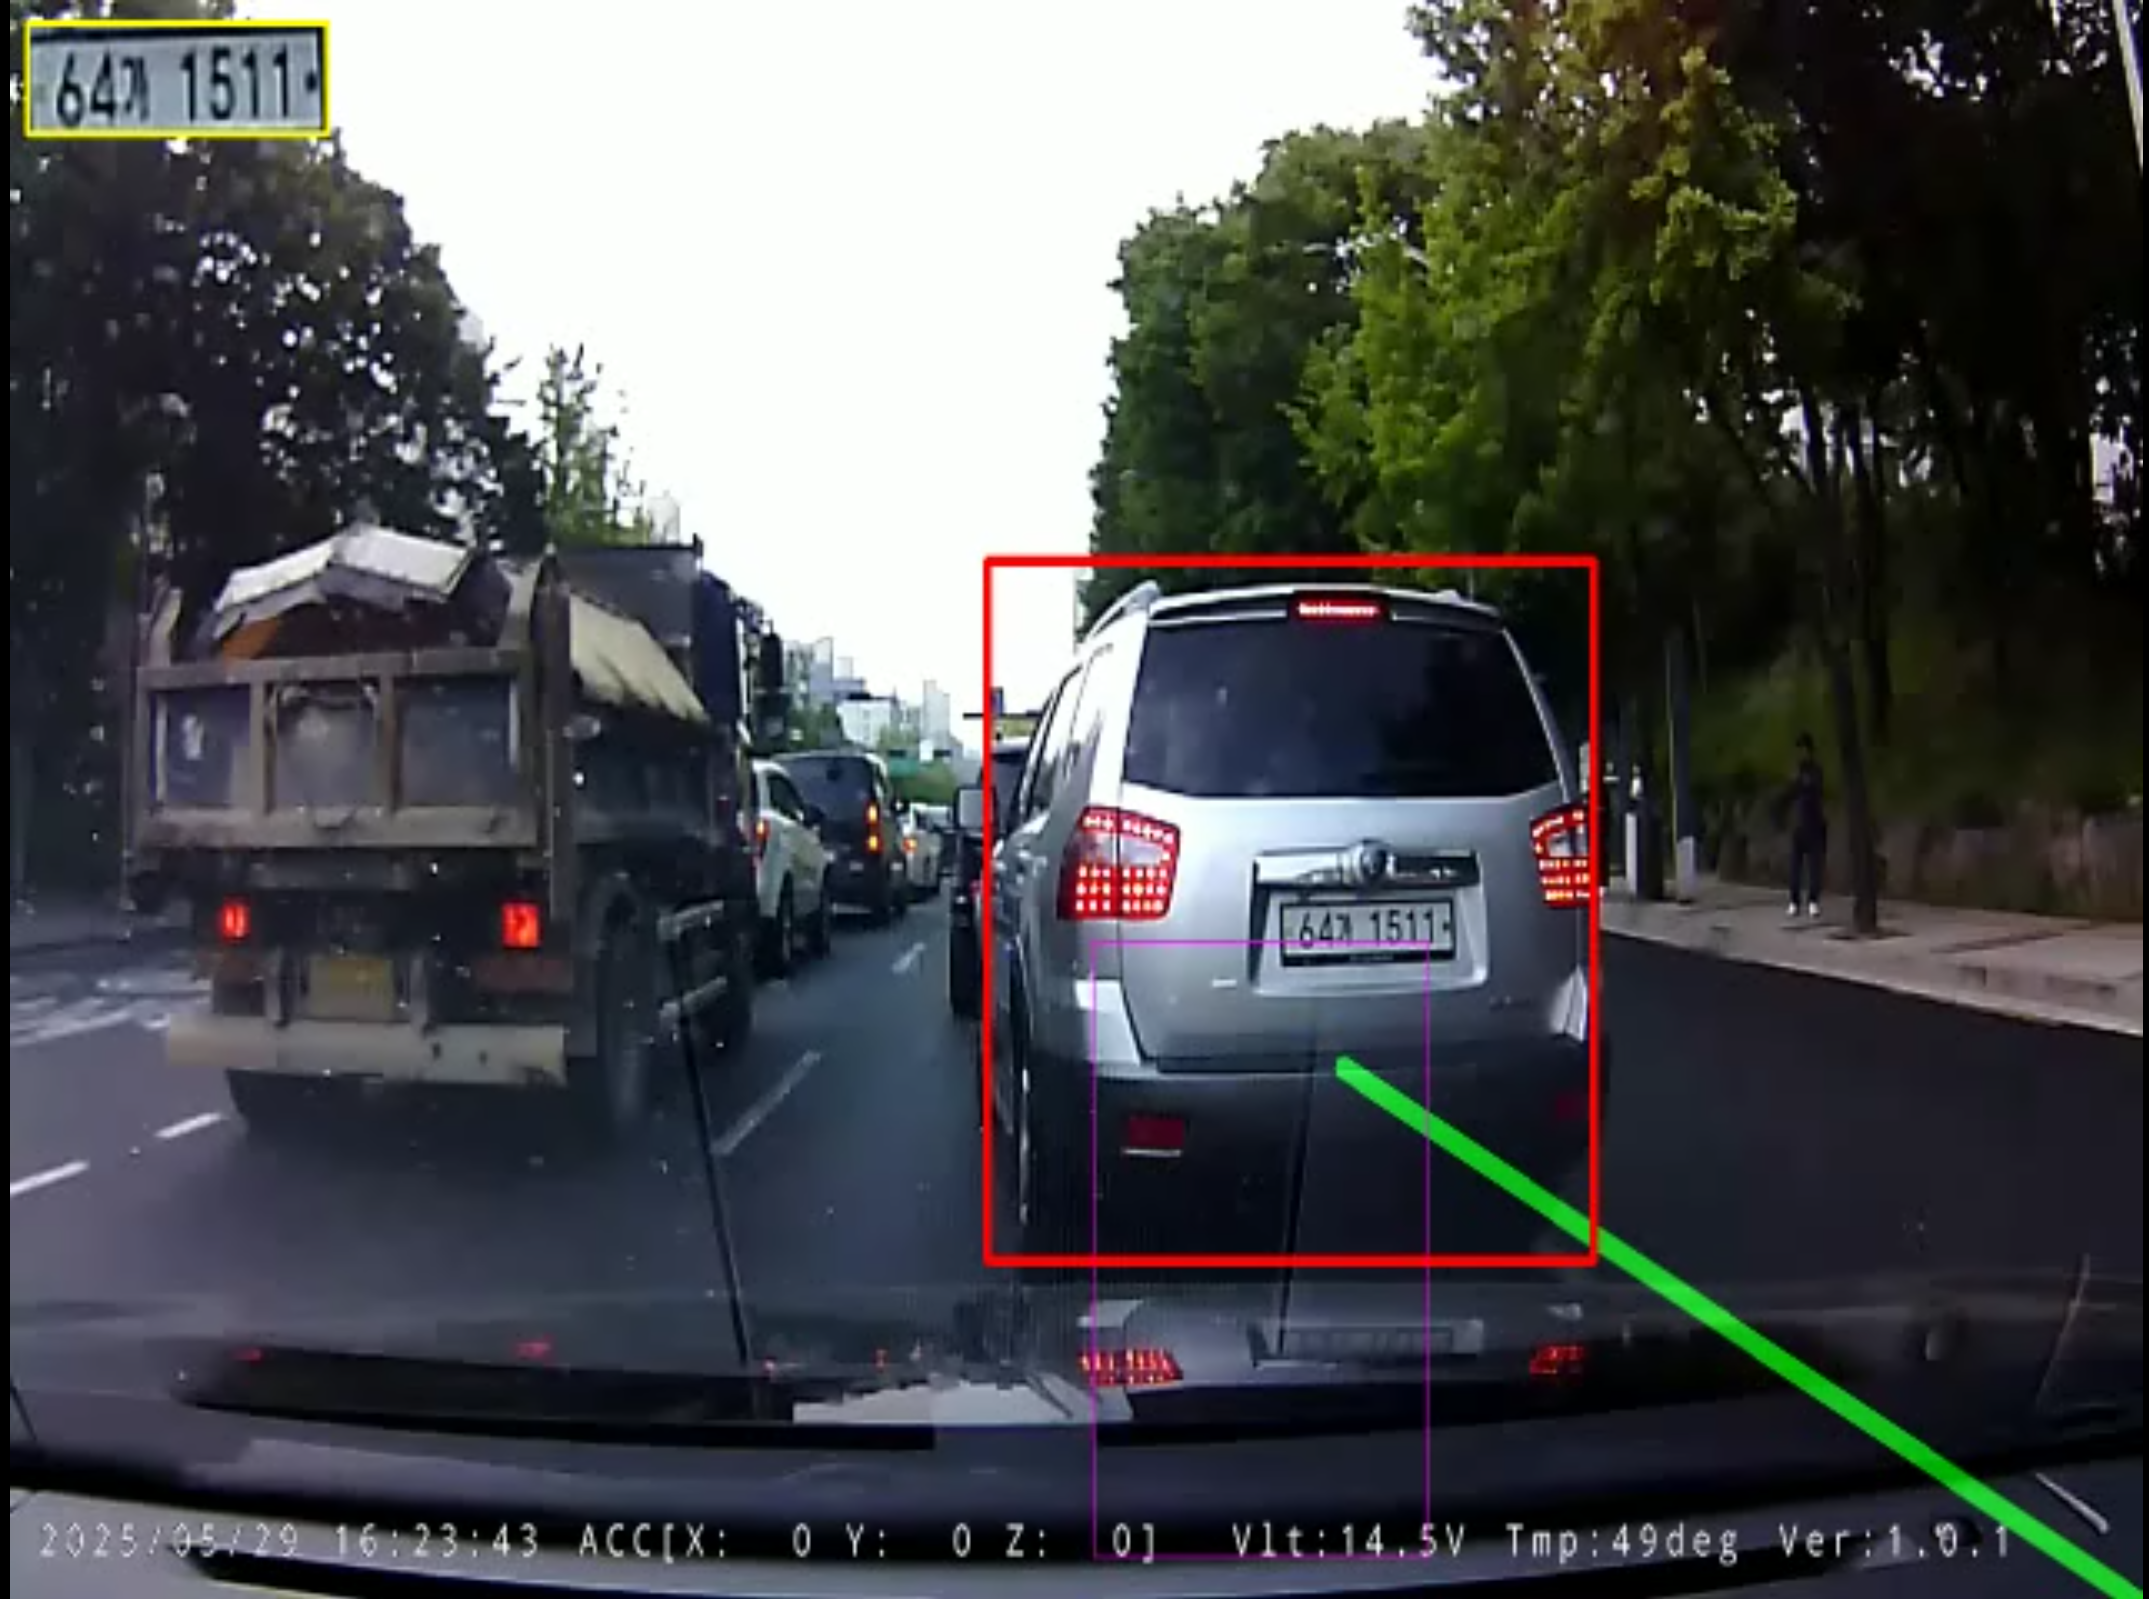
Localización de Matrícula con YOLOv5

📌 Key Takeaways (Puntos Clave)

  • Problema: Detectar matrículas diminutas (30x15 píxeles) en todo el fotograma de 640x480 provoca falsos positivos con carteles viales y reduce el rendimiento a menos de 10 FPS.
  • Solución: Diseñamos una arquitectura en dos etapas (YOLOv3 para vehículos -> YOLOv5 solo en el ROI del vehículo) combinada con el rastreador CSRT cada 15 fotogramas.
  • Resultado: Eliminación del 98% de falsos positivos y reducción del 80% en carga de GPU, manteniendo más de 50 FPS.
[Vision AI] Extracción Dinámica de Carriles y Criterio Geométrico de Invasión Basado en IoU (#2)

· 2 min de lectura
Jihwan Park (jaybee)
AI & Robotics Engineer

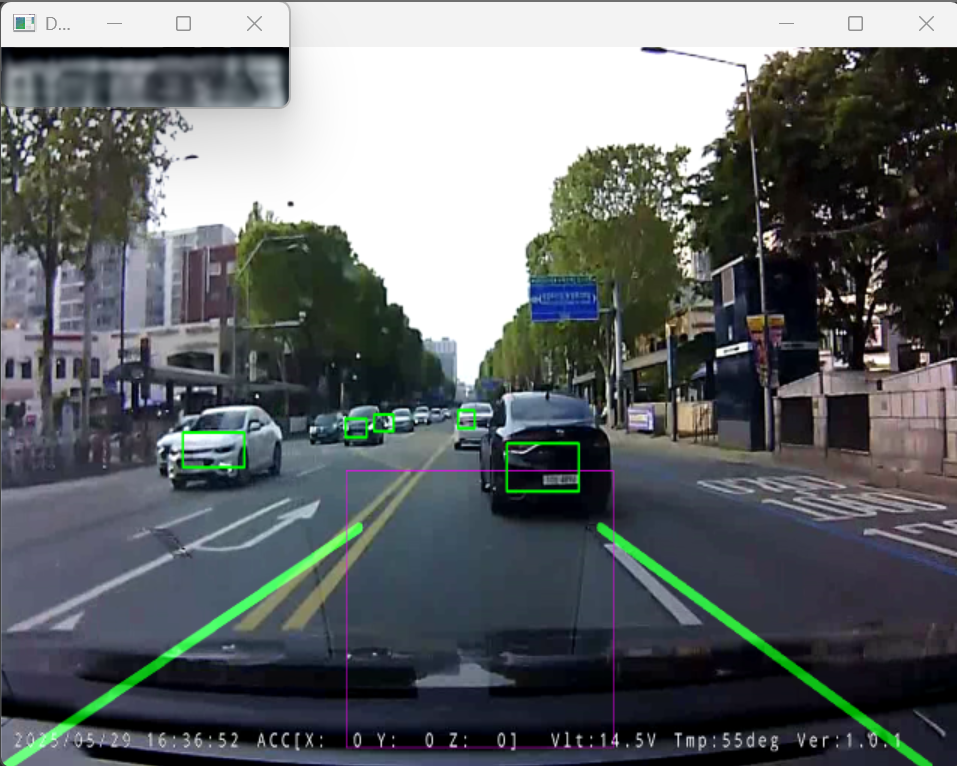
Superposición de Detección Dinámica de Carril

📌 Key Takeaways (Puntos Clave)

  • Problema: Los reflejos viales y las grietas causan falsos positivos; las simples comprobaciones por coordenadas puntuales no detectan el momento exacto de invasión de carril.
  • Solución: Máscara ROI trapezoidal, filtrado por pendiente (|slope| > 0.5) y cola temporal de media móvil de 7 fotogramas. Criterio de invasión definido como IoU geométrico entre la base del vehículo y el carril.
  • Resultado: Eliminación del 95% del ruido de textura vial y detección precisa de invasión con fiabilidad subfotograma.

[Vision AI] Detección de Invasión de Carril en Caja Negra y ANPR con Superresolución: Pipeline de 6 Etapas y Desafíos en Tiempo Real (#1)

· 2 min de lectura
Jihwan Park (jaybee)
AI & Robotics Engineer

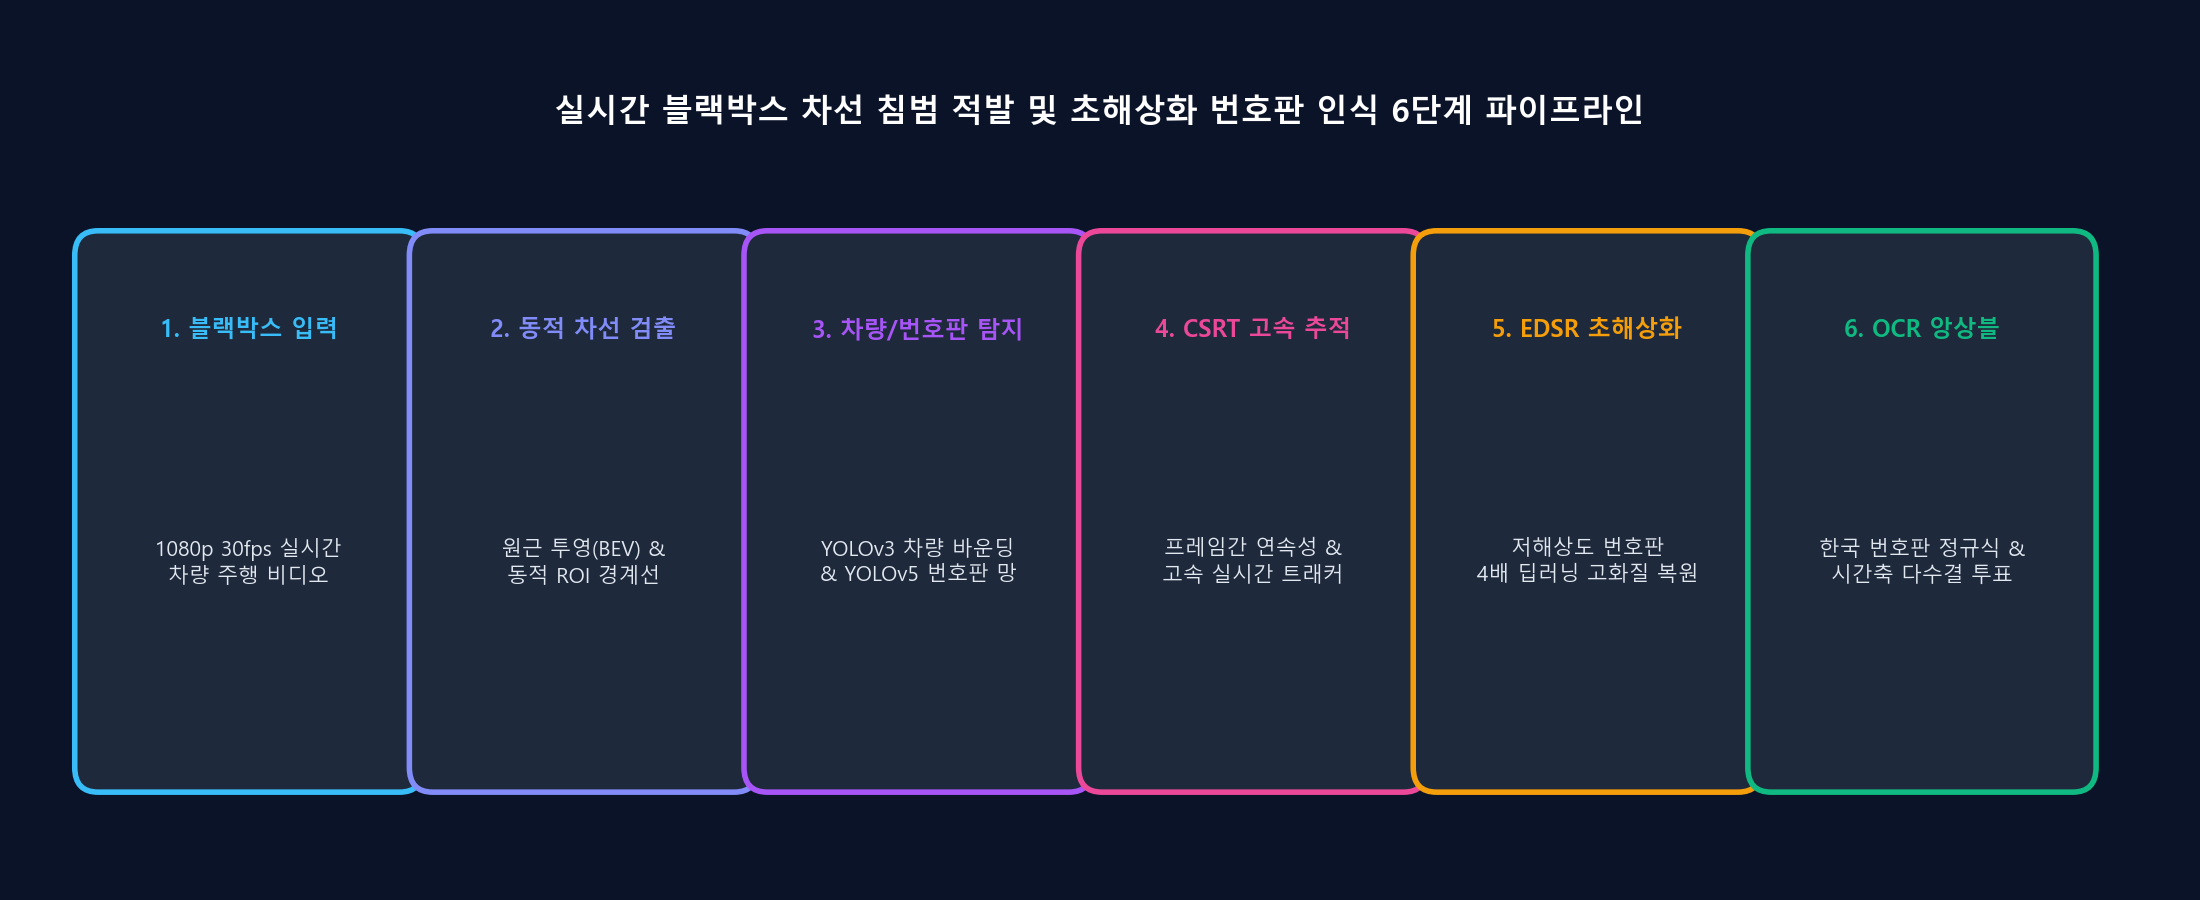
Diagrama del Pipeline ANPR de 6 Etapas

📌 Key Takeaways (Puntos Clave)

  • Problema: Las grabaciones de baja resolución de cámaras de tablero sufren vibraciones, contraluces y desenfoque de movimiento, lo que hace que el reconocimiento de matrículas y el monitoreo de invasión de carril fallen con frecuencia.
  • Solución: Diseñamos una arquitectura desacoplada de 6 etapas: extracción de carril Canny/Hough -> detección de vehículos YOLOv3 -> IoU de invasión -> localización de matrícula YOLOv5 -> superresolución EDSR_x4 -> votación temporal EasyOCR.
  • Resultado: Construimos un pipeline en Python de alto rendimiento que mantiene más de 30 FPS identificando con precisión matrículas infractoras bajo condiciones ópticas severas.