[Robótica Webots] Sim-to-Real: Transferencia a hardware con Arduino Uno, HC-06 Bluetooth y rastreo visual ArUco (#5)
· 6 min de lectura

📌 Puntos Clave (TL;DR)
- Problema: Severas restricciones computacionales en microcontroladores (Arduino Uno ATmega328P con solo 2KB de SRAM), deslizamiento de ruedas, ruido ultrasónico y la brecha de la realidad (Reality Gap) entre la física de Webots y el hardware real.
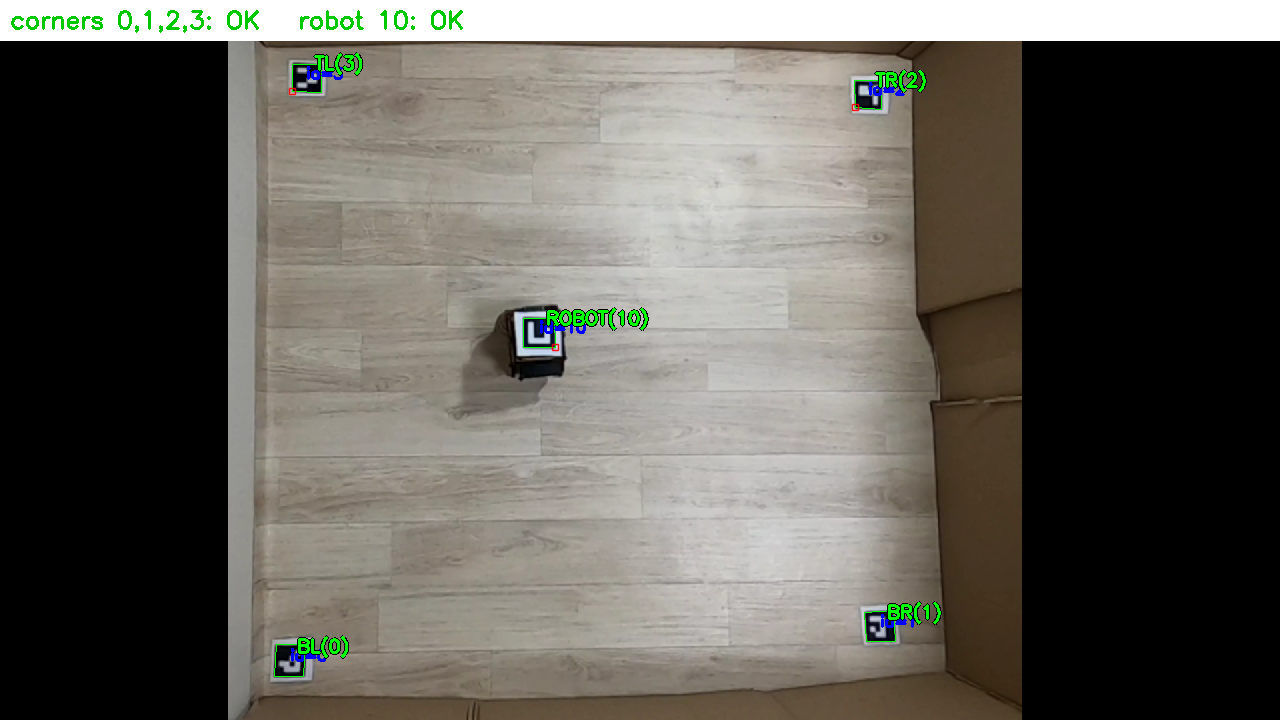
- Solución: Arquitectura de E/S distribuida (HC-06 Bluetooth a 115,200 baudios) donde una PC procesa la visión OpenCV y la inferencia de Q-Table mientras Arduino controla los motores mediante PWM. Corrección de distorsión de lente y homografía con marcadores ArUco (
vision.py) para seguimiento de pose (x, y, θ) en tiempo real.- Resultado: Transferencia directa (zero-shot) de la Q-Table de 648 estados que alcanzó un 86.7% de tasa de éxito (26/30 pruebas) en una arena física de 1.2m × 1.2m, superando la brecha de realidad sin reentrenamiento in situ.