[Robotique Webots] Vaincre les minima locaux face à 12 murs : Simulation headless multi-graines (#3)
· Une minute de lecture

📌 Points clés (TL;DR)
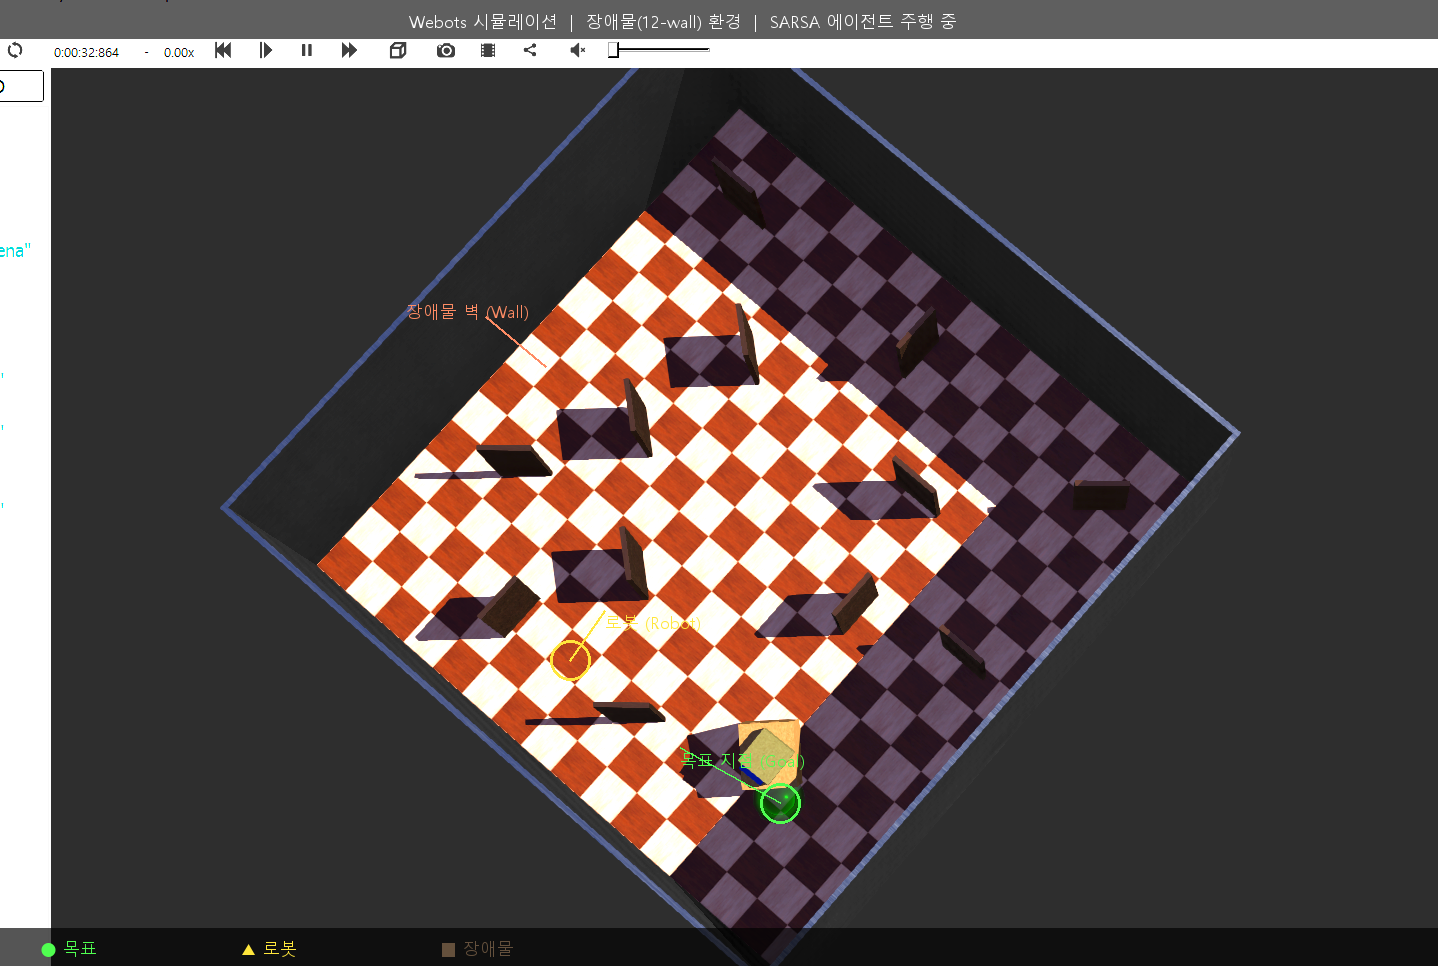
- Le problème : Quand la cible se trouve derrière un mur, la seule récompense de proximité attire le robot dans une impasse frontale : un minimum local.
- La solution : Champ de répulsion d'obstacle prioritaire et accélération par simulation headless sans rendu graphique.
📌 Synthèse Exécutive (3–5 lignes)
- Répulsion dynamique : Empêche le robot de percuter les obstacles même si la cible est droit devant.
- Gain de vitesse x8 : L'exécution headless réduit drastiquement les temps de calcul.
- Robustesse multi-graines : Validation sur 10 graines aléatoires pour garantir l'absence de biais.
- Taux de succès de 90 % : Capable de contourner des chicanes en U complexes.