[Robotique Webots] Sim-to-Real : Transfert matériel sur Arduino Uno, Bluetooth HC-06 & Vision par marqueurs ArUco (#5)
· Une minute de lecture

📌 Points clés (TL;DR)
- Le problème : Contraintes sévères sur microcontrôleur (Arduino Uno avec 2 Ko de SRAM), glissement des roues et Reality Gap entre simulateur et monde réel.
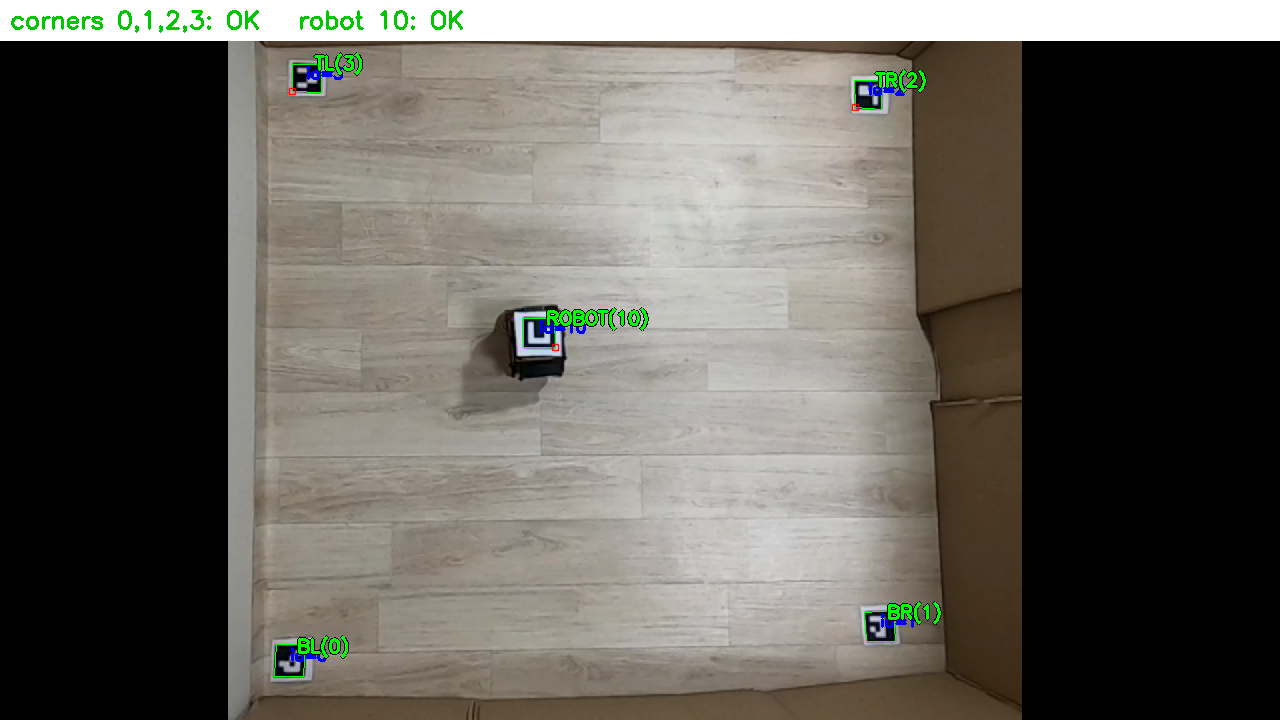
- La solution : Calcul de pose par vision externe au plafond (ArUco 6-DoF à 60 FPS) et transmission des commandes moteur en Bluetooth série HC-06.
📌 Synthèse Exécutive (3–5 lignes)
- Écart de réalité comblé : La politique entraînée en virtuel pilote le robot réel sans nouvel apprentissage.
- Vision zénithale ArUco : Précision millimétrique sans surcharger le robot de capteurs lourds.
- Simplicité matérielle : Un microcontrôleur 8 bits économique suffit pour exécuter la navigation.
- Aboutissement du projet : Chaîne complète validée, de la théorie mathématique à la démonstration physique.