[Robotique Webots] Navigation autonome par Q-Learning : Discrétisation en 648 états & Architecture socket (#1)
· Une minute de lecture

📌 Points clés (TL;DR)
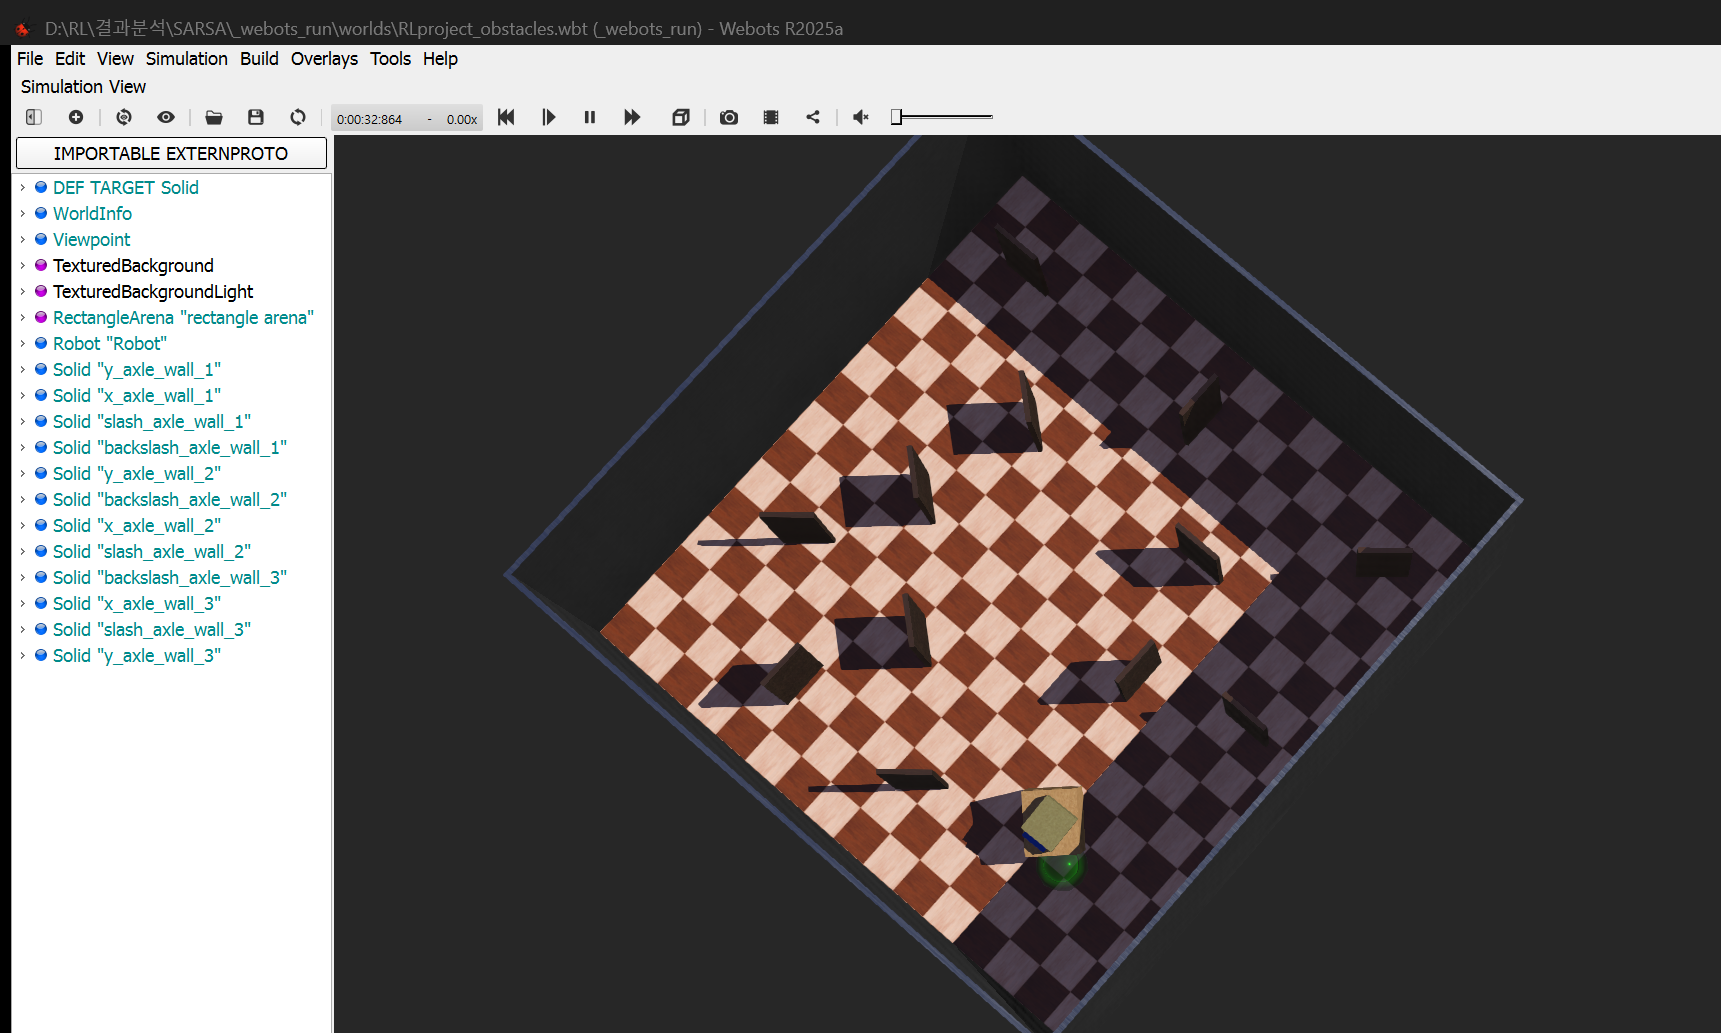
- Le problème : Des données de capteurs continues créent une explosion combinatoire d'états pour le Q-learning tabulaire ; la communication synchrone avec Webots exige une latence minime.
- La solution : Discrétisation compacte en 648 états (3 secteurs de distance, 4 quadrants de cap et 6 zones d'éloignement) et liaison par socket TCP local.