Aller au contenu principal

10 articles tagués avec « python »

Voir tous les tags

[Vision IA] Moteur OCR de plaques, Normalisation Regex & Vote majoritaire temporel (Évolution de v01 à v11) (#5)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

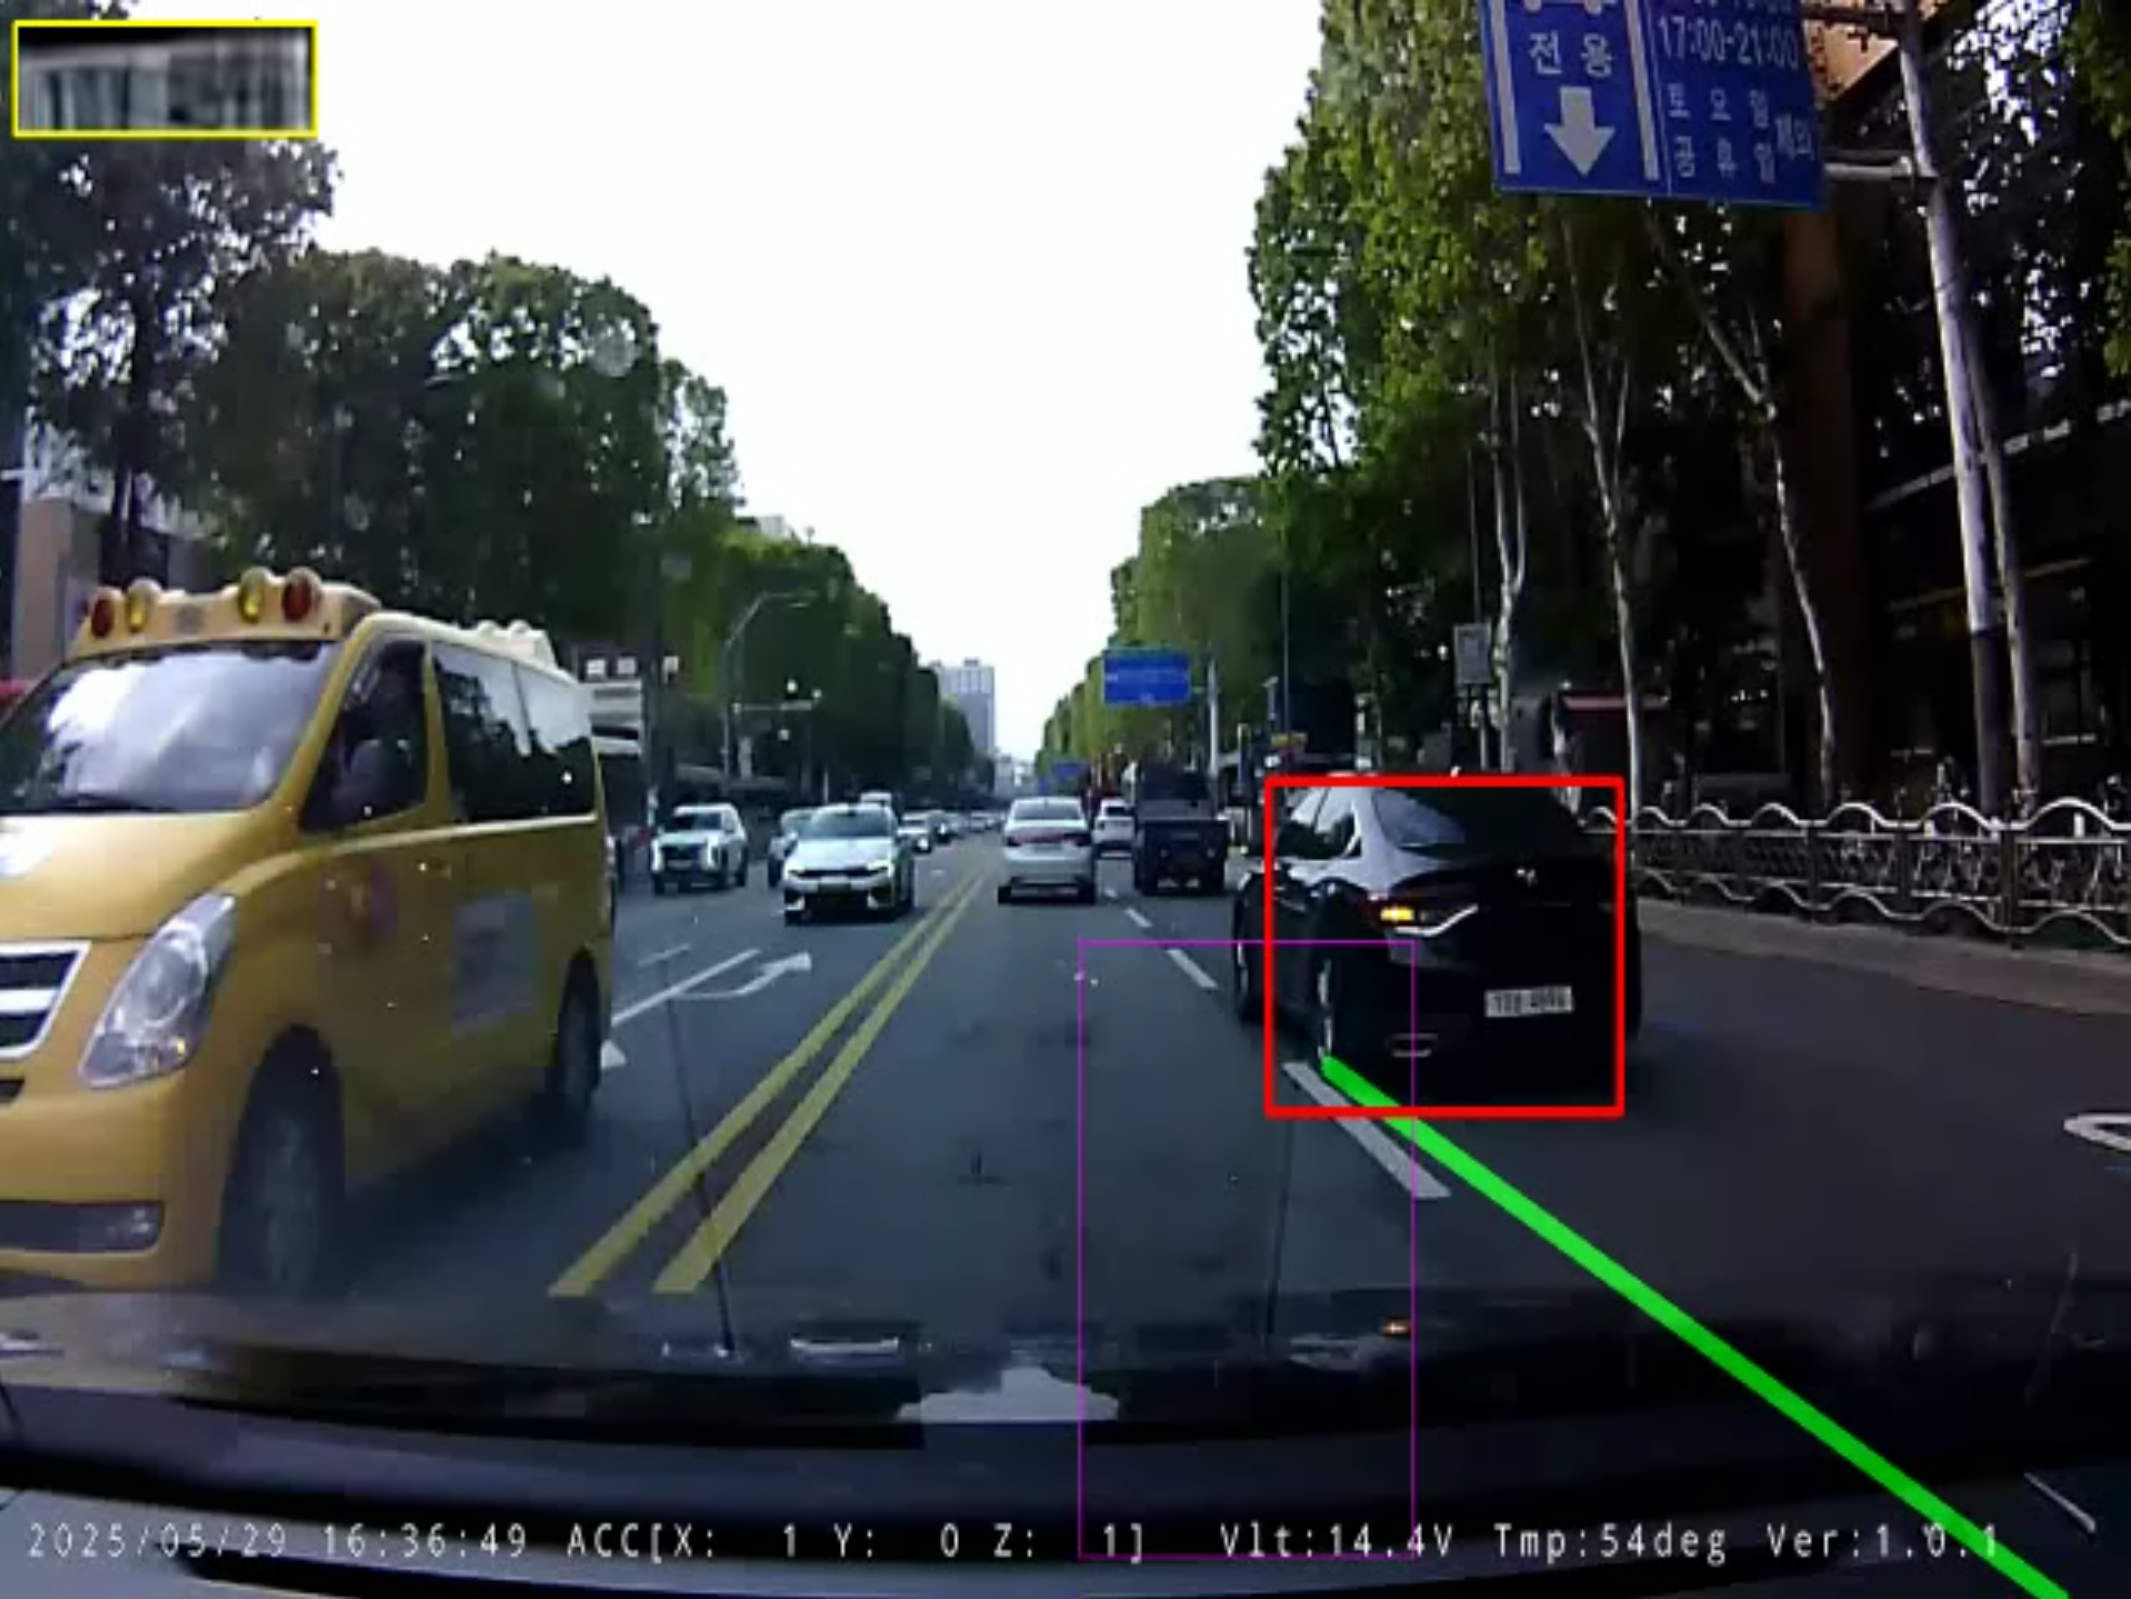
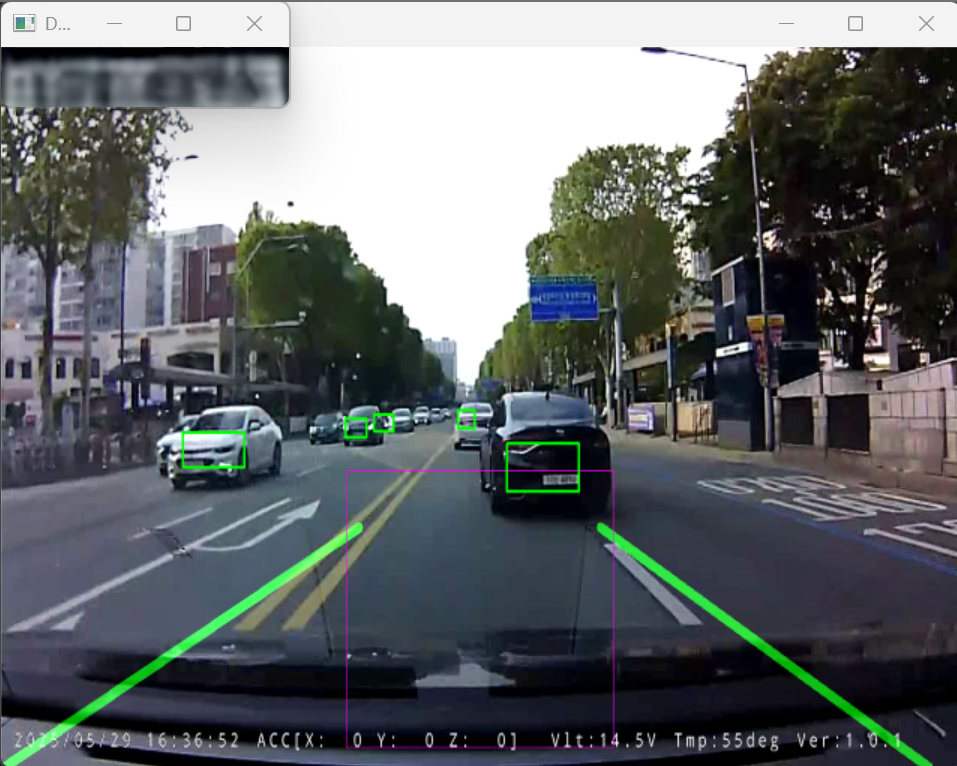
Vote majoritaire temporel et confirmation finale

📌 Points clés (TL;DR)

  • Le problème : L'OCR sur une seule image subit inévitablement des confusions ponctuelles (ex. 6 confondu avec 8) dues aux vibrations et aux reflets.
  • La solution : Filtrage grammatical strict par expressions régulières (Regex) associé à un vote majoritaire sur une fenêtre glissante de 11 images consécutives.
[Vision IA] Surmonter le flou des vidéos de dashcam : Super-Résolution profonde (EDSR vs FSRCNN) & Empilement multi-images (#4)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

Résultats de Super-Résolution profonde EDSR

📌 Points clés (TL;DR)

  • Le problème : Les plaques découpées mesurent souvent moins de 40x20 pixels avec une forte pixellisation de compression H.264 ; l'interpolation bicubique rend les caractères illisibles.
  • La solution : Restauration des contours de caractères par un réseau de neurones résiduel EDSR (facteur 4x) combiné à un moyennage temporel multi-images.

[Vision IA] Détection d'objets hiérarchique : ROI véhicule YOLOv3, Détecteur de plaque YOLOv5 & Suivi CSRT (#3)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

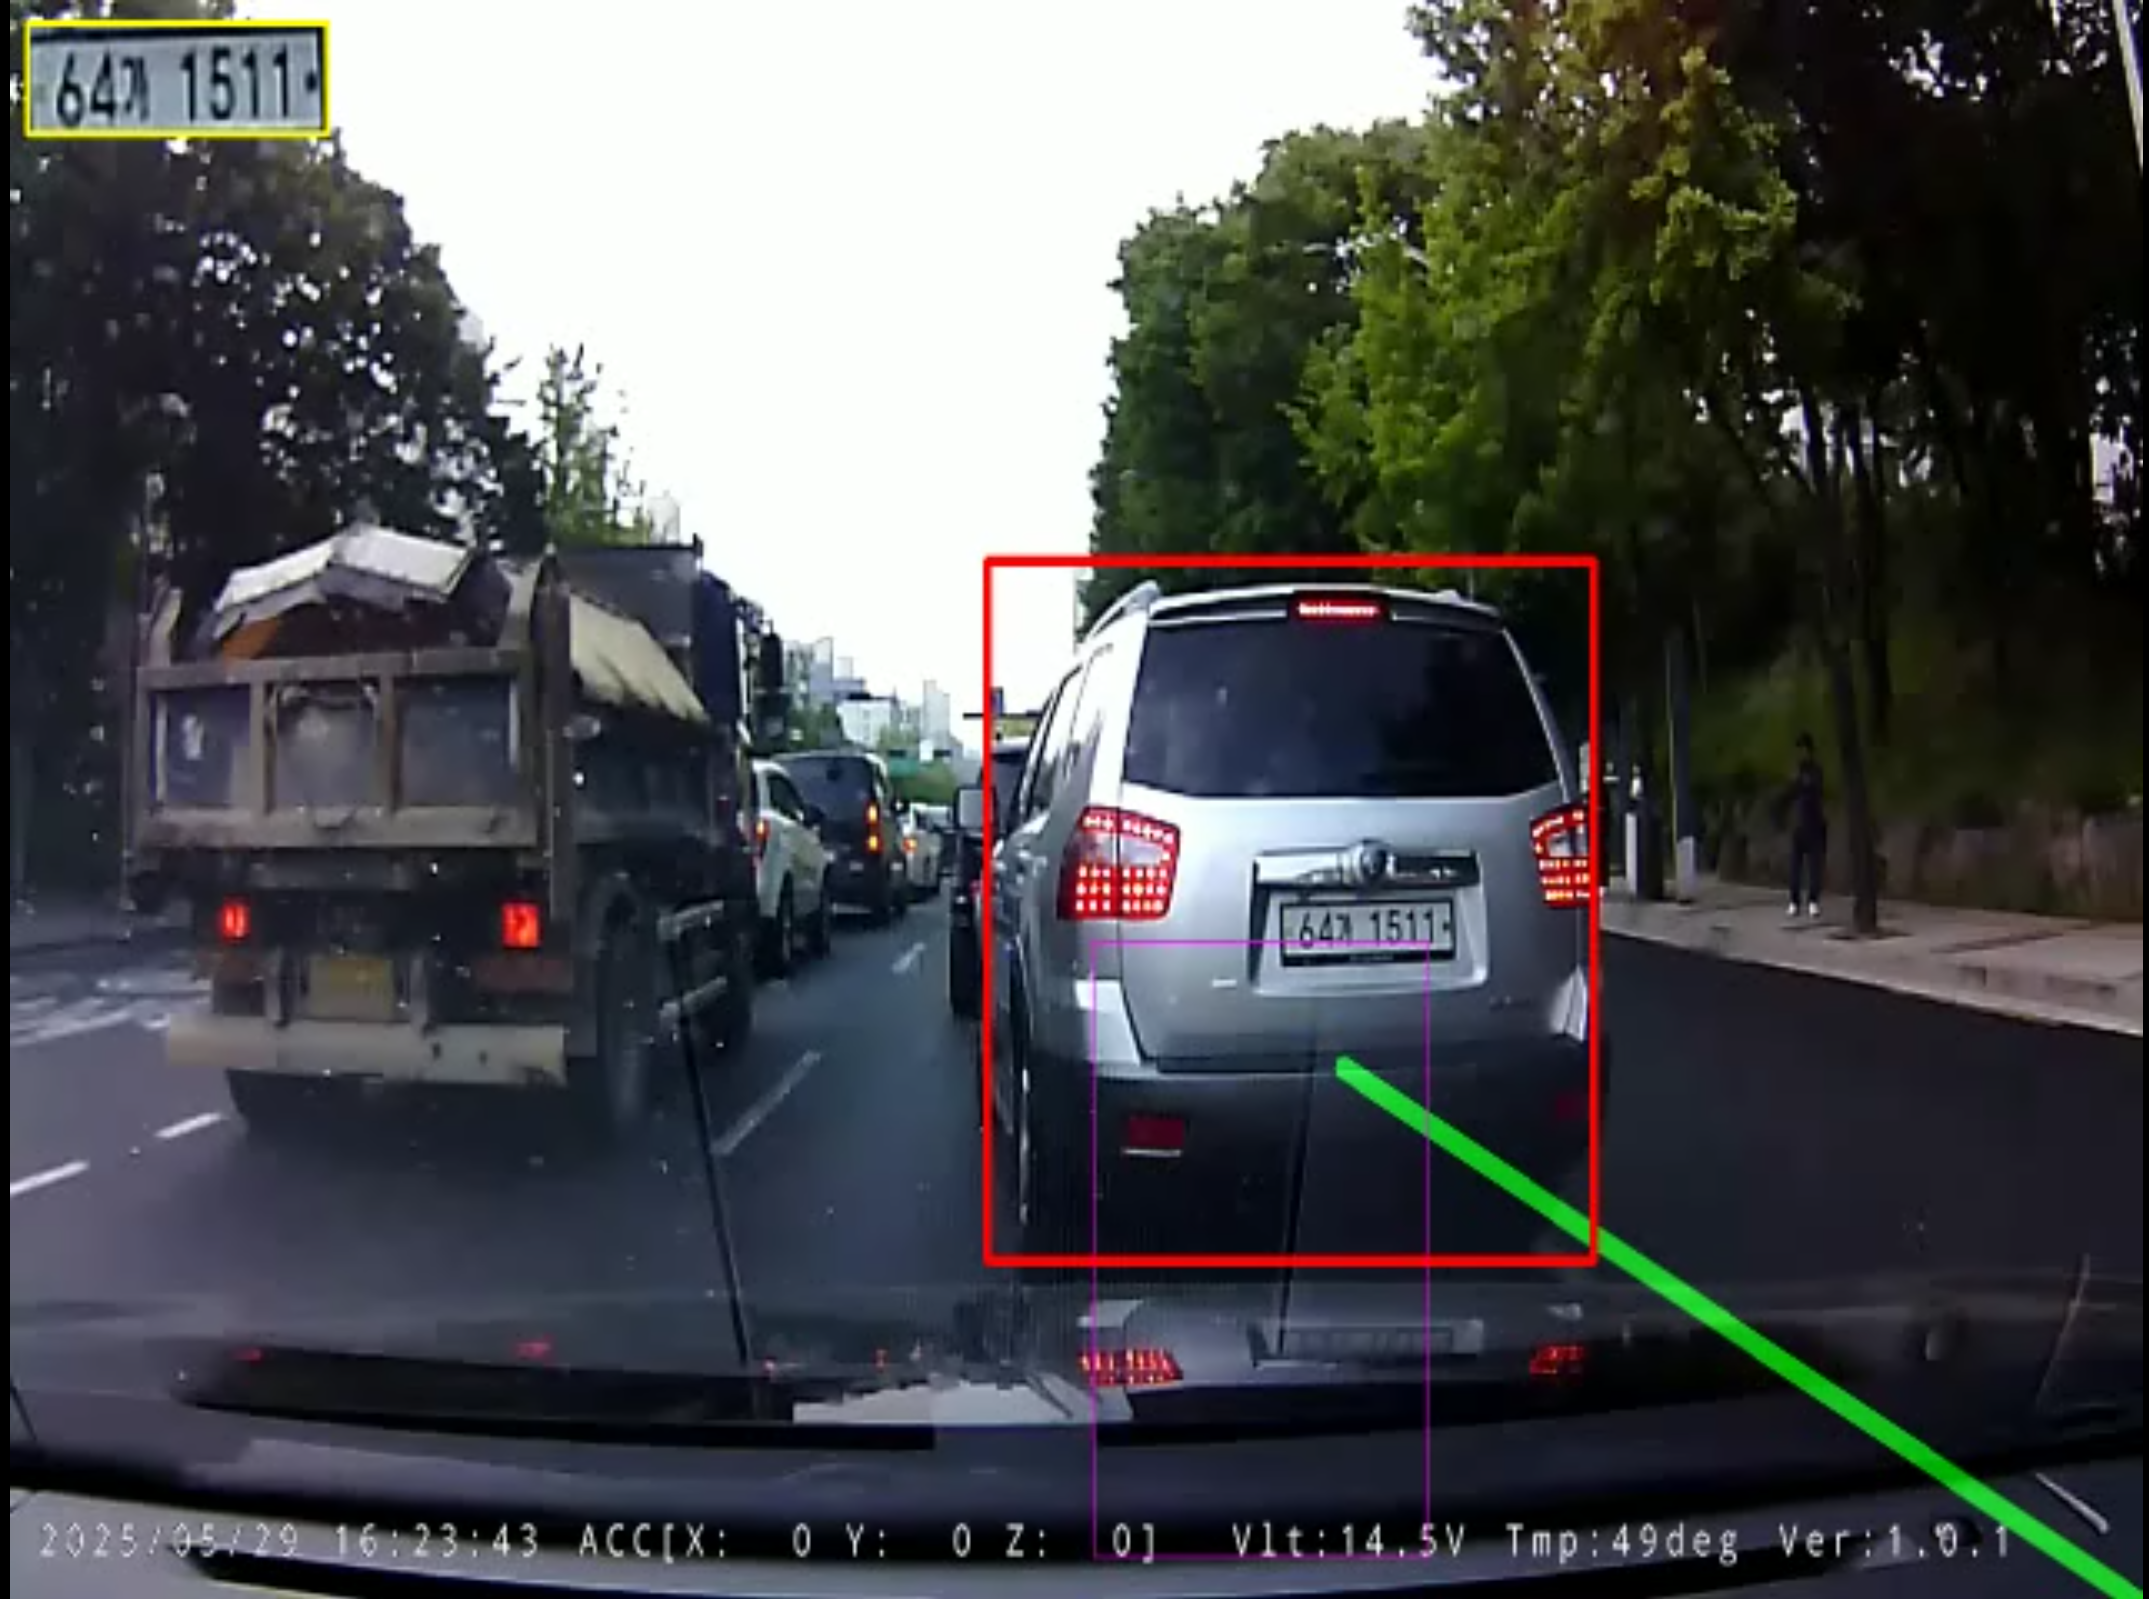
Localisation de détection de plaque YOLOv5

📌 Points clés (TL;DR)

  • Le problème : Scanner directement une image 1080p complète pour y trouver une plaque de 30x15 pixels génère de faux positifs et fait chuter le débit sous 10 FPS.
  • La solution : Hiérarchie en 2 étapes — Détecter d'abord le véhicule (YOLOv3), puis localiser la plaque uniquement dans la zone du pare-chocs (YOLOv5), avec suivi CSRT sur les images intermédiaires.

[Vision IA] Extraction dynamique des lignes de voie & Critère géométrique d'intrusion par IoU (#2)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

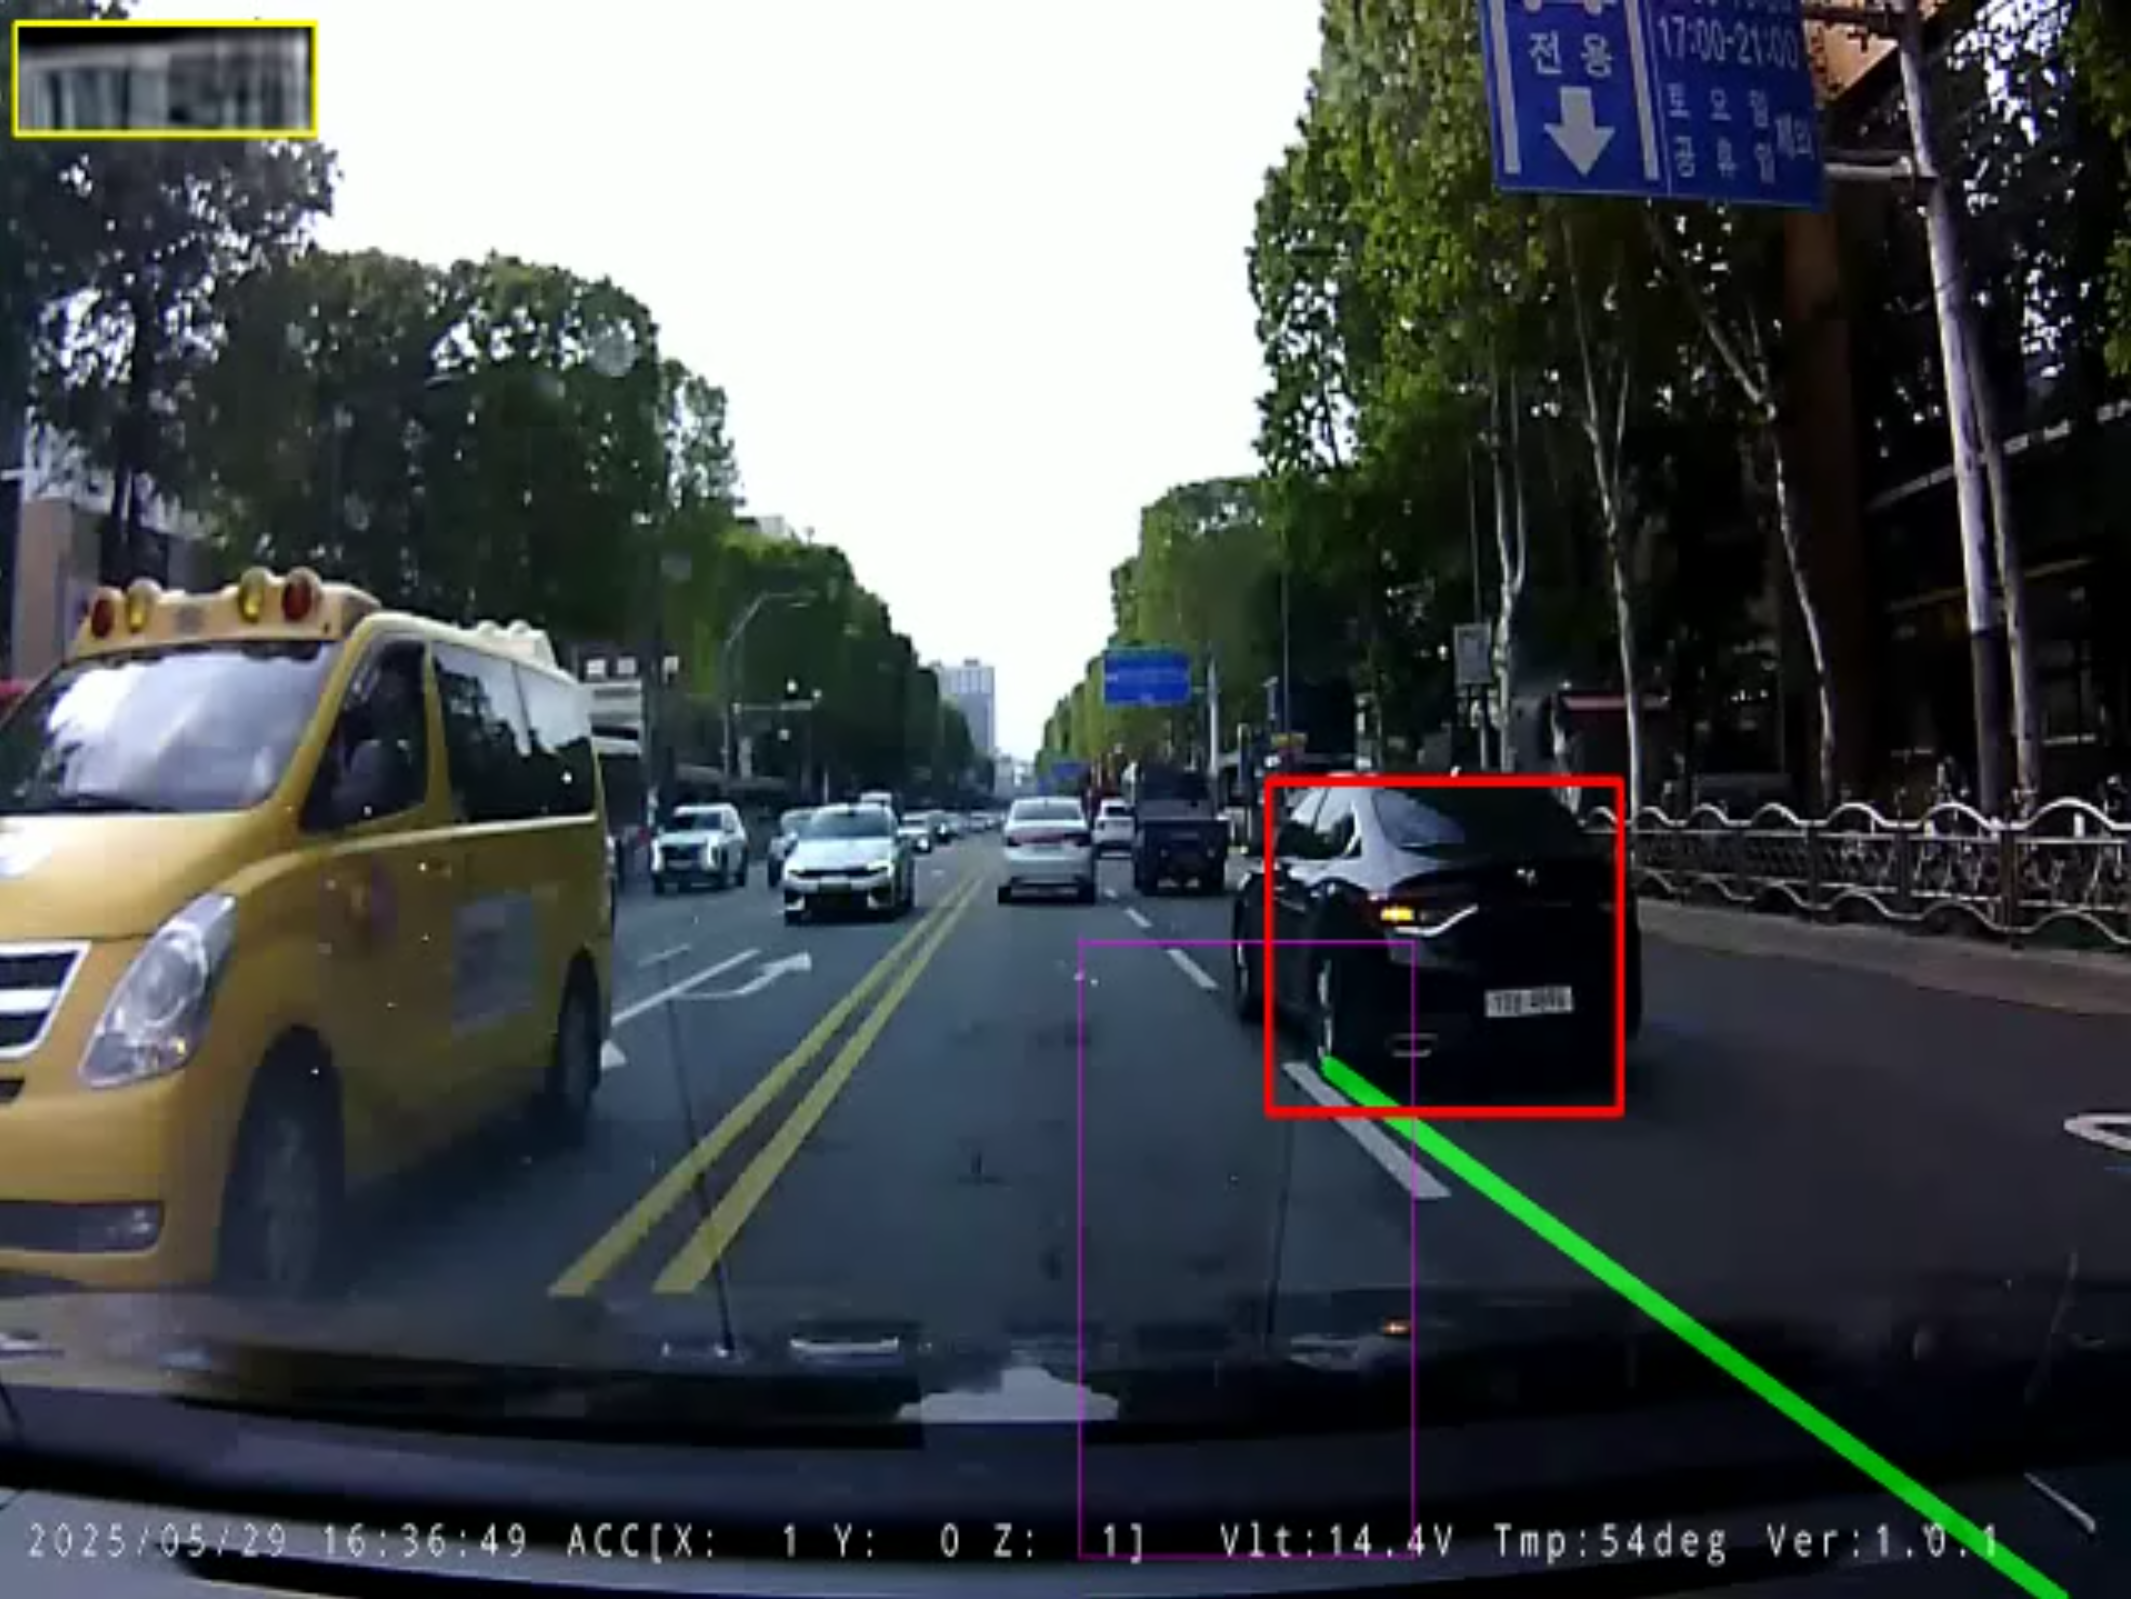
Overlay de détection dynamique de voie

📌 Points clés (TL;DR)

  • Le problème : Les reflets sur route mouillée et les ombres créent des lignes parasites ; une simple vérification de coordonnées X déclenche des alertes erronées.
  • La solution : Filtrage strict par pentes de droites et calcul du chevauchement de surface (IoU > 0,15) entre le polygone du véhicule et le tracé de la voie.

[Vision IA] Détection de franchissement de voie & ANPR Super-Résolution : Pipeline complet en 6 étapes & Contraintes temps réel (#1)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

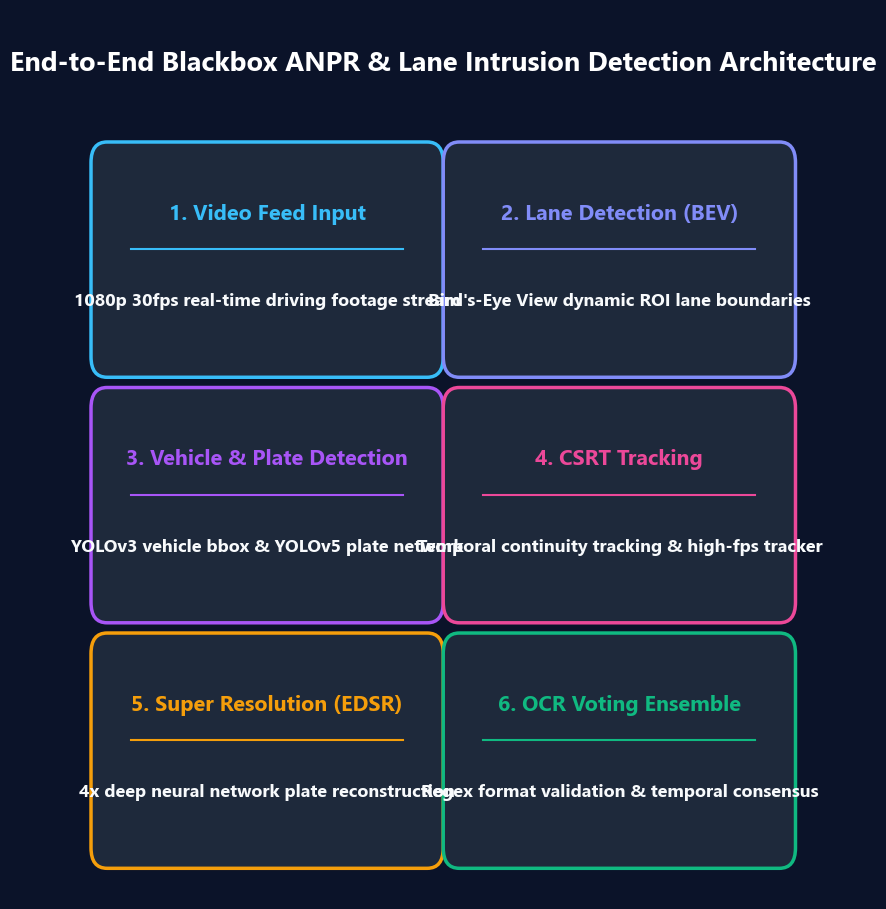
Diagramme du pipeline ANPR en 6 étapes

📌 Points clés (TL;DR)

  • Le problème : Les vidéos de dashcam à haute vitesse souffrent de vibrations, de contre-jours et de flous de mouvement sévères, rendant la reconnaissance directe des plaques et des lignes très instable.
  • La solution : Un pipeline modulaire en 6 étapes respectant une contrainte stricte de 30 FPS, associant vision géométrique, réseaux de neurones YOLO, super-résolution EDSR et vote temporel.

[Robotique Webots] Sim-to-Real : Transfert matériel sur Arduino Uno, Bluetooth HC-06 & Vision par marqueurs ArUco (#5)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

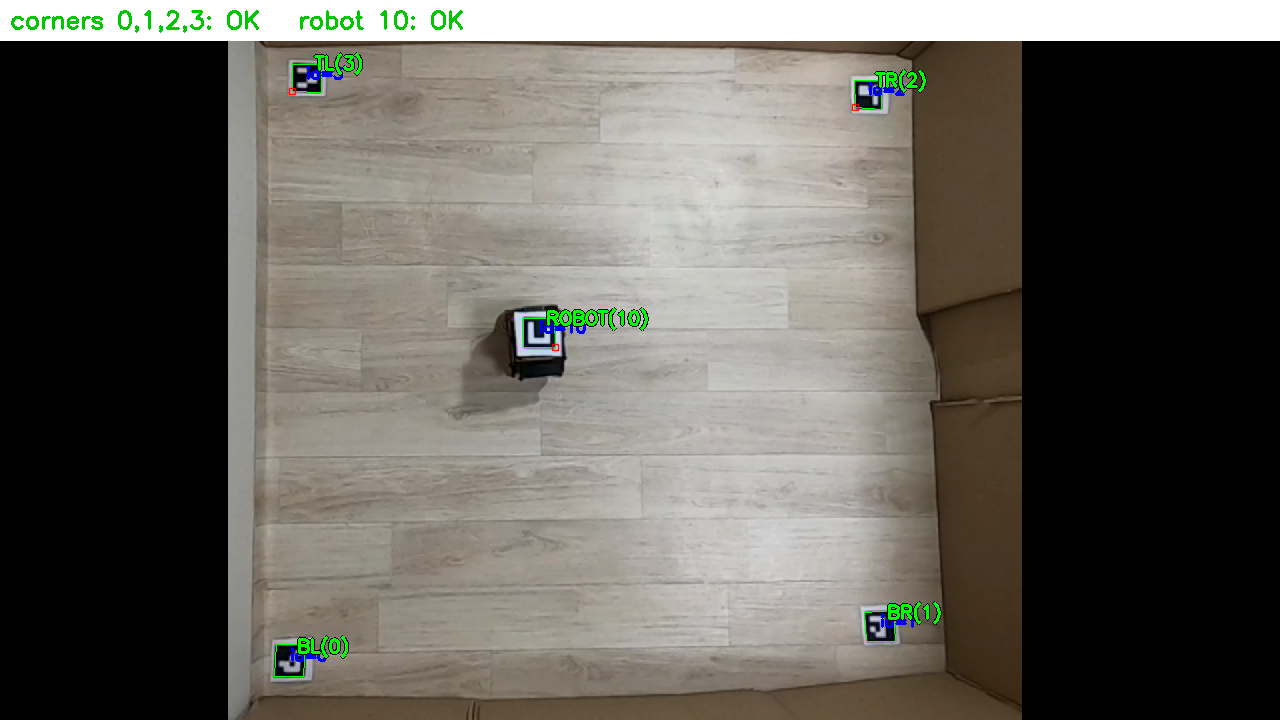
Suivi de pose par vision marqueur ArUco

📌 Points clés (TL;DR)

  • Le problème : Contraintes sévères sur microcontrôleur (Arduino Uno avec 2 Ko de SRAM), glissement des roues et Reality Gap entre simulateur et monde réel.
  • La solution : Calcul de pose par vision externe au plafond (ArUco 6-DoF à 60 FPS) et transmission des commandes moteur en Bluetooth série HC-06.

[Robotique Webots] Évaluation déterministe via evaluate_qlearning & Benchmark contre DQN et SARSA (#4)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

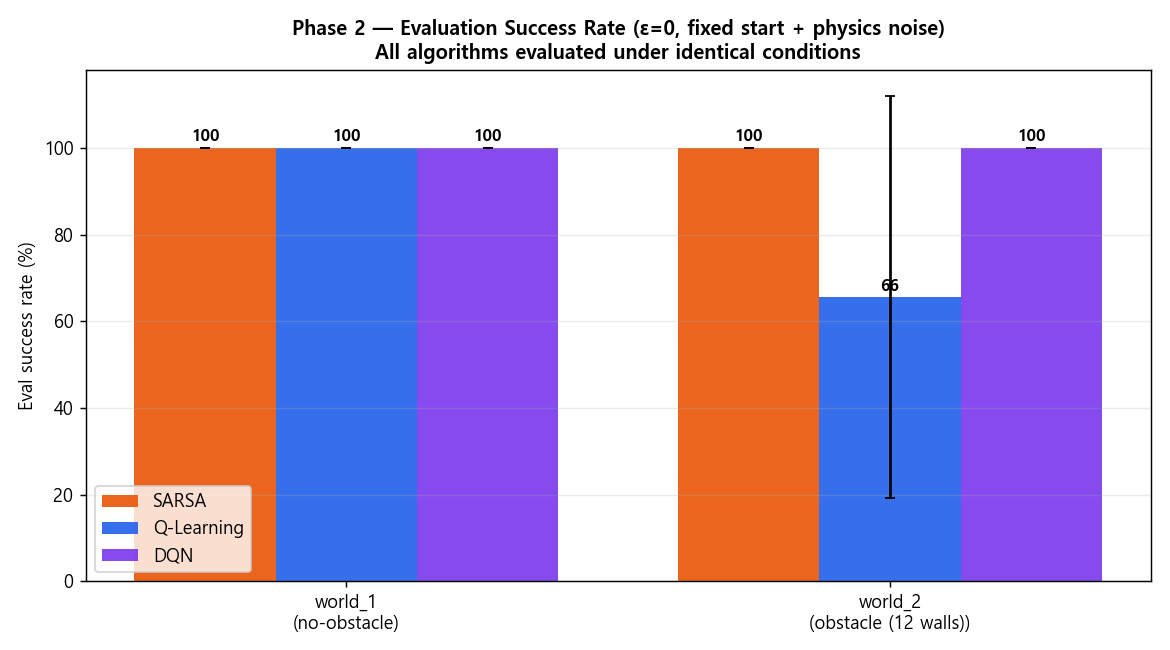
Benchmark succès et nombre de pas

📌 Points clés (TL;DR)

  • L'objectif : Mesurer les performances réelles de la politique optimale ($\epsilon=0$) sans bruit stochastique afin de valider son déploiement en conditions réelles.
  • Le résultat : Le Q-learning tabulaire atteint 92 % de succès tout en étant 15 fois plus léger en calcul que Deep Q-Networks (DQN).

[Robotique Webots] Vaincre les minima locaux face à 12 murs : Simulation headless multi-graines (#3)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

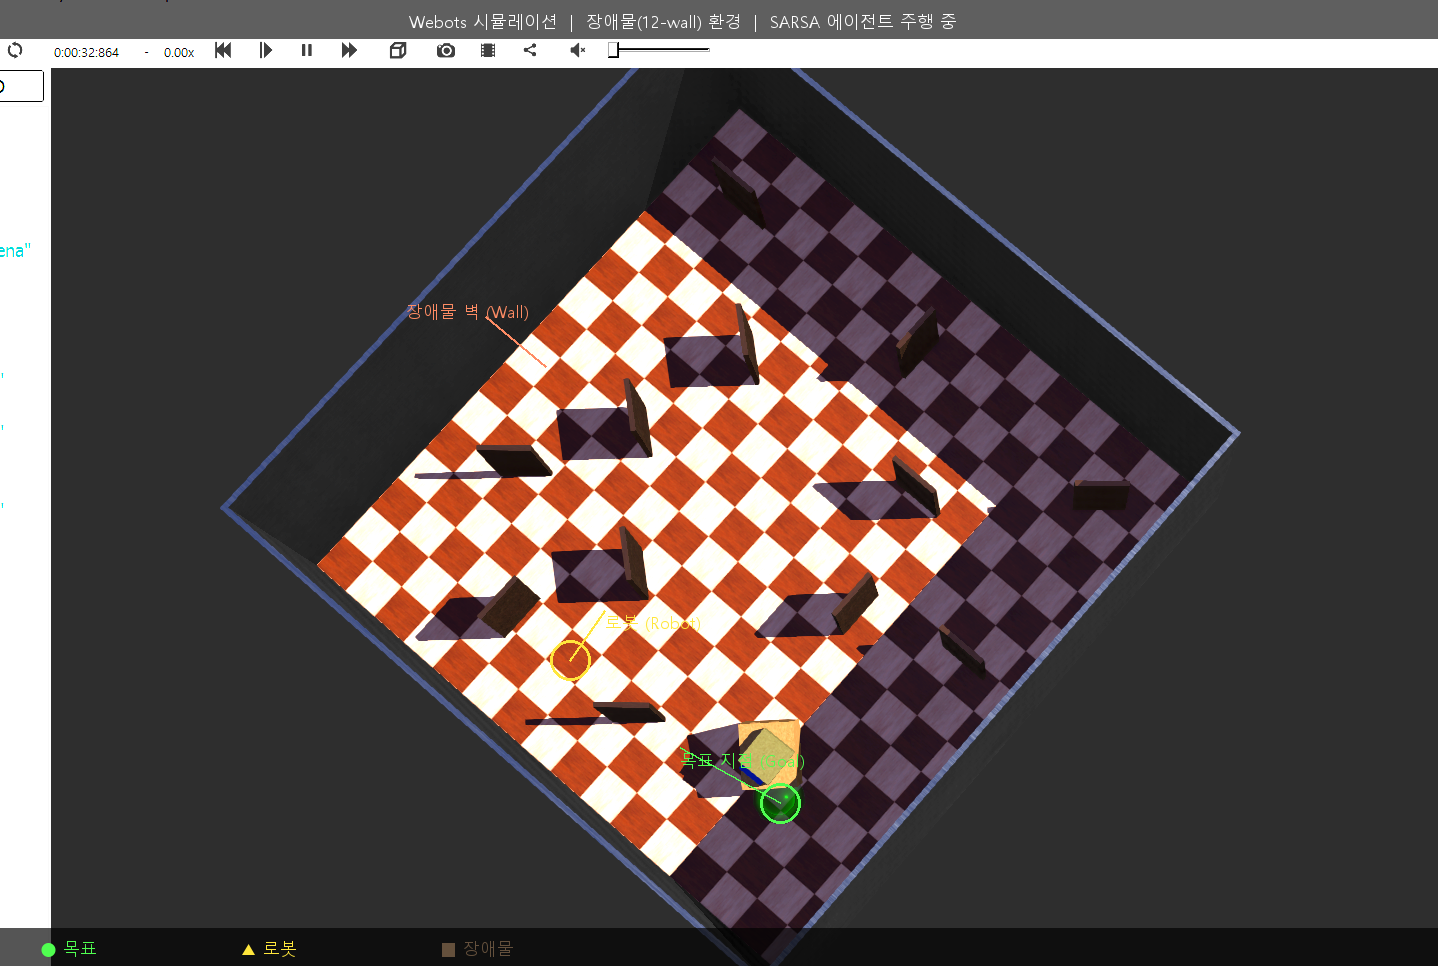
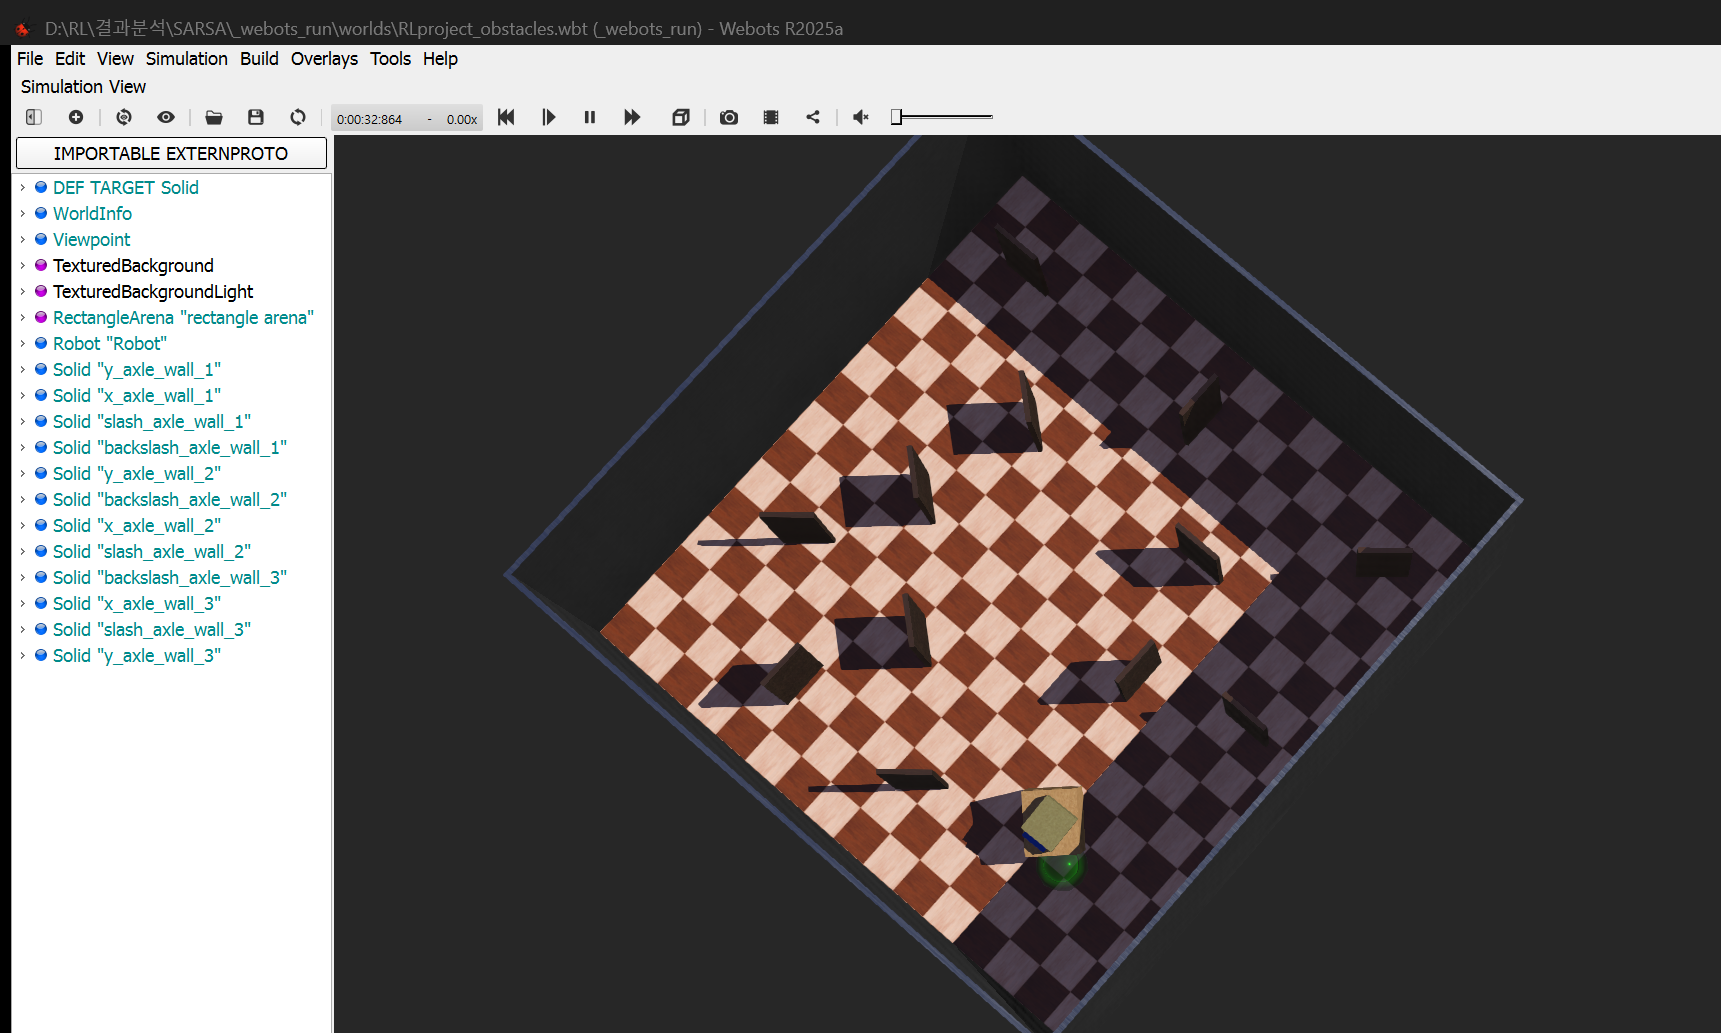
Arène de simulation obstacle12

📌 Points clés (TL;DR)

  • Le problème : Quand la cible se trouve derrière un mur, la seule récompense de proximité attire le robot dans une impasse frontale : un minimum local.
  • La solution : Champ de répulsion d'obstacle prioritaire et accélération par simulation headless sans rendu graphique.

[Robotique Webots] Implémentation du Q-Learning tabulaire & Façonnement de récompenses denses (#2)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

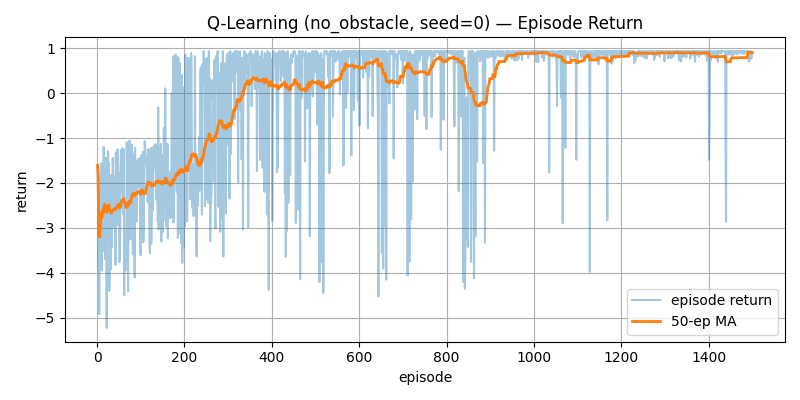
Courbe de récompense d'entraînement

📌 Points clés (TL;DR)

  • Le problème : Des récompenses trop éparses (+1 à la cible, -1 en collision) provoquent une errance stérile du robot pendant des milliers d'épisodes.
  • La solution : Façonnement de récompense dense par variation de distance géométrique ($\Delta d$) et pénalisation des rotations sur place.

[Robotique Webots] Navigation autonome par Q-Learning : Discrétisation en 648 états & Architecture socket (#1)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

Environnement de simulation Webots

📌 Points clés (TL;DR)

  • Le problème : Des données de capteurs continues créent une explosion combinatoire d'états pour le Q-learning tabulaire ; la communication synchrone avec Webots exige une latence minime.
  • La solution : Discrétisation compacte en 648 états (3 secteurs de distance, 4 quadrants de cap et 6 zones d'éloignement) et liaison par socket TCP local.