Aller au contenu principal

3 articles tagués avec « webots »

Voir tous les tags

[Robotique Webots] Vaincre les minima locaux face à 12 murs : Simulation headless multi-graines (#3)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

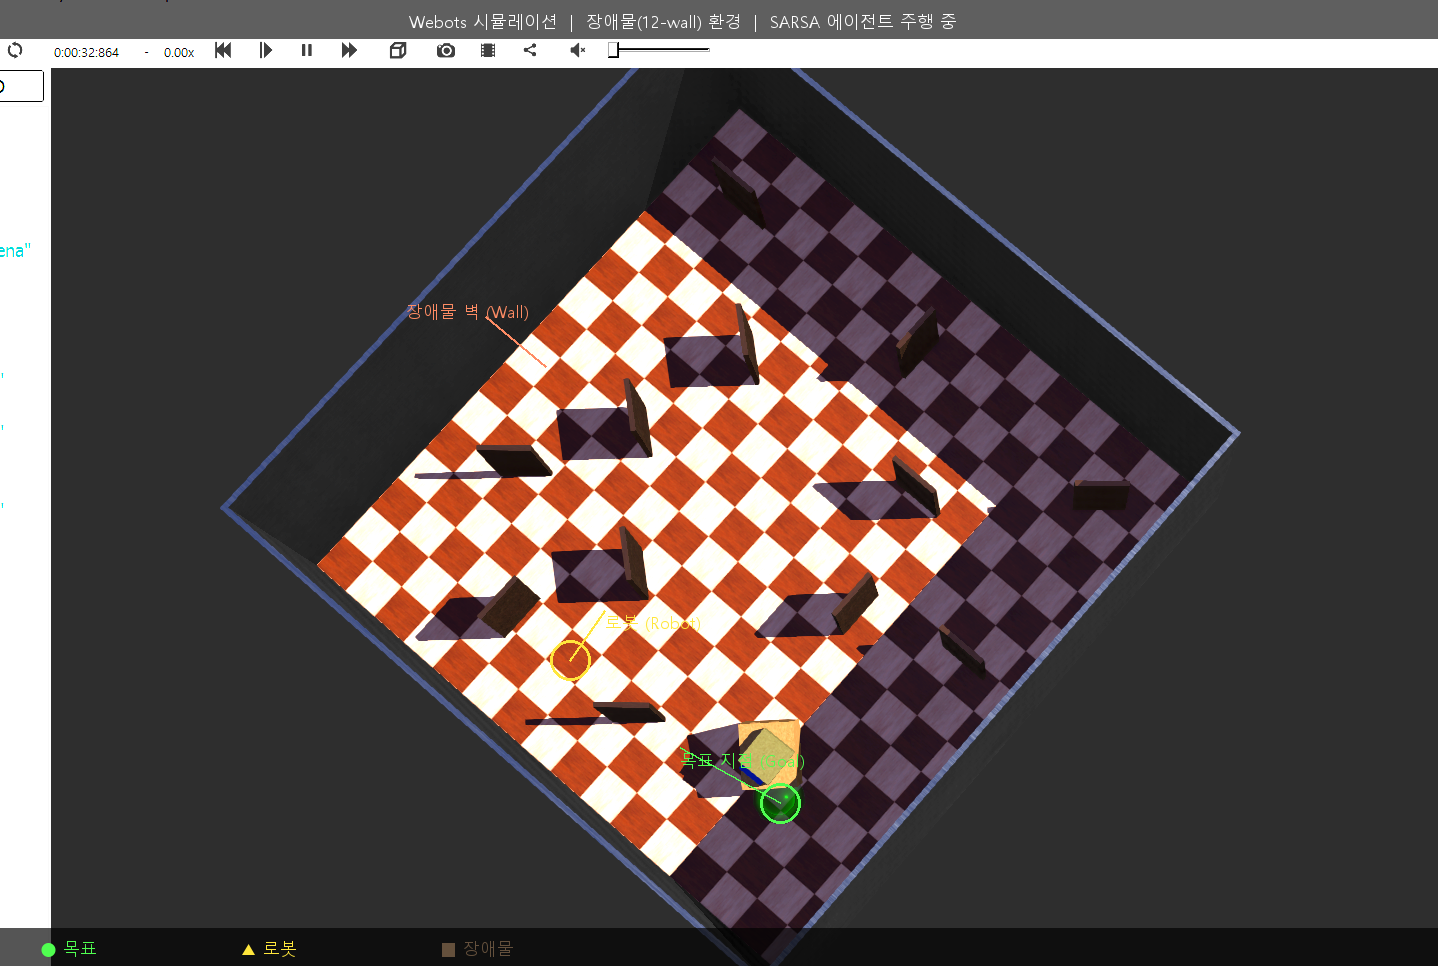
Arène de simulation obstacle12

📌 Points clés (TL;DR)

  • Le problème : Quand la cible se trouve derrière un mur, la seule récompense de proximité attire le robot dans une impasse frontale : un minimum local.
  • La solution : Champ de répulsion d'obstacle prioritaire et accélération par simulation headless sans rendu graphique.
[Robotique Webots] Implémentation du Q-Learning tabulaire & Façonnement de récompenses denses (#2)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

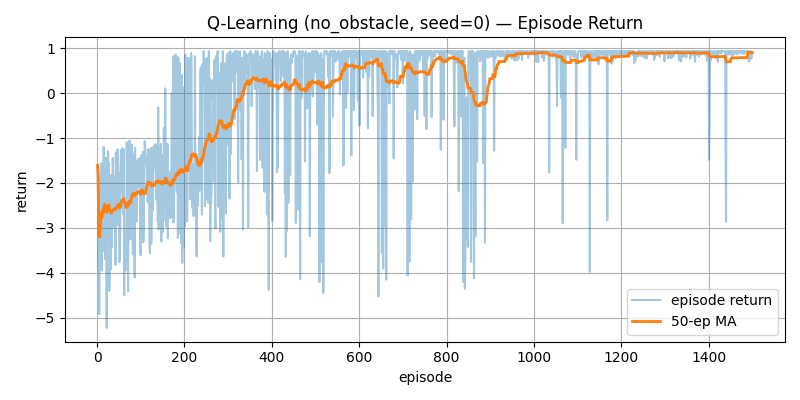
Courbe de récompense d'entraînement

📌 Points clés (TL;DR)

  • Le problème : Des récompenses trop éparses (+1 à la cible, -1 en collision) provoquent une errance stérile du robot pendant des milliers d'épisodes.
  • La solution : Façonnement de récompense dense par variation de distance géométrique ($\Delta d$) et pénalisation des rotations sur place.

[Robotique Webots] Navigation autonome par Q-Learning : Discrétisation en 648 états & Architecture socket (#1)

· Une minute de lecture
Jaybee
AI & Robotics Engineer

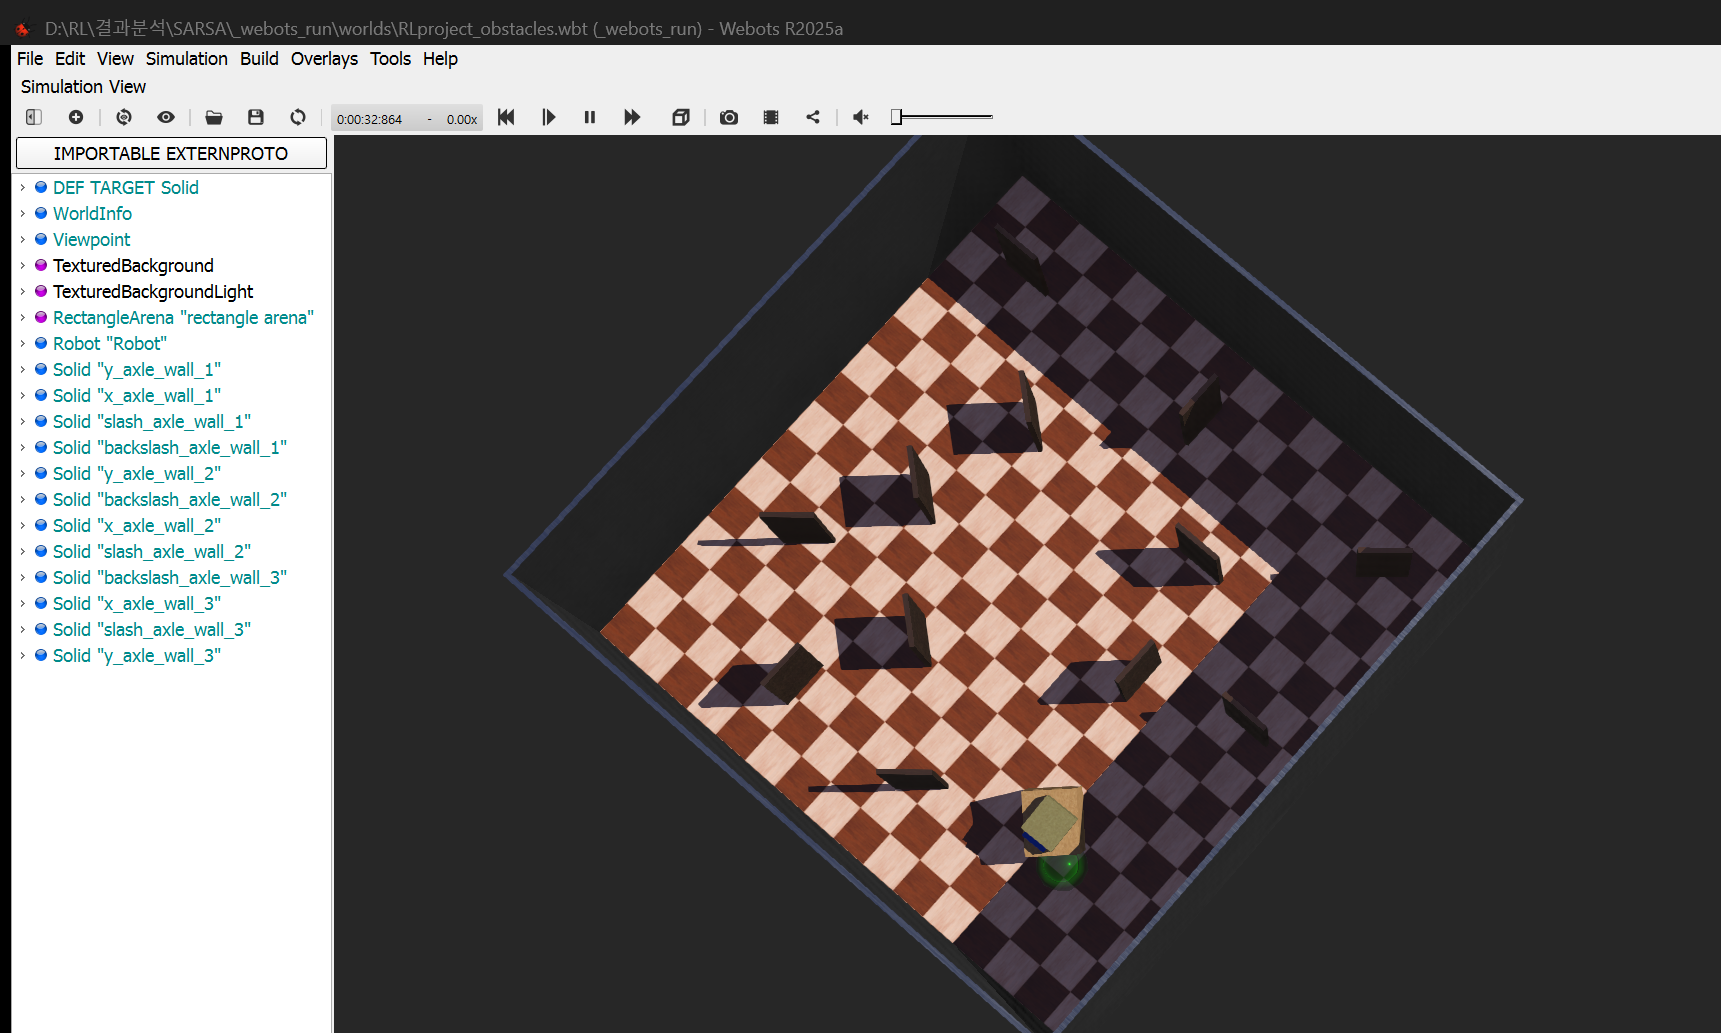
Environnement de simulation Webots

📌 Points clés (TL;DR)

  • Le problème : Des données de capteurs continues créent une explosion combinatoire d'états pour le Q-learning tabulaire ; la communication synchrone avec Webots exige une latence minime.
  • La solution : Discrétisation compacte en 648 états (3 secteurs de distance, 4 quadrants de cap et 6 zones d'éloignement) et liaison par socket TCP local.