[Vision AI] ドライブレコーダー車線侵犯検知&超解像ANPR: 6段階パイプラインとリアルタイム設計課題 (#1)
· 約3分

📌 Key Takeaways (要約)
- 課題: ドラレコの低解像度映像は、車体振動、逆光、モーションブラー、強いH.264圧縮ノイズにより、ナンバープレートが著しく潰れ、車線侵犯のリアルタイム追跡が極めて困難です。
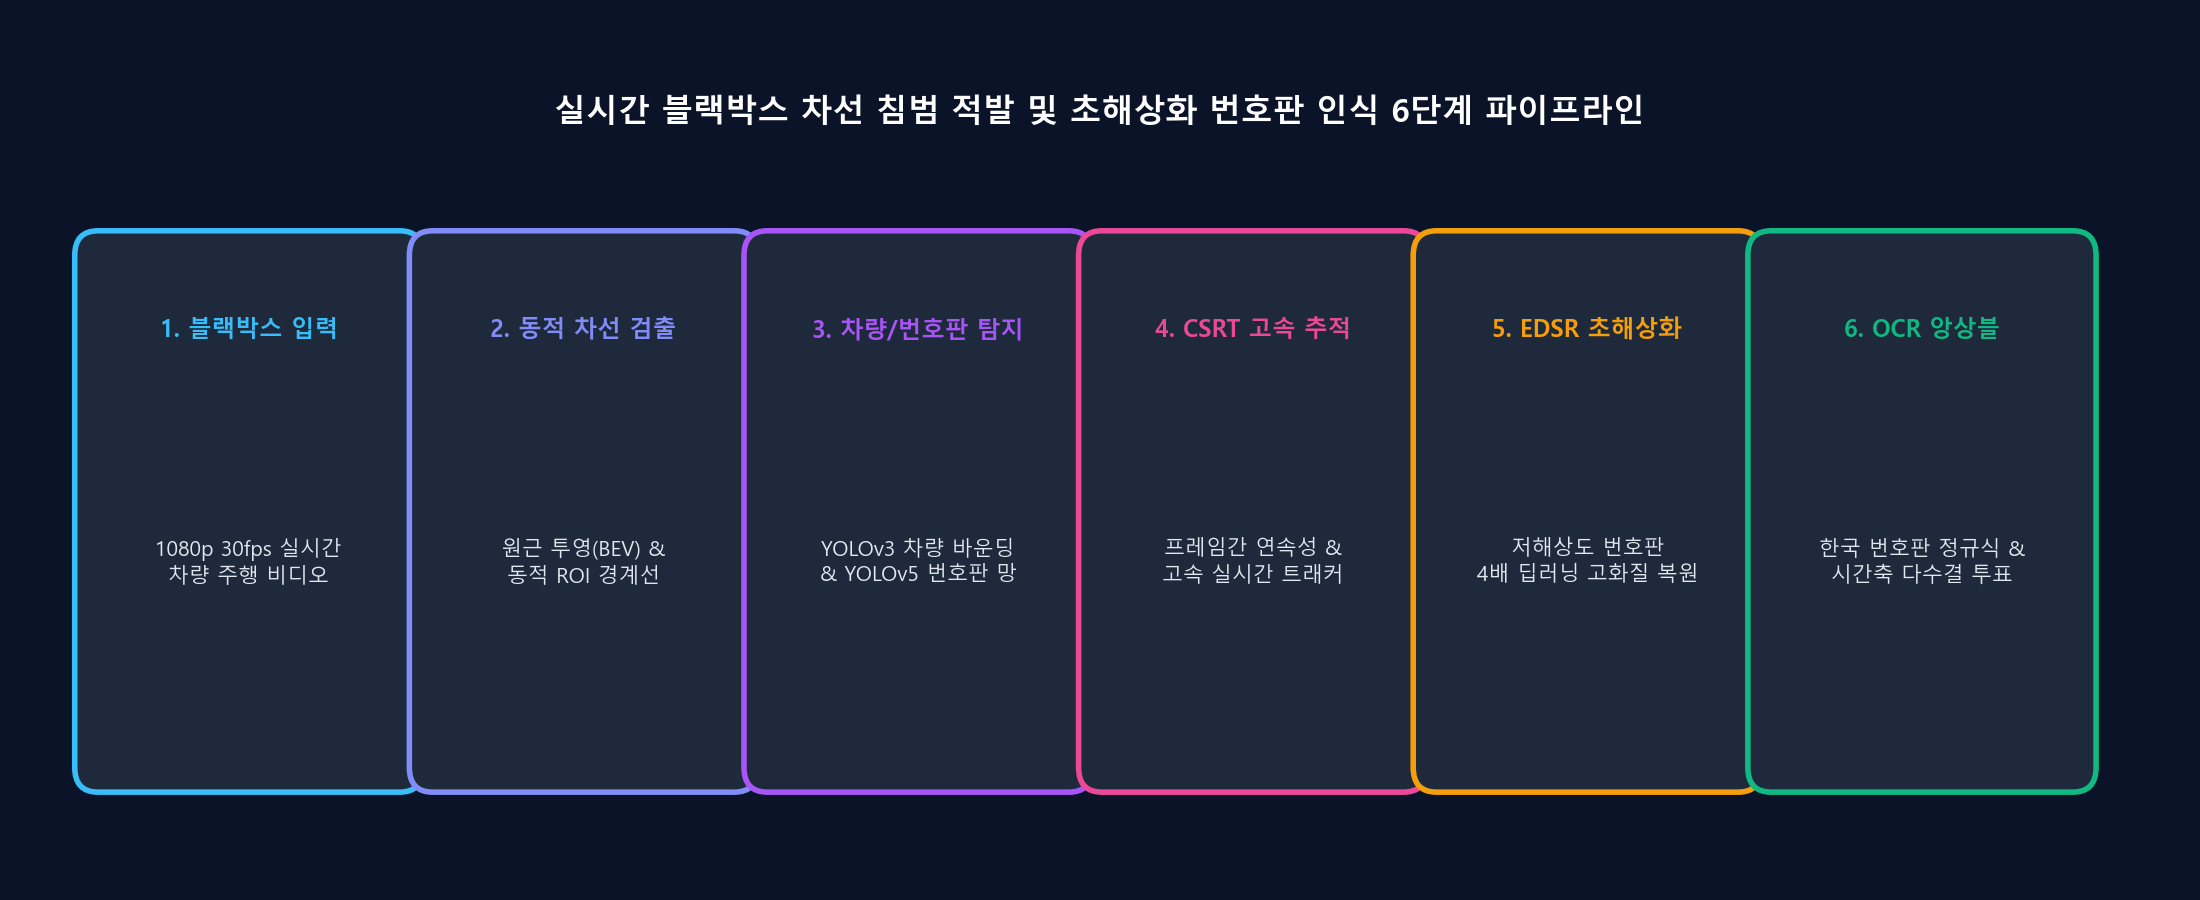
- 解決策: Canny/Hough動的車線抽出 -> YOLOv3車両検出 -> 多角形IoU侵犯判定 -> YOLOv5プレート局所検出 -> EDSR_x4深層超解像復元 -> EasyOCR時間軸多数決投票という6段階の階層型パイプラインを設計しました。
- 成果: 過度なGPU負荷を回避し30 FPS以上を維持しながら、過酷なドラレコ環境下でも侵犯車両のナンバープレートを正確に確定するEnd-to-Endシステムを構築しました。
1. プロジェクト背景: なぜドラレコ映像の認識は難しいのか?
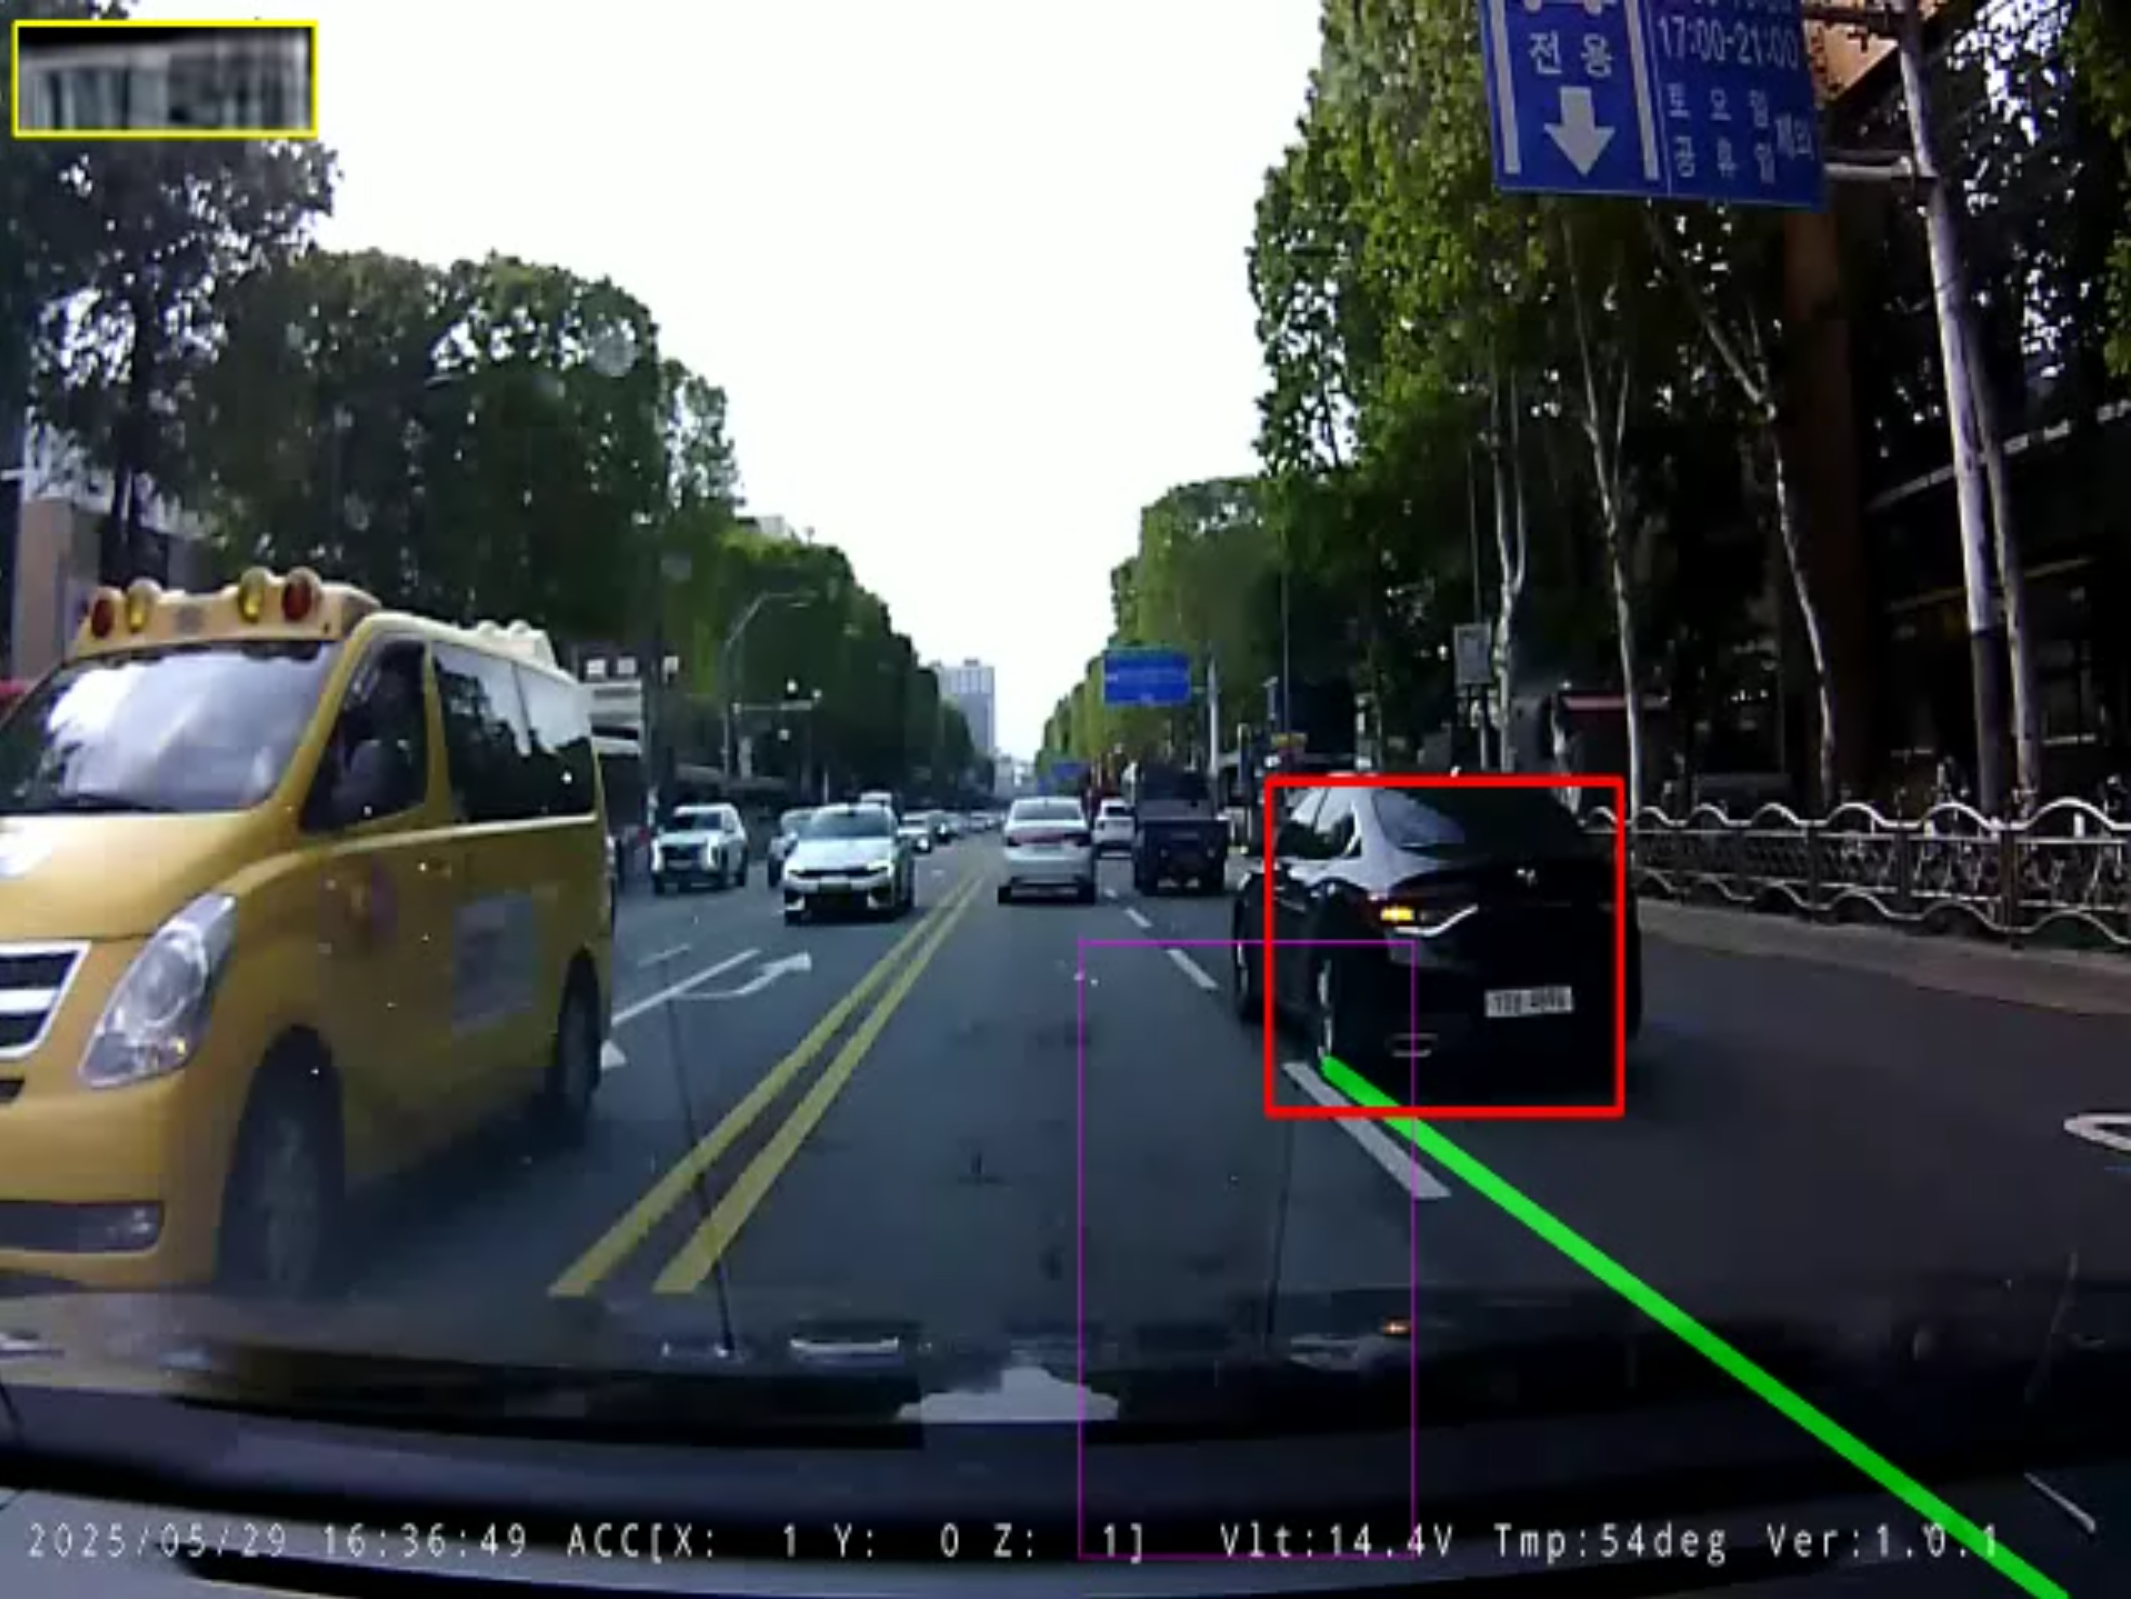
高度道路交通システム(ITS)や自動交通違反取締において、**リアルタイム車線侵犯検知と自動ナンバープレート認識(ANPR)**は中核となる技術です。しかし実際の車載ドラレコ映像を処理する際には、多くの光学的・物理的障害に直面します:
- 極端な低解像度とテクスチャの潰れ: 640x480フレーム内において、対象車両のナンバープレート領域はわずか30x15〜50x25ピクセル程度しかなく、文字の線画が完全に一体化してしまいます。
- 路面振動とローリングシャッター歪み: 走行中の段差や急ブレーキ、急な車線変更による角度変化が直線の幾何学的推定を妨げます。
- リアルタイム処理のレイテンシ: 重大なフレーム単位の重層モデル適用は深刻なフレーム落ちを引き起こし、実時間の追跡を破綻させます。
2. 6段階の階層型パイプラインアーキテクチャ
flowchart TD
    Raw["ドラレコ生フレーム 640x480"] --> L1["第1段階: Canny + Hough 動的車線抽出"]
    Raw --> L2["第2段階: YOLOv3-tiny 車両領域検出"]
    L1 & L2 --> L3["第3段階: 車両底面&車線ポリゴンIoU侵犯判定"]
    L3 -- 侵犯検知時 --> L4["第4段階: 車両ROI内のYOLOv5プレート局所特定"]
    L4 --> L5["第5段階: EDSR_x4 深層超解像4倍復元"]
    L5 --> L6["第6段階: EasyOCR + 正規表現 + 時間軸多数決投票"]
    L6 --> Result["確定違反ナンバー: 64가1511"]
3. 主要システム設定値 (CONFIG)
CONFIG = {
    "output_width": 640,
    "output_height": 480,
    "conf_threshold_vehicle": 0.5,
    "nms_threshold_vehicle": 0.4,
    "min_vehicle_w": 70,
    "min_vehicle_h": 70,
    "lane_iou_threshold": 0.05,
    "detection_interval": 15,
    "min_plate_area_for_ocr": 1200,
    "plate_history_size": 7,
    "plate_confirm_threshold": 3,
    "sr_model": "EDSR_x4.pb",
    "yolo_plate_model": "lp_det.pt"
}
4. 次回予告
第2編では、Cannyエッジ検出、確率的ハフ変換(HoughLinesP)、傾きフィルタリング数学、および車両バウンディングボックスと車線間の動的ポリゴンIoU侵犯判定アルゴリズムを詳しく解説します。