[Vision AI] 階層型物体検出: YOLOv3車両ROI、YOLOv5ナンバープレート検出器およびCSRT追跡統合 (#3)
· 約2分

📌 Key Takeaways (要約)
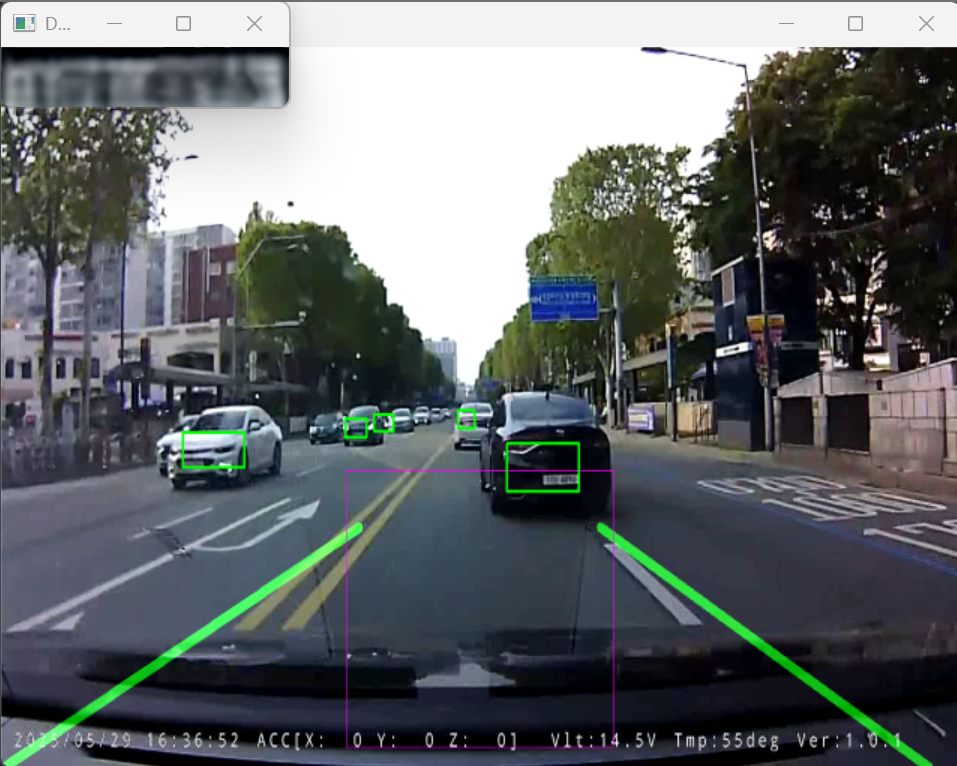
- 課題: 640x480全体から直接小さなナンバープレートを探索すると看板等の誤検出が多発し、フレーム毎の深層学習推論はFPSを10以下に低下させます。
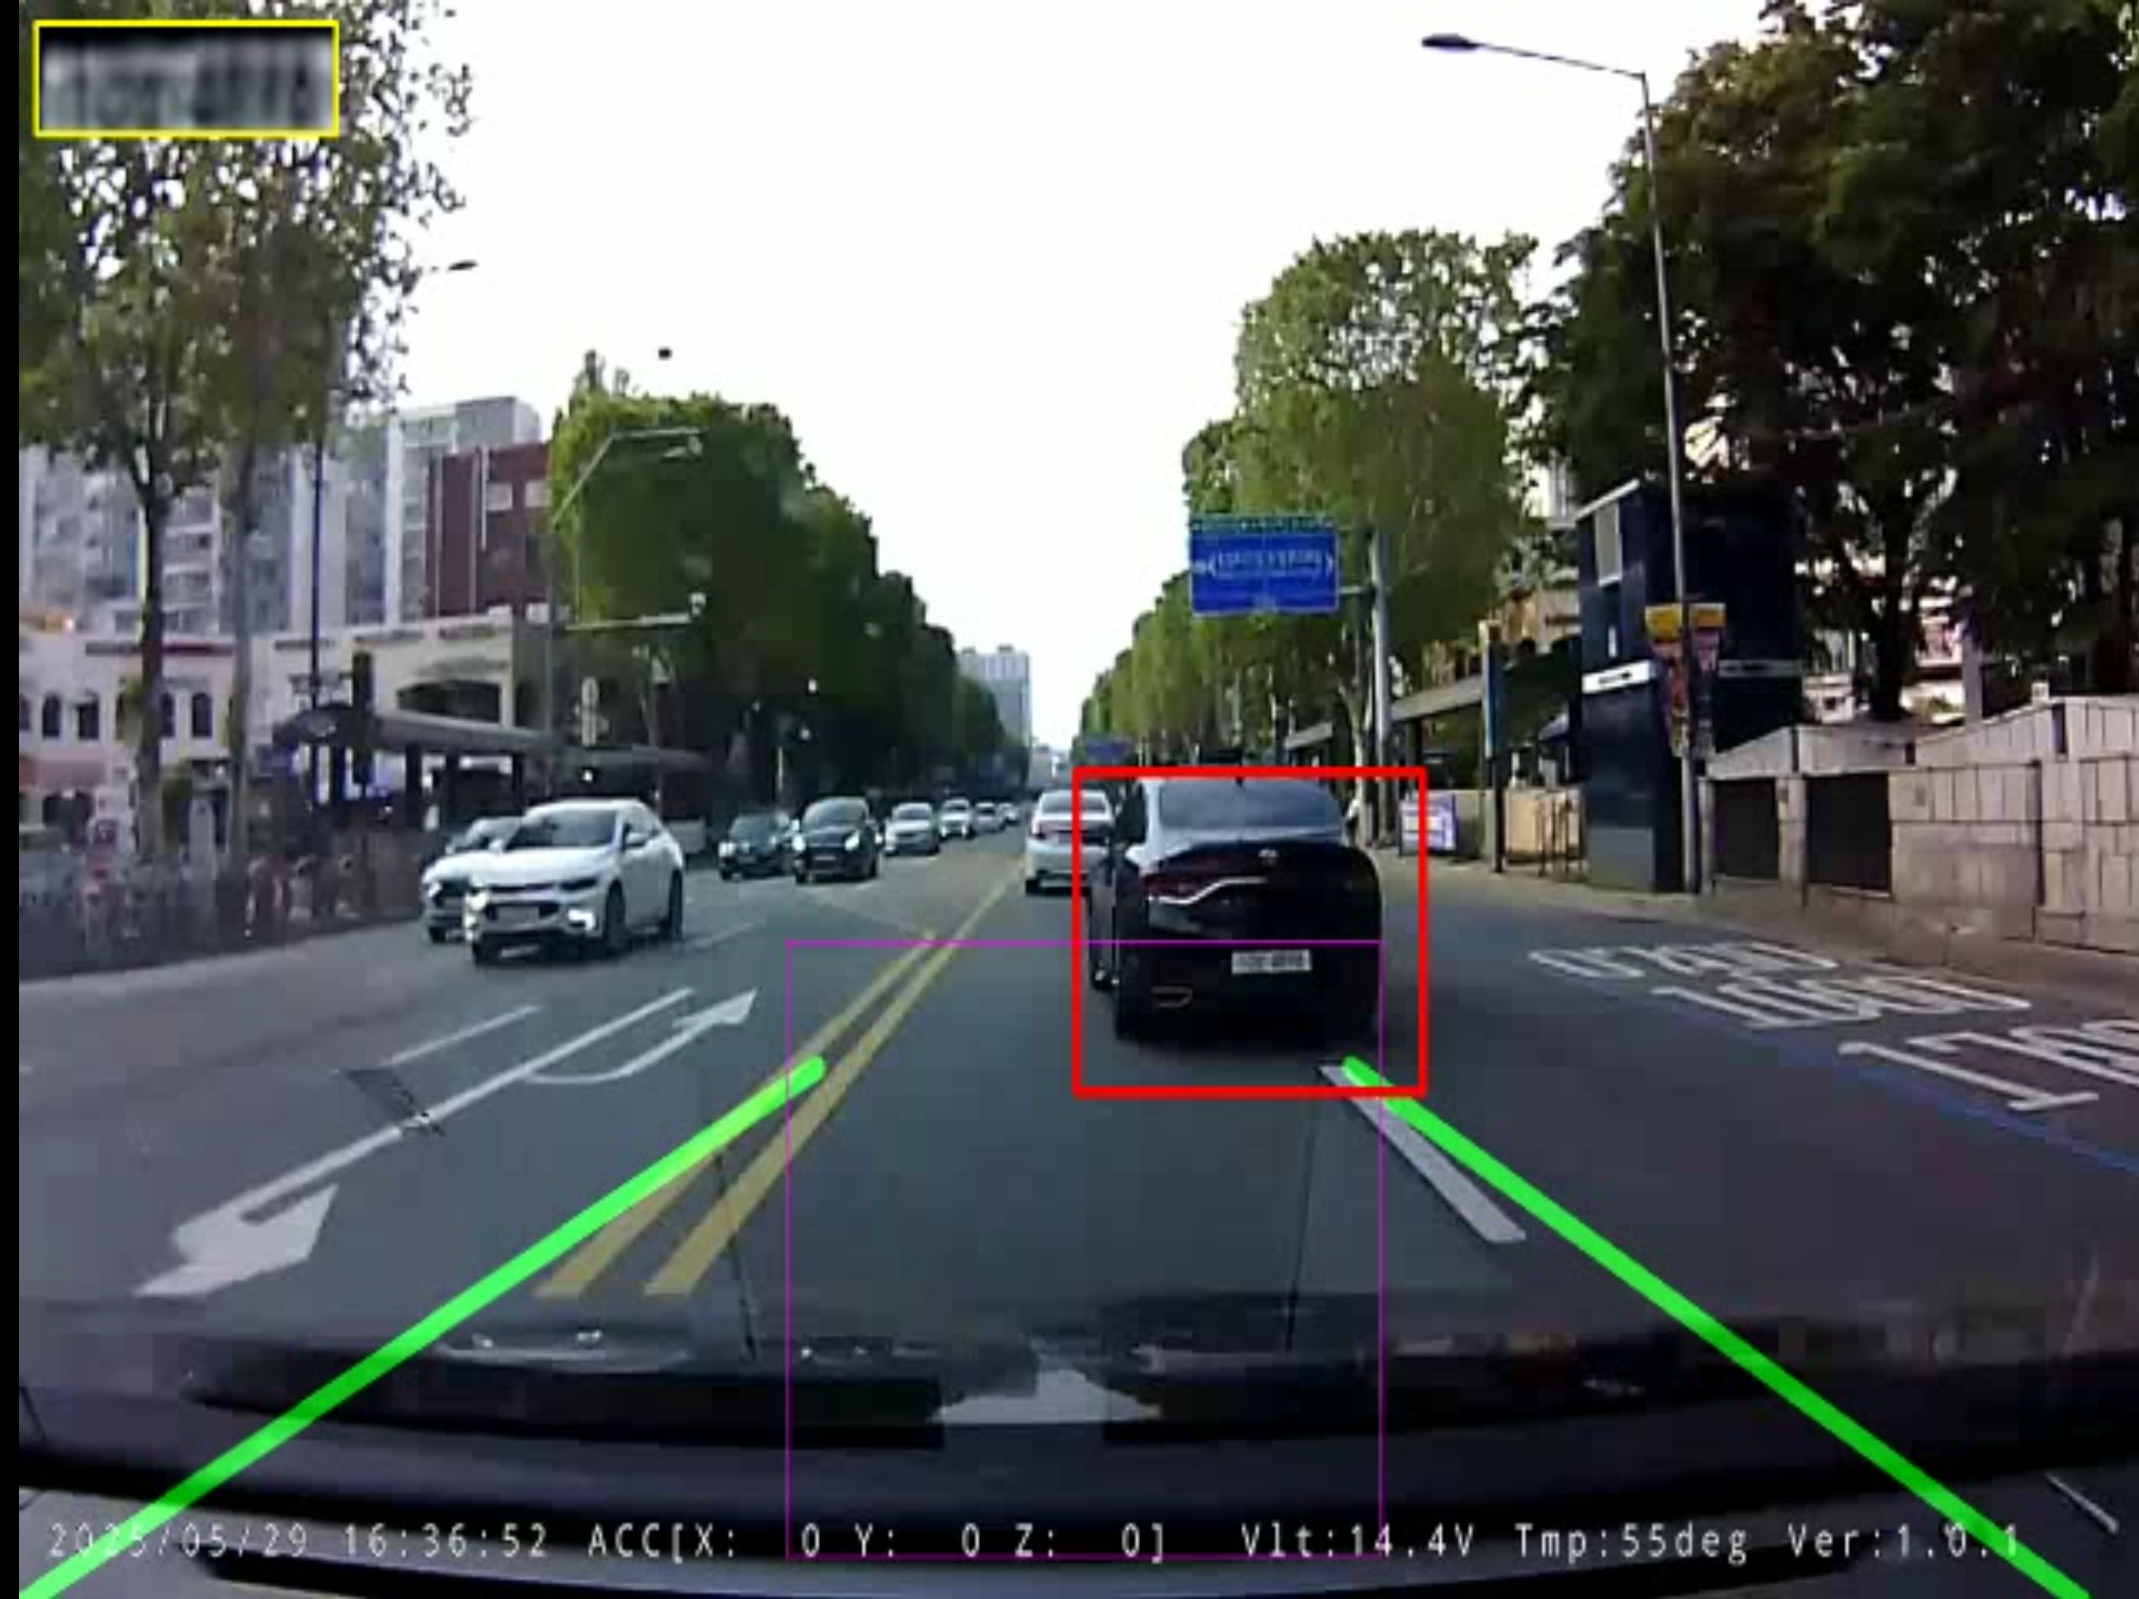
- 解決策: YOLOv3-tinyで車両全体を検出した後、そのROI内部でのみYOLOv5(lp_det.pt)を実行する2段階階層構造を採用。15フレーム毎の再検出とOpenCV CSRT高速トラッカーを統合しました。
- 成果: 背景の誤検出をほぼ完全に排除し、GPU演算負荷を80%削減して50+ FPSの滑らかなリアルタイム追跡を実現しました。
1. 階層型物体検出アーキテクチャ
vehicle_boxes = detect_vehicles_yolov3(frame, net=vehicle_net, conf_thresh=0.5)

for box in vehicle_boxes:
    x1, y1, x2, y2 = box
    vehicle_roi = frame[y1:y2, x1:x2]
    plate_boxes = plate_model(vehicle_roi)
    for pbox in plate_boxes:
        px1, py1, px2, py2 = pbox
        global_plate_box = [x1 + px1, y1 + py1, x1 + px2, y1 + py2]
2. CSRTトラッカーによるリアルタイム化
3. 次回予告
第4編では、ぼやけたプレート画像を復元するEDSR_x4深層超解像ネットワークと、ノイズを低減するマルチフレームスタッキング技術を解説します。