[Webots ロボティクス] Q-Learning 自律走行: 648状態空間の離散化とソケット通信アーキテクチャ (#1)
· 約4分

📌 キーポイント (TL;DR)
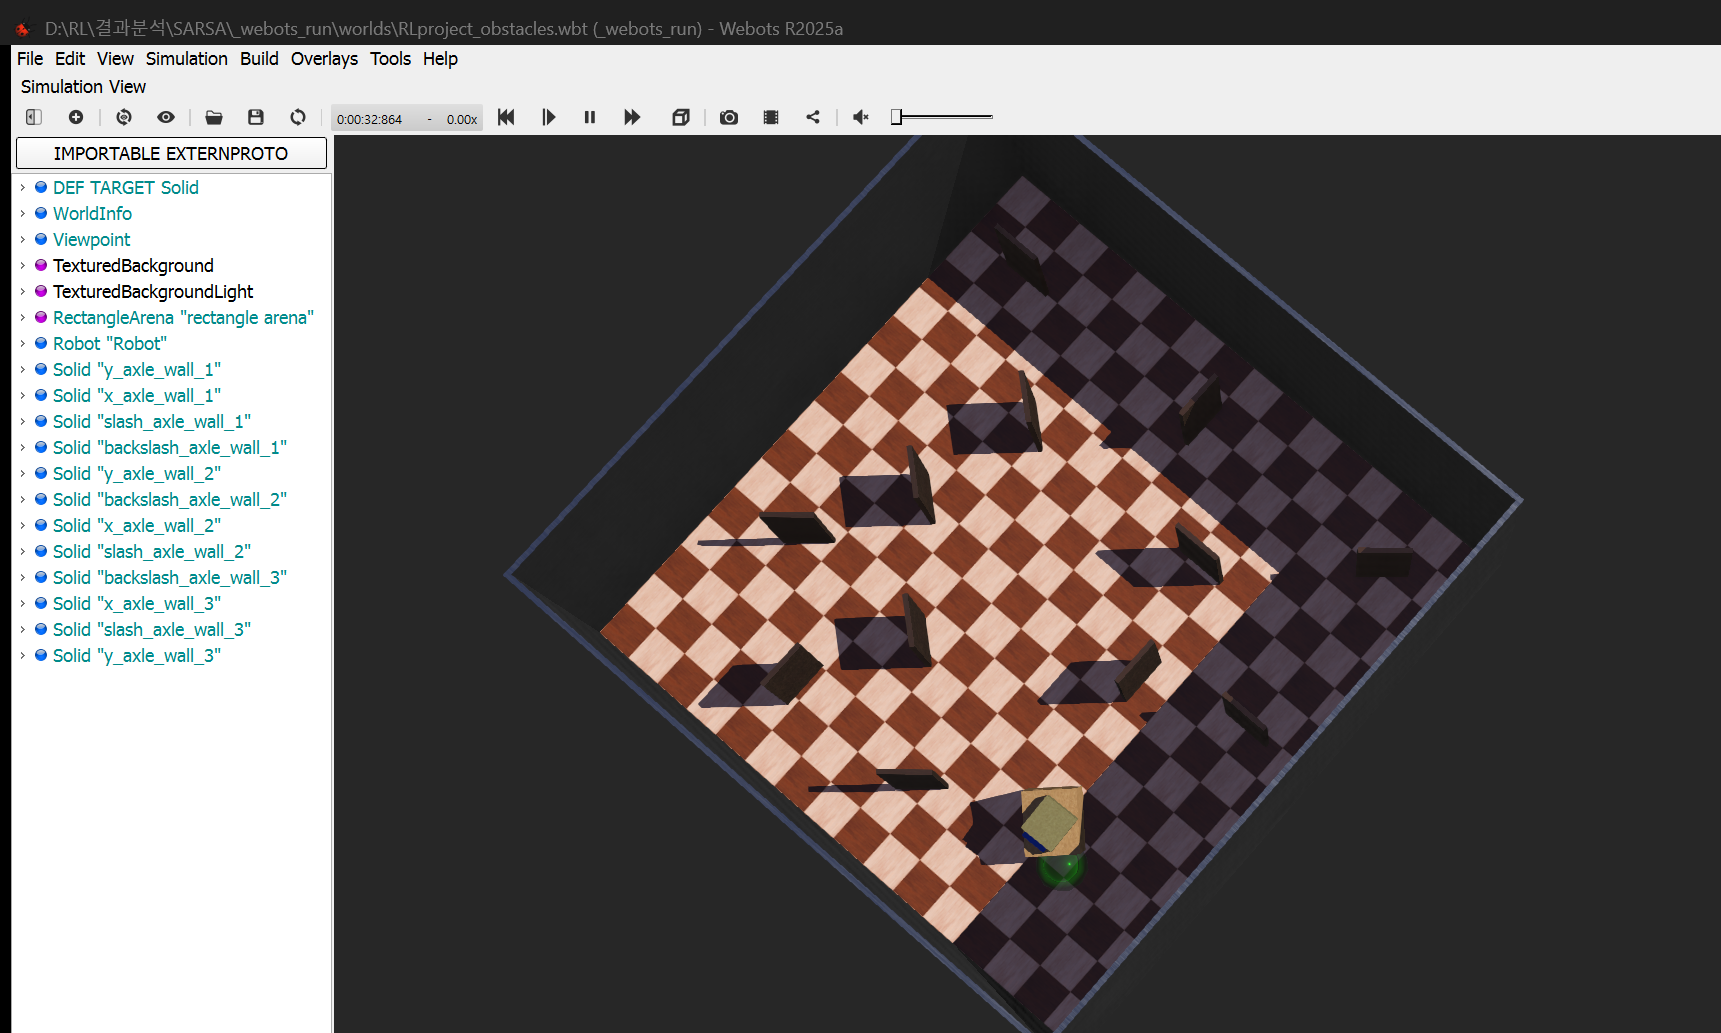
- 課題(Problem): 連続的なセンサ距離・角度値による表形式Q-Learning(Tabular Q-Learning)の状態爆発と、Webotsシミュレータと外部Python学習スクリプト間のリアルタイム同期の負荷。
- 解決策(Solution): 5次元の連続センサ入力を幾何学的な意味を持つ区間に分割し、3 × 8 × 3 × 3 × 3 = 648個の離散状態(Bin)にマッピング(
discretizer.py)。TCPローカルソケット(Port 5000、Line-delimited JSON)によるIPC通信パイプラインを構築。- 成果(Result): O(1)の超高速Q-Table更新速度を確保し、32ms物理シミュレーションステップに適合した安定同期ループを実現。