[Webotsロボティクス] Sim-to-Real: Arduino Uno、HC-06 Bluetooth、ArUcoマーカー視覚追跡による実世界転移 (#5)
· 約6分

📌 要約 (TL;DR)
- 課題(Problem): マイコン(Arduino Uno ATmega328P)の2KB SRAMによる計算制約、ホイールスリップやセンサノイズ、シミュレータ物理と実機ハードウェア間のSim-to-Realギャップ(Reality Gap)。
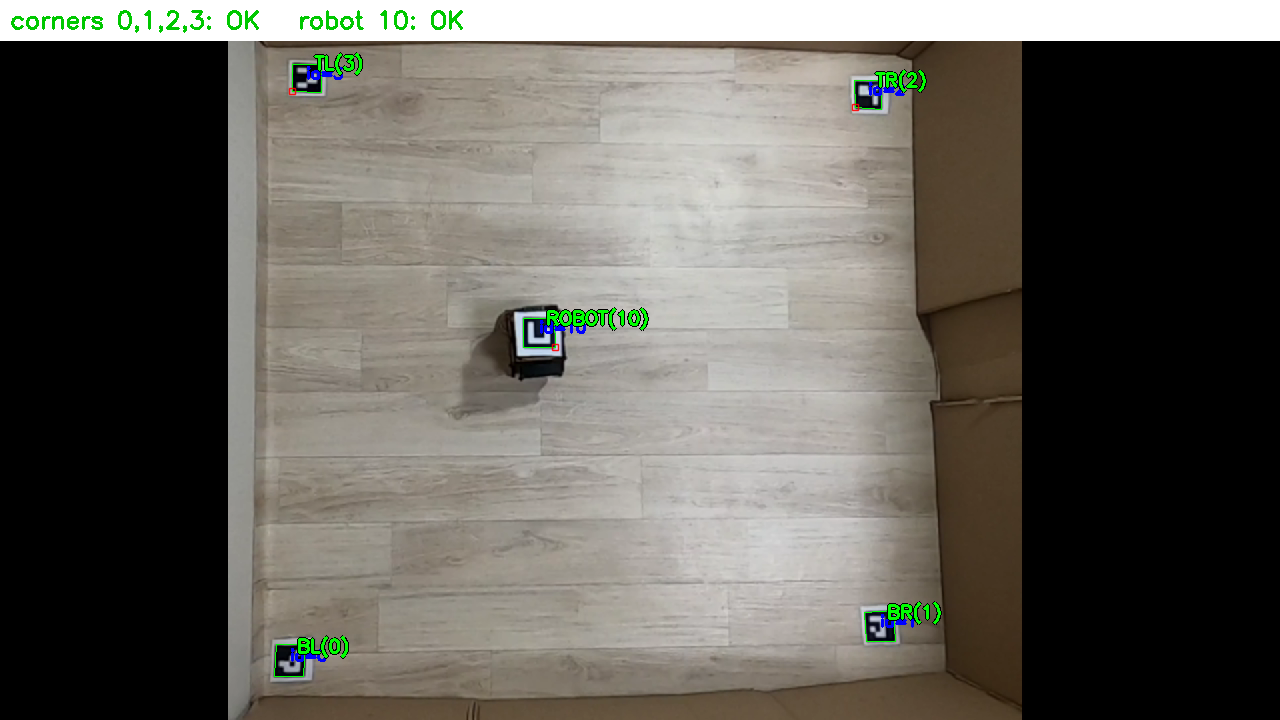
- 解決(Solution): PCが高レベルな画像処理とQ-Table推論を担当し、ArduinoはモータPWM駆動のみを担う**分散I/Oアーキテクチャ(HC-06 Bluetooth、115,200 baud)を構築。天井Webカメラの歪み補正とArUcoマーカーホモグラフィ(
vision.py)**によるリアルタイム(x, y, θ)位置追跡システムを実装。- 結果(Result): 仮想環境で学習済みの648-bin Q-Table重みのみを用いて、実機の1.2m × 1.2mアリーナで目標到達成功率86.7%を達成し、ハードウェア展開を完遂。