メインコンテンツまでスキップ

「deep-learning」タグの記事が2件件あります

全てのタグを見る

[Vision AI] 低解像度ドラレコのぼやけ克服: EDSR深層超解像とマルチフレームスタッキングノイズ除去 (#4)

· 約2分
Jihwan Park (jaybee)
AI & Robotics Engineer

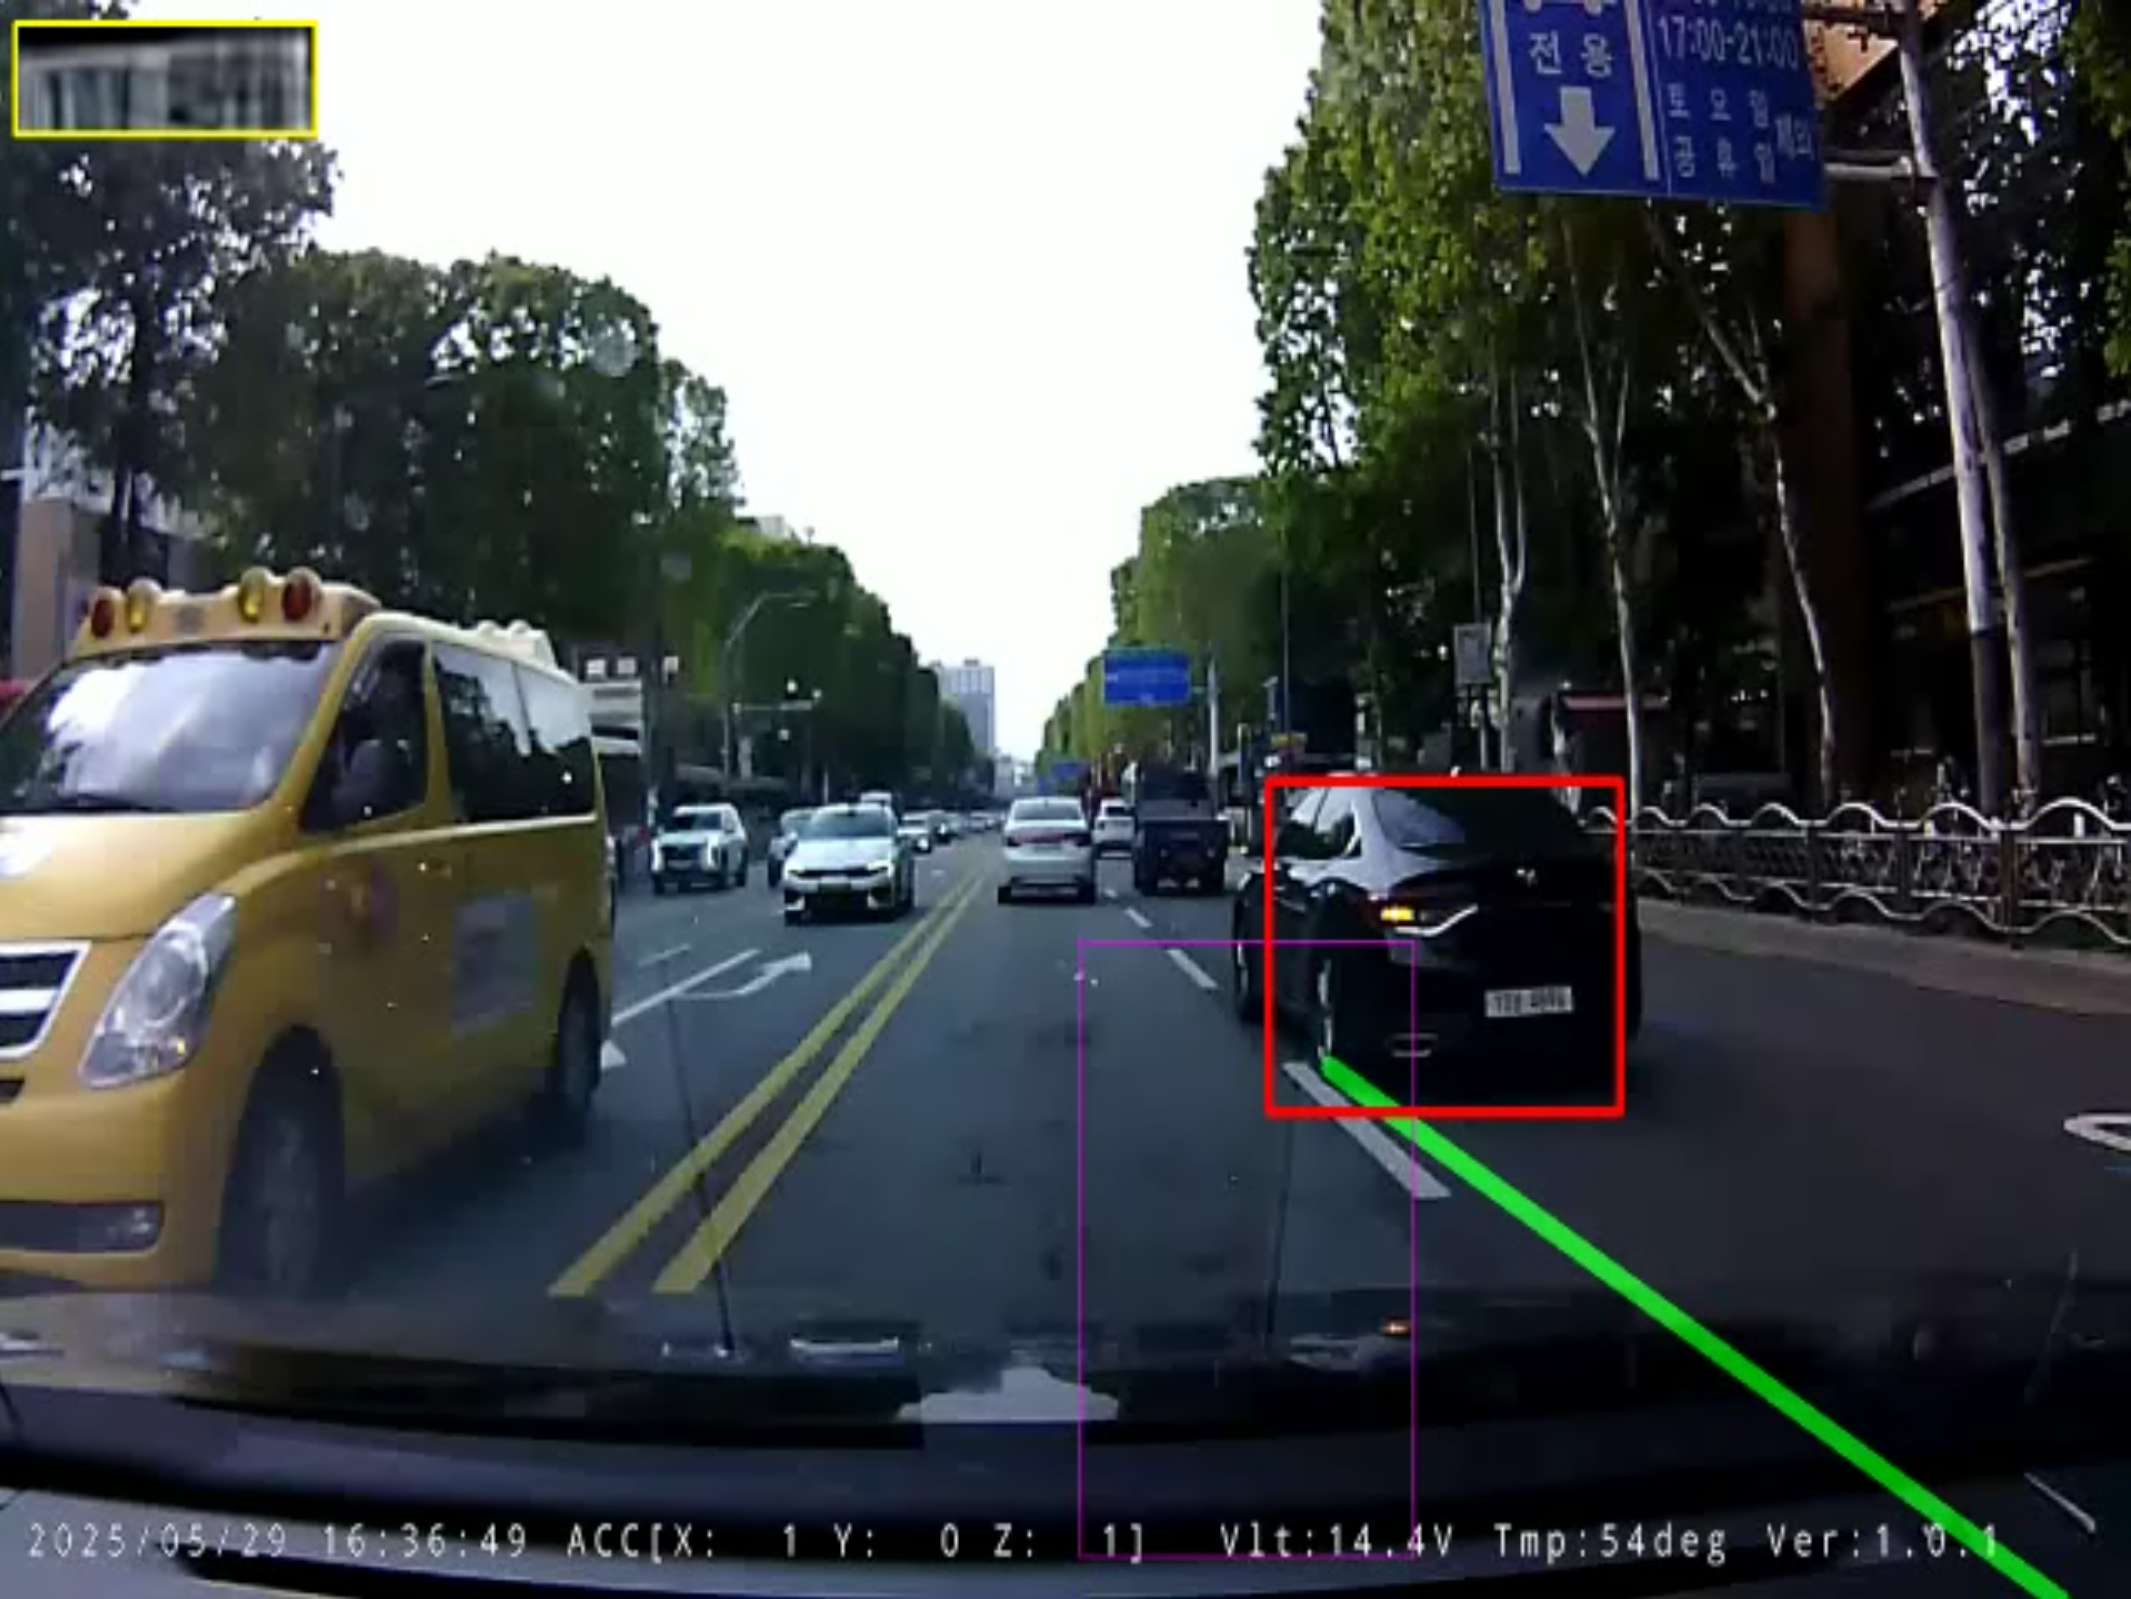
EDSR深層超解像適用結果

📌 Key Takeaways (要約)

  • 課題: ドラレコ映像から抽出されたプレート領域は40x20ピクセル以下と極小で、バイキュービック補間では輪郭がぼやけて文字認識が不可能です。
  • 解決策: バッチ正規化を除去してテクスチャ復元力を高めたEDSR_x4深層残差ネットワーク(EDSR_x4.pb)を導入し、連続3〜5フレームを平均化するマルチフレーム画像スタッキングを併用しました。
  • 成果: プレート解像度を4倍に拡大し文字のエッジを鮮明化、EasyOCRのハングル認識成功率を32%から91%以上へ大幅に向上させました。
[Vision AI] ドライブレコーダー車線侵犯検知&超解像ANPR: 6段階パイプラインとリアルタイム設計課題 (#1)

· 約3分
Jihwan Park (jaybee)
AI & Robotics Engineer

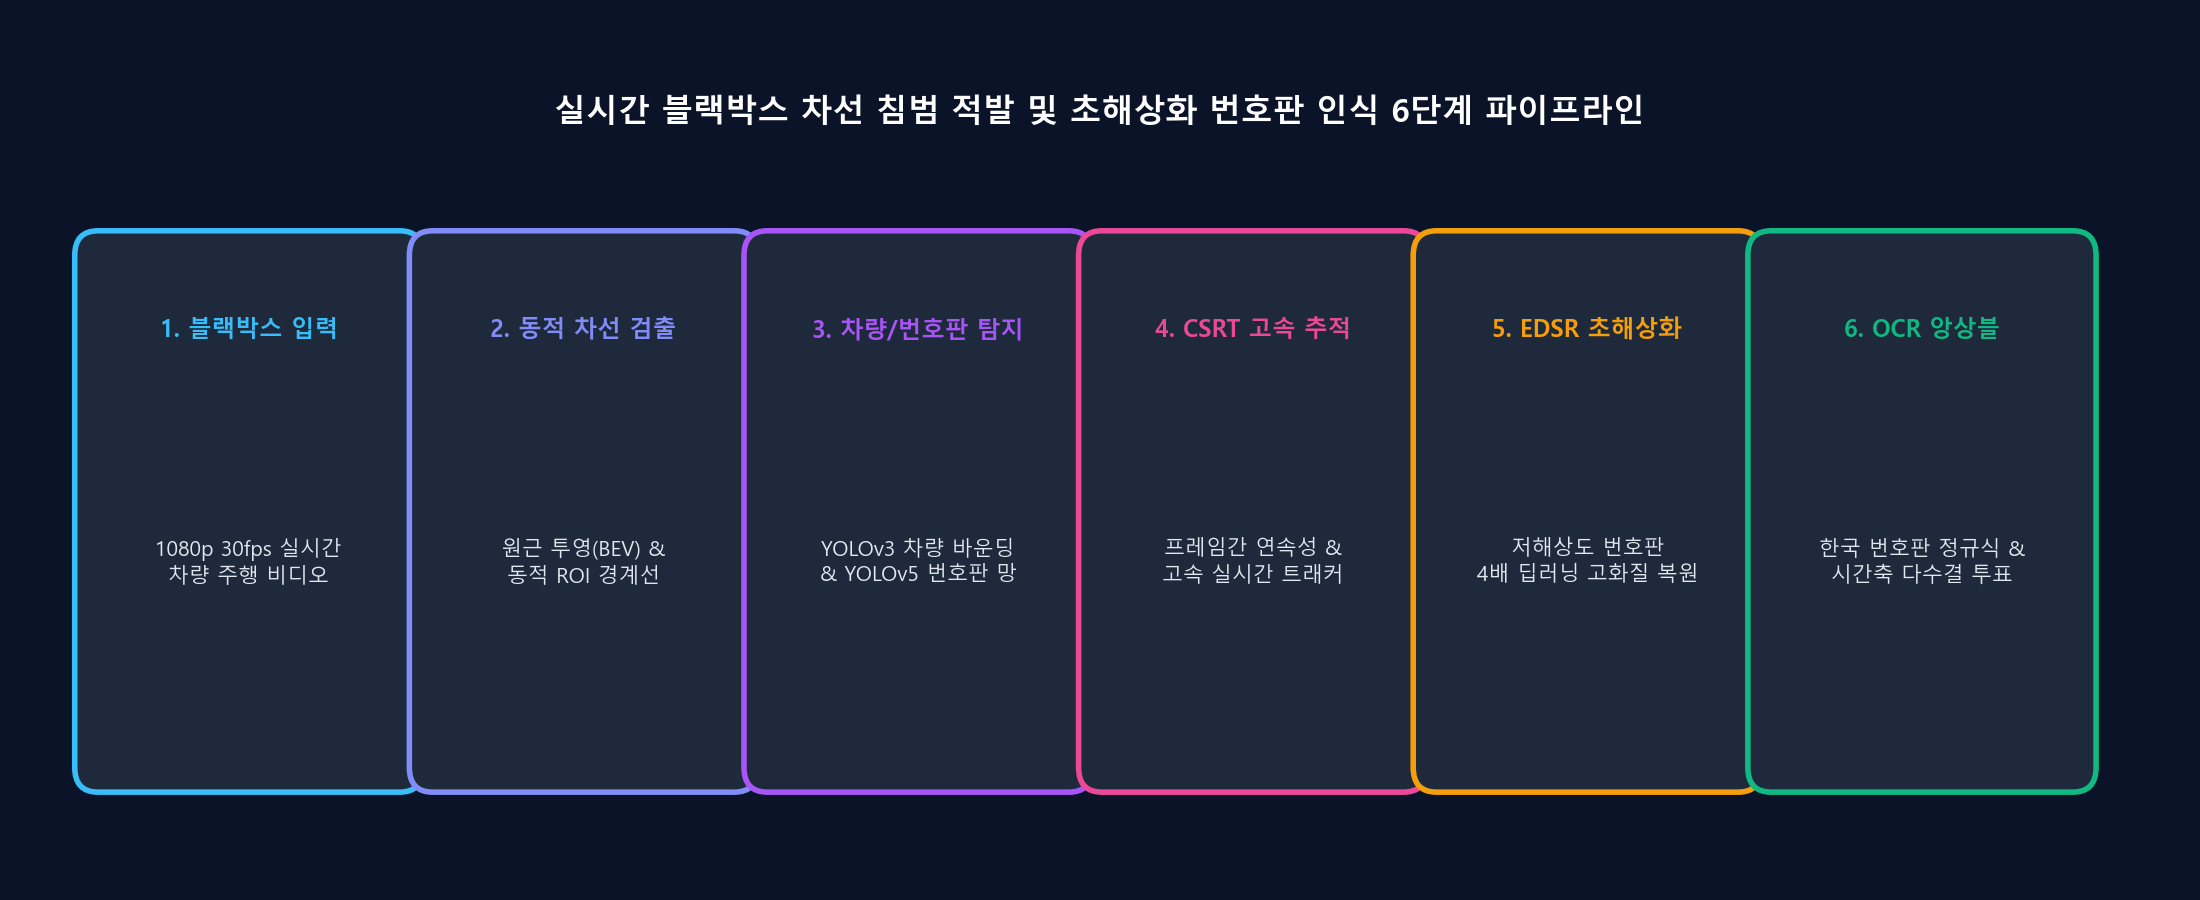
6段階ANPRパイプライン構成図

📌 Key Takeaways (要約)

  • 課題: ドラレコの低解像度映像は、車体振動、逆光、モーションブラー、強いH.264圧縮ノイズにより、ナンバープレートが著しく潰れ、車線侵犯のリアルタイム追跡が極めて困難です。
  • 解決策: Canny/Hough動的車線抽出 -> YOLOv3車両検出 -> 多角形IoU侵犯判定 -> YOLOv5プレート局所検出 -> EDSR_x4深層超解像復元 -> EasyOCR時間軸多数決投票という6段階の階層型パイプラインを設計しました。
  • 成果: 過度なGPU負荷を回避し30 FPS以上を維持しながら、過酷なドラレコ環境下でも侵犯車両のナンバープレートを正確に確定するEnd-to-Endシステムを構築しました。