[Vision AI] 動的車線境界抽出および幾何学的IoU車線侵犯判定アルゴリズム (#2)
· 約2分

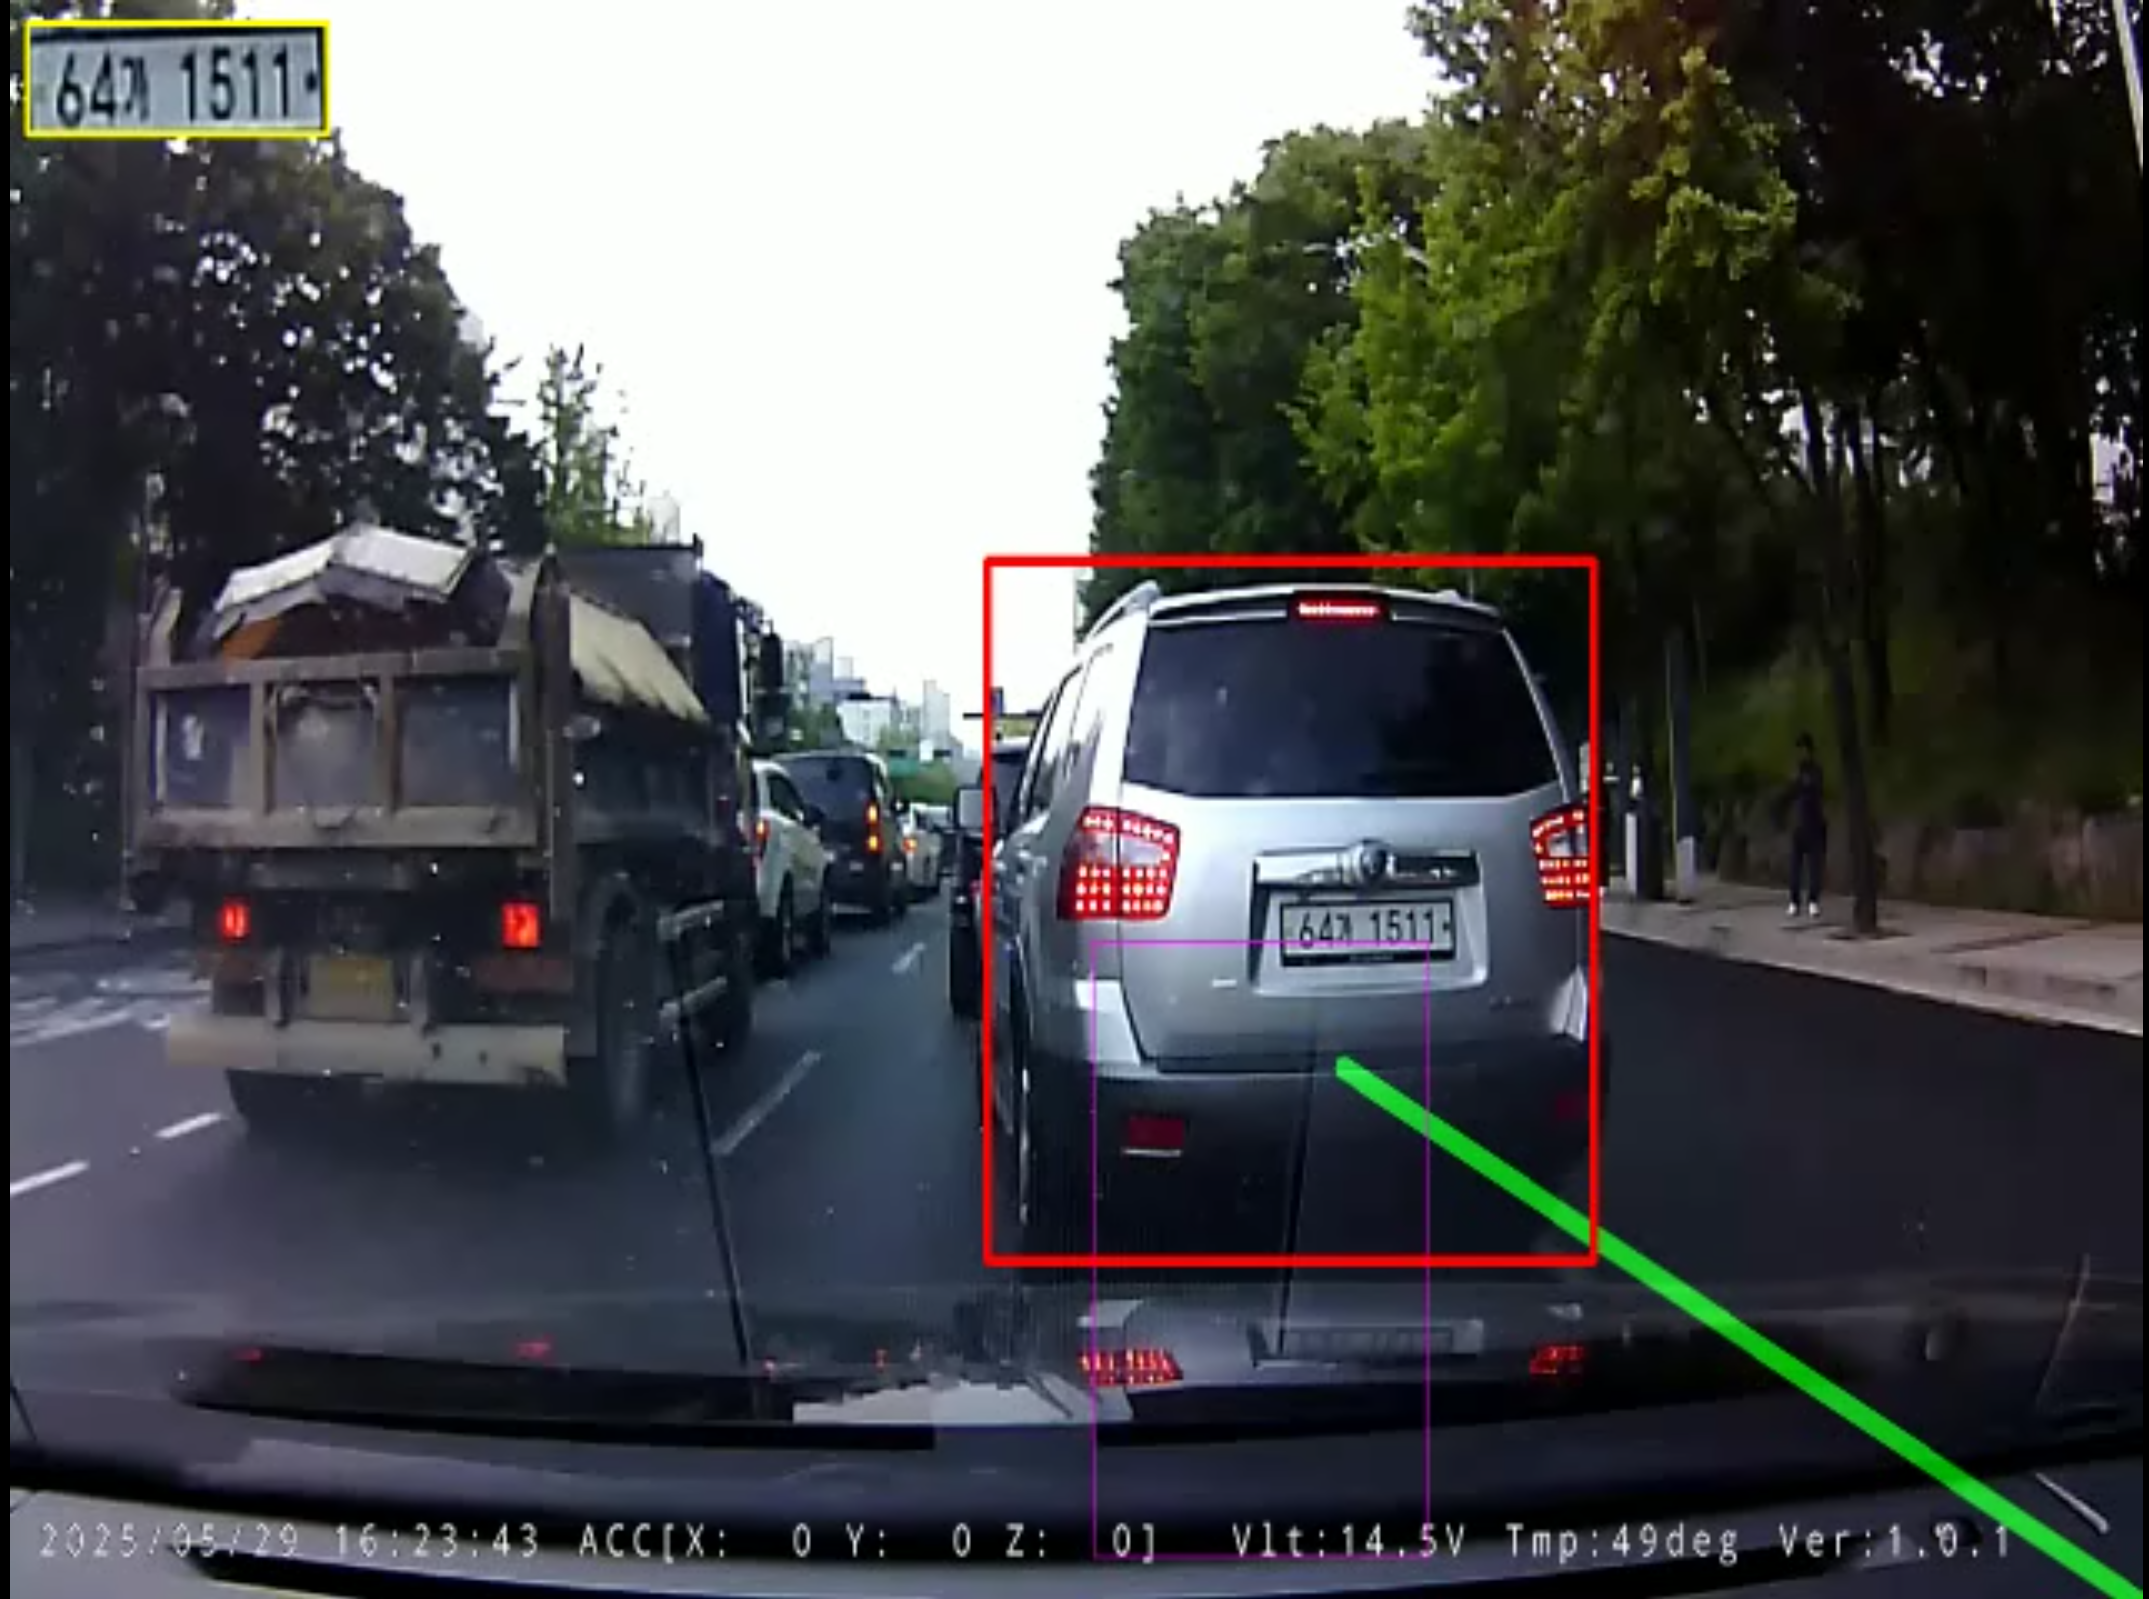
📌 Key Takeaways (要約)
- 課題: ドラレコ映像は路面反射、アスファルトの亀裂、影によって誤検出が多発し、単純な座標判定では車線変更の瞬間を正確に捉えられません。
- 解決策: 消失点基準の台形ROIマスク、傾きフィルタリング(|slope| > 0.5)、および7フレーム移動平均キューを採用しました。侵犯判定は車両接地領域(下部30%)と車線ポリゴン間の幾何学的IoU(> 0.05)で定式化しました。
- 成果: 路面ノイズを95%以上除外しながら、車線侵犯の瞬間をサブフレーム単位で安定して検出することに成功しました。