📌 Key Takeaways (要約)
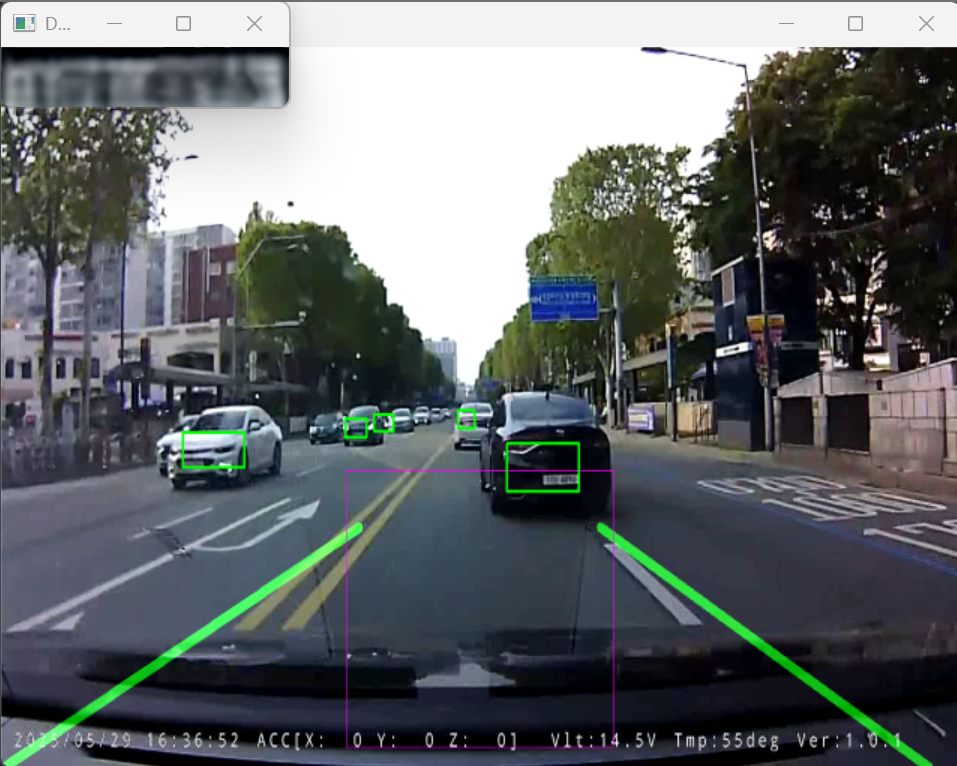
- 課題: 640x480全体から直接小さなナンバープレートを探索すると看板等の誤検出が多発し、フレーム毎の深層学習推論はFPSを10以下に低下させます。
- 解決策: YOLOv3-tinyで車両全体を検出した後、そのROI内部でのみYOLOv5(lp_det.pt)を実行する2段階階層構造を採用。15フレーム毎の再検出とOpenCV CSRT高速トラッカーを統合しました。
- 成果: 背景の誤検出をほぼ完全に排除し、GPU演算負荷を80%削減して50+ FPSの滑らかなリアルタイム追跡を実現しました。
📌 Key Takeaways (要約)
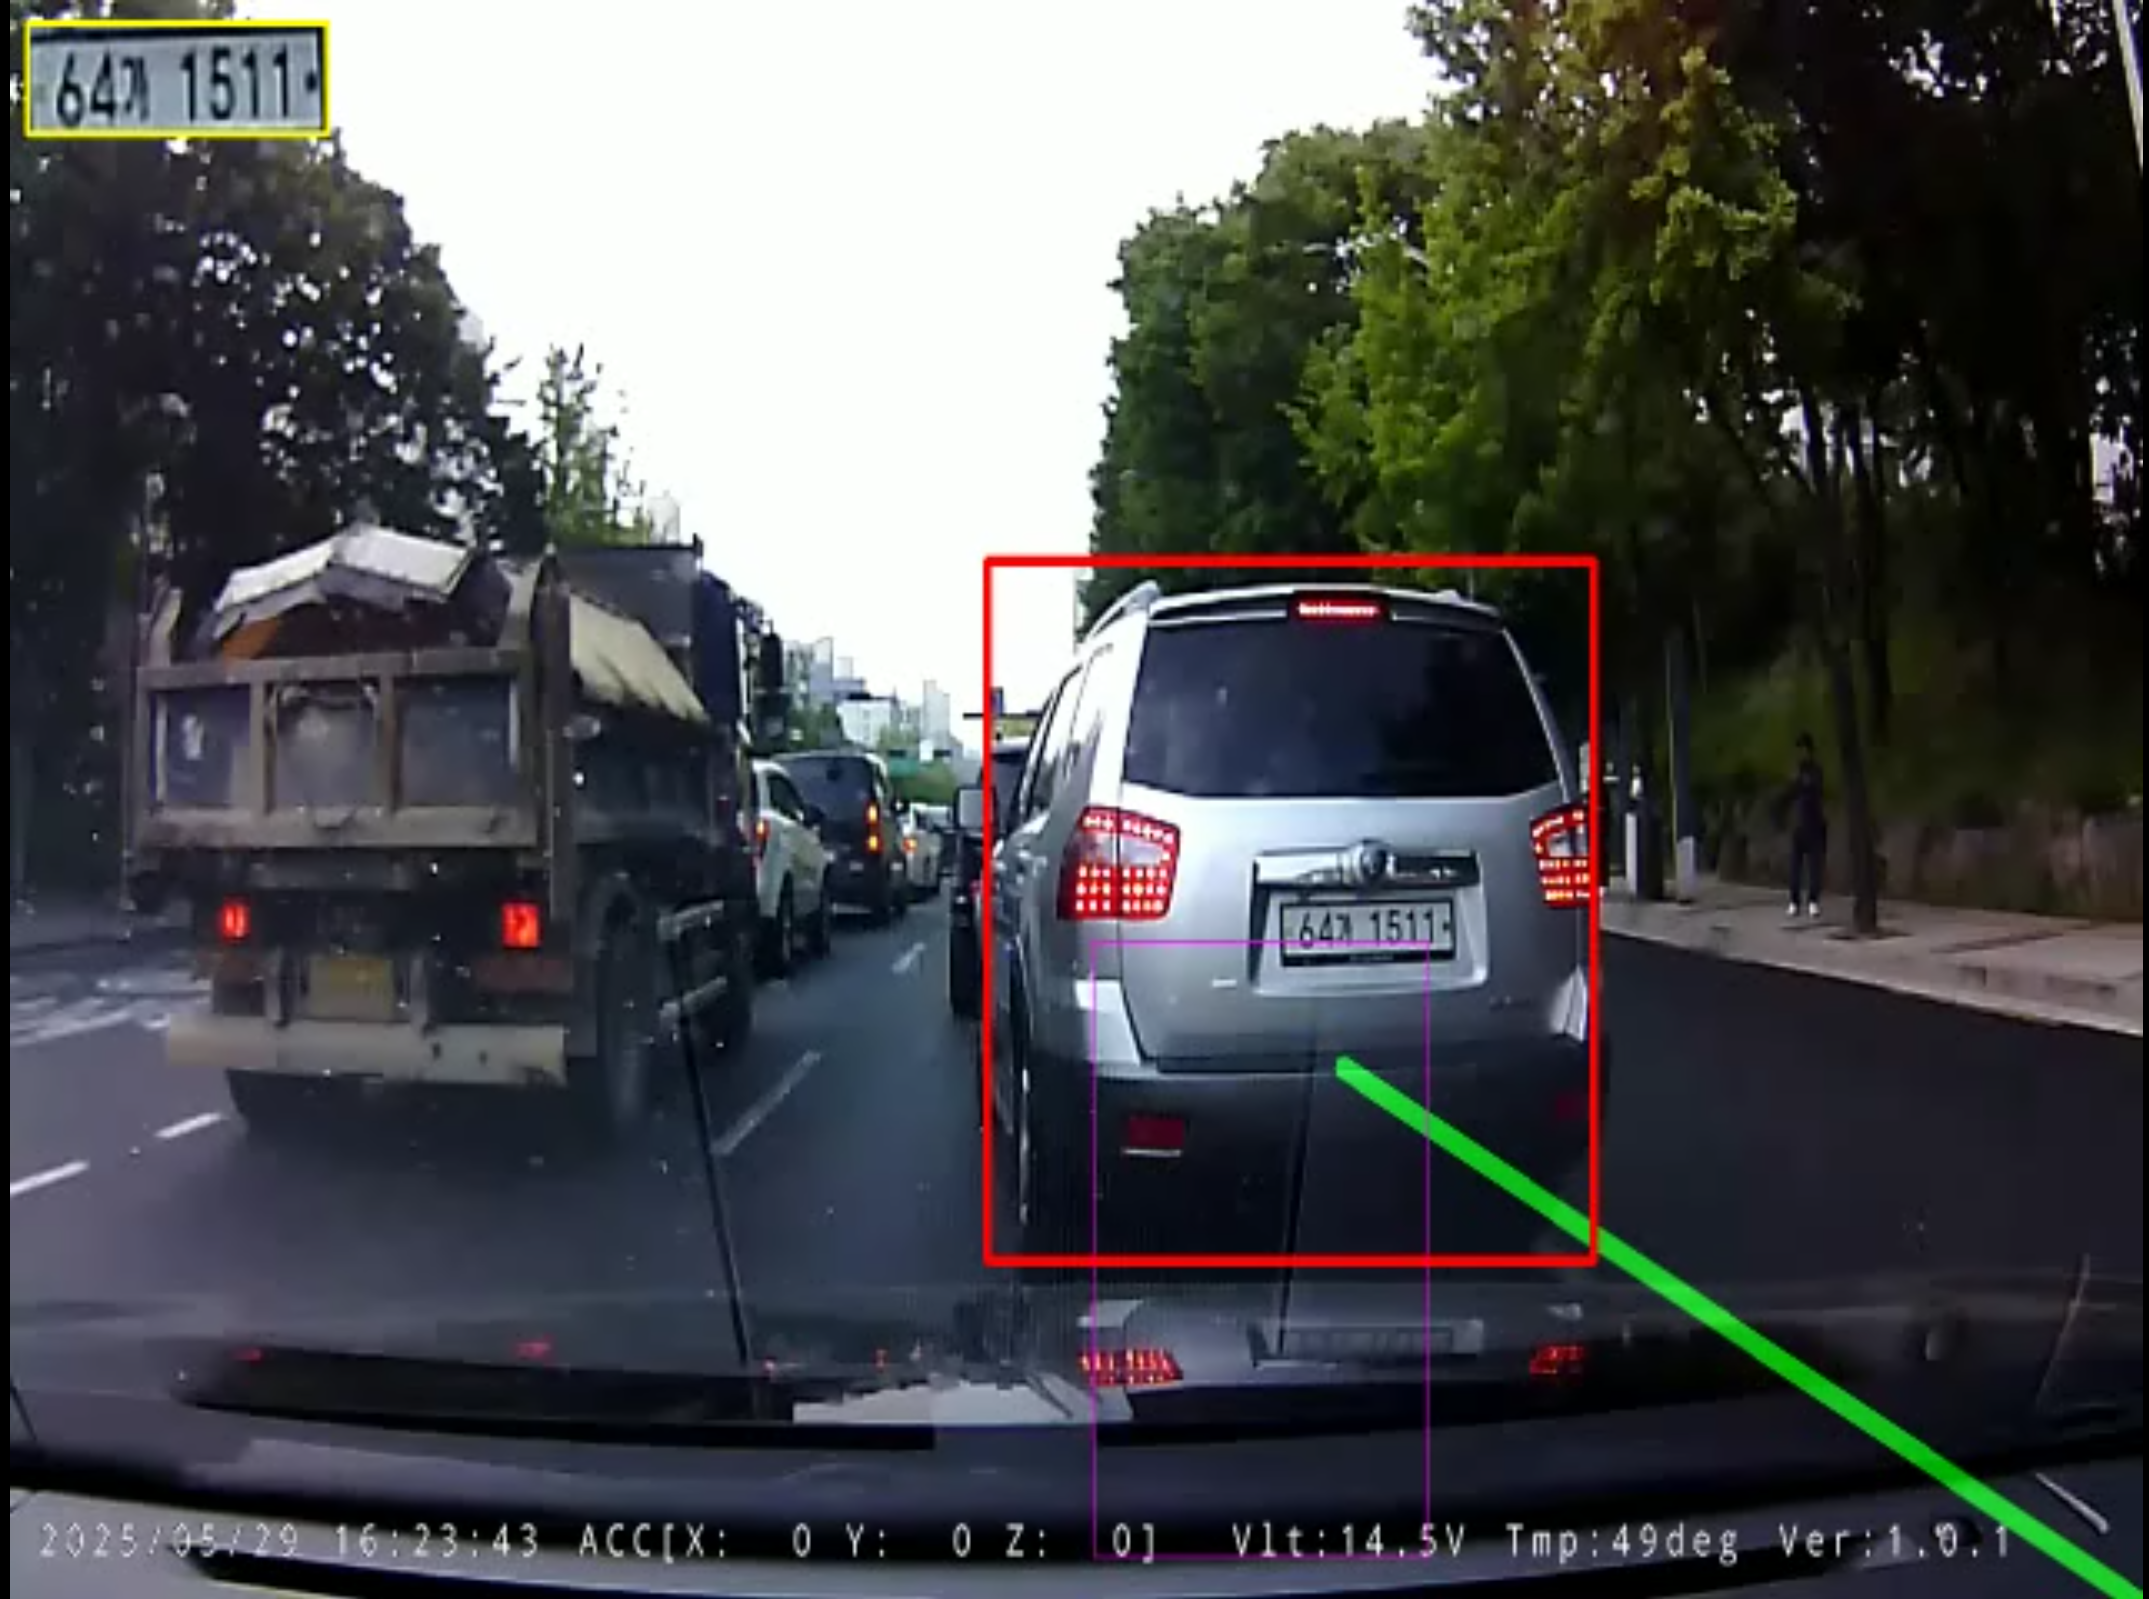
- 課題: ドラレコ映像は路面反射、アスファルトの亀裂、影によって誤検出が多発し、単純な座標判定では車線変更の瞬間を正確に捉えられません。
- 解決策: 消失点基準の台形ROIマスク、傾きフィルタリング(|slope| > 0.5)、および7フレーム移動平均キューを採用しました。侵犯判定は車両接地領域(下部30%)と車線ポリゴン間の幾何学的IoU(> 0.05)で定式化しました。
- 成果: 路面ノイズを95%以上除外しながら、車線侵犯の瞬間をサブフレーム単位で安定して検出することに成功しました。
📌 Key Takeaways (要約)
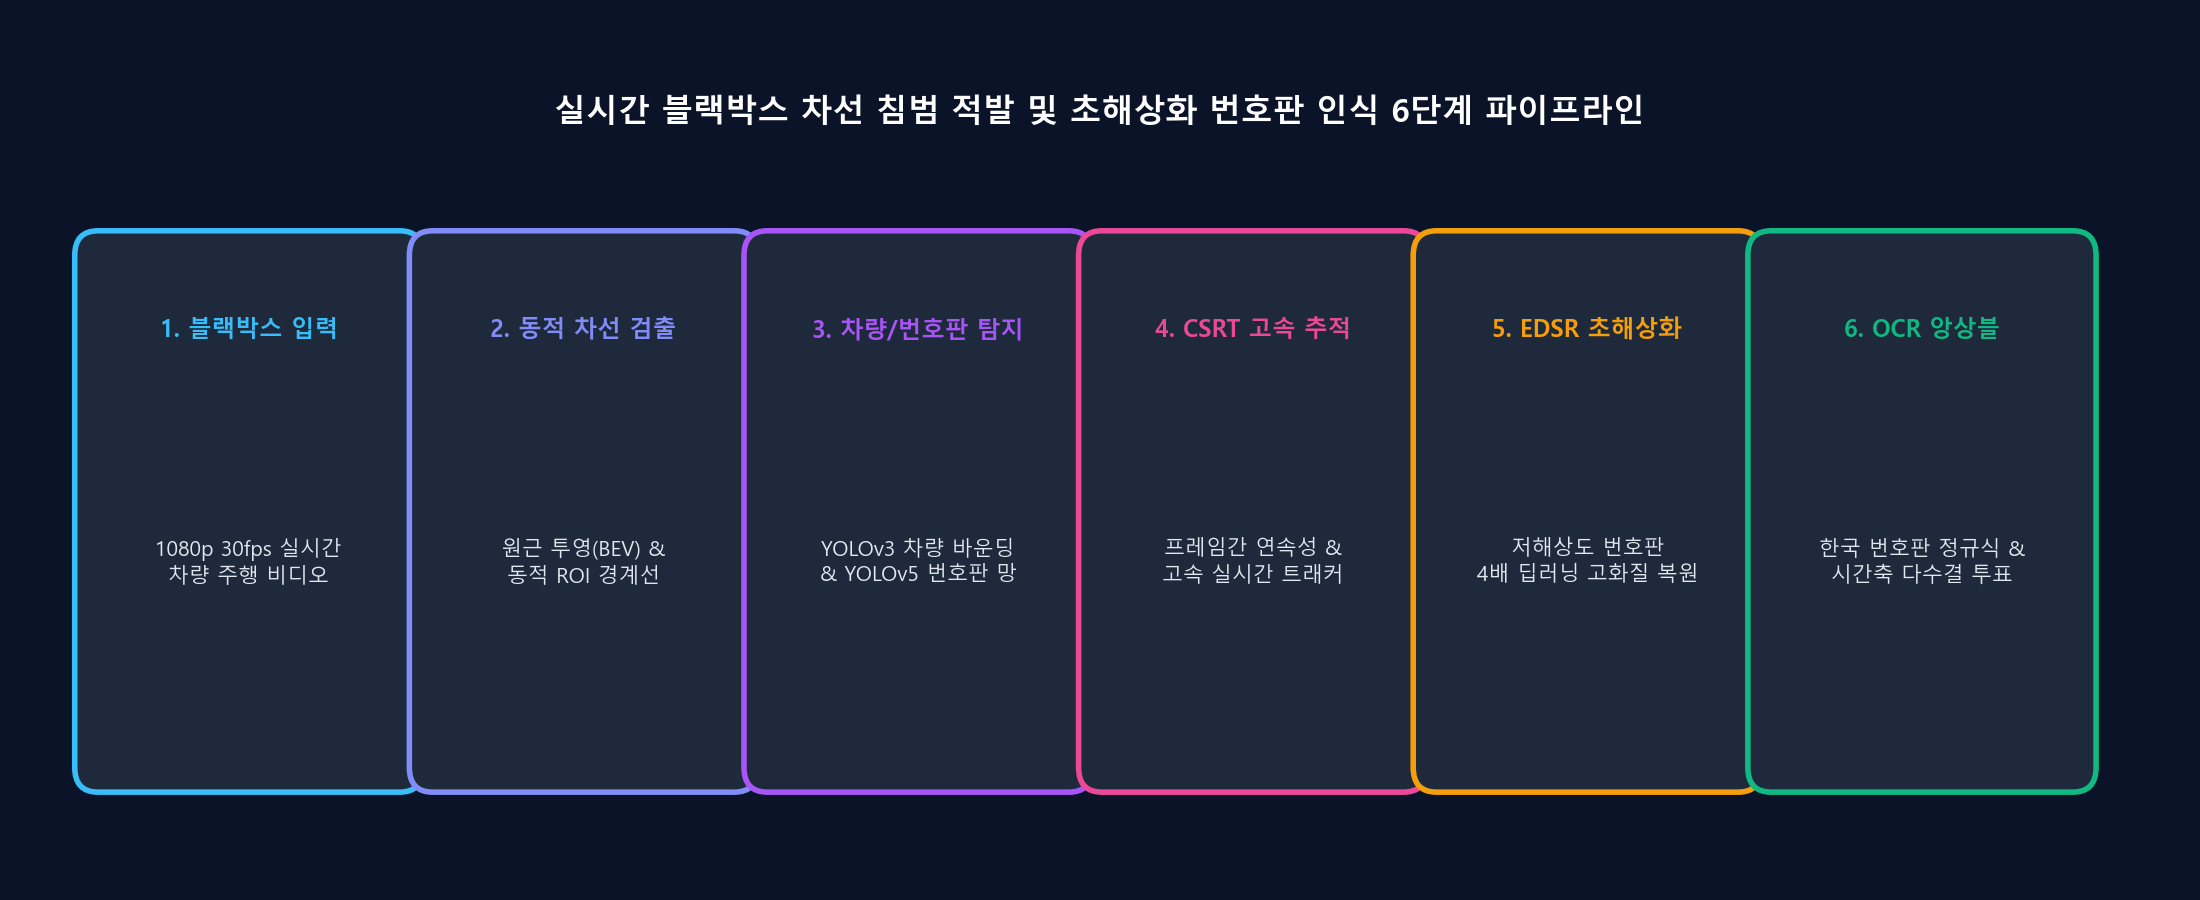
- 課題: ドラレコの低解像度映像は、車体振動、逆光、モーションブラー、強いH.264圧縮ノイズにより、ナンバープレートが著しく潰れ、車線侵犯のリアルタイム追跡が極めて困難です。
- 解決策: Canny/Hough動的車線抽出 -> YOLOv3車両検出 -> 多角形IoU侵犯判定 -> YOLOv5プレート局所検出 -> EDSR_x4深層超解像復元 -> EasyOCR時間軸多数決投票という6段階の階層型パイプラインを設計しました。
- 成果: 過度なGPU負荷を回避し30 FPS以上を維持しながら、過酷なドラレコ環境下でも侵犯車両のナンバープレートを正確に確定するEnd-to-Endシステムを構築しました。
