[Webots ロボティクス] 12個の壁障害物と局所解(Local Minima)の克服: 複数シード並列学習 (#3)
· 約3分

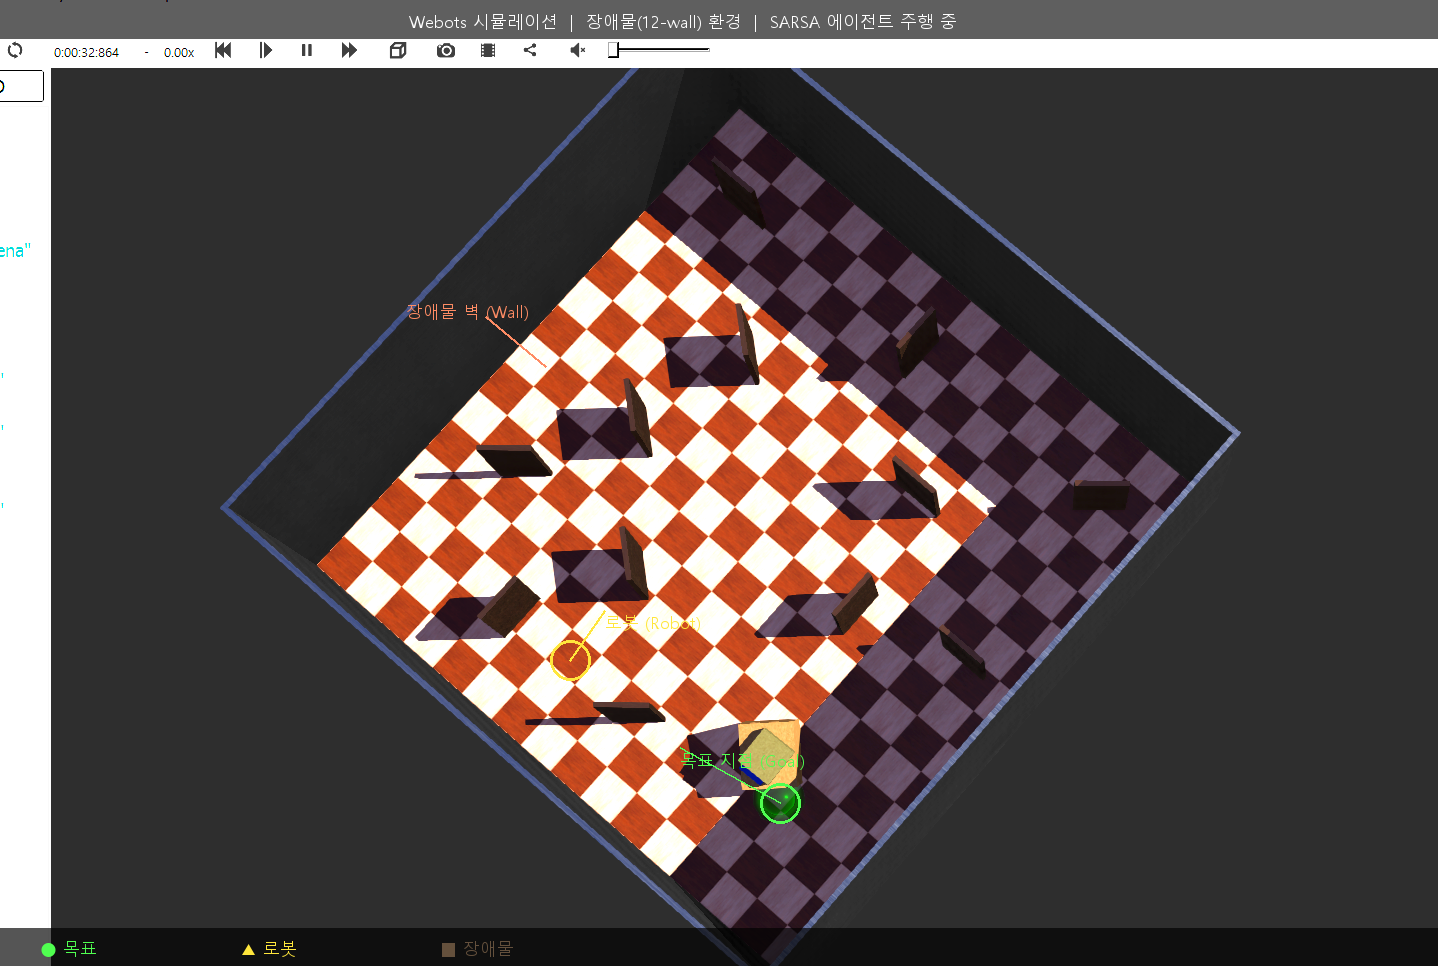
📌 キーポイント (TL;DR)
- 課題(Problem): 壁の背後に目標がある場合、距離差分報酬(+0.1 × Δdist)の貪欲な性質により壁を迂回できず正面衝突を繰り返し閉じ込められる**局所解(Local Minima)**が発生。
- 解決策(Solution): 3方向超音波ヘッドスキャン(前方・左・右)状態情報と長期的割引率(γ=0.99)の結合 + PowerShellによる**Webots Headless無人高速パイプライン(
headless_run.ps1)**を構築し、3シード(Seed 0, 1, 2)の並列反復学習を実施。- 成果(Result): 12壁障害物環境においても平均600エピソード以降に90%以上の安定した到達成功率を達成し、確実な迂回ポリシー(Detour Policy)の獲得を実証。