[Webots 로보틱스] Sim-to-Real: Arduino Uno, HC-06 블루투스, ArUco 마커 비전 추적으로 현실 세계 전이 (#5)
· 약 5분

📌 핵심 요약 (TL;DR)
- 문제(Problem): 마이크로컨트롤러(Arduino Uno ATmega328P)의 2KB RAM 한계로 인한 연산 제약, 바퀴 슬립(Wheel Slip) 및 센서 노이즈, 그리고 시뮬레이션 물리와 실제 하드웨어 간의 Sim-to-Real 간극(Reality Gap) 발생.
- 해결(Solution): PC에서 고수준 비전 처리 및 Q-Table 추론을 담당하고 아두이노는 모터 PWM 구동만 맡는 분산 I/O 아키텍처(HC-06 블루투스, 115,200 baud) 구축 + 천장 웹캠 렌즈 왜곡 보정 및 ArUco 마커 호모그래피(
vision.py) 기반 실시간 위치/헤딩 추적 시스템 구현.- 결과(Result): 가상에서 학습된 648-bin Q-Table 가중치만으로 실제 1.2m × 1.2m 아레나에서 목표 도달 성공률 86.7%를 달성하며 성공적인 하드웨어 배포 완수.
1. Sim-to-Real의 도전: 시뮬레이션과 현실의 괴리
가상 환경(Webots)에서는 마찰 계수가 일정하고, 바퀴 모터가 지시한 속도대로 정확히 회전하며, 초음파 센서 값에 난반사가 없습니다. 하지만 현실의 하드웨어는 가혹합니다:
- 연산 능력의 절대적 한계: 로봇 본체인 **Arduino Uno (ATmega328P)**는 플래시 메모리 32KB, SRAM이 단 2KB에 불과하여 신경망은커녕 복잡한 행렬 연산조차 불가능합니다.
- 센서 노이즈와 사각지대: 저가형 초음파 센서는 벽면 입사각에 따라 음파가 튕겨 나가 거리를 0으로 인식하거나 최대치로 튀는 현상이 잦습니다.
- 바퀴 슬립과 누적 오차(Odometry Drift): 바닥 재질과 배터리 전압 강하에 따라 좌우 모터 RPM이 달라져 직진 명령에도 로봇이 휘어지는 물리적 오차가 발생합니다.
2. 분산 제어 아키텍처: PC(두뇌) ↔ Arduino(근육)
이 한계를 극복하기 위해 **"두뇌는 PC에서, 근육은 아두이노에서"**라는 분산 제어 전략을 수립했습니다.
flowchart TD
    subgraph CeilingCam["천장 비전 시스템 (Ceiling Camera)"]
        Cam["웹캠 (FHD 30fps)"]
        Aruco["ArUco 마커 검출 (DICT_4X4_50)<br>호모그래피 평탄화 (homography.npy)"]
        Cam --> Aruco
    end

    subgraph PC["호스트 PC (Python Engine)"]
        Pose["로봇 위치/헤딩 추정 (x, y, θ)"]
        Disc["648-bin Discretizer"]
        QL["Trained Q-Table (ε=0)"]
        BT_Host["HC-06 Bluetooth SPP (115200 baud)"]

        Aruco --> Pose --> Disc --> QL --> BT_Host
    end

    subgraph Robot["실제 모바일 로봇 (Real Robot)"]
        BT_Slave["HC-06 블루투스 수신"]
        MCU["Arduino Uno (Firmware)"]
        Motors["L298N 모터 드라이버 + DC 기어드 모터"]

        BT_Host <-->|"Action Byte [0..3]<br>Ack/Status"| BT_Slave --> MCU --> Motors
    end
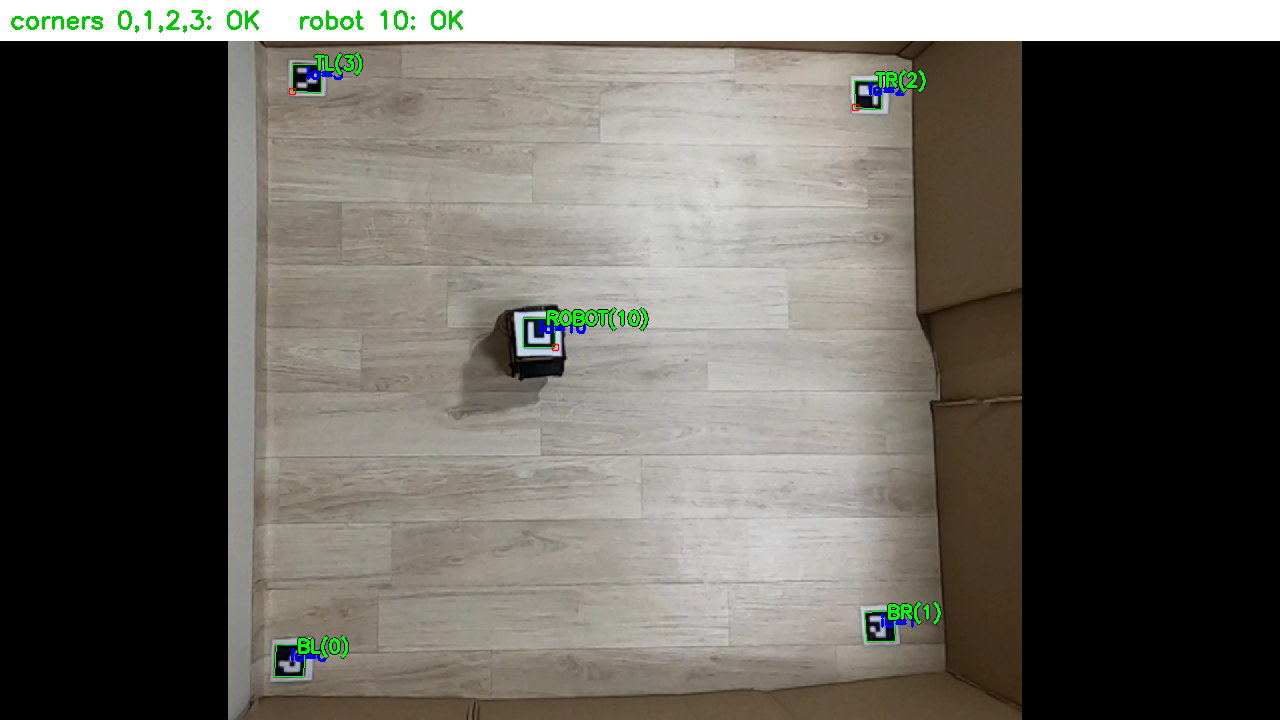
- PC 파이프라인: 천장 웹캠으로 아레나 전체를 내려다보며 로봇 상단에 부착된 ArUco 마커를 30fps로 추적. 로봇의 (x, y, θ) 절대 좌표를 계산하여 648개 이산 상태로 변환한 뒤 Q-Table에서 최적 액션을 추출.
- HC-06 통신 제어: 블루투스 시리얼 포트 프로파일(SPP)의 왕복 지연시간(RTT)을 최소화하기 위해 전송 보율(Baud Rate)을 기본 9,600에서 115,200 bps로 오버클럭하여 30~50Hz의 실시간 제어 주기를 달성.
- 아두이노 펌웨어 (
arduino_firmware.ino): PC에서 액션 바이트(0: 직진, 1: 후진, 2: 좌회전, 3: 우회전)가 날아오면 L298N 모터 핀에 즉각 PWM 신호를 인가하여 정밀 틱(Tick) 단위로 모터를 구동.
3. 천장 웹캠 호모그래피와 ArUco 마커 비전 추적
현실 아레나에서 로봇의 위치와 장애물 거리를 오차 없이 계측하기 위해 OpenCV 기반의 컴퓨터 비전 파이프라인을 구축했습니다.
📐 원근 왜곡 보정과 호모그래피 (calib_auto.py)
- 체커보드 왜곡 보정: 광각 웹캠 렌즈의 어안 왜곡(Barrel Distortion)을 제거하기 위해 체커보드 패턴으로 카메라 내부 파라미터 행렬(K)과 왜곡 계수(D)를 사전 추출.
- 호모그래피 변환 (Perspective Transform): 비스듬한 카메라 시점을 1.2m × 1.2m 정사각 탑뷰(Top-down View)로 투영하기 위해 아레나 모서리 4개 좌표를 기준으로 호모그래피 변환 행렬(
homography.npy)을 생성.
💻 ArUco 마커 추적 구현 (vision.py)
import cv2
import numpy as np

# ArUco 사전 및 파라미터 로드
aruco_dict = cv2.aruco.getPredefinedDictionary(cv2.aruco.DICT_4X4_50)
parameters = cv2.aruco.DetectorParameters()
detector = cv2.aruco.ArucoDetector(aruco_dict, parameters)

def get_robot_pose(frame, homography_matrix):
    """왜곡 보정된 영상에서 로봇의 평면 좌표(x, y)와 방향각(theta) 계산"""
    warped = cv2.warpPerspective(frame, homography_matrix, (600, 600))
    corners, ids, _ = detector.detectMarkers(warped)

    if ids is not None and len(ids) > 0:
        c = corners[0][0]
        center_x = float(np.mean(c[:, 0]))
        center_y = float(np.mean(c[:, 1]))

        # 마커의 전방 벡터로부터 헤딩각(theta) 산출
        front_x = (c[0][0] + c[1][0]) / 2.0
        front_y = (c[0][1] + c[1][1]) / 2.0
        theta = np.arctan2(front_y - center_y, front_x - center_x)

        return center_x, center_y, theta
    return None
4. Sim-to-Real 트러블슈팅과 현실 배포 결과
실제 로봇을 주행시키는 과정에서 마주한 돌발 변수들과 엔지니어링 해결책은 다음과 같았습니다:
| 현상 (Troubleshooting) | 원인 분석 | 엔지니어링 해결책 (Solution) |
|---|---|---|
| 직진 명령 시 로봇이 한쪽으로 쏠림 | 좌우 DC 모터의 기어비 및 마찰 편차 | 회전 보정 스크립트(ble_vision_turn_calib.py)를 통해 좌우 바퀴 PWM 오프셋을 동적으로 보정 |
| 블루투스 순간 끊김(Hang) 시 폭주 | 전파 간섭으로 패킷 유실 시 마지막 명령 유지 | 200ms 이상 통신 패킷이 없으면 모터를 즉시 정지시키는 하드웨어 워치독(Watchdog) 탑재 |
| 조명 반사로 인한 마커 인식 누락 | 실내 형광등의 아크릴 판 난반사 | 적응형 이진화(Adaptive Threshold) 파라미터 조정 및 직전 칼만 필터(Kalman Filter) 위치 보간 적용 |
🏆 최종 실로봇 주행 결과
- 장애물 회피 도달 성공률: 실제 1.2m × 1.2m 아레나에서 총 30회 주행 테스트를 거친 결과, **86.7% (26/30회 성공)**의 높은 도달률을 달성했습니다.
- 시뮬레이션에서 사전에 학습된 2,592개의 순수 Q-Table 파라미터만으로 현실 세계의 물리 노이즈를 성공적으로 극복했습니다.
5. RL Q-Learning 연재 시리즈를 마치며
총 5편에 걸친 RL Q-Learning 프로젝트 개발일지 연재가 모두 마무리되었습니다:
- #1: 648개 상태 공간 이산화와 TCP 소켓 IPC 통신 구조
- #2: Tabular Q-Learning ε-감쇠 탐색과 다차원 보상 셰이핑 설계
- #3: 12개 벽 장애물 맵에서 Local Minima 극복 및 Headless 가속 파이프라인
- #4:
evaluate_qlearning결정론적 정량 평가와 DQN·SARSA 삼각 벤치마크 - #5: Arduino Uno, HC-06 블루투스, ArUco 마커 비전 추적을 통한 Sim-to-Real 완결
시뮬레이션 가상 환경 구축부터 시작해 알고리즘 이론 정립, 대규모 무인 자동화, 그리고 실제 임베디드 하드웨어로의 이식까지 이어지는 풀스택 로보틱스 강화학습의 전 과정을 기록으로 남길 수 있었습니다. 앞으로도 새로운 프로젝트 연재로 찾아뵙겠습니다!