[Vision AI] 계층적 객체 탐지: YOLOv3 차량 ROI, YOLOv5 번호판 전용 탐지기 및 CSRT 실시간 추적 (#3)
· 약 2분

📌 Key Takeaways (핵심 요약)
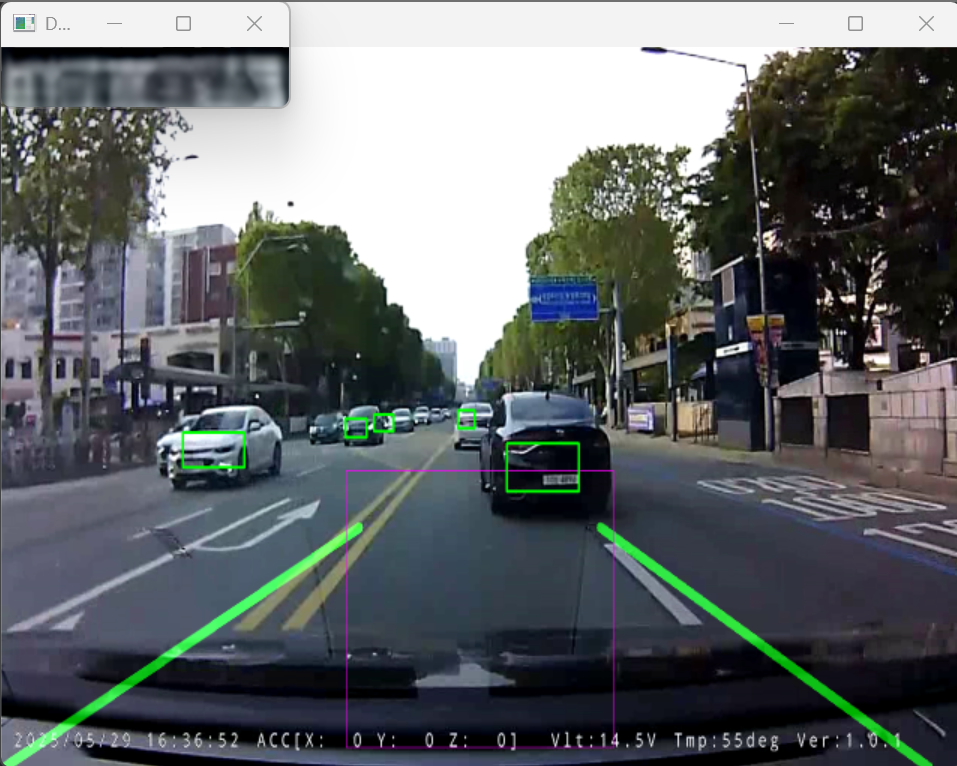
- 문제점: 640x480 전체 화면에서 작은 번호판을 직접 탐지하면 도로변 광고판, 건물 간판 등의 배경 노이즈로 오탐(False Positive)이 폭증하고, 매 프레임 무거운 딥러닝 추론 시 FPS가 10 이하로 급락합니다.
- 해결책: 1차 광역 차량 검출(YOLOv3-tiny) 후 차량 ROI 내부에서만 번호판 전용 모델(YOLOv5 lp_det.pt, confidence=0.6)을 실행하는 2단계 계층형 아키텍처를 적용했습니다. 또한 15프레임 주기 재검출(detection_interval=15)과 OpenCV CSRT 고속 트래커를 결합했습니다.
- 결과: 배경 오탐을 원천 차단하고 GPU 연산 부하를 80% 절감하여 실시간 50+ FPS의 부드러운 차량 및 번호판 추적을 달성했습니다.
1. 전역 탐지의 한계와 계층적(Hierarchical) 탐지 전략
블랙박스 영상 전체에서 작은 번호판(30x15 픽셀)을 단일 모델로 직접 찾는 것은 비효율적입니다:
- 배경 오탐지: 전봇대 번호판, 도로 이정표, 가로수 그림자, 빌딩 간판이 번호판으로 잘못 인식됩니다.
- 해상도 스케일 손실: 입력 이미지를 640x640으로 리사이즈할 때 이미 작은 번호판이 더욱 축소되어 특징 맵(Feature Map)에서 소실됩니다.
우리는 이를 해결하기 위해 계층적 2단계 탐색을 구현했습니다:
# 1단계: 차량 전체 탐지
vehicle_boxes = detect_vehicles_yolov3(frame, net=vehicle_net, conf_thresh=0.5)

for box in vehicle_boxes:
    x1, y1, x2, y2 = box
    vehicle_roi = frame[y1:y2, x1:x2]

    # 2단계: 차량 ROI 내부에서만 번호판 탐지 (YOLOv5)
    plate_boxes = plate_model(vehicle_roi)
    for pbox in plate_boxes:
        px1, py1, px2, py2 = pbox
        global_plate_box = [x1 + px1, y1 + py1, x1 + px2, y1 + py2]
2. 실시간성 확보: CSRT 추적기 통합 및 재검출 주기
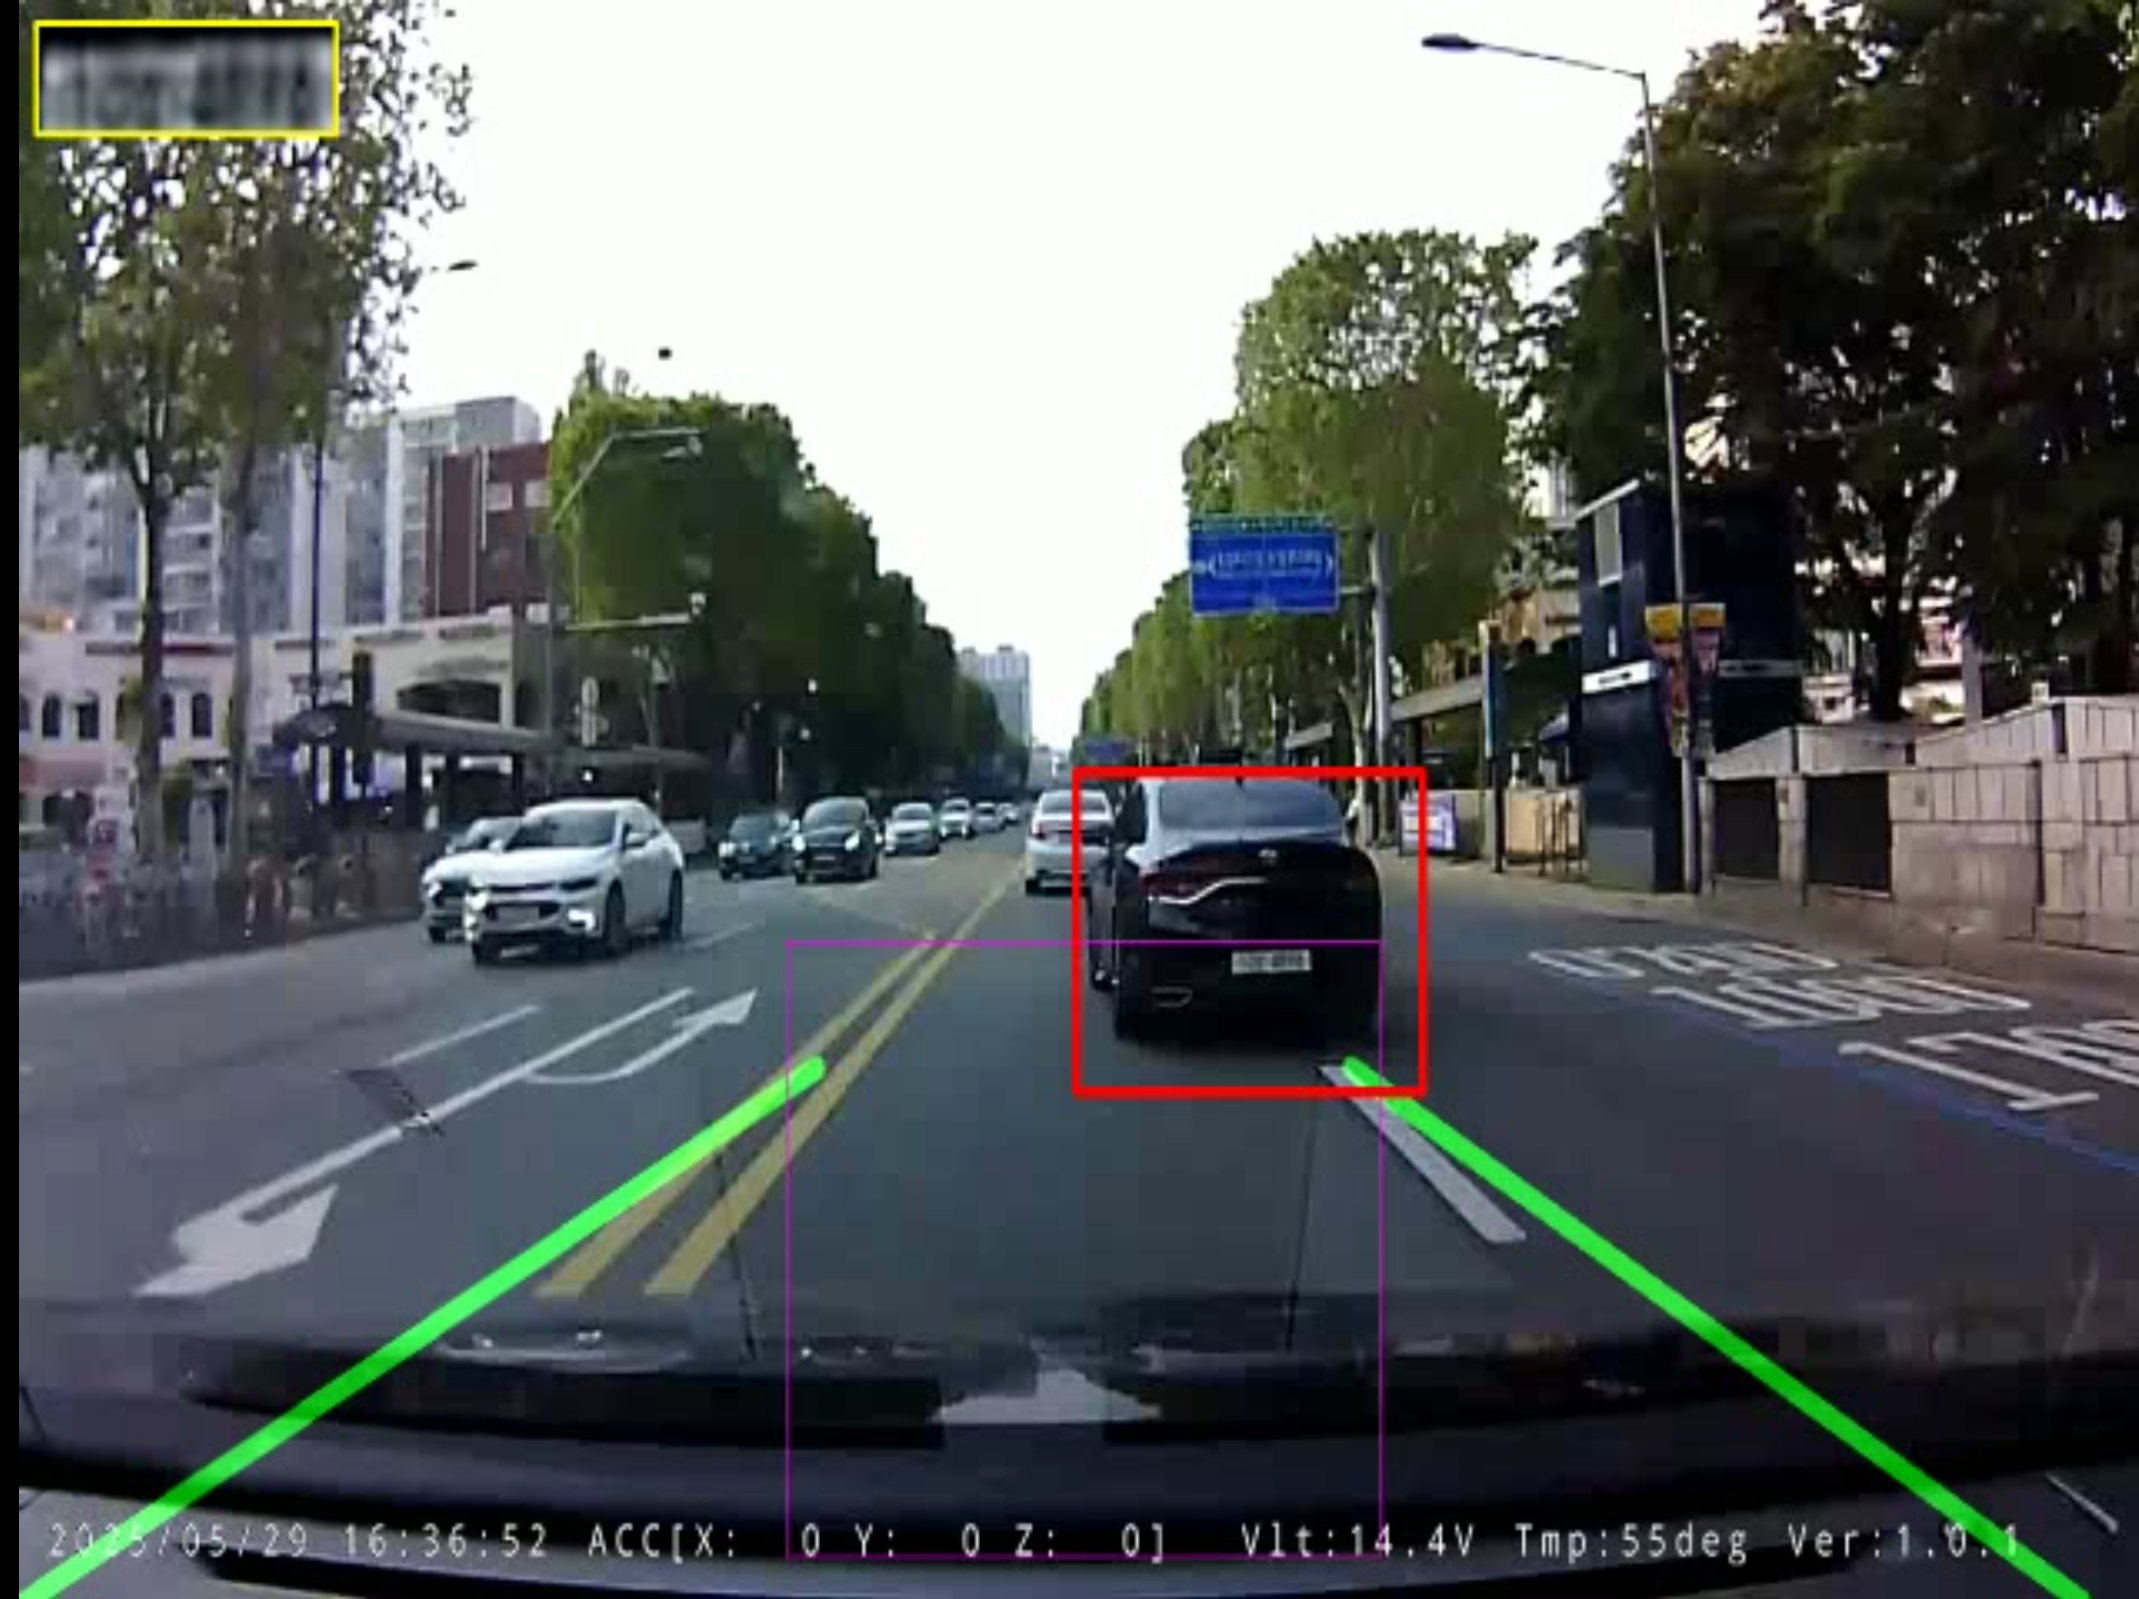
딥러닝 모델을 매 프레임 구동하면 고성능 GPU에서도 10~15 FPS에 머뭅니다. 실시간 고속 처리를 위해 우리는 **상관 필터 기반의 OpenCV CSRT(Channel and Spatial Reliability Tracker)**를 파이프라인에 통합했습니다.
# 15프레임마다 딥러닝 탐지, 중간 프레임은 고속 CSRT 추적
if frame_count % CONFIG["detection_interval"] == 0:
    boxes = detect_vehicles_yolov3(frame)
    tracker = cv2.TrackerCSRT_create()
    tracker.init(frame, tuple(boxes[0]))
else:
    # 50+ FPS 초고속 추적기 업데이트
    success, tracked_box = tracker.update(frame)
    if not success:
        tracker = None
CSRT 추적기는 공간 신뢰도 맵을 활용하므로 차선 변경이나 앞차의 일시적 회전 시에도 바운딩 박스를 놓치지 않고 안정적으로 유지합니다.
3. 다음 편 예고
다음 4편에서는 작은 번호판 크롭 이미지의 심한 뭉개짐을 극복하기 위한 EDSR_x4 심층 잔차 초해상화 신경망과, 센서 노이즈를 상쇄하는 다중 프레임 이미지 스태킹(Stacking) 기술을 다룹니다.