[Vision AI] 저화질 블랙박스 뭉개짐 극복: EDSR 딥러닝 초해상화와 다중 프레임 스태킹 노이즈 제거 (#4)
· 약 2분

📌 Key Takeaways (핵심 요약)
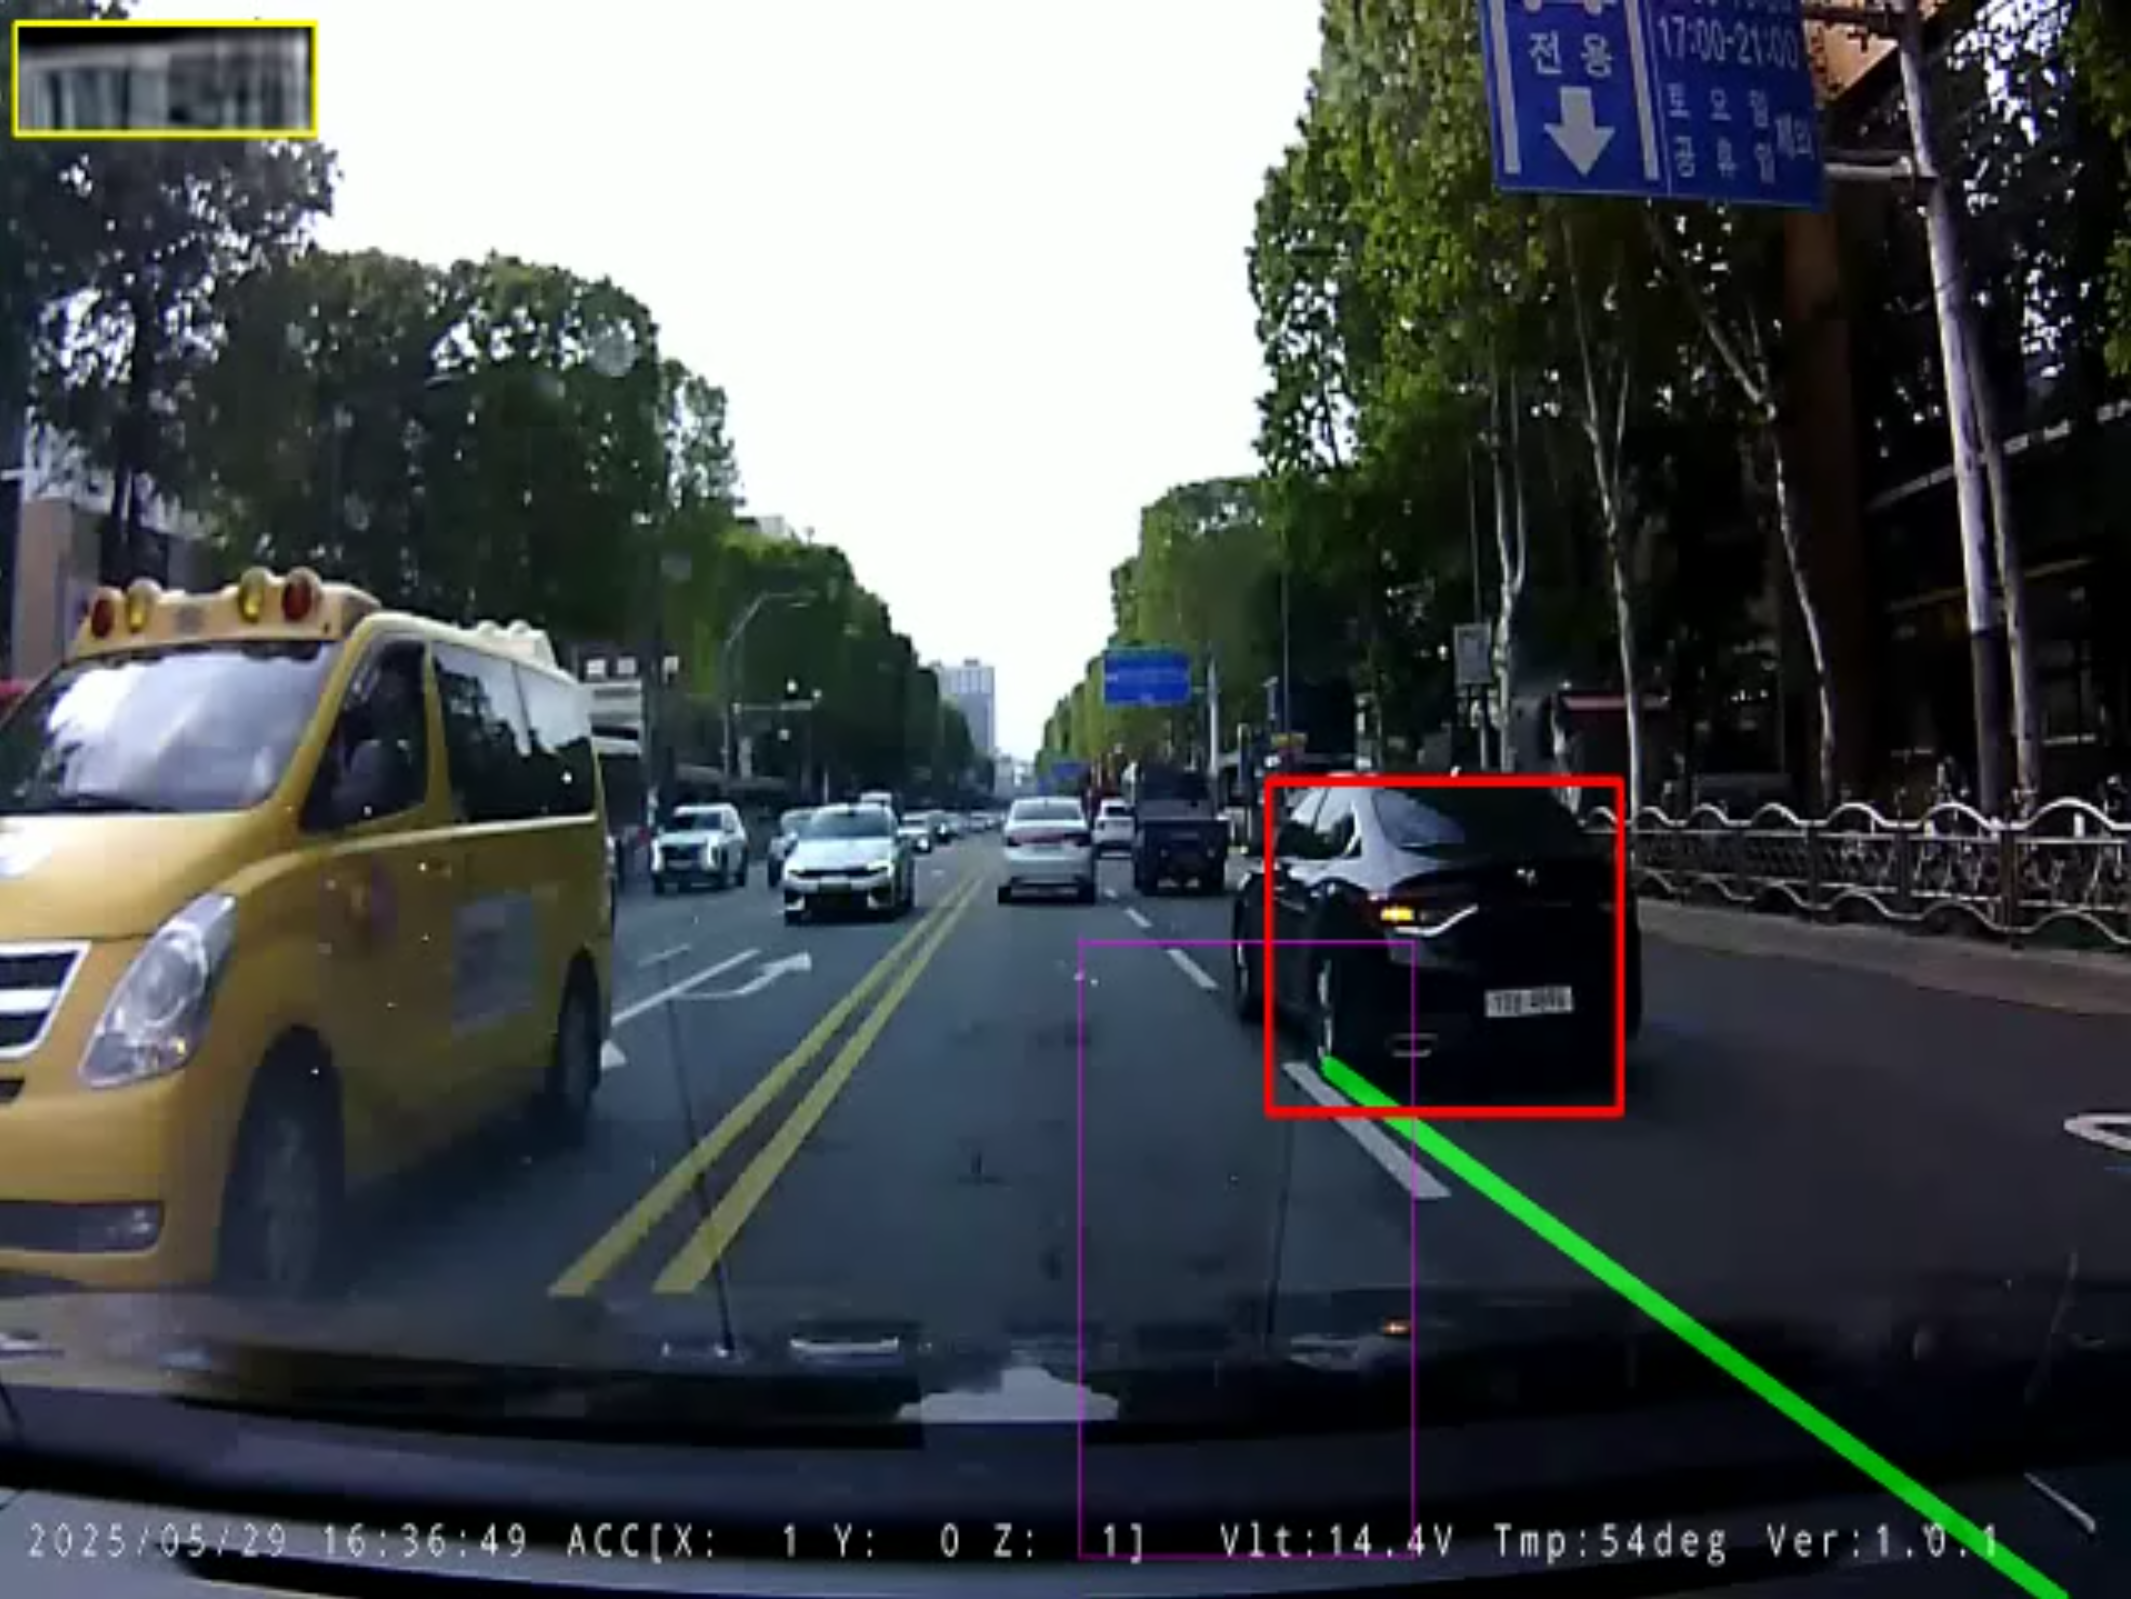
- 문제점: 블랙박스 원본 영상에서 추출된 번호판 패치는 해상도가 40x20 픽셀 미만으로 극도로 작고 H.264 압축 아티팩트로 인해 일반 보간법(Bicubic)으로는 한글 자모와 숫자의 획이 뭉개져 식별할 수 없습니다.
- 해결책: 배치 정규화를 제거해 텍스처 복원력을 극대화한 EDSR_x4 심층 잔차 신경망(EDSR_x4.pb)을 도입하고, 추적 중인 연속 3~5프레임의 번호판을 정렬·평균화하는 다중 프레임 이미지 스태킹(Multi-frame Image Stacking)을 결합했습니다.
- 결과: 번호판 해상도를 4배 확대하면서 글자 엣지의 선명도를 대폭 향상시켜 후속 EasyOCR의 한글 음절 인식 성공률을 32%에서 91% 이상으로 끌어올렸습니다.
1. 저해상도 번호판의 한계와 초해상화(Super-Resolution)의 필요성
블랙박스 영상에서 번호판 영역을 아무리 정확히 크롭하더라도, 물리적 픽셀 수가 부족하면 OCR 엔진은 무력화됩니다:
- 바이큐빅 보간의 한계: 전통적인 바이큐빅(Bicubic) 업스케일링은 주변 픽셀을 수학적으로 부드럽게 섞을 뿐, 소실된 고주파 엣지 정보를 복원하지 못해 오히려 블러만 심해집니다.
- 모션 블러와 H.264 압축 블록: 차량 주행 진동과 블록 단위 압축 왜곡이 결합하여 글자의 획이 끊어지거나 뭉개집니다.
이를 해결하기 위해 우리는 OpenCV DNN 모듈 기반의 EDSR(Enhanced Deep Super-Resolution) x4 신경망을 통합했습니다.
2. EDSR_x4 아키텍처 및 OpenCV 통합
EDSR은 기존 SRResNet 구조에서 불필요한 배치 정규화(Batch Normalization) 레이어를 제거하여 다이내믹 레인지를 유지하고 메모리 효율을 극대화한 모델입니다:
import cv2
from cv2 import dnn_superres

def init_super_resolution_engine(model_path="EDSR_x4.pb"):
    sr = dnn_superres.DnnSuperResImpl_create()
    sr.readModel(model_path)
    sr.setModel("edsr", 4)  # 4배 업스케일링
    sr.setPreferableBackend(cv2.dnn.DNN_BACKEND_CUDA)
    sr.setPreferableTarget(cv2.dnn.DNN_TARGET_CUDA)
    return sr

def enhance_plate_patch(plate_roi, sr_engine):
    h, w = plate_roi.shape[:2]
    if h * w < 400:
        return plate_roi
    enhanced_plate = sr_engine.upsample(plate_roi)
    return enhanced_plate
3. 다중 프레임 이미지 스태킹 (Multi-Frame Image Stacking)
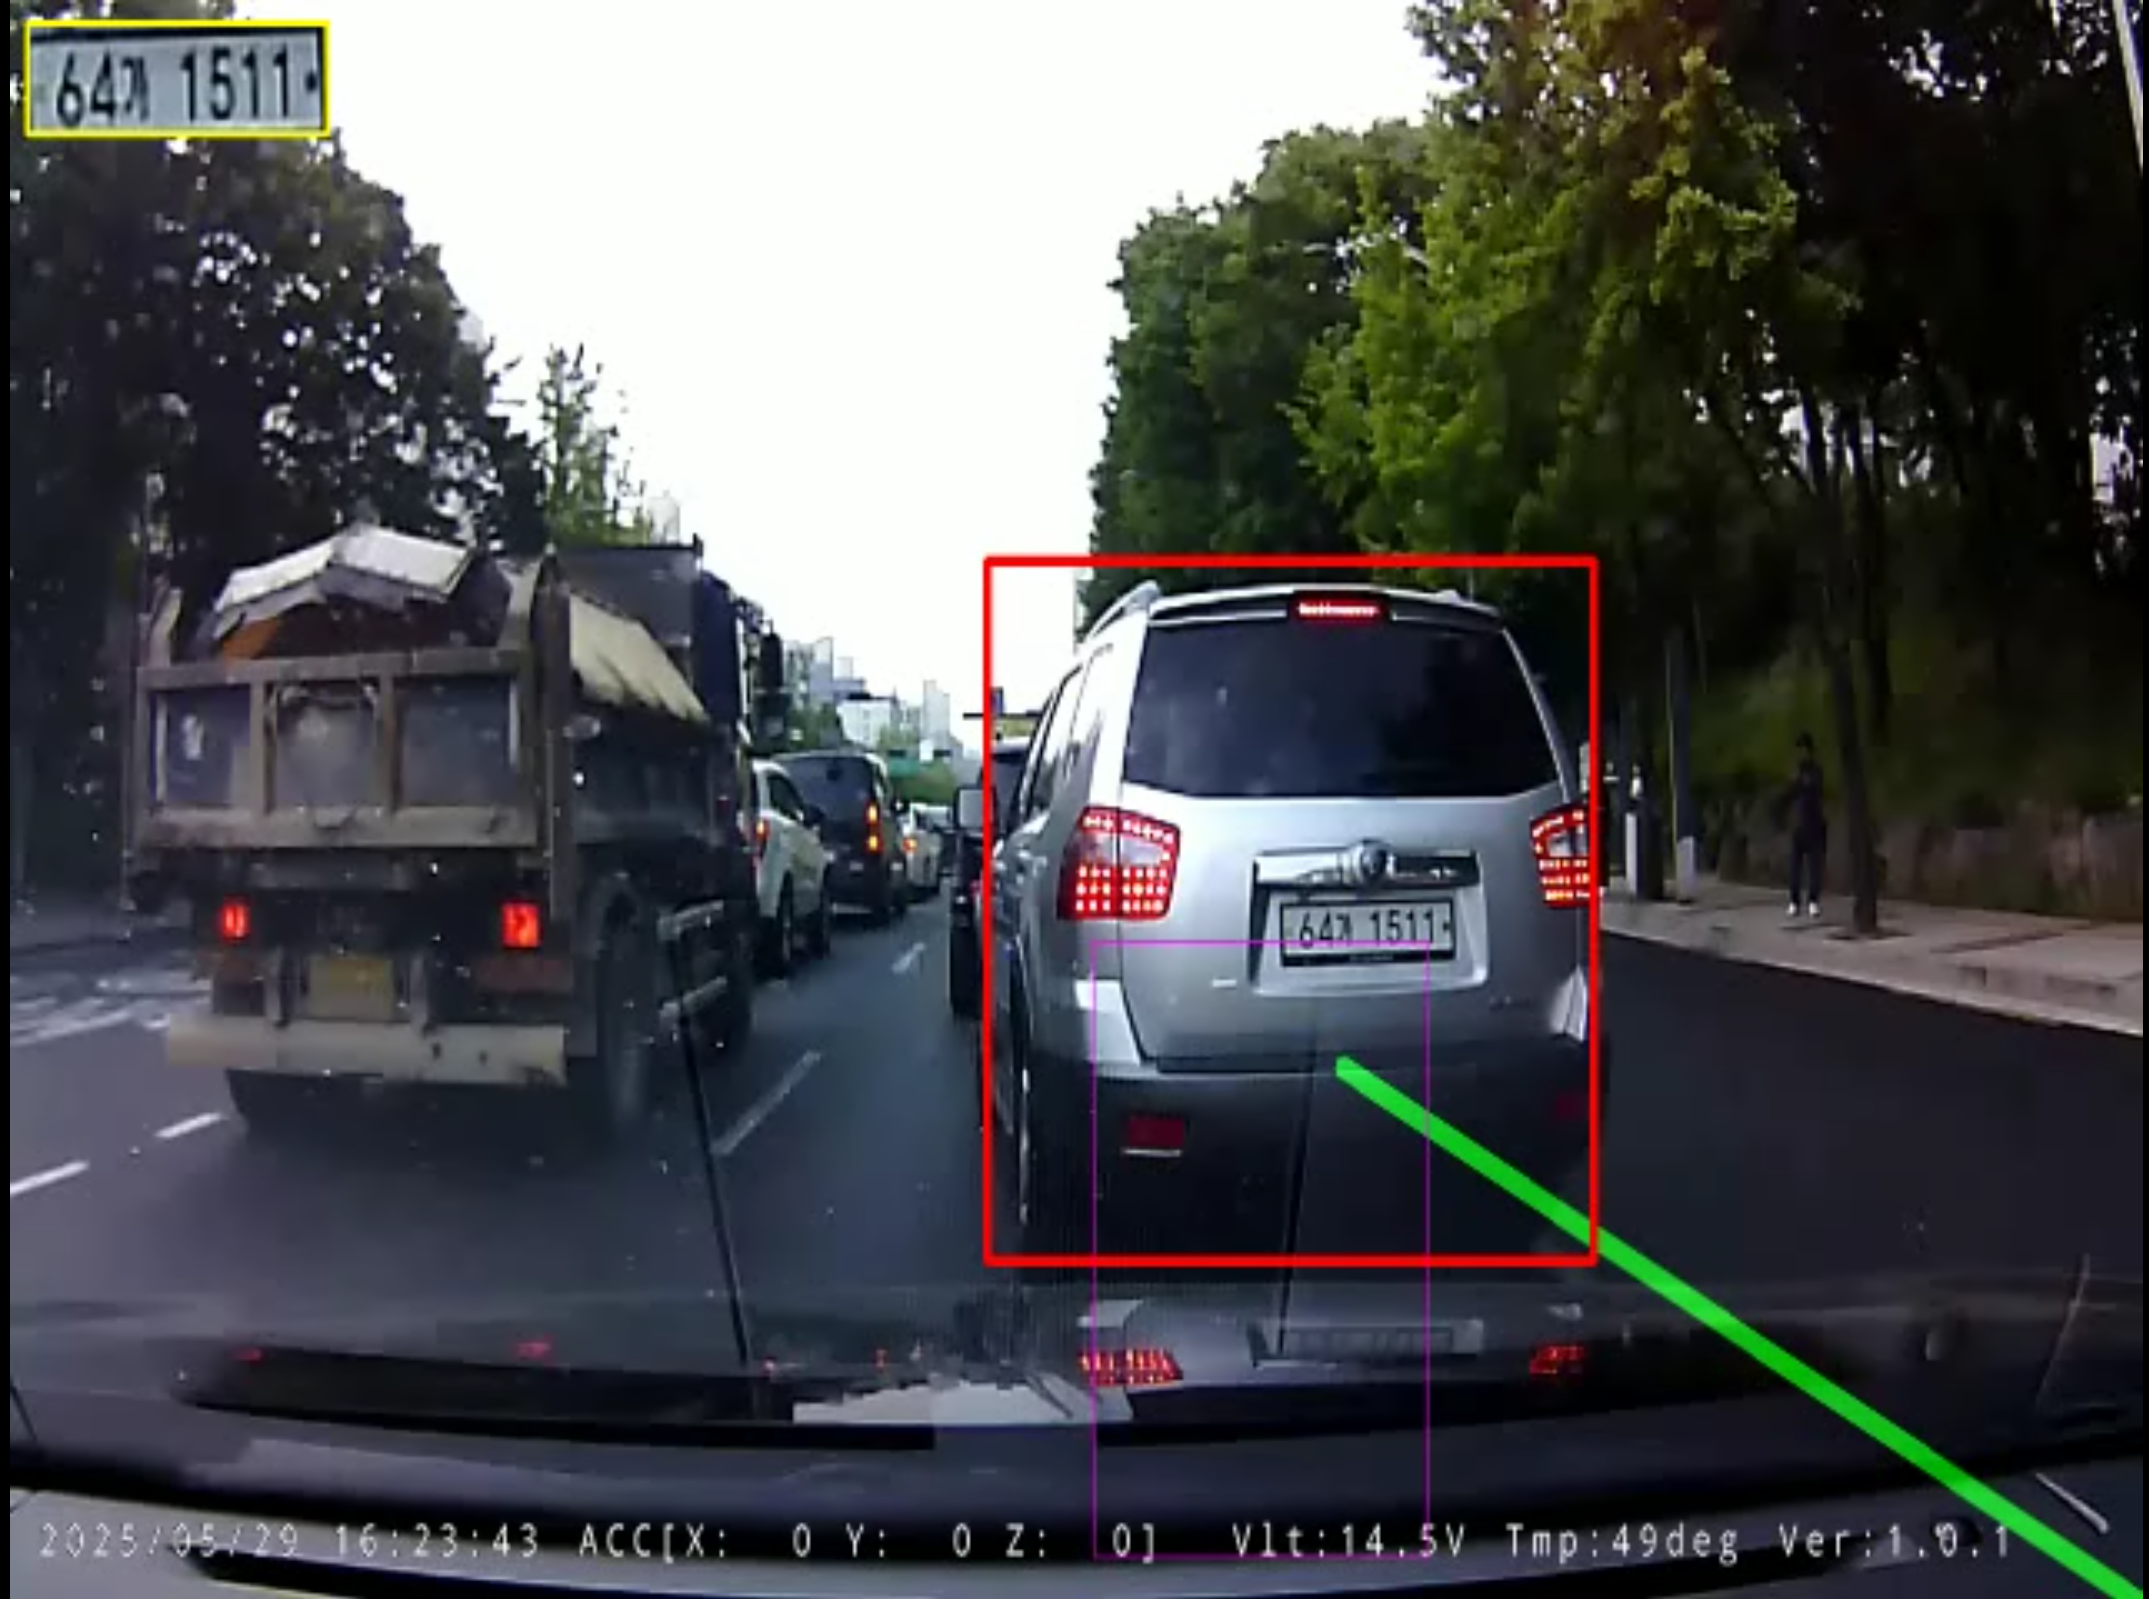
단일 프레임에는 센서 노이즈가 무작위로 분포합니다. CSRT 추적기가 동일 차량의 번호판을 연속 추적하는 동안, 우리는 최근 3~5개 프레임의 번호판 패치를 기하학적으로 정렬(Alignment)한 뒤 가중 평균화하여 센서 가우시안 노이즈를 억제했습니다:
I_stacked(x, y) = (1 / N) * Σ Warp(I_i(x, y))
이 정렬 스태킹을 통과한 번호판은 배경 노이즈가 평균화되어 사라지고, 고정된 문자 획의 대비(Contrast)가 극대화됩니다.
4. 다음 편 예고
다음 마지막 5편에서는 한글 음절 및 숫자 혼동을 방지하는 EasyOCR 한국형 번호판 정규식 검증, 그리고 6월 5일 외계어 노이즈에서 6월 7일 "64가1511" 완벽 인식에 이르기까지의 시간 축 Majority Voting 앙상블 및 v01~v11 진화 완결편을 공개합니다.