[Webots 로보틱스] Q-Learning 자율주행: 648개 상태 공간 이산화와 소켓 통신 아키텍처 (#1)
· 약 5분

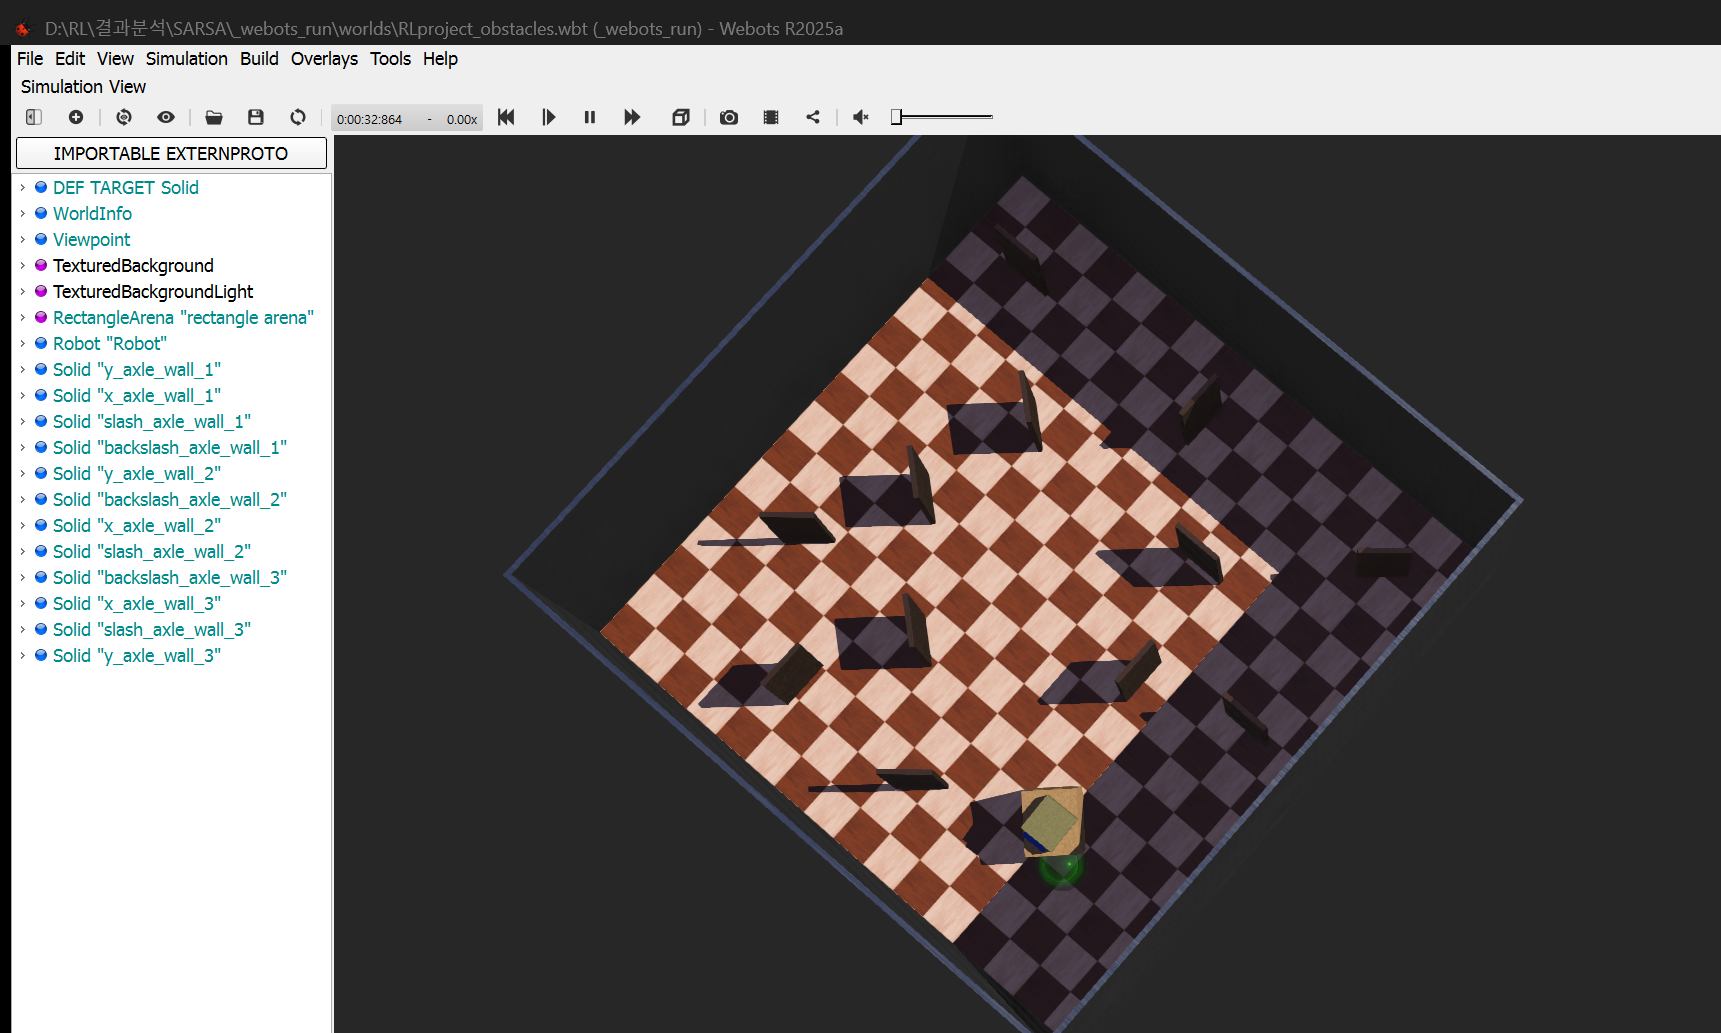
📌 핵심 요약 (TL;DR)
- 문제(Problem): 연속적인 센서 거리·각도 데이터로 인해 고전적 표 기반 Q-Learning(Tabular Q-Learning) 적용 시 상태 공간 폭발 및 Webots 시뮬레이터와 학습 스크립트 간 실시간 동기화 오버헤드 발생.
- 해결(Solution): 5차원 연속 센서 입력을 기하학적·물리적 의미를 가진 구간으로 분할하여 3 × 8 × 3 × 3 × 3 = 648개의 이산 상태(Bin)로 매핑(
discretizer.py)하고, TCP 로컬 소켓(Port 5000, Line-delimited JSON) 기반의 IPC 제어 파이프라인 구축.- 결과(Result): O(1)의 초고속 Q-Table 갱신 속도를 확보하고, 시뮬레이션 물리 스텝(32ms)에 맞춘 안정적인 동기화 루프 완성.