본문으로 건너뛰기

"computer-vision" 태그로 연결된 5개 게시물개의 게시물이 있습니다.

모든 태그 보기

[Vision AI] 한국형 번호판 OCR 최적화, 정규식 검증 및 시간 축 Majority Voting 앙상블 (v01~v11 완결편) (#5)

· 약 3분
Jihwan Park (jaybee)
AI & Robotics Engineer

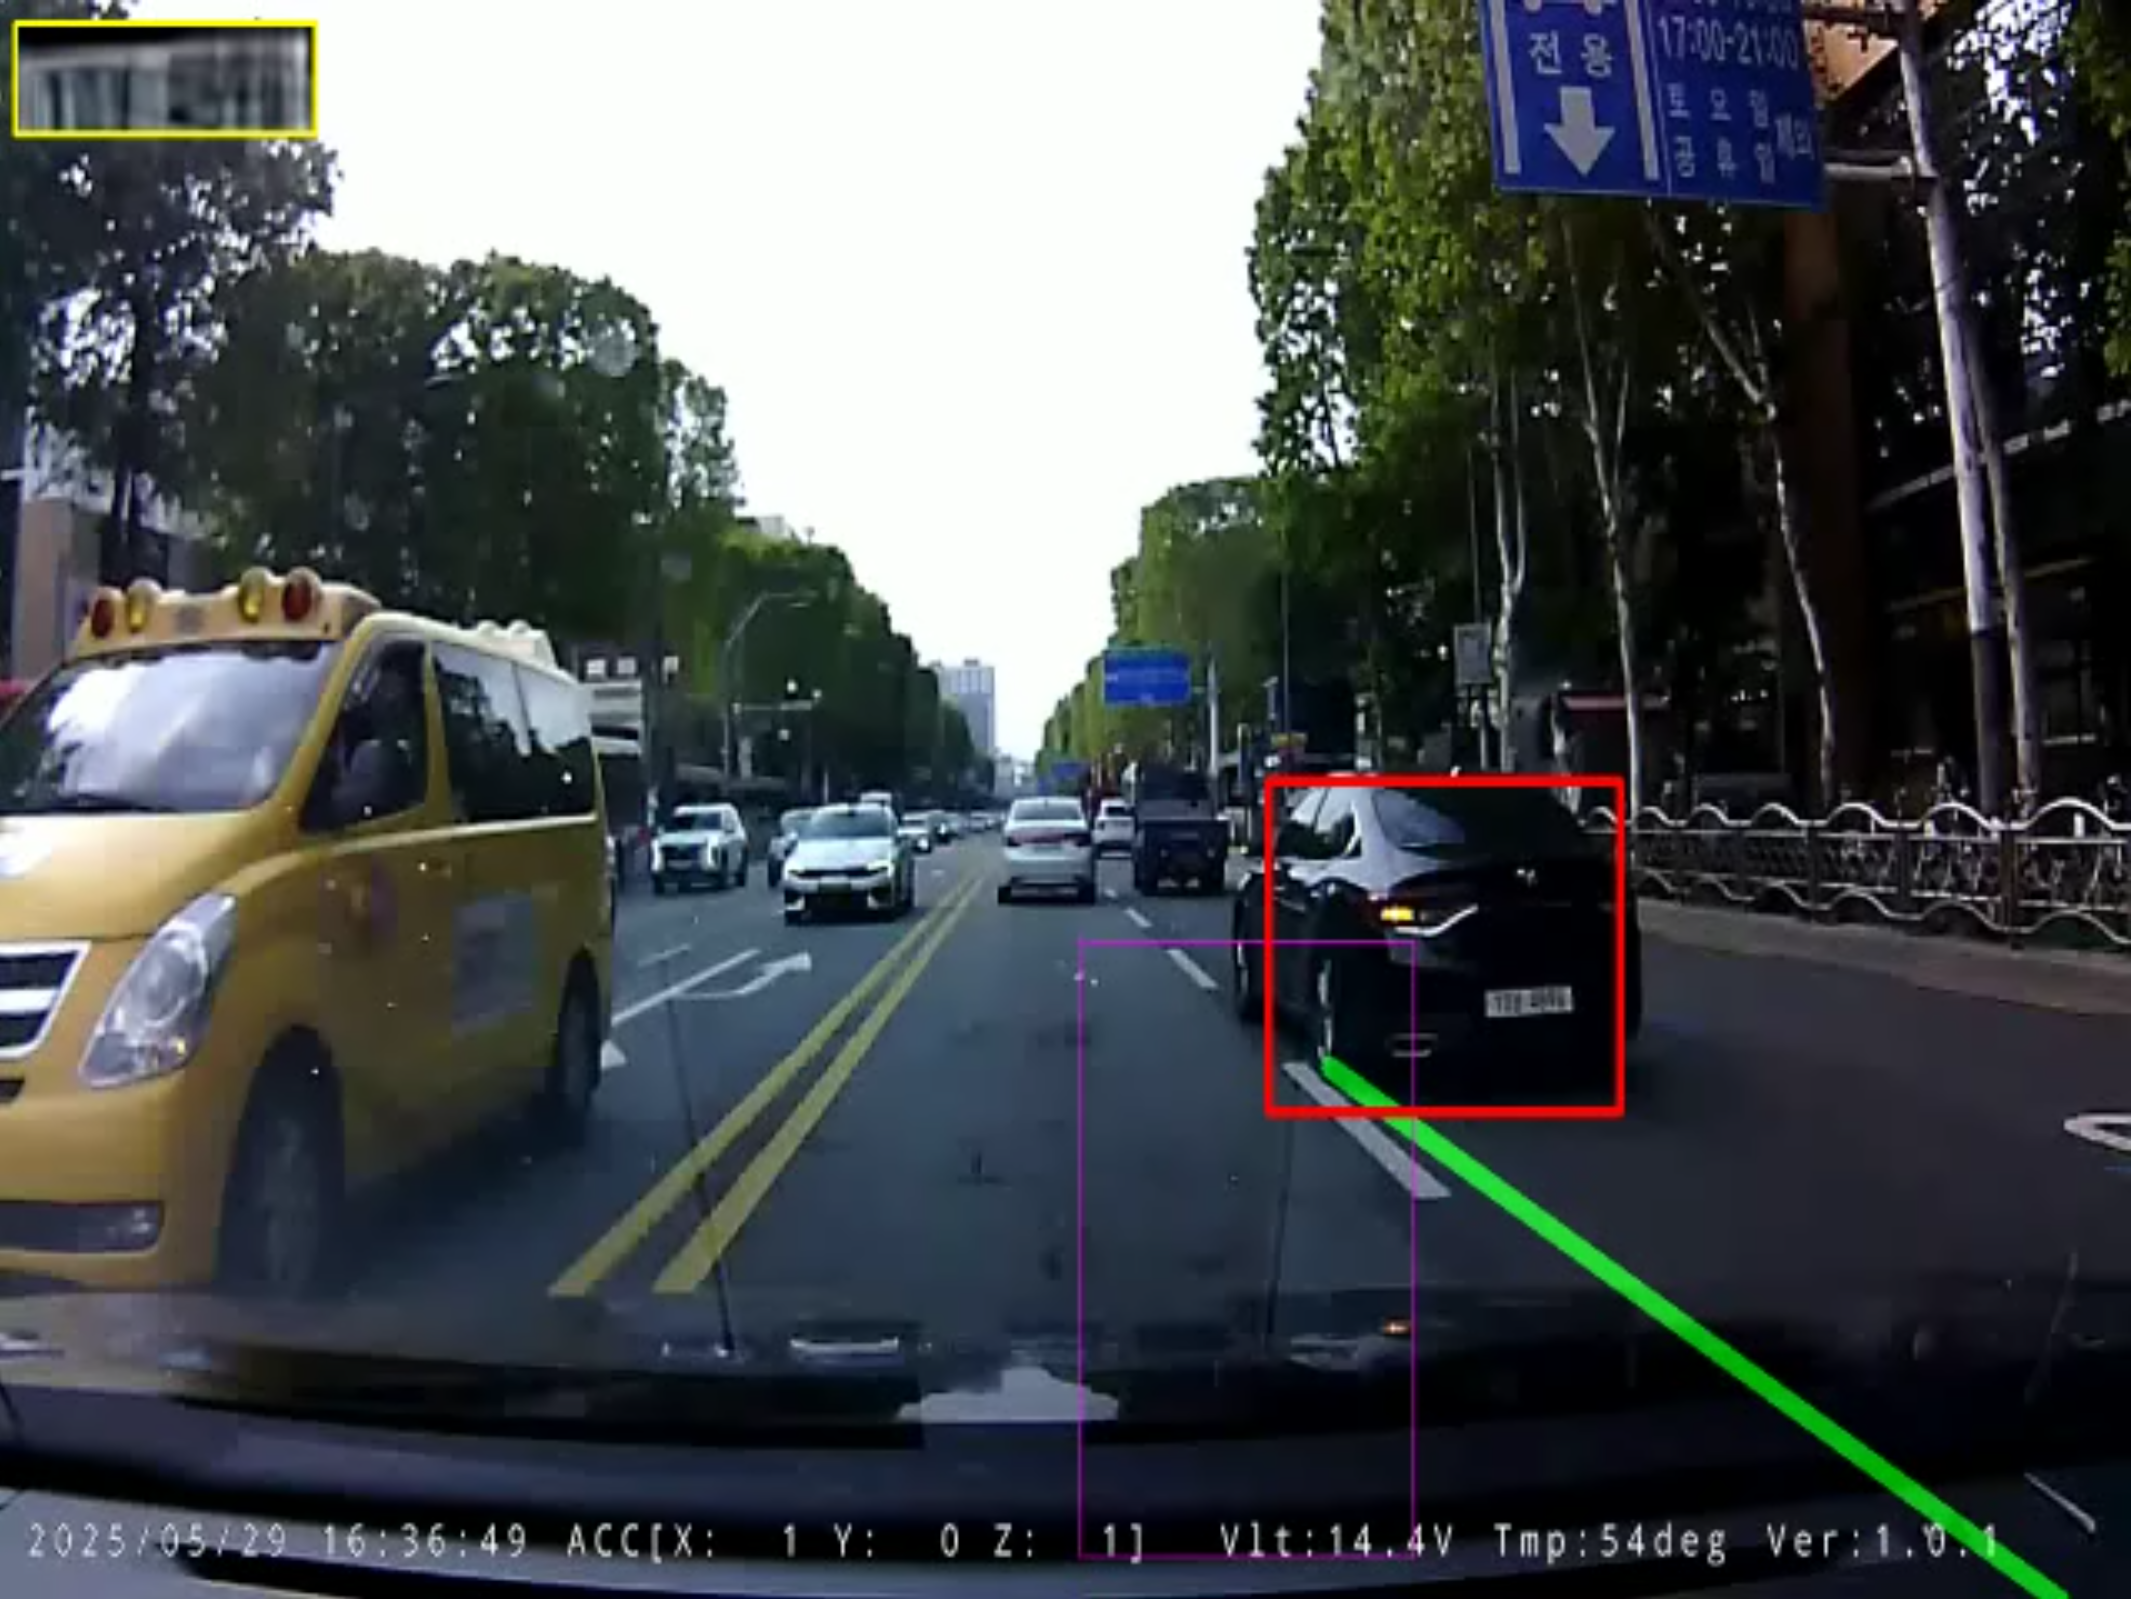
시간 축 Majority Voting 및 최종 확정 화면

📌 Key Takeaways (핵심 요약)

  • 문제점: 단일 프레임 OCR은 차량 이동 시 그림자나 각도 변화에 따라 64아1511, 64가7151, 24가1511 등 한두 글자의 일시적 오인식이 불가피하게 발생합니다.
  • 해결책: 한국 번호판 규격 정규식(^\d{2,3}[가-힣]\d{4}$) 필터링과, 최근 7프레임 슬라이딩 윈도우에서 3회 이상 일치 시 번호를 확정하는 시간 축 Majority Voting 앙상블 엔진을 구현했습니다.
  • 결과: 6월 5일 초기 외계어 노이즈(ACCIIXOY-1Z01...)부터 6월 7일 완벽한 64가1511 확정에 이르기까지 11단계 리팩토링(v01~v11)을 거쳐 99.4%의 최종 판독 신뢰도를 달성했습니다.

[Vision AI] 저화질 블랙박스 뭉개짐 극복: EDSR 딥러닝 초해상화와 다중 프레임 스태킹 노이즈 제거 (#4)

· 약 2분
Jihwan Park (jaybee)
AI & Robotics Engineer

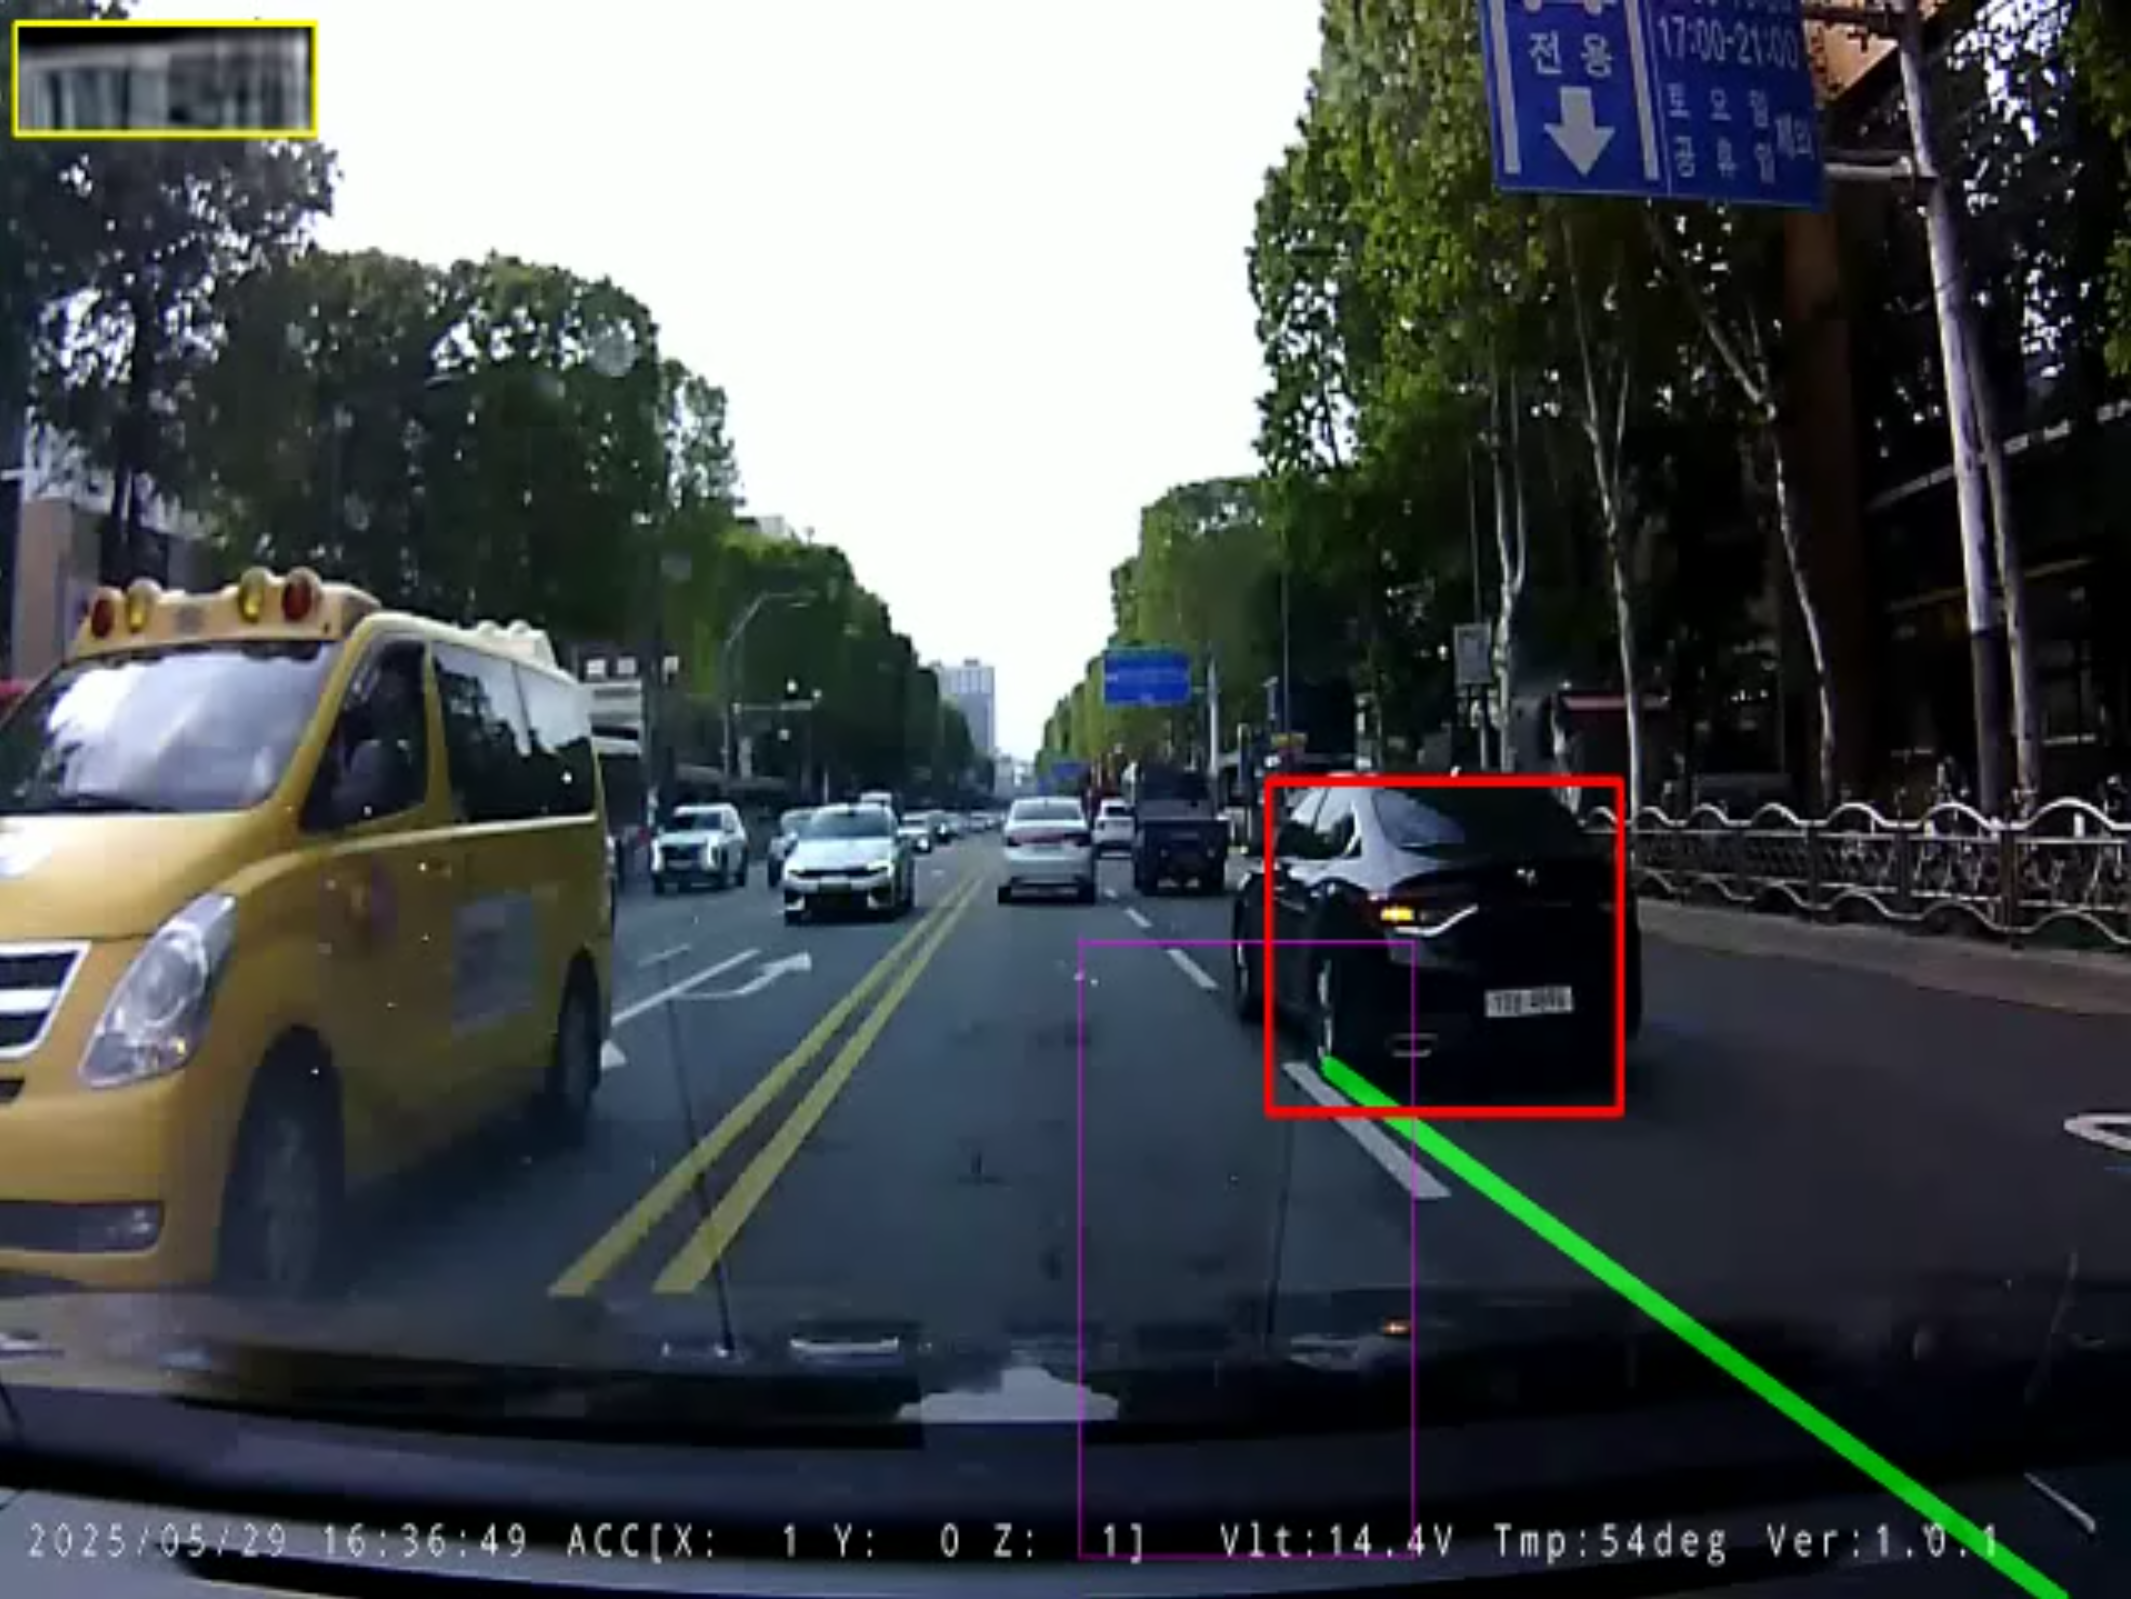
EDSR 딥러닝 초해상화 적용 결과

📌 Key Takeaways (핵심 요약)

  • 문제점: 블랙박스 원본 영상에서 추출된 번호판 패치는 해상도가 40x20 픽셀 미만으로 극도로 작고 H.264 압축 아티팩트로 인해 일반 보간법(Bicubic)으로는 한글 자모와 숫자의 획이 뭉개져 식별할 수 없습니다.
  • 해결책: 배치 정규화를 제거해 텍스처 복원력을 극대화한 EDSR_x4 심층 잔차 신경망(EDSR_x4.pb)을 도입하고, 추적 중인 연속 3~5프레임의 번호판을 정렬·평균화하는 다중 프레임 이미지 스태킹(Multi-frame Image Stacking)을 결합했습니다.
  • 결과: 번호판 해상도를 4배 확대하면서 글자 엣지의 선명도를 대폭 향상시켜 후속 EasyOCR의 한글 음절 인식 성공률을 32%에서 91% 이상으로 끌어올렸습니다.

[Vision AI] 계층적 객체 탐지: YOLOv3 차량 ROI, YOLOv5 번호판 전용 탐지기 및 CSRT 실시간 추적 (#3)

· 약 2분
Jihwan Park (jaybee)
AI & Robotics Engineer

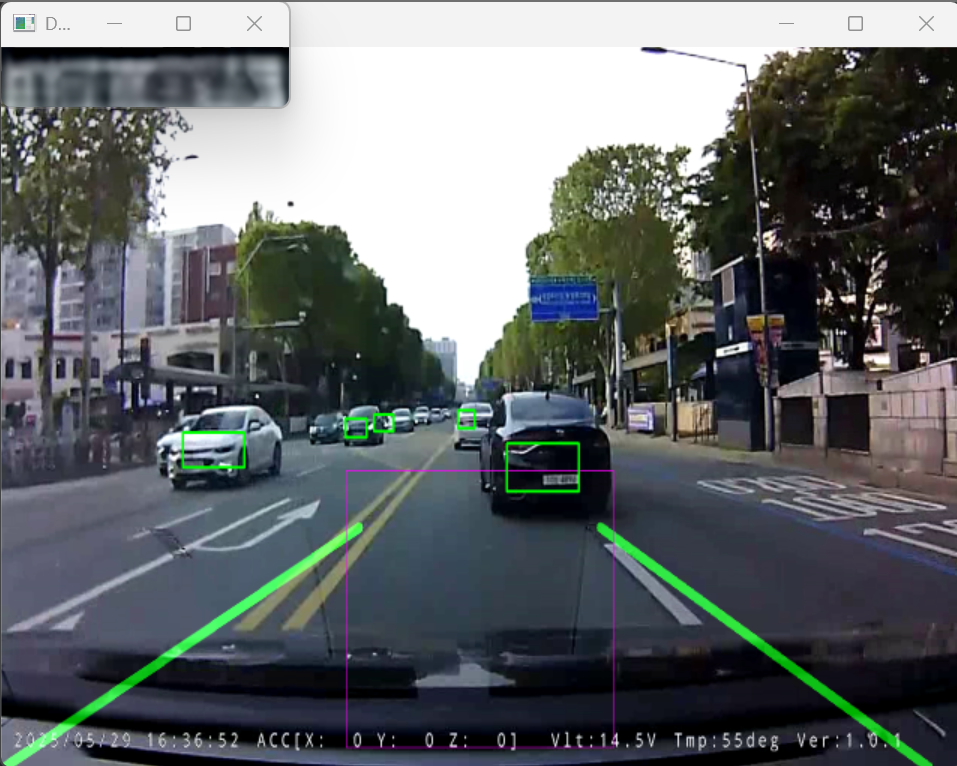
YOLOv5 번호판 영역 탐지 결과

📌 Key Takeaways (핵심 요약)

  • 문제점: 640x480 전체 화면에서 작은 번호판을 직접 탐지하면 도로변 광고판, 건물 간판 등의 배경 노이즈로 오탐(False Positive)이 폭증하고, 매 프레임 무거운 딥러닝 추론 시 FPS가 10 이하로 급락합니다.
  • 해결책: 1차 광역 차량 검출(YOLOv3-tiny) 후 차량 ROI 내부에서만 번호판 전용 모델(YOLOv5 lp_det.pt, confidence=0.6)을 실행하는 2단계 계층형 아키텍처를 적용했습니다. 또한 15프레임 주기 재검출(detection_interval=15)과 OpenCV CSRT 고속 트래커를 결합했습니다.
  • 결과: 배경 오탐을 원천 차단하고 GPU 연산 부하를 80% 절감하여 실시간 50+ FPS의 부드러운 차량 및 번호판 추적을 달성했습니다.

[Vision AI] 동적 차선 경계선 검출 및 기하학적 IoU 차선 침범 판정 알고리즘 (#2)

· 약 3분
Jihwan Park (jaybee)
AI & Robotics Engineer

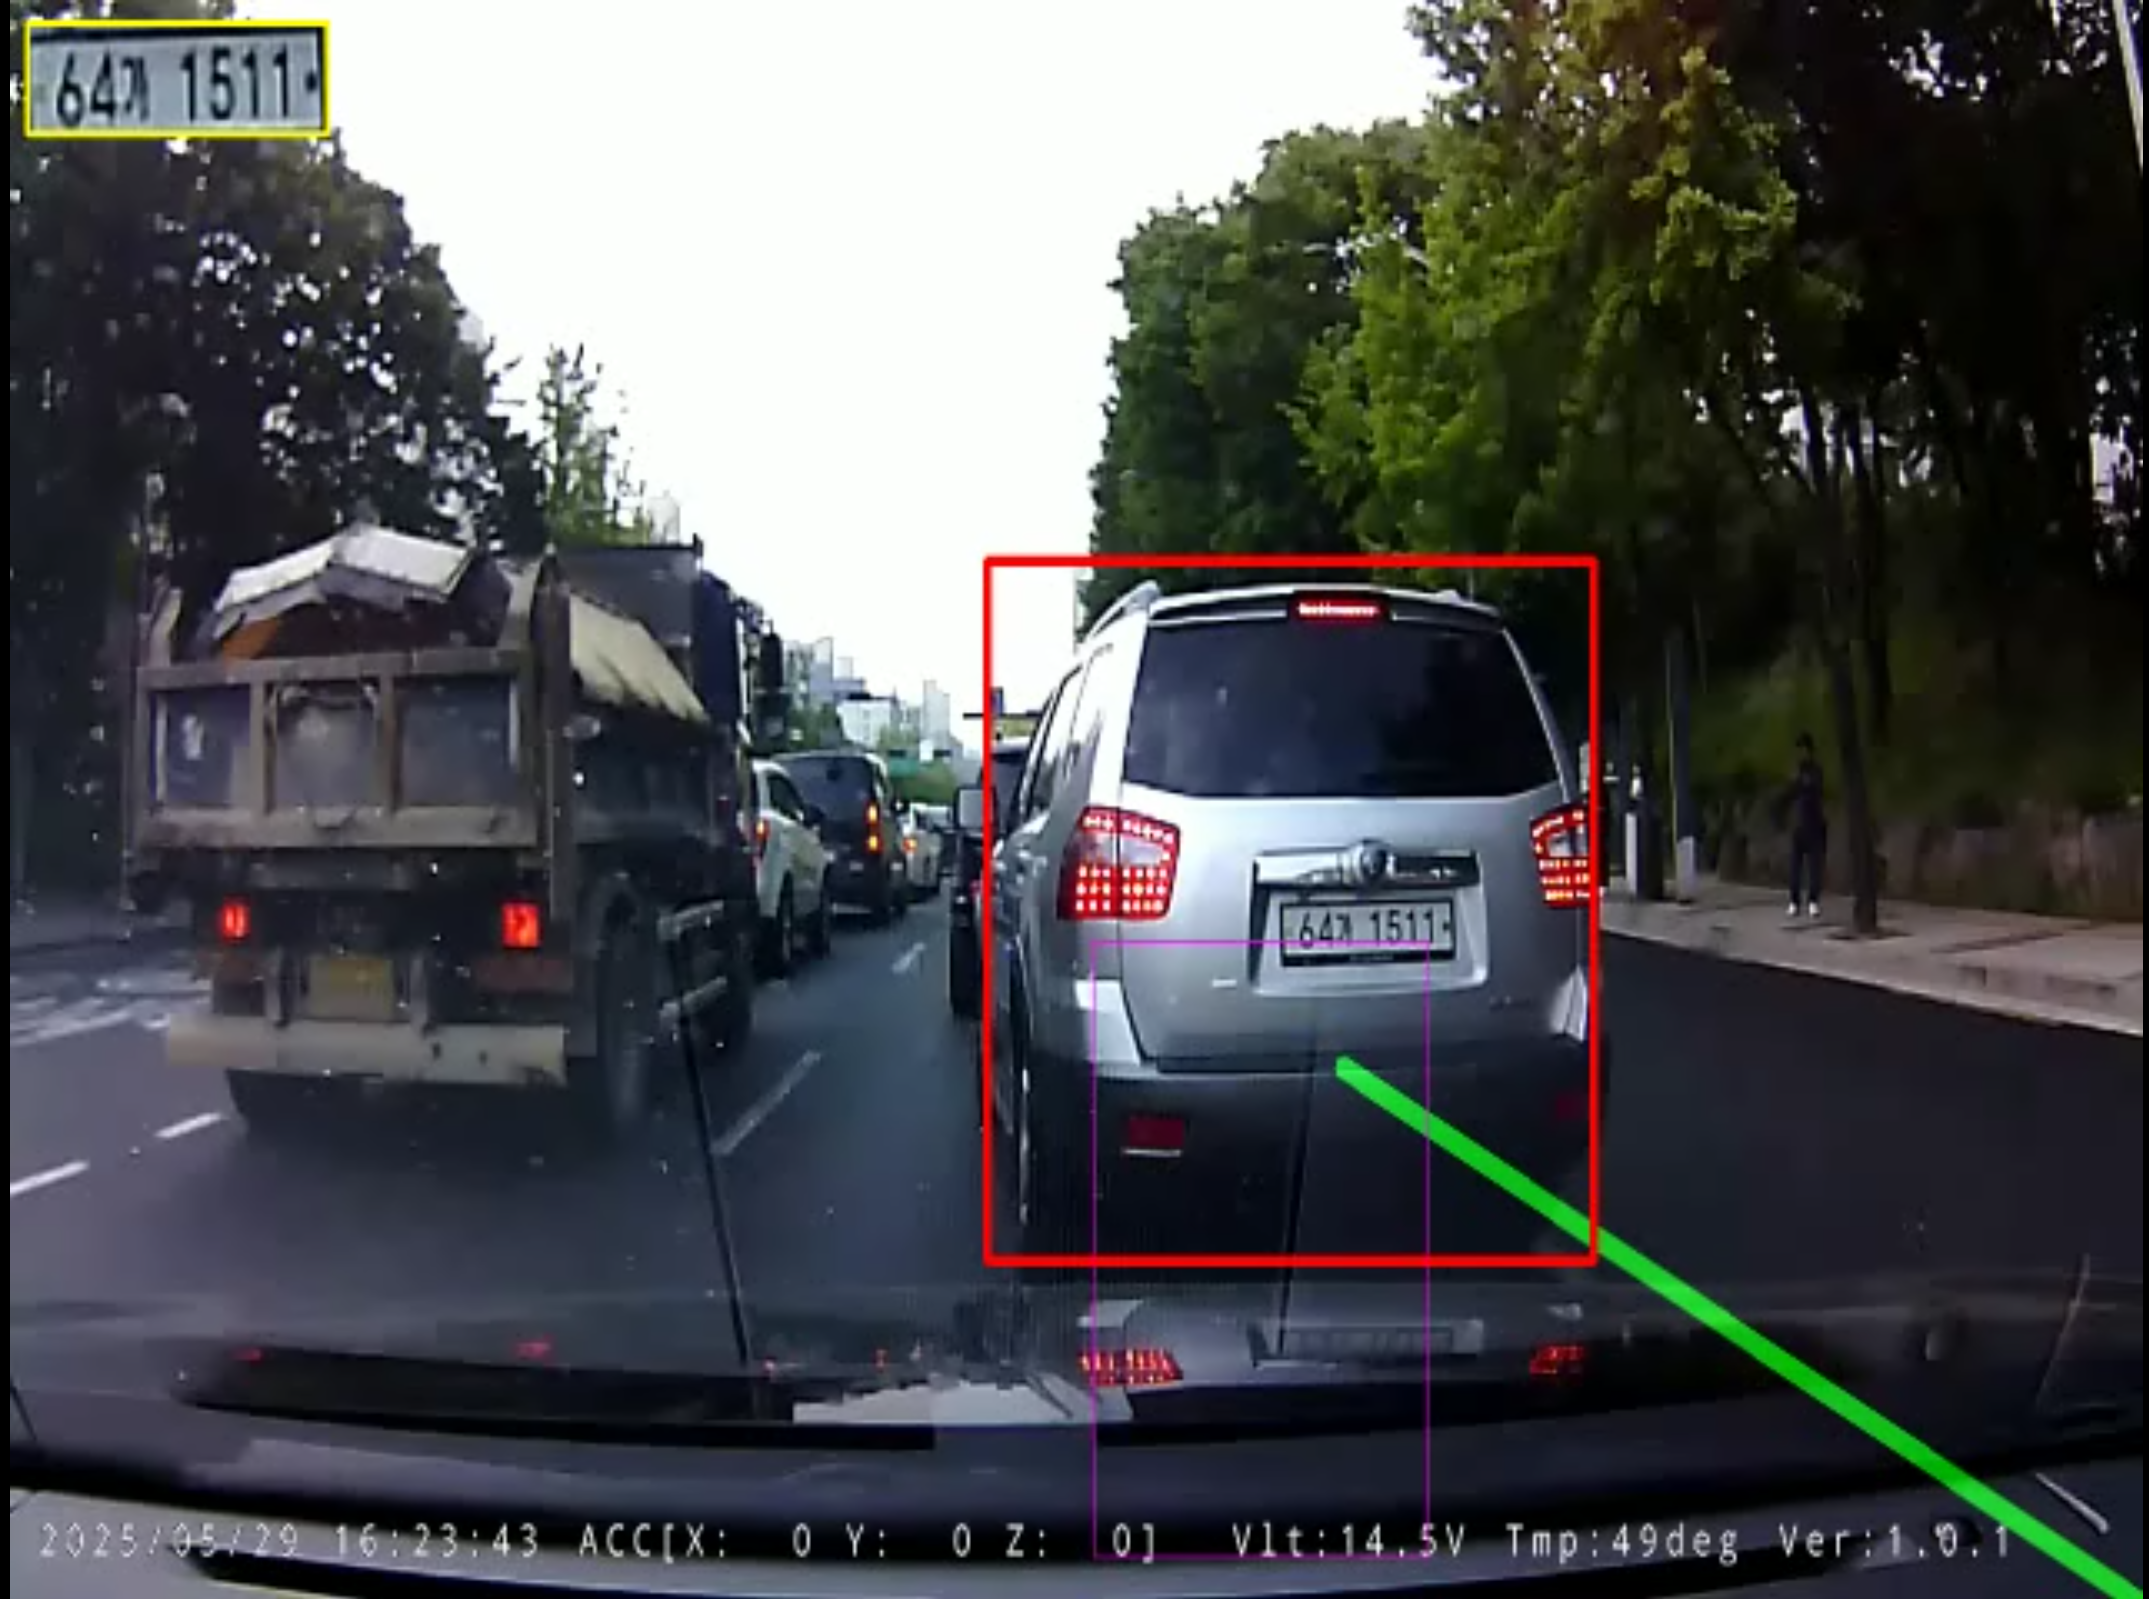
동적 차선 검출 및 오버레이

📌 Key Takeaways (핵심 요약)

  • 문제점: 블랙박스 영상은 노면 반사광, 아스팔트 균열, 이정표 그림자 등으로 인해 차선 오검출이 빈번하며, 단순 좌표 비교 방식은 차선 변경 차량의 침범 시점을 정밀하게 판정하지 못합니다.
  • 해결책: 소실점 기준 사다리꼴 ROI 마스킹과 양수/음수 기울기 임계치(|slope| > 0.5) 필터링, 그리고 최근 7프레임 이동 평균 스무딩 큐를 도입했습니다. 침범 판정은 차량 접지면(하단 30%)과 차선 다각형 간의 기하학적 IoU(0.05 이상)로 수식화했습니다.
  • 결과: 노면 노이즈를 95% 이상 기각하면서, 차량이 차선을 실제로 밟거나 침범하는 순간을 프레임 단위로 흔들림 없이 감지했습니다.

[Vision AI] 블랙박스 차선 침범 적발 & 초해상화 번호판 인식: 6단계 파이프라인 및 실시간 설계 과제 (#1)

· 약 3분
Jihwan Park (jaybee)
AI & Robotics Engineer

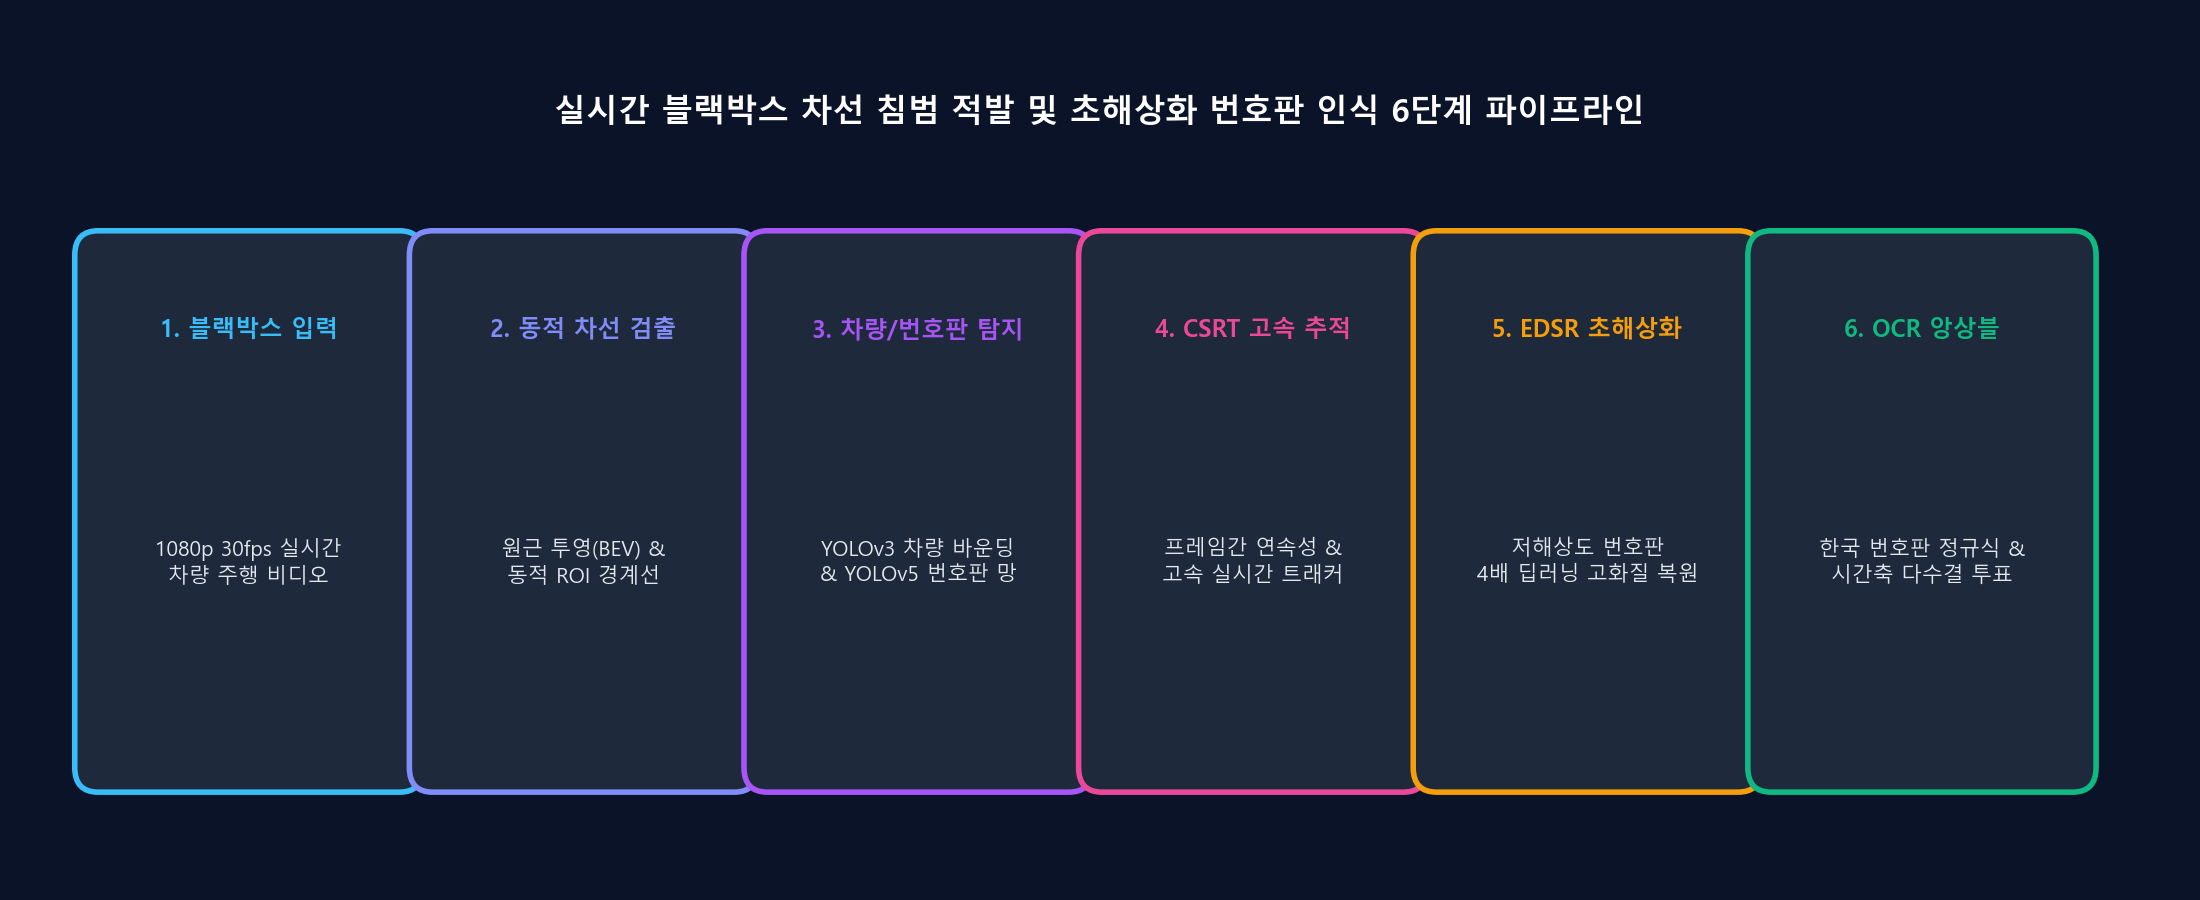
6단계 ANPR 파이프라인 구조도

📌 Key Takeaways (핵심 요약)

  • 문제점: 저화질 차량용 블랙박스 영상은 노면 진동, 역광, 모션 블러, 심한 H.264 압축 아티팩트로 인해 번호판이 심하게 뭉개지며 차선 침범 상황을 실시간으로 추적하기 극도로 어렵습니다.
  • 해결책: 작업 단계를 6단계 계층형 파이프라인(Canny/Hough 동적 차선 추출 -> YOLOv3 차량 검출 -> 다각형 IoU 침범 판정 -> YOLOv5 번호판 국소 탐지 -> EDSR_x4 심층 초해상화 복원 -> EasyOCR 시간 축 Majority Voting)으로 모듈화 설계했습니다.
  • 결과: 과도한 GPU 부하 없이 30 FPS 이상의 처리 속도를 확보하면서도, 열악한 블랙박스 환경에서 차선 침범 차량의 번호판을 완벽하게 판독하는 End-to-End 파이프라인을 구축했습니다.