[Webots 로보틱스] 12개 벽 장애물과 Local Minima 함정 극복: 다중 시드 병렬 시뮬레이션 (#3)
· 약 4분

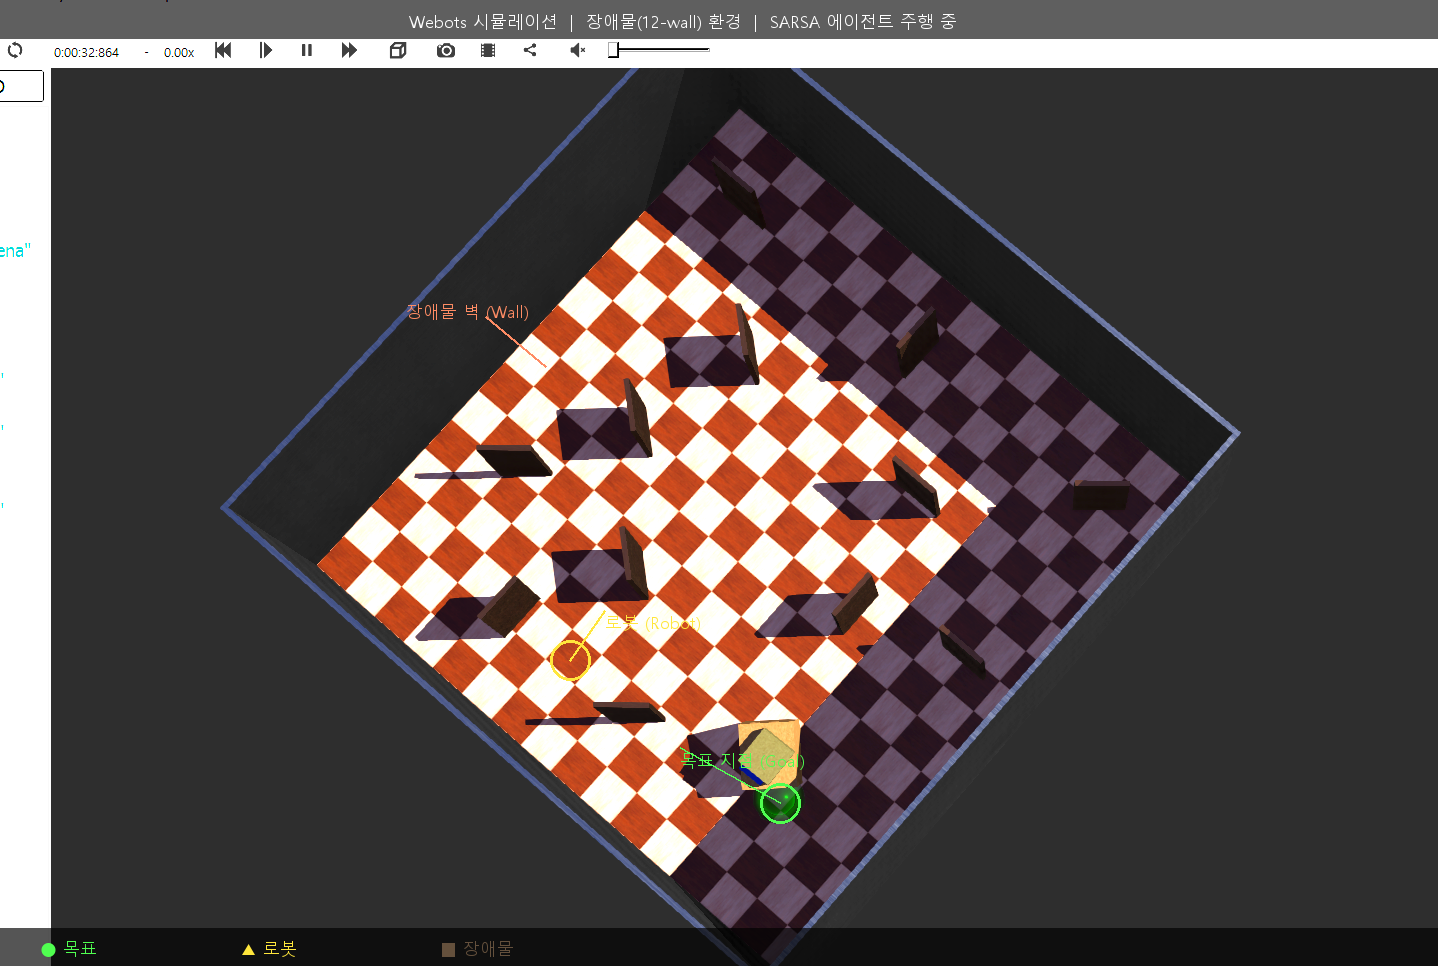
📌 핵심 요약 (TL;DR)
- 문제(Problem): 벽 뒤에 목표가 위치할 때 거리 델타 보상(+0.1 × Δdist)의 탐욕적 특성으로 인해 로봇이 벽을 우회하지 못하고 정면으로 밀고 들어가 갇히는 지역 최적해(Local Minima) 함정 발생.
- 해결(Solution): 3방향 초음파 헤드스캔(전방/좌/우) 상태 정보와 장기 할인율(γ=0.99)의 벨만 역전파 결합 + PowerShell 기반 **Webots Headless 무인 가속 파이프라인(
headless_run.ps1)**을 구축하여 3개 시드(Seed 0, 1, 2) 반복 학습 수행.- 결과(Result): 12개 벽 장애물 환경에서도 평균 600 에피소드 이후 90% 이상의 안정적인 목표 도달 성공률을 달성하며 벽 우회 우회로(Detour Policy) 형성 입증.