[Webots 로보틱스] Sim-to-Real: Arduino Uno, HC-06 블루투스, ArUco 마커 비전 추적으로 현실 세계 전이 (#5)
· 약 5분

📌 핵심 요약 (TL;DR)
- 문제(Problem): 마이크로컨트롤러(Arduino Uno ATmega328P)의 2KB RAM 한계로 인한 연산 제약, 바퀴 슬립(Wheel Slip) 및 센서 노이즈, 그리고 시뮬레이션 물리와 실제 하드웨어 간의 Sim-to-Real 간극(Reality Gap) 발생.
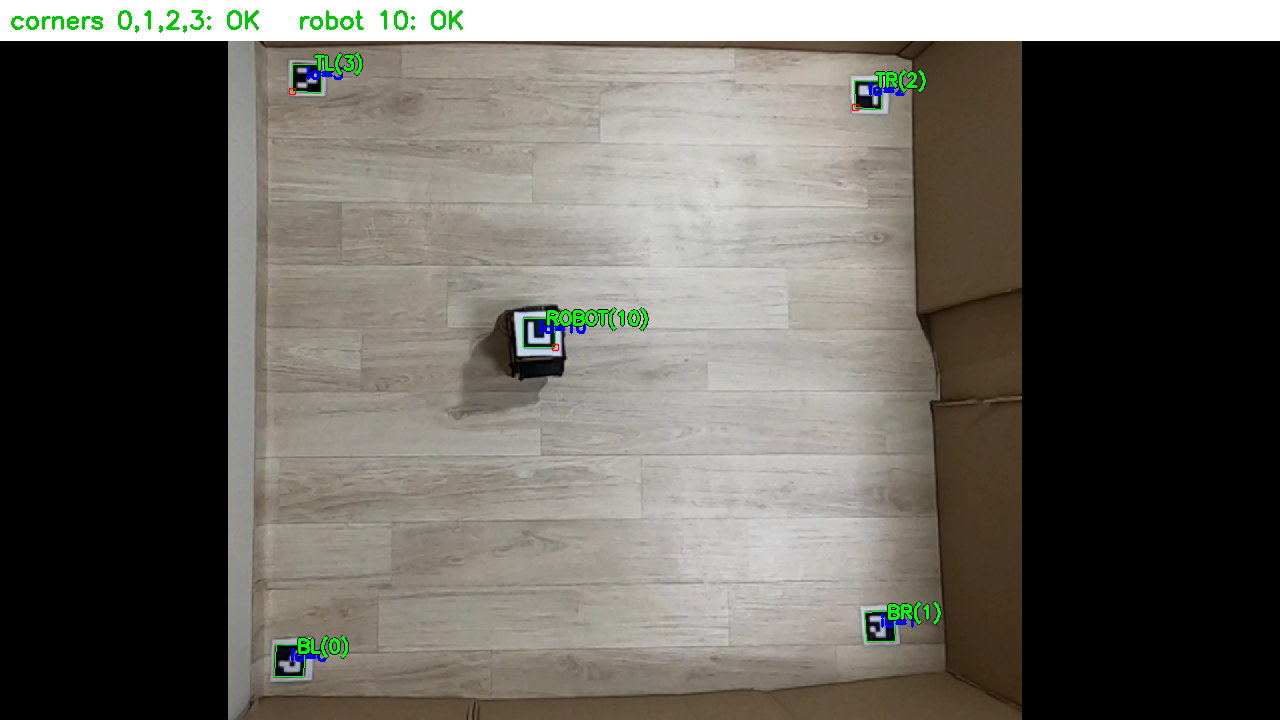
- 해결(Solution): PC에서 고수준 비전 처리 및 Q-Table 추론을 담당하고 아두이노는 모터 PWM 구동만 맡는 분산 I/O 아키텍처(HC-06 블루투스, 115,200 baud) 구축 + 천장 웹캠 렌즈 왜곡 보정 및 ArUco 마커 호모그래피(
vision.py) 기반 실시간 위치/헤딩 추적 시스템 구현.- 결과(Result): 가상에서 학습된 648-bin Q-Table 가중치만으로 실제 1.2m × 1.2m 아레나에서 목표 도달 성공률 86.7%를 달성하며 성공적인 하드웨어 배포 완수.