[Robótica Webots] Navegação Autônoma com Q-Learning: Discretização em 648 Estados & Arquitetura Socket (#1)
· 2 min para ler

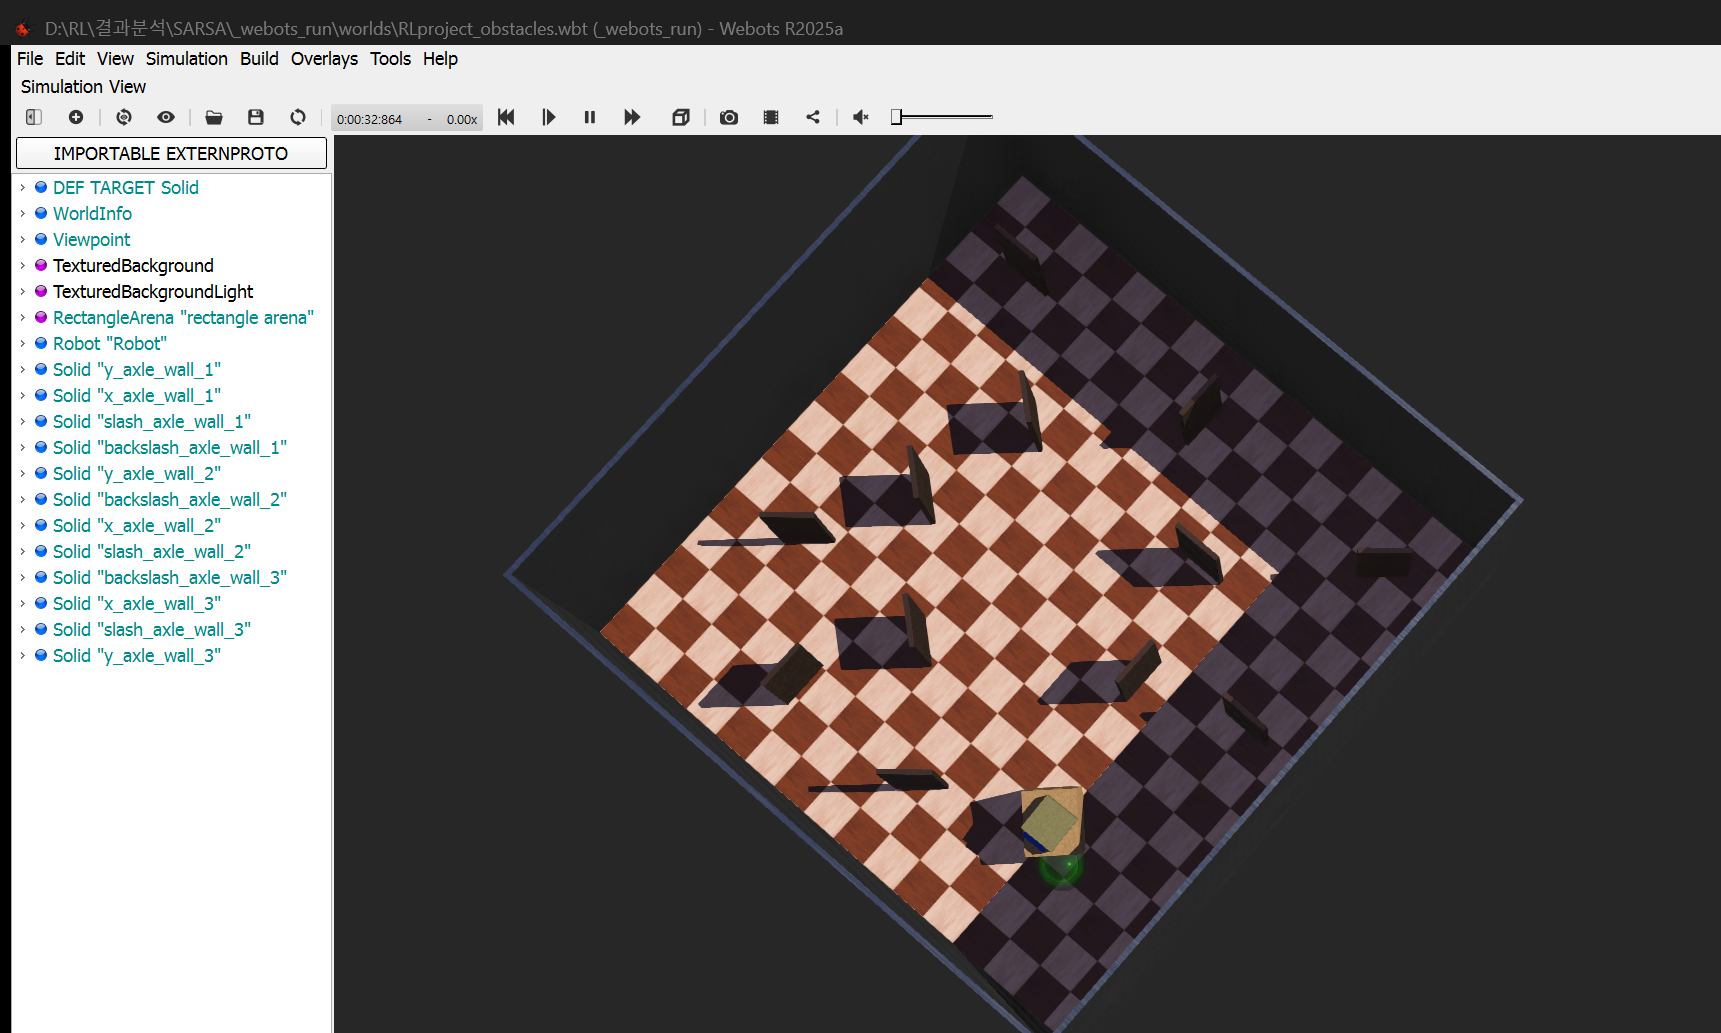
📌 Resumo dos Pontos Principais (TL;DR)
- Desafio: Dados contínuos de sensores (distância e ângulo para a meta) causam explosão do espaço de estados no Q-Learning tabular; a comunicação IPC síncrona com o simulador Webots exige latência mínima.
- Solução: Redução para 648 estados discretos distribuídos em 3 setores de distância e 4 zonas de orientação, operados por um servidor socket TCP em Python de alto desempenho.
1. Discretização do Espaço de Estados: 648 Bins Compactos
Leituras sensoriais contínuas não podem ser indexadas diretamente em uma tabela Q discreta. Para contornar essa limitação, realizamos uma discretização geométrica:
- 3 Setores de Sensores (Esquerda, Centro, Direita): Cada setor é dividido em 3 faixas discretas de distância (Perto, Médio, Longe) $\rightarrow 3^3 = 27$ combinações.
- Ângulo Relativo para o Alvo (
\theta_{\text{alvo}}): 4 quadrantes direcionais (Frente-Esquerda, Frente-Direita, Trás-Esquerda, Trás-Direita) $\rightarrow 4$ estados. - Distância Euclidianana até a Meta: 6 zonas de proximidade radial $\rightarrow 6$ estados.
$\text{Total de Estados} = 27 \times 4 \times 6 = 648 \text{ estados discretos}$
Essa formulação permite que a Q-Table inteira ocupe menos de 15 Kilobytes de memória RAM e convirja de forma estável em poucas centenas de episódios.
📌 Resumo Executivo para Gestão (3–5 Linhas)
- Discretização Otimizada: 648 bins viabilizam aprendizado tabular ultrarrápido sem a sobrecarga computacional de Deep RL.
- IPC de Baixa Latência: Um socket TCP local sincroniza o motor de física do Webots com o agente Python a mais de 100 passos por segundo.
- Estabilidade Numérica: A arquitetura previne estouro de memória e garante total reprodutibilidade dos experimentos.
- Compatibilidade com Hardware: O consumo enxuto de memória permite exportar a tabela aprendida diretamente para um microcontrolador Arduino Uno.