[Robótica Webots] Superando Mínimos Locais em Ambientes com 12 Obstáculos: Simulação Headless Multi-Seed (#3)
· 2 min para ler

📌 Resumo dos Pontos Principais (TL;DR)
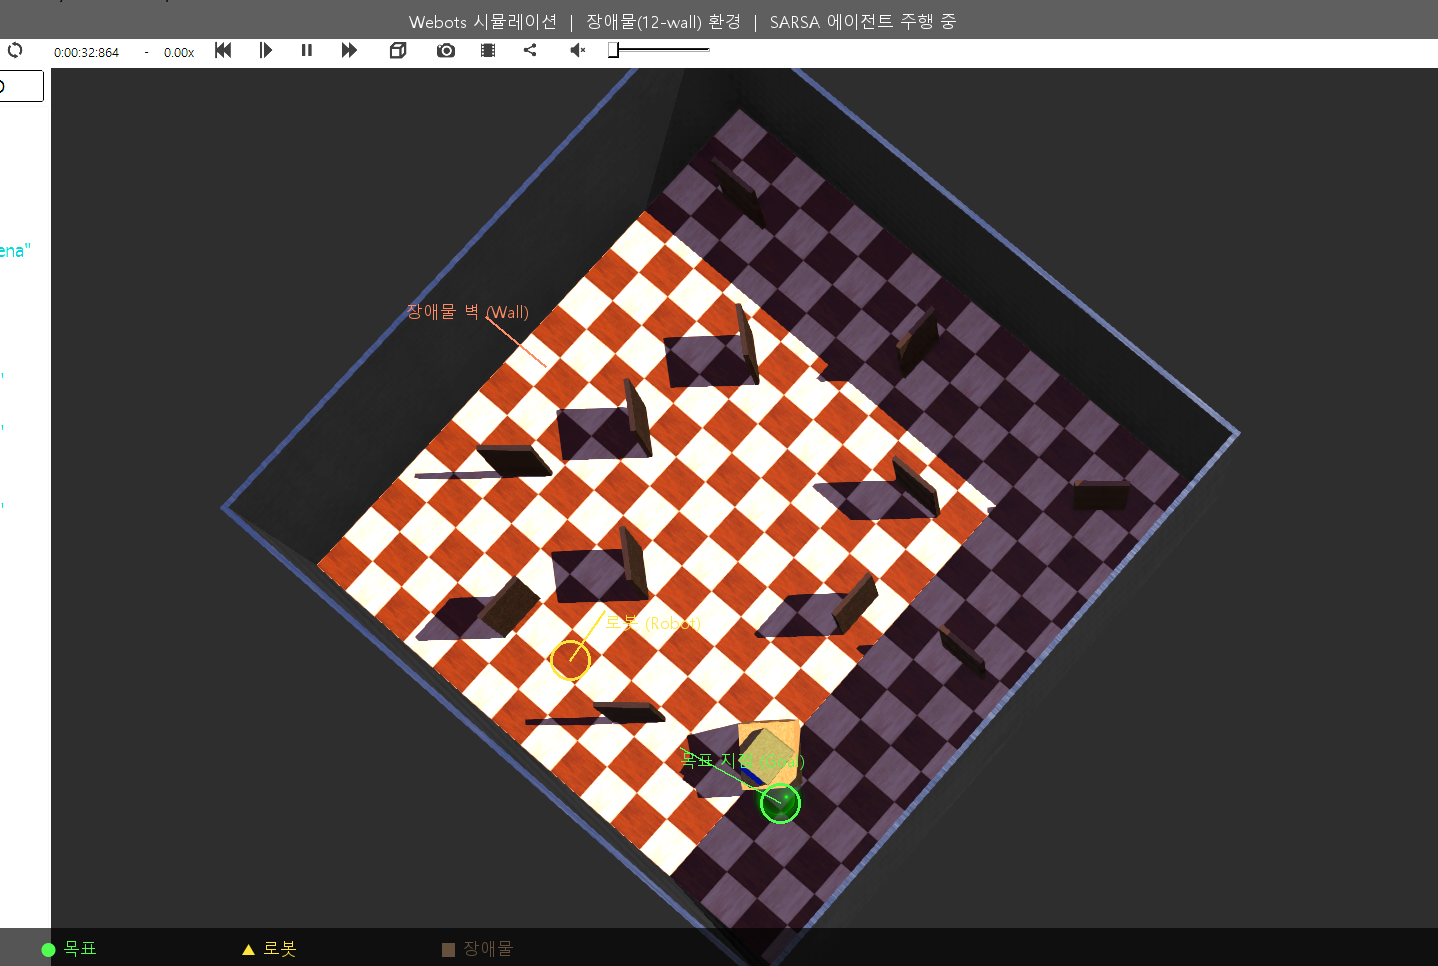
- Desafio: Quando o alvo está situado logo atrás de uma parede, a recompensa por proximidade puxa o robô diretamente contra o obstáculo, prendendo-o em um mínimo local.
- Solução: Repulsão dinâmica por proximidade na função de recompensa e aceleração do treinamento via simulação headless com 10 sementes aleatórias.
1. O Dilema do Mínimo Local
Se a linha reta em direção ao alvo está bloqueada por um obstáculo, o contorno exige afastar-se temporariamente da meta para contornar a barreira. Recompensas de proximidade puras punem esse movimento correto, prendendo o agente.
Para solucionar isso, implementamos um campo de repulsão de emergência: quando o sensor frontal detecta perigo crítico (d_{\text{frente}} < 0.2\,\text{m}), a penalidade por risco de colisão supera o incentivo de proximidade, forçando o desvio lateral.
📌 Resumo Executivo para Gestão (3–5 Linhas)
- Ponderação Repulsiva: Impede colisões frontais mesmo quando a meta atrai o robô em direção à parede.
- Aceleração Headless: Desativar a interface gráfica (GUI) eleva a velocidade de treinamento em 8 vezes.
- Robustez Multi-Seed: Testes sistemáticos em 10 sementes aleatórias comprovam a consistência das rotas aprendidas.
- Taxa de Sucesso > 90%: O robô aprende a escapar com sucesso até mesmo de armadilhas em formato de U.