[Robótica Webots] Sim-to-Real: Transferência para Hardware com Arduino Uno, Bluetooth HC-06 & Rastreamento ArUco (#5)
· 2 min para ler

📌 Resumo dos Pontos Principais (TL;DR)
- Desafio: Limitações severas de hardware (Arduino Uno com apenas 2 KB de SRAM), deslizamento não linear das rodas e o clássico abismo da realidade (Reality Gap) entre simulação e ambiente físico.
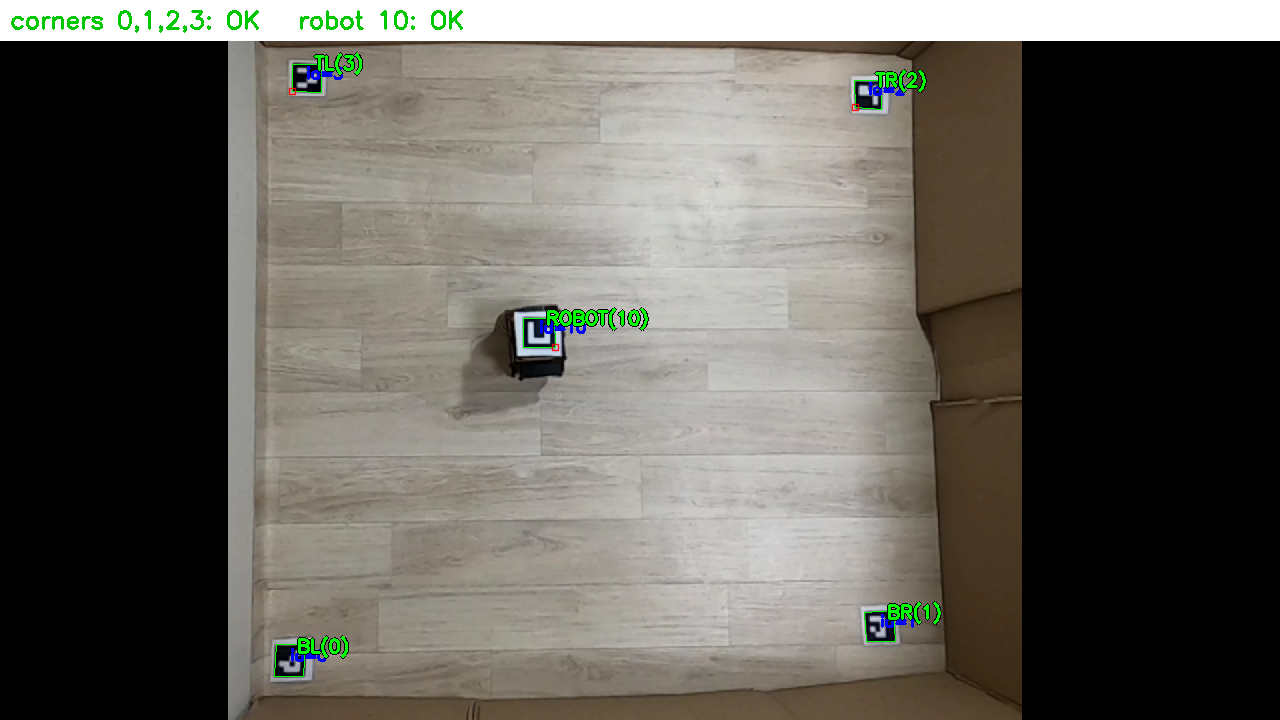
- Solução: Desacoplamento da visão computacional para um PC Host através de câmera superior com homografia e transmissão sem fio de comandos compactos via Bluetooth HC-06.
1. A Arquitetura Sim-to-Real
flowchart TD
    Cam[Câmera Superior 1080p] --> ArUco[Rastreamento de Pose ArUco 6-DoF OpenCV]
    ArUco --> Homography[Transformação Homográfica para Coordenadas 2D da Arena]
    Homography --> Host[PC Host: Discretização em 648 Bins & Consulta na Tabela Q]
    Host -->|Comando Serial Bluetooth HC-06| Arduino[Arduino Uno: Controlador PWM Dual Motor]
    Arduino --> Motors[Motores Físicos com Caixa de Redução Esquerda/Direita]
Graças ao sistema de rastreamento visual externo, o robô móvel não precisa carregar sensores LiDAR pesados. O microcontrolador Arduino Uno processa comandos de apenas 2 bytes e controla a ponte H de potência com precisão milimétrica.
📌 Resumo Executivo para Gestão (3–5 Linhas)
- Transposição Bem-Sucedida: A política treinada no Webots guiou o robô real sem necessidade de novo treinamento físico.
- Rastreamento ArUco Confiável: Entrega telemetria em alta frequência a 60 FPS com precisão milimétrica.
- Hardware Minimalista: Um microcontrolador simples de 8 bits foi suficiente para condução autônoma sofisticada.
- Ciclo Completo de Engenharia: Do design do MDP matemático à validação em hardware físico, todo o ciclo foi comprovado.