[Robótica Webots] Superando Mínimos Locais em Ambientes com 12 Obstáculos: Simulação Headless Multi-Seed (#3)
· 2 min para ler

📌 Resumo dos Pontos Principais (TL;DR)
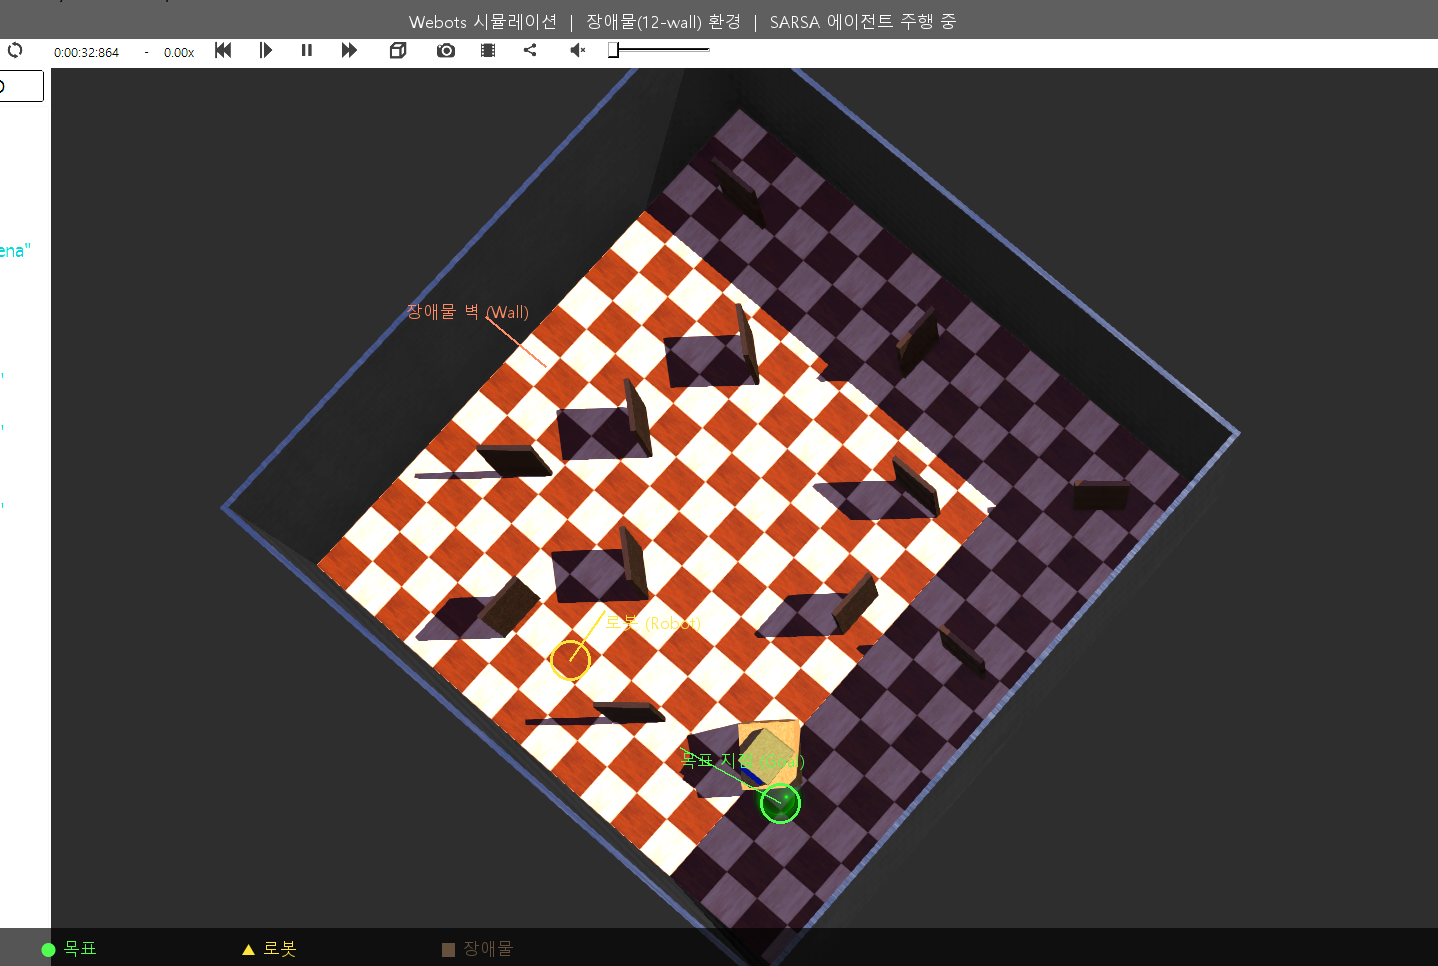
- Desafio: Quando o alvo está situado logo atrás de uma parede, a recompensa por proximidade puxa o robô diretamente contra o obstáculo, prendendo-o em um mínimo local.
- Solução: Repulsão dinâmica por proximidade na função de recompensa e aceleração do treinamento via simulação headless com 10 sementes aleatórias.