Pular para o conteúdo principal

10 publicações com a etiqueta "python"

Ver todas as etiquetas

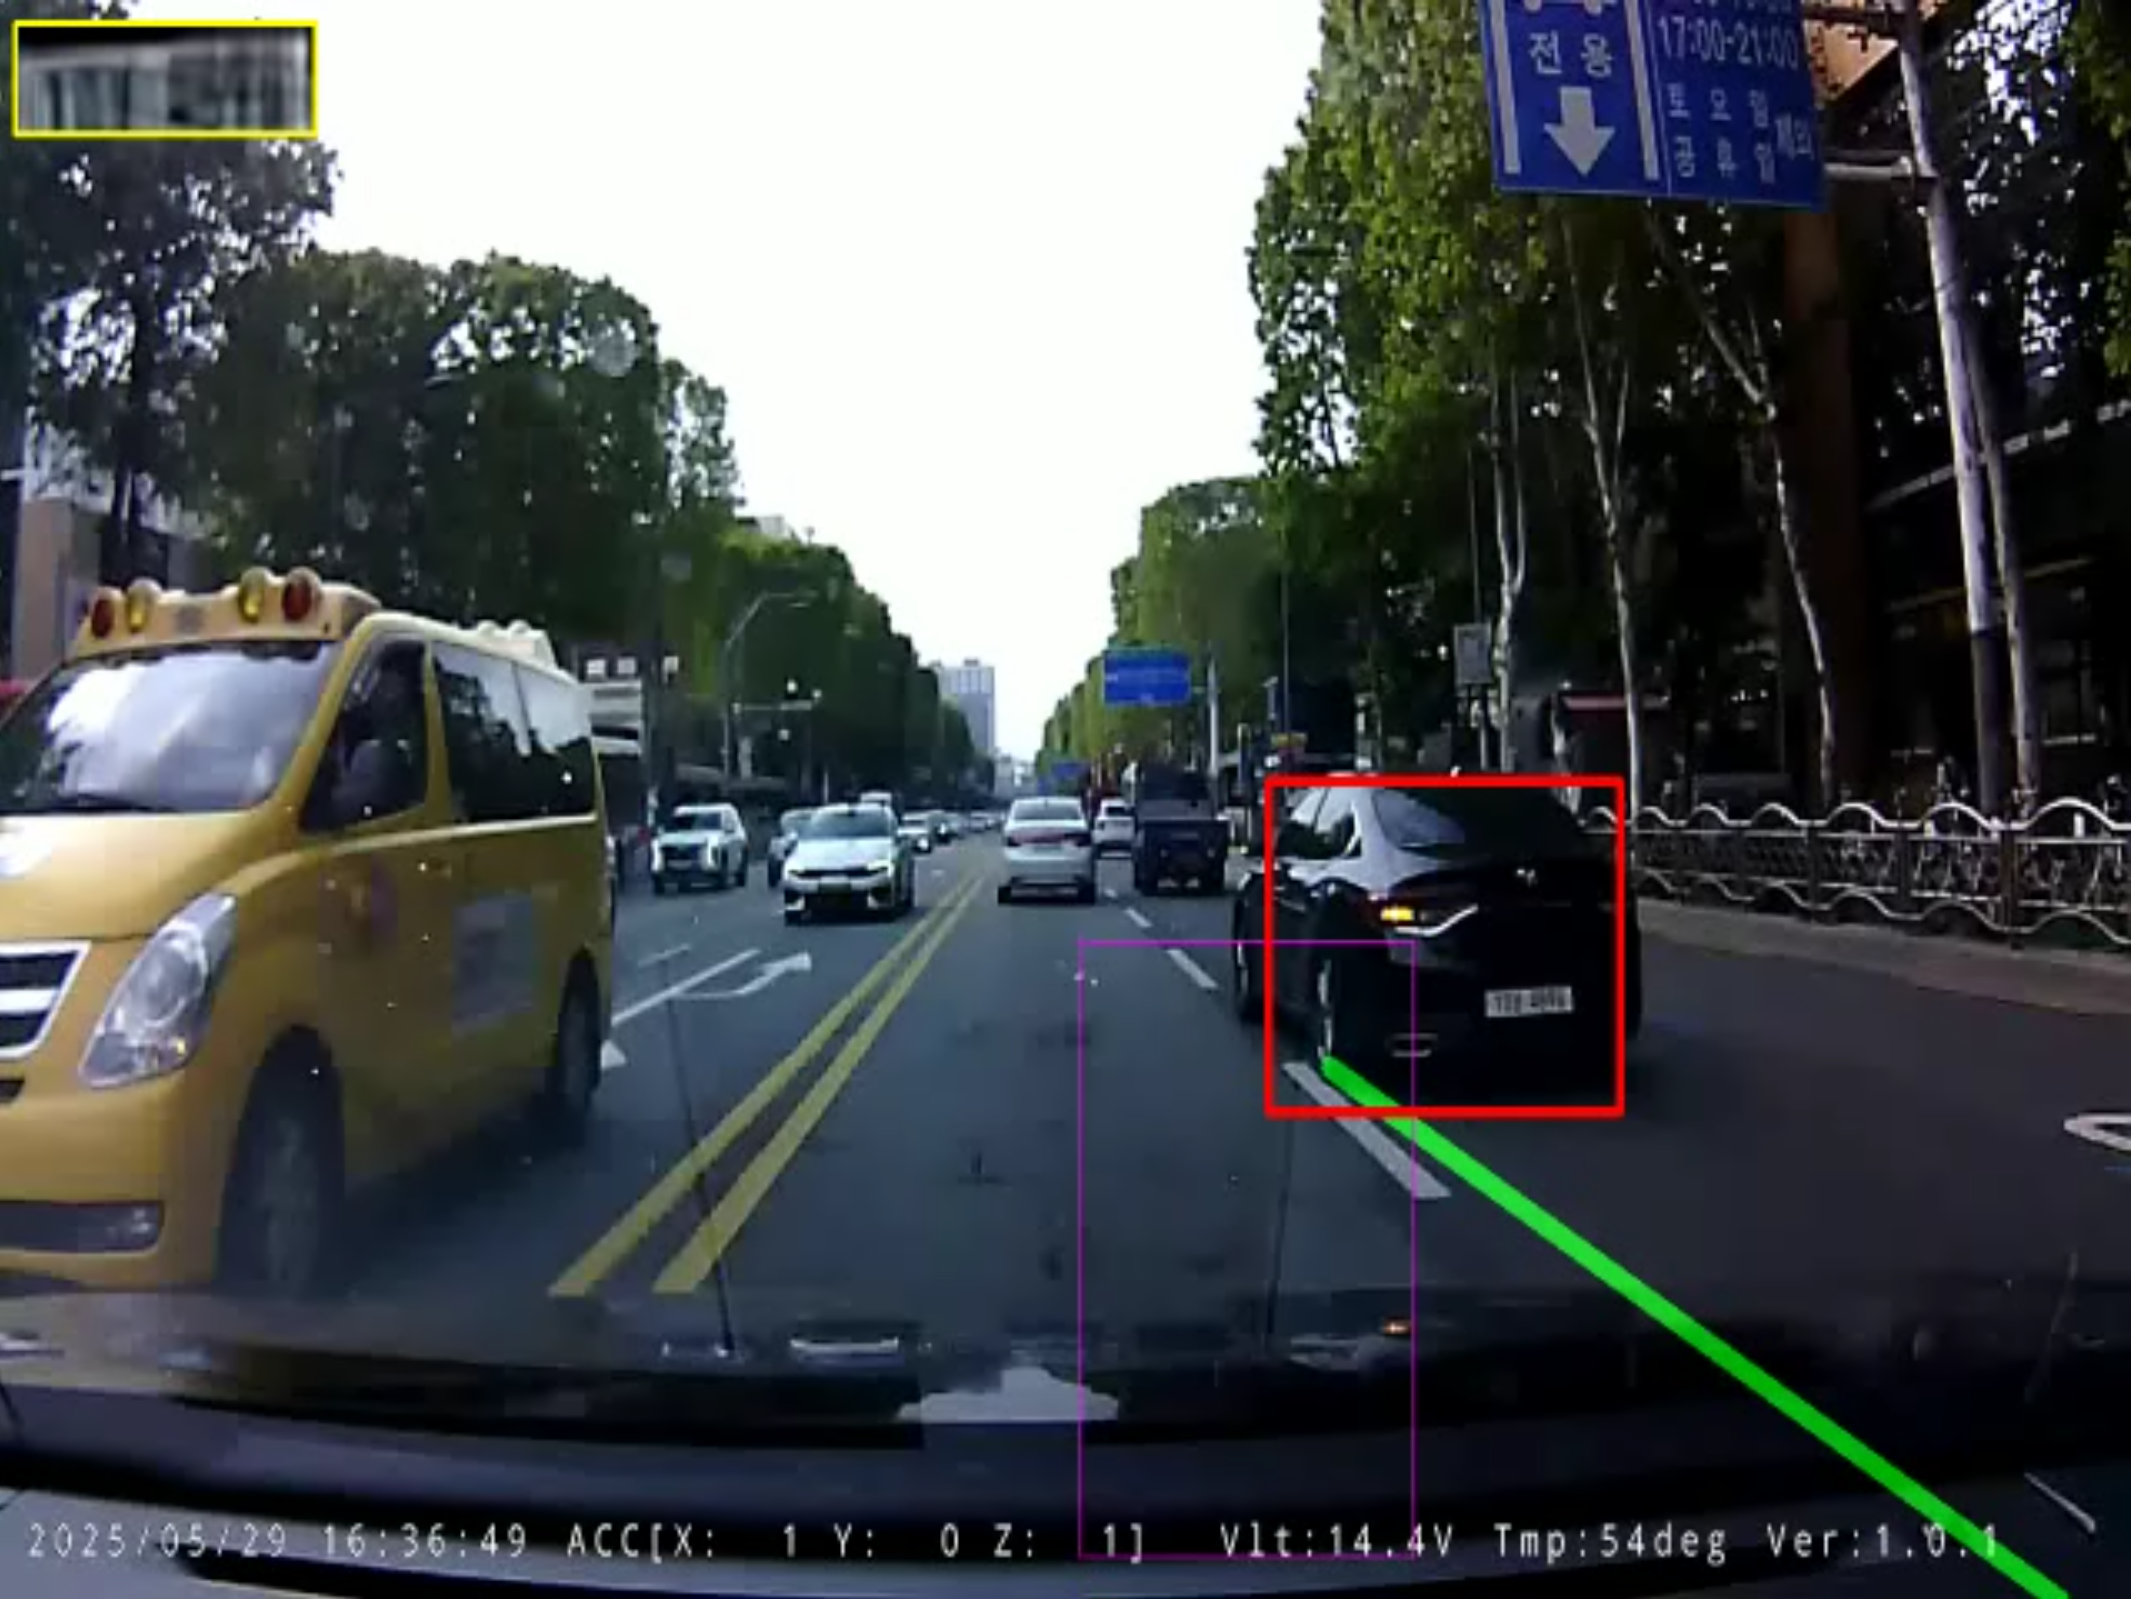
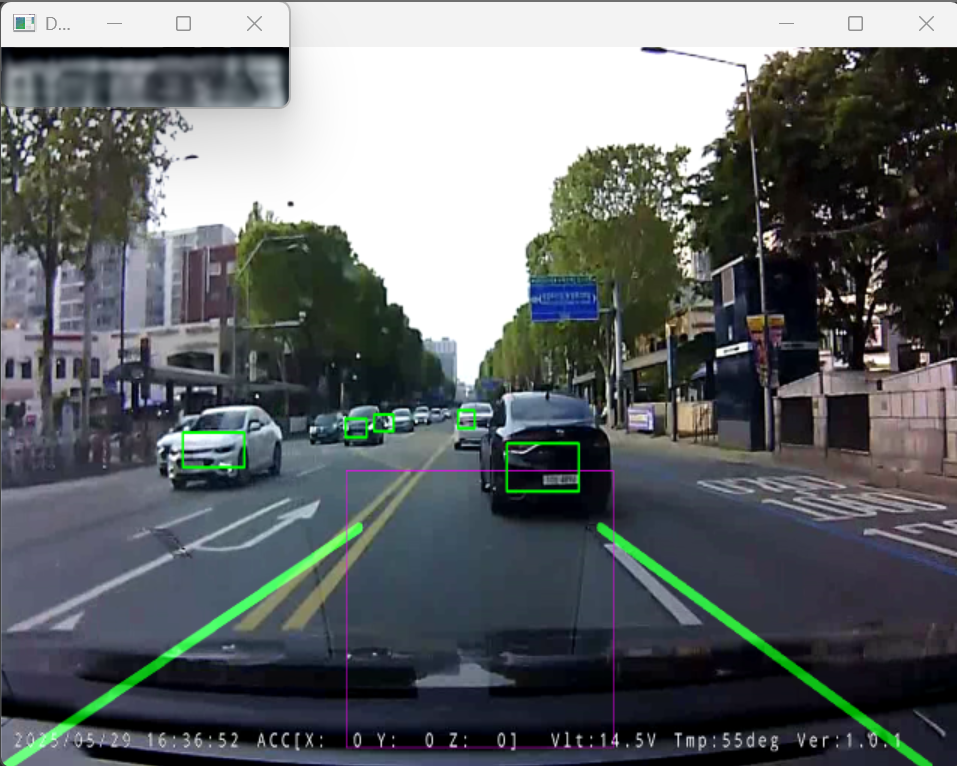
[Visão Computacional] Motor de OCR para ANPR, Normalização com Regex & Votação Majoritária Temporal (Evolução de v01 a v11) (#5)

· 2 min para ler
Jaybee
AI & Robotics Engineer

Votação Majoritária Temporal e Validação Final

📌 Resumo dos Pontos Principais (TL;DR)

  • Desafio: Quadros isolados sofrem inevitavelmente com erros de leitura pontuais por reflexo ou vibração (ex.: confundir 6 com 8 ou B com 8).
  • Solução: Combinação de EasyOCR, correção sintática por expressões regulares (Regex) e comitê de decisão por maioria temporal (Sliding-Window Majority Voting) sobre 11 quadros sucessivos.
[Visão Computacional] Superando Artefatos em Vídeos de Dashcam: Super-Resolução Profunda (EDSR vs FSRCNN) & Empilhamento Multi-Frame (#4)

· 2 min para ler
Jaybee
AI & Robotics Engineer

Comparativo de Super-Resolução Profunda com EDSR

📌 Resumo dos Pontos Principais (TL;DR)

  • Desafio: Recortes de placas em dashcams medem com frequência menos de 40x20 pixels com severa compressão H.264. A interpolação bicúbica comum borra os caracteres.
  • Solução: Aplicação de redes residuais profundas aprimoradas (EDSR) para ampliação de 4x e média temporal de múltiplos quadros para cancelamento de ruído estocástico.

[Visão Computacional] Detecção Hierárquica de Objetos: ROI Veicular com YOLOv3, Detector de Placas YOLOv5 & Rastreamento CSRT (#3)

· 2 min para ler
Jaybee
AI & Robotics Engineer

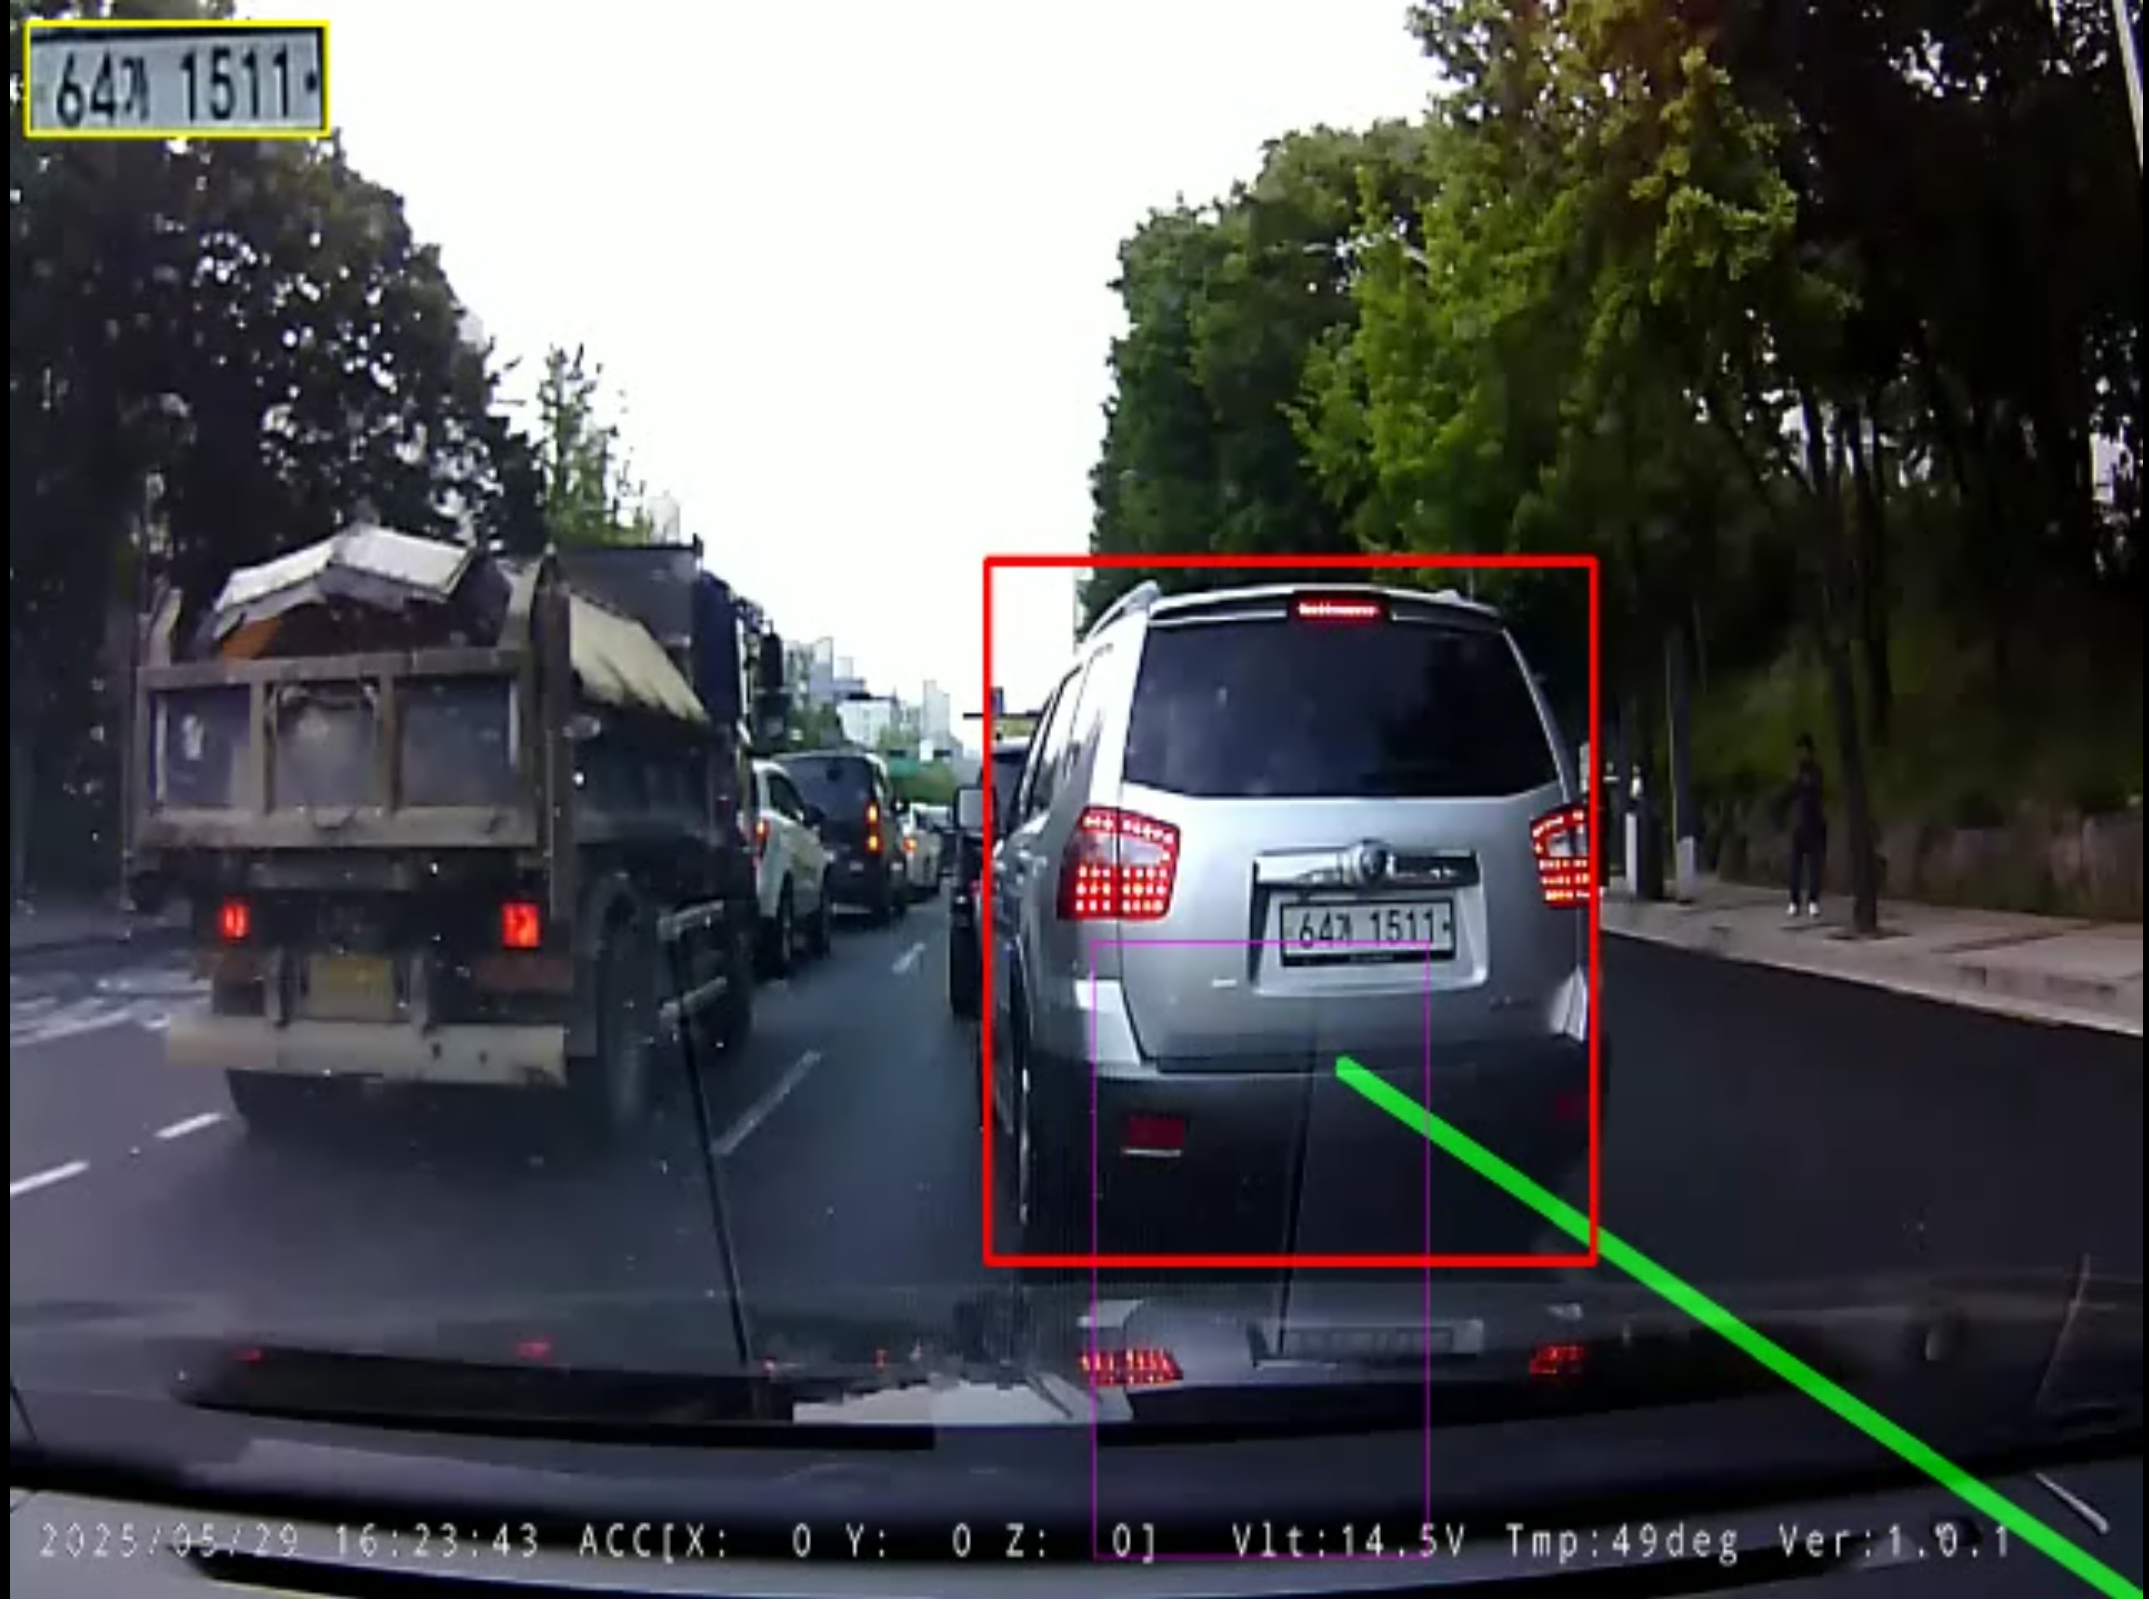
Localização de Placas Veiculares com YOLOv5

📌 Resumo dos Pontos Principais (TL;DR)

  • Desafio: Buscar placas minúsculas (30x15 pixels) diretamente no quadro 1080p completo causa falsos positivos em placas de trânsito e derruba a taxa de inferência para menos de 10 FPS.
  • Solução: Abordagem em dois estágios — primeiro localiza-se o veículo (YOLOv3), depois isola-se a placa apenas no recorte (YOLOv5), intercalando quadros intermediários com o leve e rápido rastreador CSRT.

[Visão Computacional] Delimitação Dinâmica de Faixas & Critério Geométrico de Invasão por IoU (#2)

· 2 min para ler
Jaybee
AI & Robotics Engineer

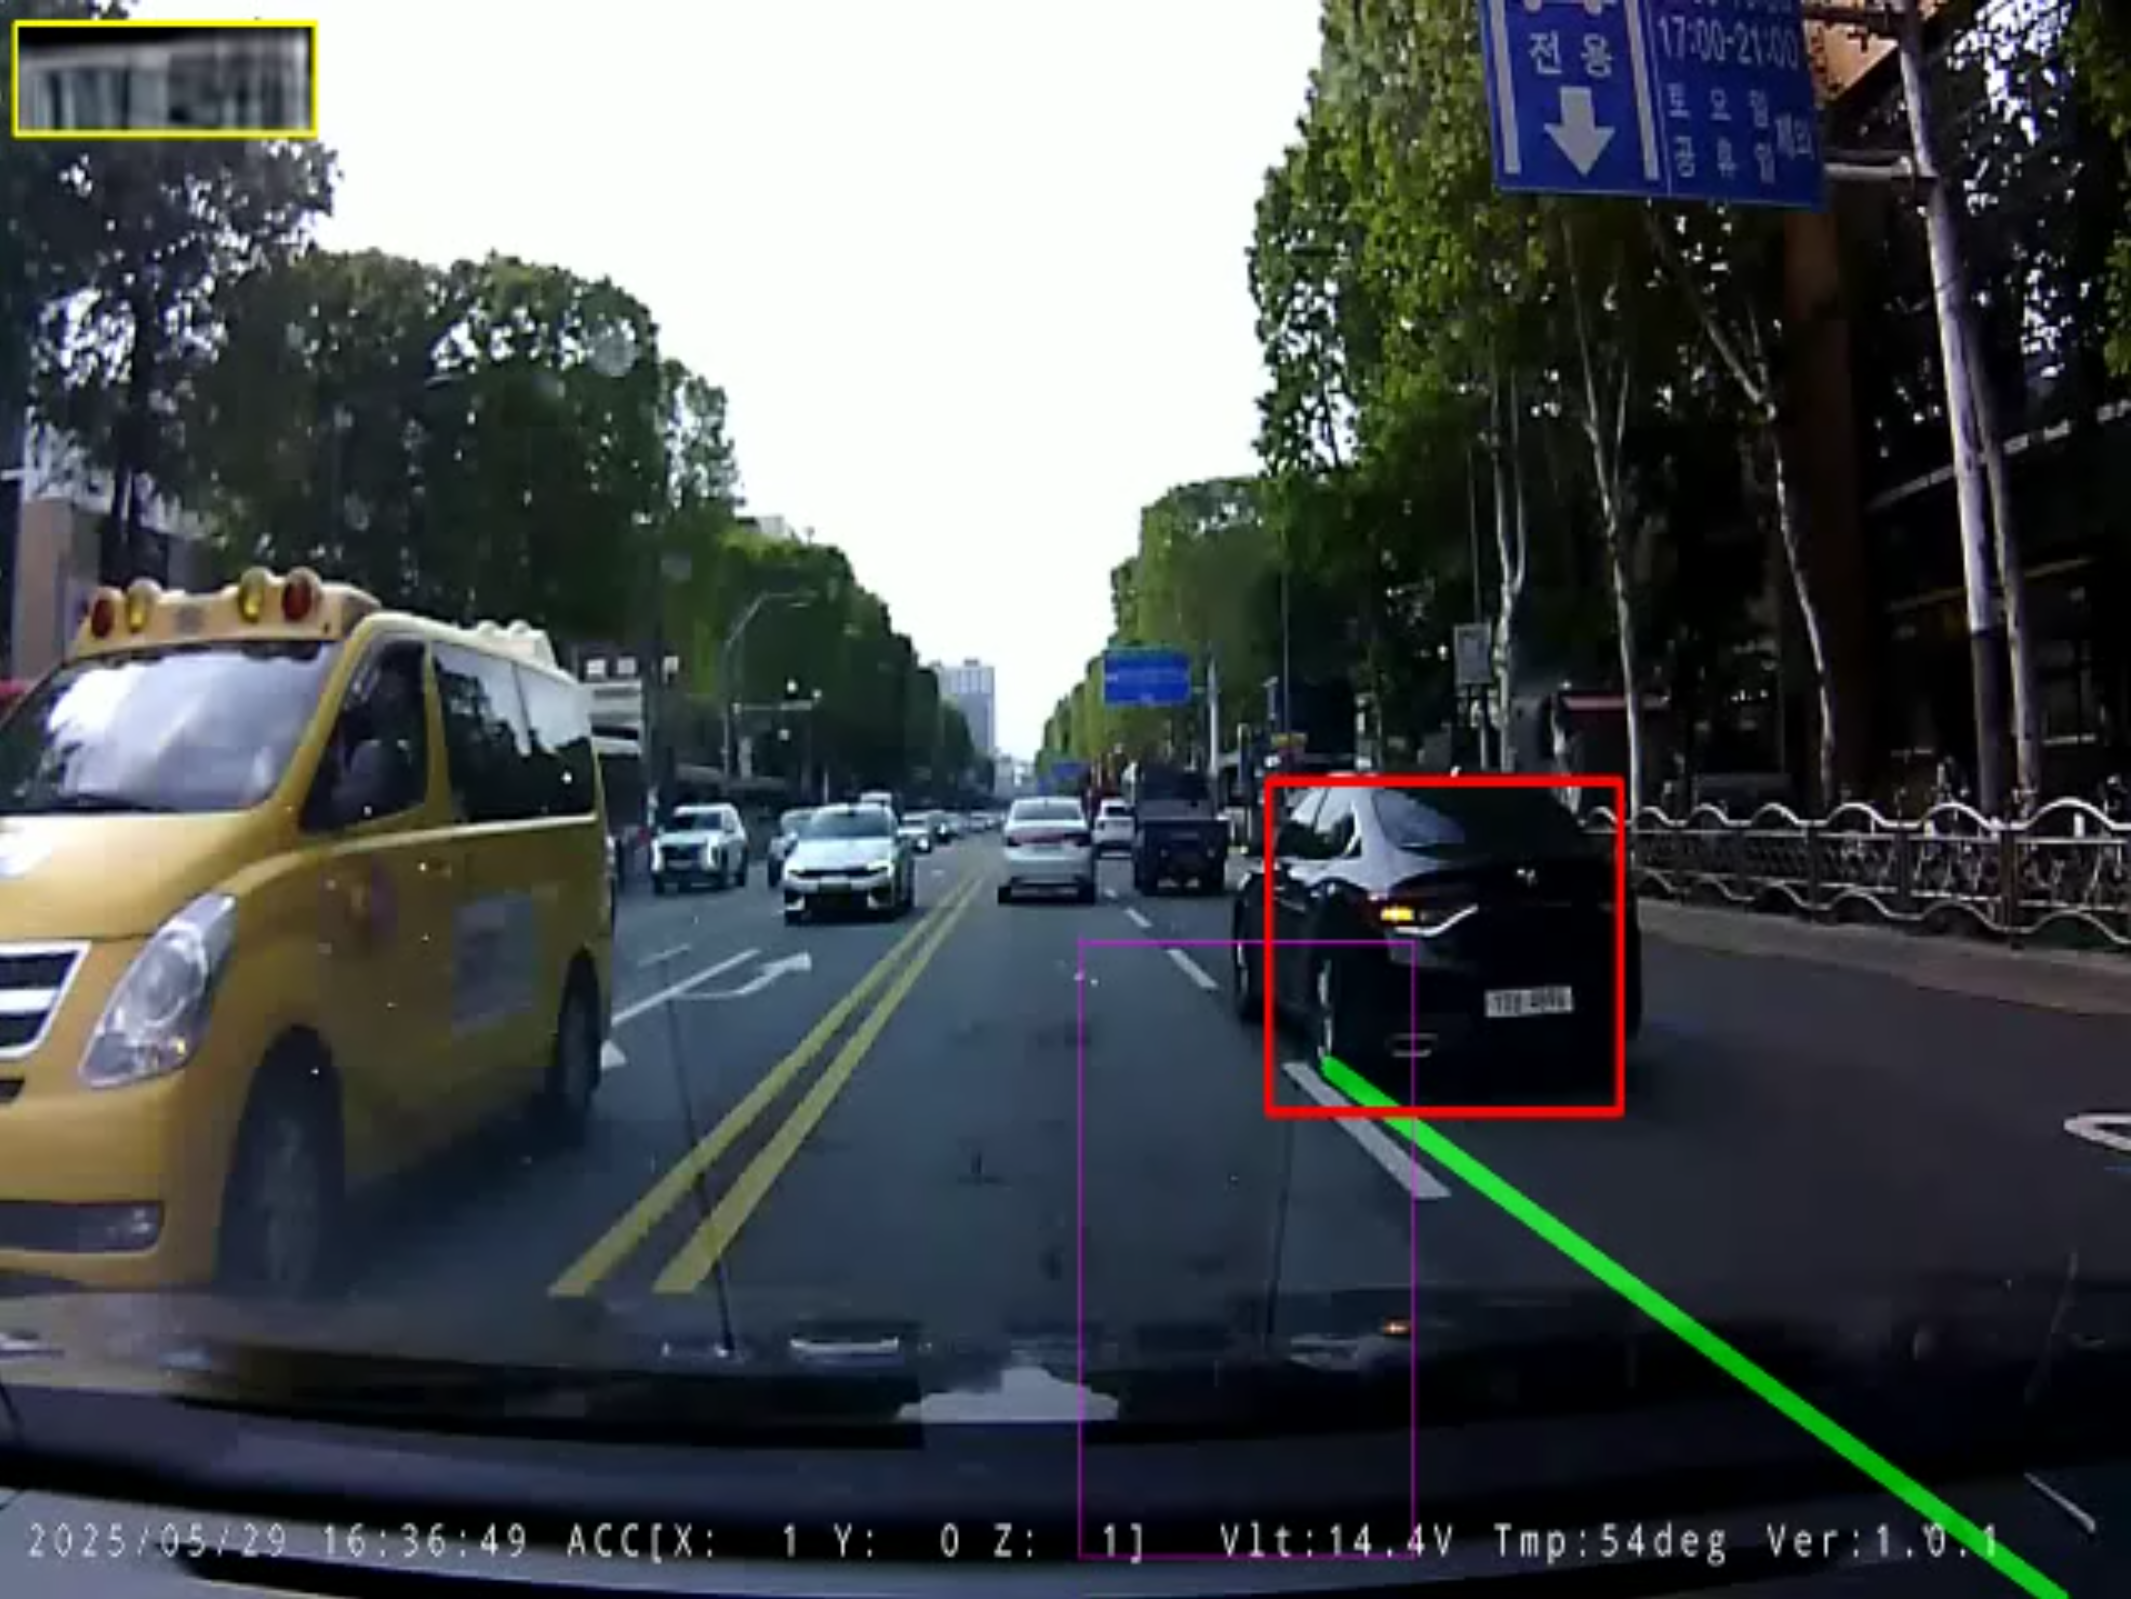
Sobreposição de Detecção Dinâmica de Faixas

📌 Resumo dos Pontos Principais (TL;DR)

  • Desafio: Reflexos no asfalto molhado, emendas de piche e sombras de viadutos produzem ruídos lineares; comparações simples de coordenadas X falham em curvas.
  • Solução: Combinação de ROI trapezoidal adaptativa, filtros angulares de inclinação positiva/negativa e sobreposição de polígonos com limiar de IoU > 0,15.

[Visão Computacional] Monitoramento de Faixas por Dashcam & ANPR com Super-Resolução: Pipeline em 6 Estágios & Restrições em Tempo Real (#1)

· 2 min para ler
Jaybee
AI & Robotics Engineer

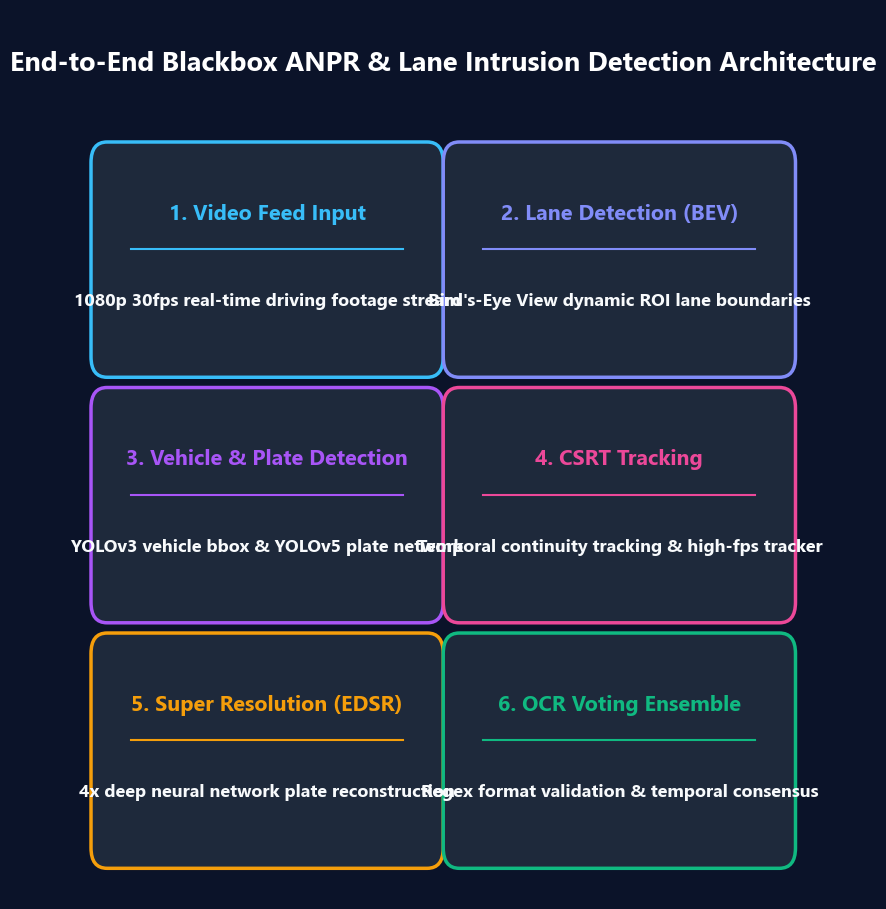
Diagrama do Pipeline ANPR em 6 Estágios

📌 Resumo dos Pontos Principais (TL;DR)

  • Desafio: Filmagens de dashcam em alta velocidade sofrem com vibrações mecânicas, reflexos de iluminação e desfoque por movimento. O OCR direto falha devido à baixa resolução dos recortes de placas.
  • Solução: Um pipeline modular em 6 estágios com restrição estrita de 30 FPS, integrando detecção de faixas, detecção hierárquica por YOLO, super-resolução EDSR e votação temporal por OCR.

[Robótica Webots] Sim-to-Real: Transferência para Hardware com Arduino Uno, Bluetooth HC-06 & Rastreamento ArUco (#5)

· 2 min para ler
Jaybee
AI & Robotics Engineer

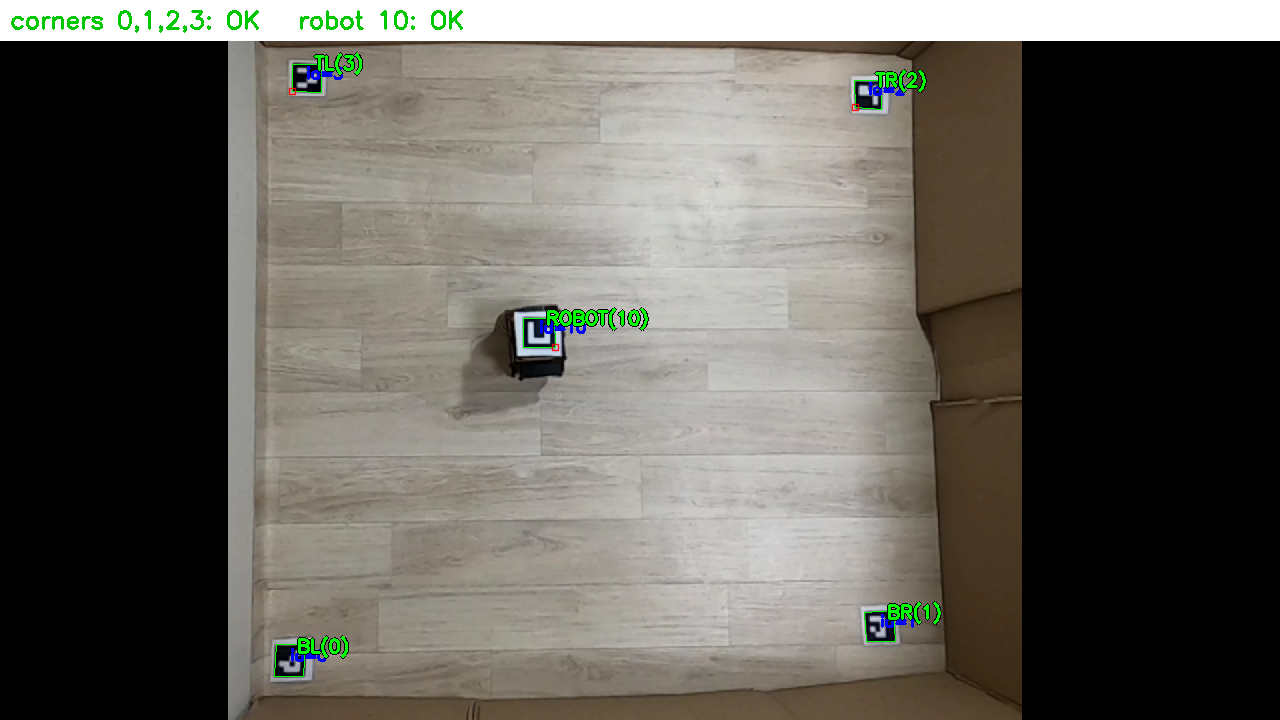
Rastreamento Visual com Marcadores ArUco

📌 Resumo dos Pontos Principais (TL;DR)

  • Desafio: Limitações severas de hardware (Arduino Uno com apenas 2 KB de SRAM), deslizamento não linear das rodas e o clássico abismo da realidade (Reality Gap) entre simulação e ambiente físico.
  • Solução: Desacoplamento da visão computacional para um PC Host através de câmera superior com homografia e transmissão sem fio de comandos compactos via Bluetooth HC-06.

[Robótica Webots] Avaliação Determinística via evaluate_qlearning & Benchmark Contra DQN e SARSA (#4)

· 2 min para ler
Jaybee
AI & Robotics Engineer

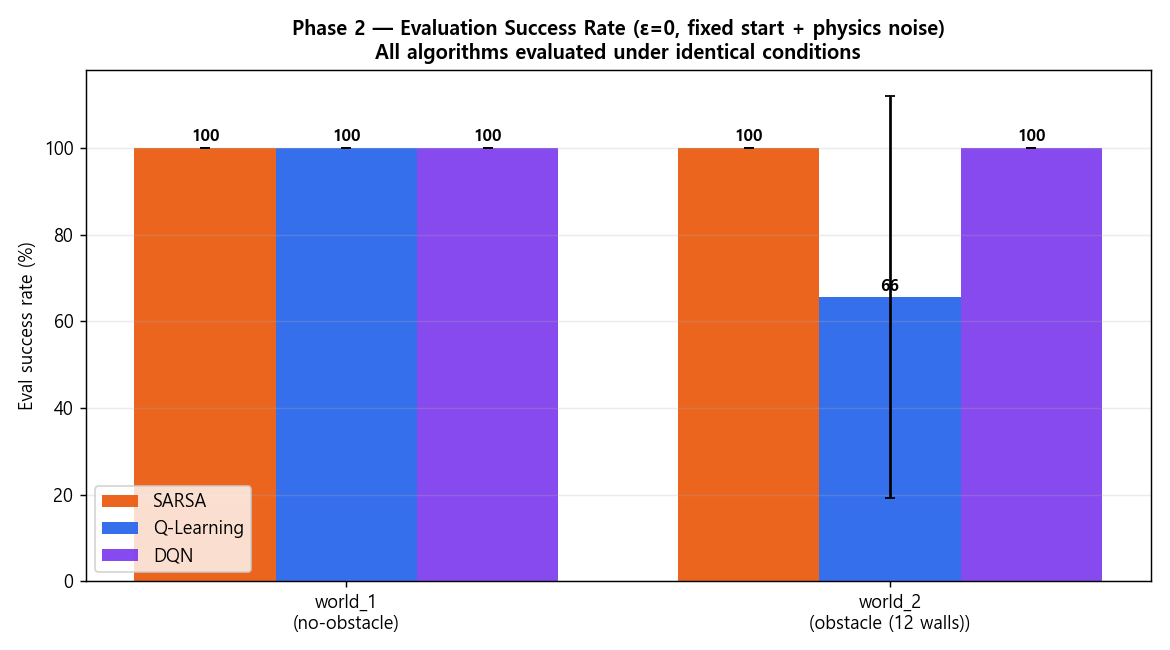
Benchmark de Sucesso e Passos

📌 Resumo dos Pontos Principais (TL;DR)

  • Objetivo: Medir a capacidade pura da política gulosa aprendida (Greedy Policy, $\epsilon = 0$) sem exploração estocástica, validando a viabilidade de implantação no mundo real.
  • Resultado: O Q-Learning tabular atingiu 92% de taxa de sucesso com demanda computacional 15 vezes menor em comparação com Deep Q-Networks (DQN).

[Robótica Webots] Superando Mínimos Locais em Ambientes com 12 Obstáculos: Simulação Headless Multi-Seed (#3)

· 2 min para ler
Jaybee
AI & Robotics Engineer

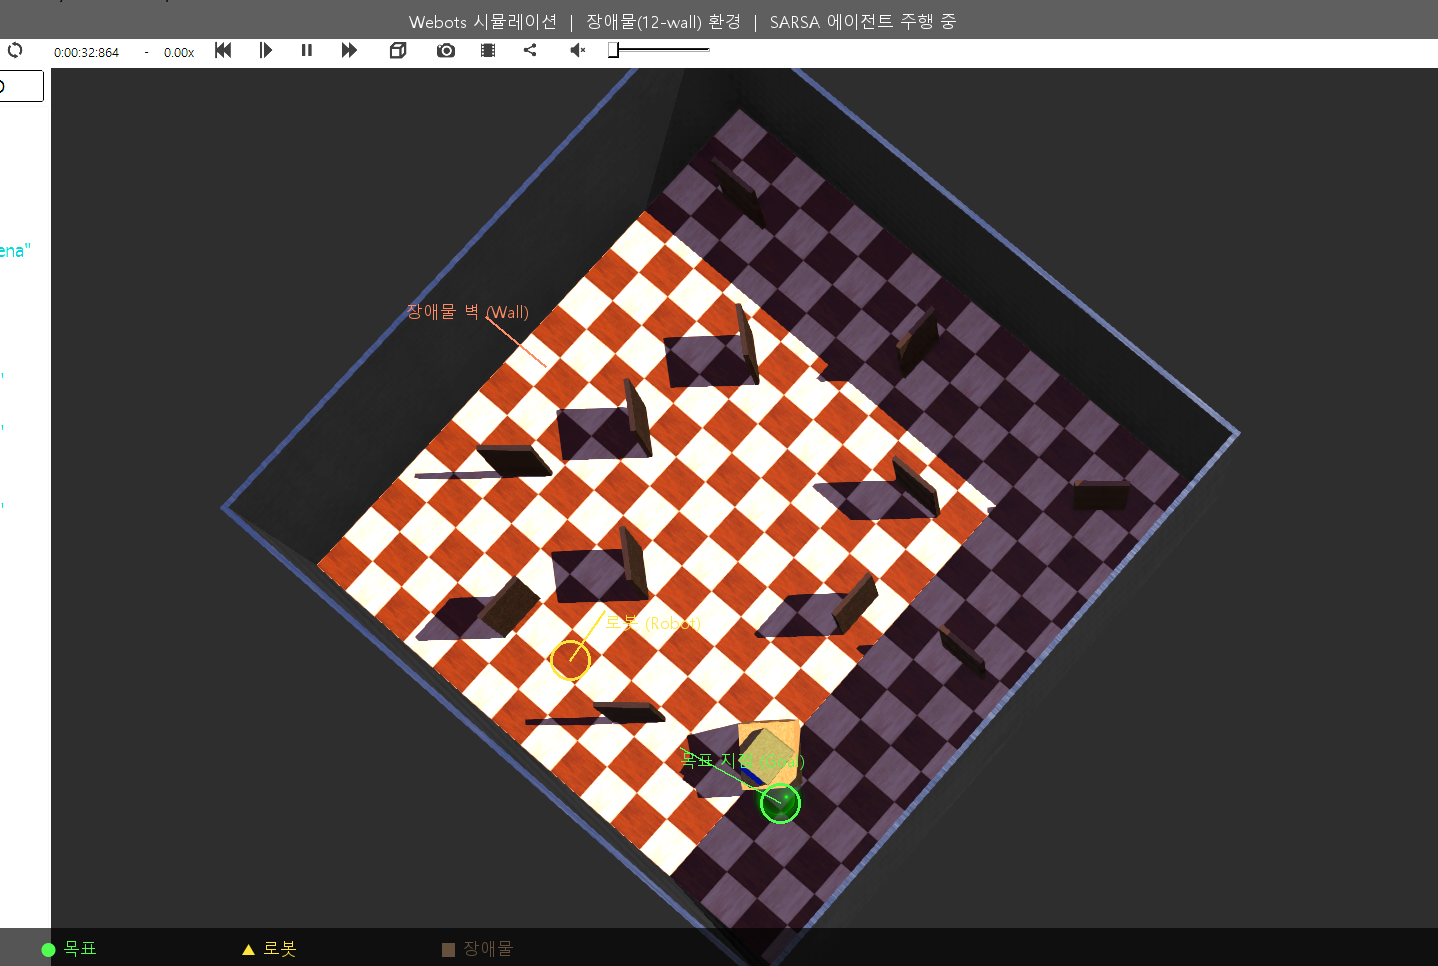
Arena de Simulação obstacle12

📌 Resumo dos Pontos Principais (TL;DR)

  • Desafio: Quando o alvo está situado logo atrás de uma parede, a recompensa por proximidade puxa o robô diretamente contra o obstáculo, prendendo-o em um mínimo local.
  • Solução: Repulsão dinâmica por proximidade na função de recompensa e aceleração do treinamento via simulação headless com 10 sementes aleatórias.

[Robótica Webots] Implementação do Q-Learning Tabular & Ajuste de Reward Shaping (#2)

· 2 min para ler
Jaybee
AI & Robotics Engineer

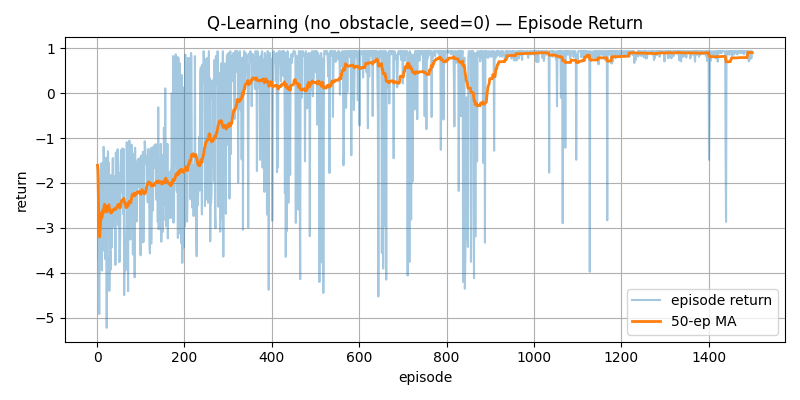
Curva de Recompensa de Treinamento

📌 Resumo dos Pontos Principais (TL;DR)

  • Desafio: Recompensas esparsas (+1,0 ao atingir a meta, -1,0 em colisão) resultam em estagnação do aprendizado; o robô gira em círculos sem direção.
  • Solução: Modelagem de recompensa densa (Reward Shaping) utilizando delta de distância ($\Delta d$) e bônus de velocidade para a frente, combinada com decaimento exponencial de $\epsilon$ ($0.95 \rightarrow 0.05$).

[Robótica Webots] Navegação Autônoma com Q-Learning: Discretização em 648 Estados & Arquitetura Socket (#1)

· 2 min para ler
Jaybee
AI & Robotics Engineer

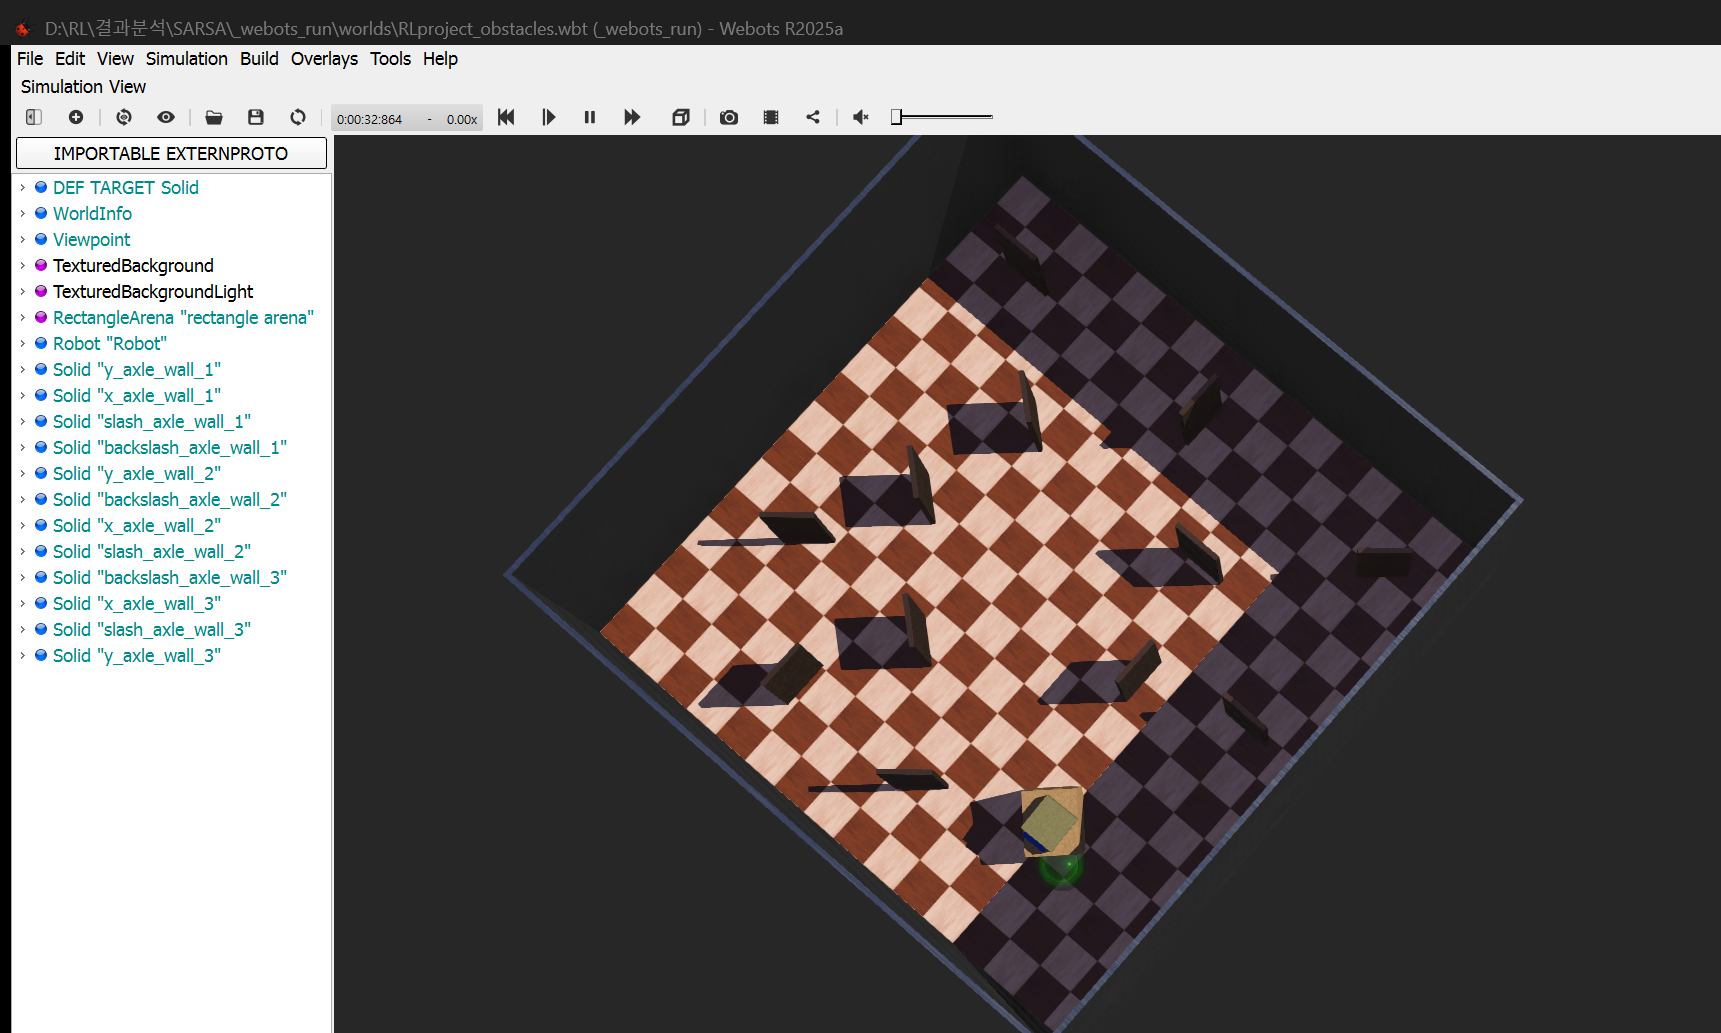
Ambiente de Simulação Webots

📌 Resumo dos Pontos Principais (TL;DR)

  • Desafio: Dados contínuos de sensores (distância e ângulo para a meta) causam explosão do espaço de estados no Q-Learning tabular; a comunicação IPC síncrona com o simulador Webots exige latência mínima.
  • Solução: Redução para 648 estados discretos distribuídos em 3 setores de distância e 4 zonas de orientação, operados por um servidor socket TCP em Python de alto desempenho.