[Vision AI] 行车记录仪车道压线违章检测与超分辨率车牌识别:6阶段全链路流水线与实时性约束 (#1)
· 阅读需 4 分钟

📌 核心要点 (Key Takeaways)
- 问题痛点:低分辨率行车记录仪画面普遍存在车身颠簸、逆光高光、运动模糊以及 H.264 编码失真,使得直接进行车牌文字识别和车道压线判定极易发生误判漏检。
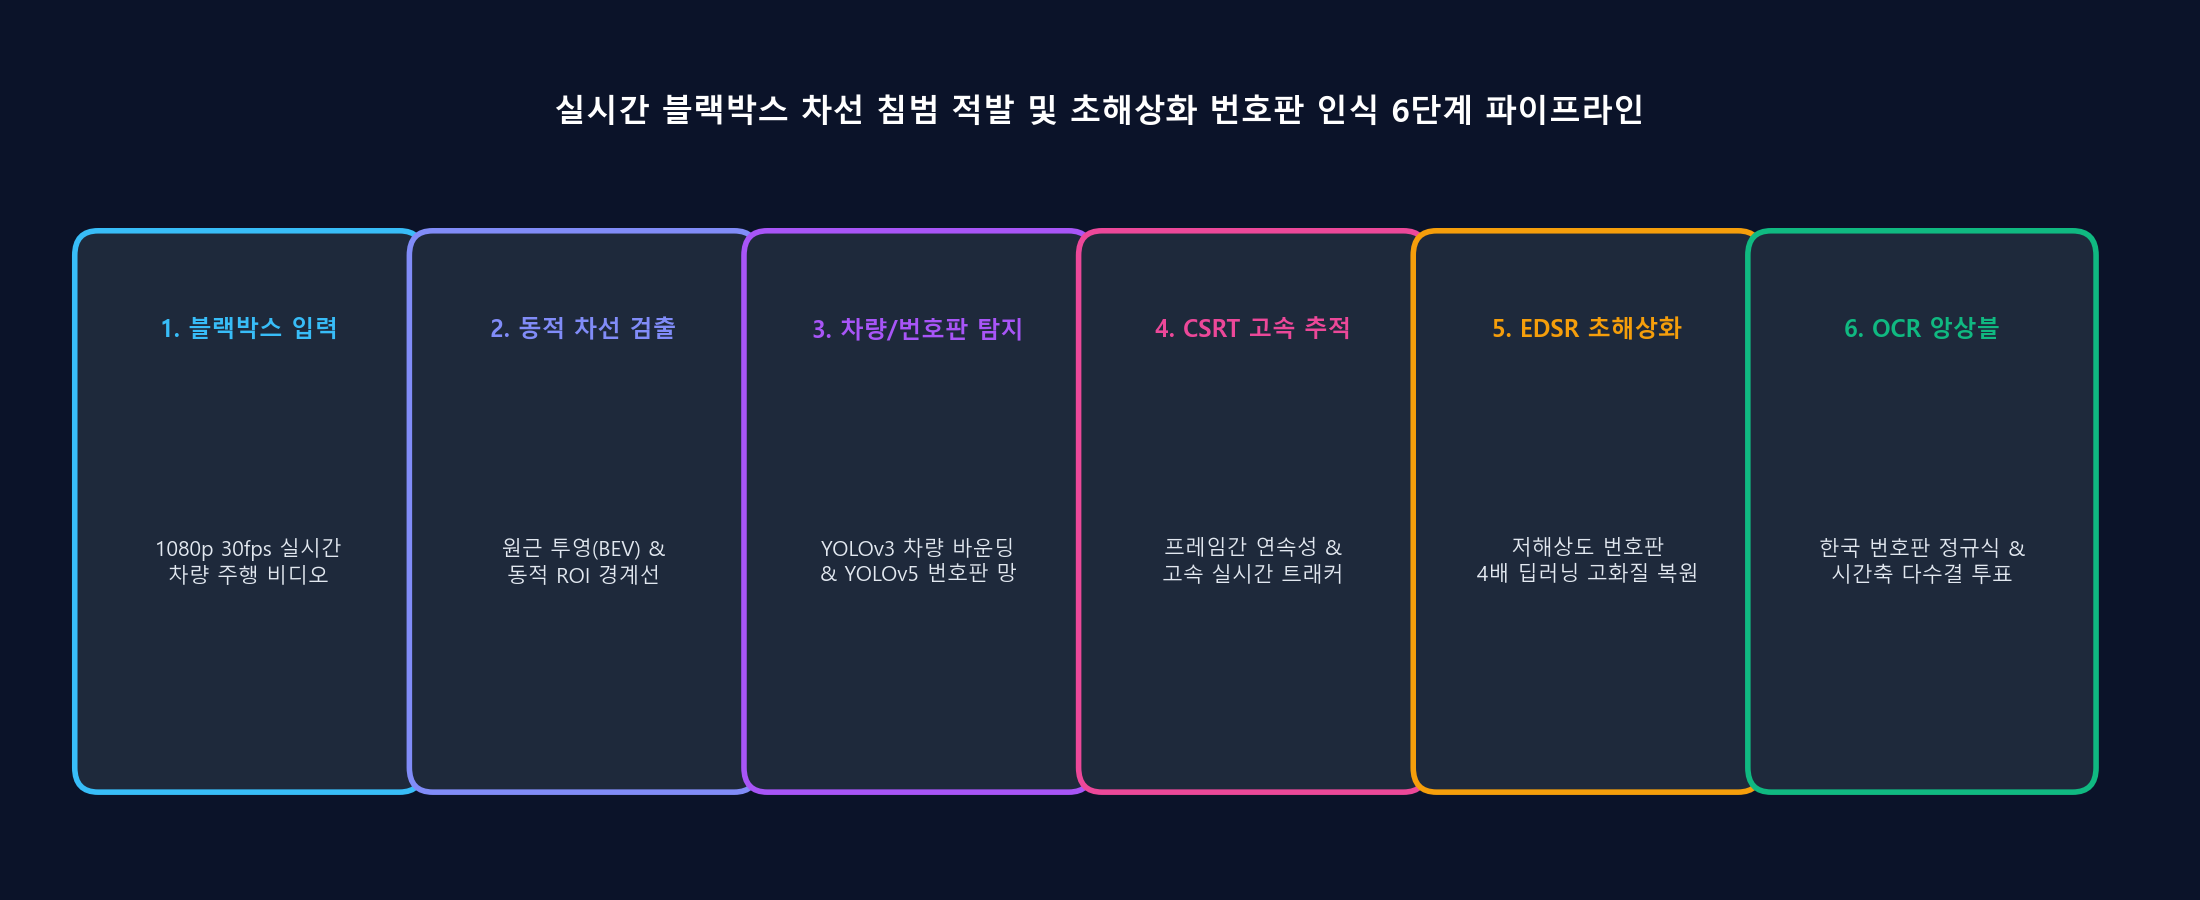
- 解决方案:设计高度解耦的 6 阶段分层计算机视觉架构:Canny/Hough 动态车道线拟合 -> YOLOv3 车辆粗检 -> 多边形 IoU 压线判定 -> YOLOv5 车牌局部精检 -> EDSR_x4 深度超分辨率重建 -> EasyOCR 时序多数表决集成。
- 落地成效:搭建了一套纯 Python 实现的高吞吐端到端流水线,在严重劣化的行车记录仪实拍视频下实现了高鲁棒性的车辆跟踪与车道侵入监控。
1. 项目研发背景:为何车载行车视觉极具挑战?
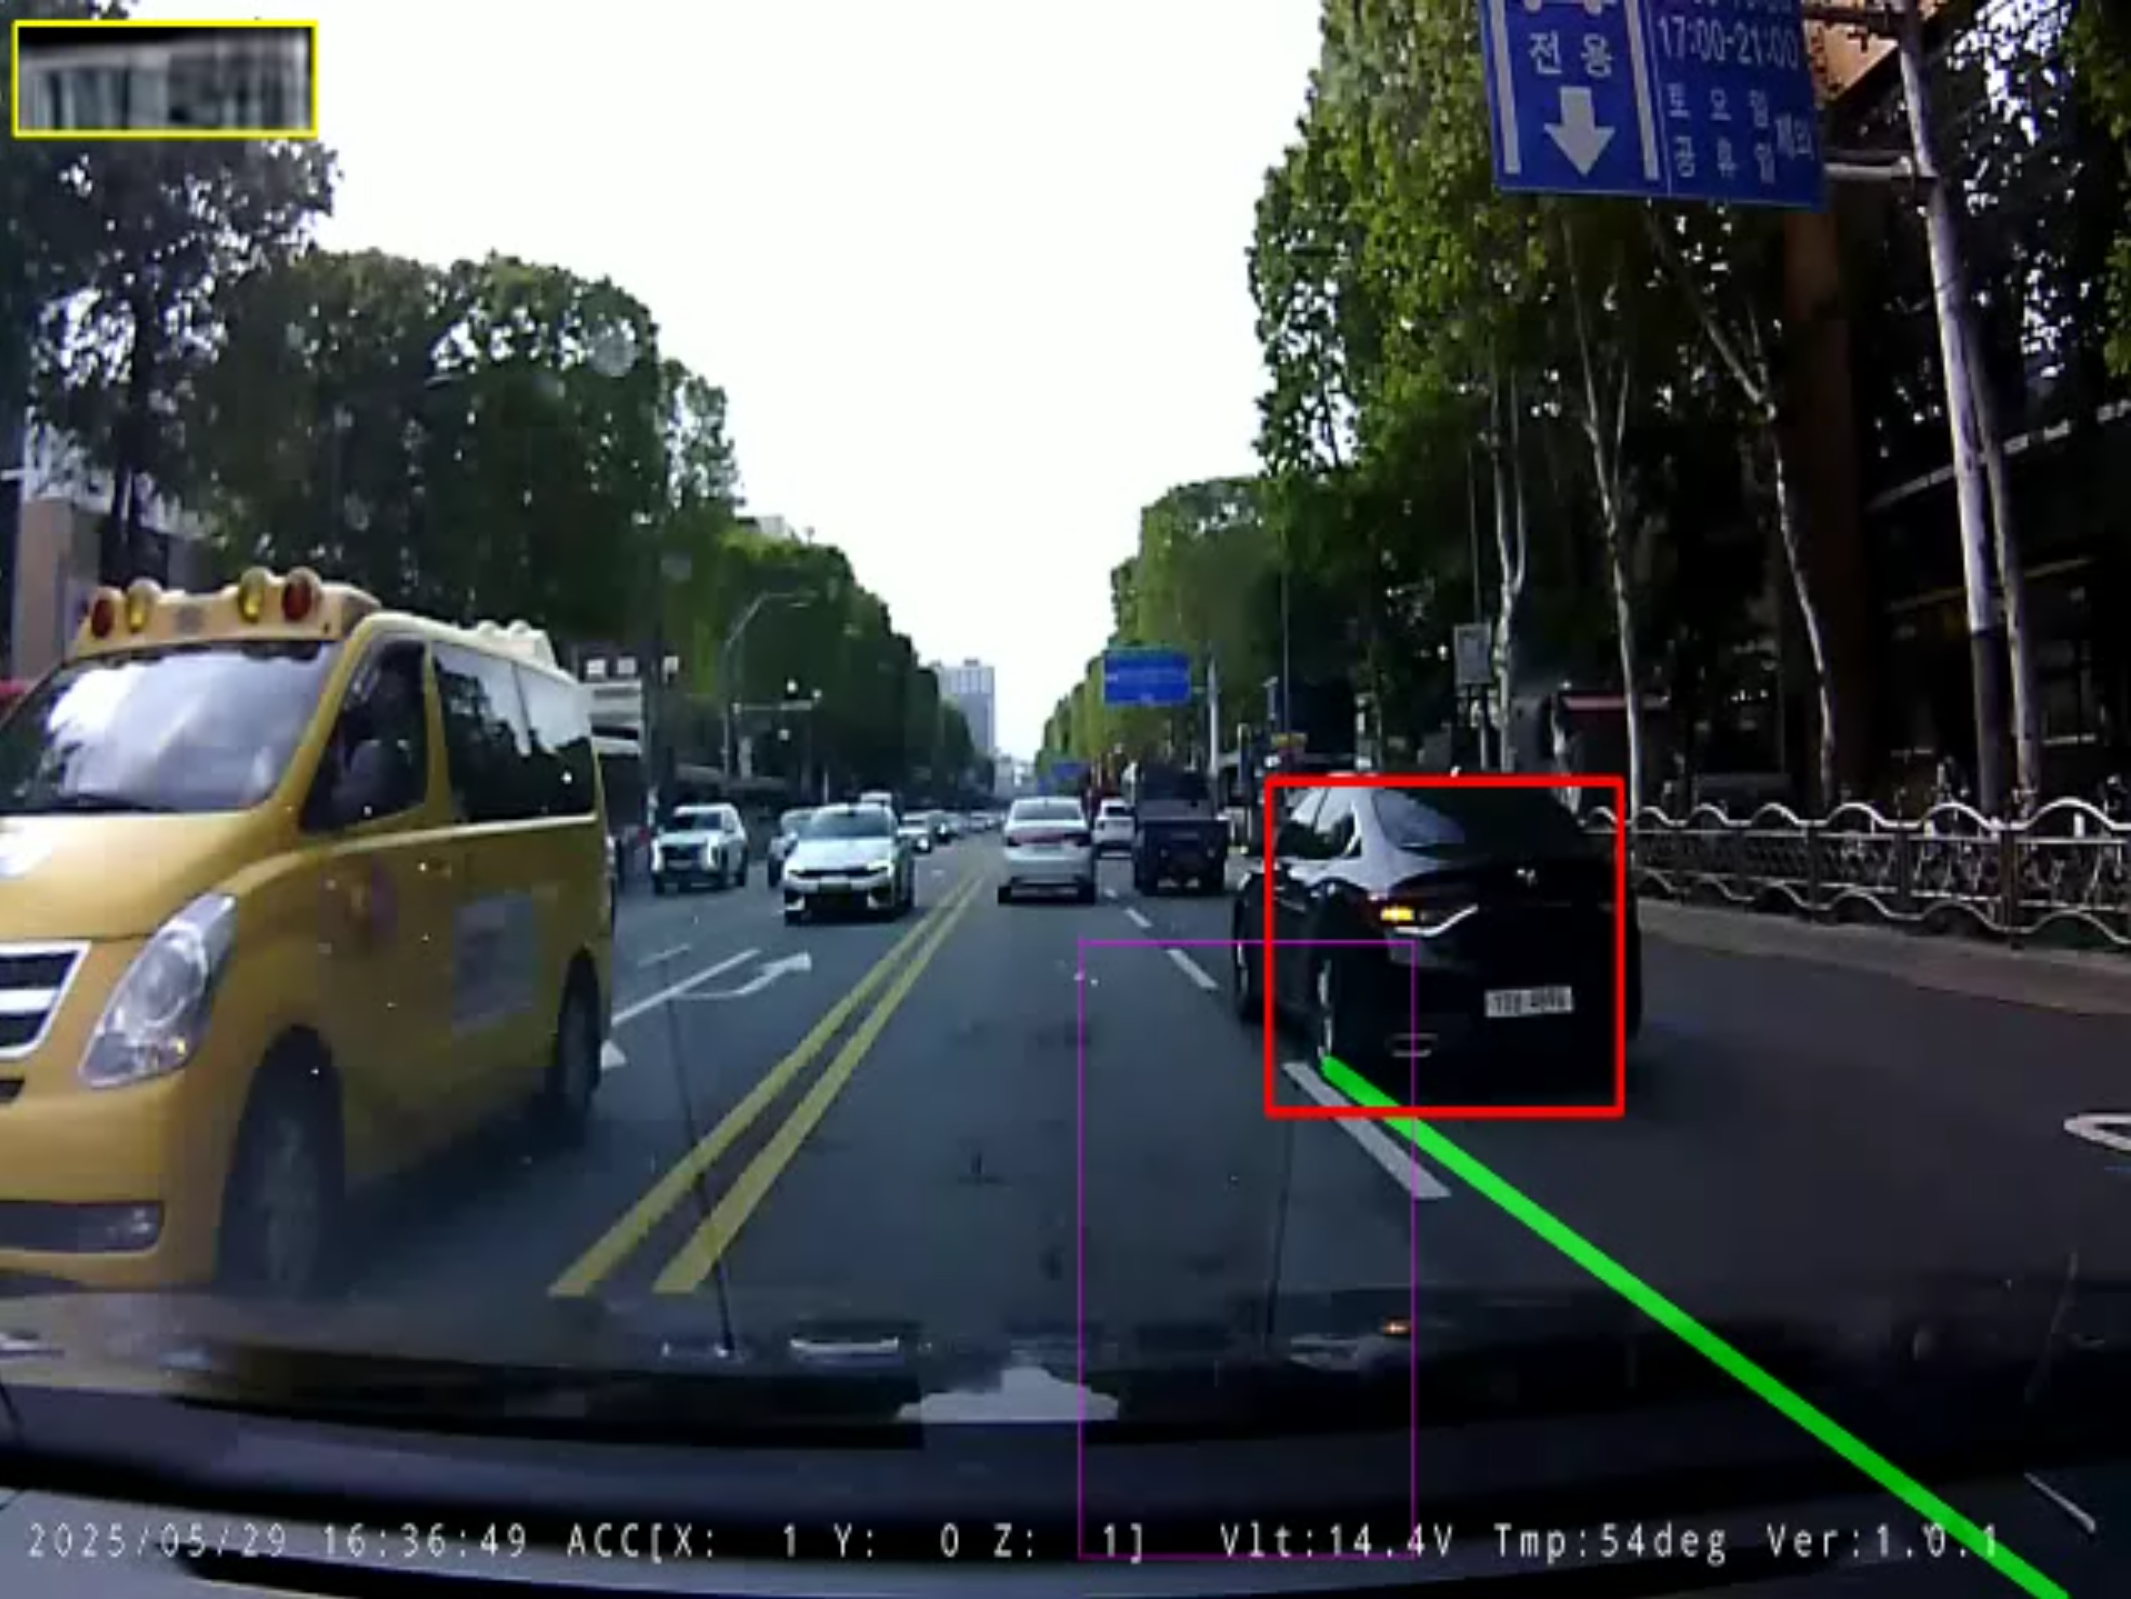
在智能交通系统 (ITS) 与自动化交通执法场景中,实时车道线侵入检测与车牌自动识别 (ANPR) 是核心支柱能力。然而,在真实高速公路与城市道路环境中,行车记录仪实拍视频面临着严峻的光学与算力挑战:
- 极端低分辨率与纹理模糊:在前车或超车车辆中,远距离车牌在整个 640x480 分辨率画面中往往仅占据
30x15至50x25像素,字符笔画粘连严重。 - 车身震动与卷帘快门畸变:路面坑洼颠簸、车辆急加速/急减速引发的角度剧烈摆动会导致原本笔直的车道线严重扭曲。
- 实时计算延迟瓶颈:在车载边缘端逐帧运行庞大的全图大模型会导致帧率骤降,无法满足实时视频流处理要求。
2. 6 阶段分层流水线架构设计
为了兼顾高召回率与实时高吞吐,我们将系统划分为模块化的 6 阶段分工体系:
flowchart TD
    Raw["原始行车记录仪帧 640x480"] --> L1["第1阶段:Canny + 霍夫变换动态车道线提取"]
    Raw --> L2["第2阶段:YOLOv3-tiny 车辆主体快速粗检"]
    L1 & L2 --> L3["第3阶段:车辆接地面与车道多边形 IoU 侵入判定"]
    L3 -- 触发压线侵入 --> L4["第4阶段:车辆 ROI 局部微调 YOLOv5 车牌定位"]
    L4 --> L5["第5阶段:EDSR_x4 深度神经网络 4倍超分辨率重建"]
    L5 --> L6["第6阶段:EasyOCR + 字符正则校验 + 时序滑动多数表决"]
    L6 --> Result["最终确信违章车牌:64가1511"]
各阶段核心职责解耦
- 车道提取:基于消失点的梯形动态 ROI 遮罩、Canny 算子与斜率几何约束,快速隔离出行车走廊边界。
- 车辆检测:轻量级 YOLOv3-tiny 毫秒级输出画面内所有候选车辆的外接矩形框。
- 压线判定:计算车辆轮胎接地面(底部 30% 区域)与车道边界多边形之间的几何交并比(IoU > 0.05)。
- 车牌定位:微调版 YOLOv5 (
lp_det.pt) 仅在发生侵入的车辆局部 ROI 区域内进行推断,大幅缩减无效搜索面积。 - 超分辨率:将裁剪出的低分辨率微小车牌送入 EDSR_x4 深度残差模型,4 倍高清重建字符边缘细节。
- OCR 与表决:EasyOCR 提取字符候选,结合韩国法定车牌语法正则进行初筛,并在 7 帧时间窗口内发起多数表决锁定最终结果。
3. 核心全局工程参数配置 (CONFIG)
CONFIG = {
    "output_width": 640,
    "output_height": 480,
    "conf_threshold_vehicle": 0.5,
    "nms_threshold_vehicle": 0.4,
    "min_vehicle_w": 70,
    "min_vehicle_h": 70,
    "lane_iou_threshold": 0.05,
    "detection_interval": 15,
    "min_plate_area_for_ocr": 1200,
    "plate_history_size": 7,
    "plate_confirm_threshold": 3,
    "sr_model": "EDSR_x4.pb",
    "yolo_plate_model": "lp_det.pt"
}
4. 下篇预告
在接下来的第 2 篇中,我们将深入解析 Canny 边缘提取算法、概率霍夫变换数学原理 (HoughLinesP)、斜率几何异常值剔除 以及核心的几何多边形车道侵入判定规则。