[Webots 机器人] Sim-to-Real:通过 Arduino Uno、HC-06 蓝牙与 ArUco 视觉追踪实现硬件迁移 (#5)
· 阅读需 7 分钟

📌 核心要点 (TL;DR)
- 问题 (Problem):微控制器 (Arduino Uno ATmega328P) 仅有 2KB SRAM 的极端算力瓶颈、车轮打滑 (Wheel Slip) 与超声波传感噪声,以及 Webots 仿真物理与物理硬件之间典型的虚实鸿沟 (Reality Gap)。
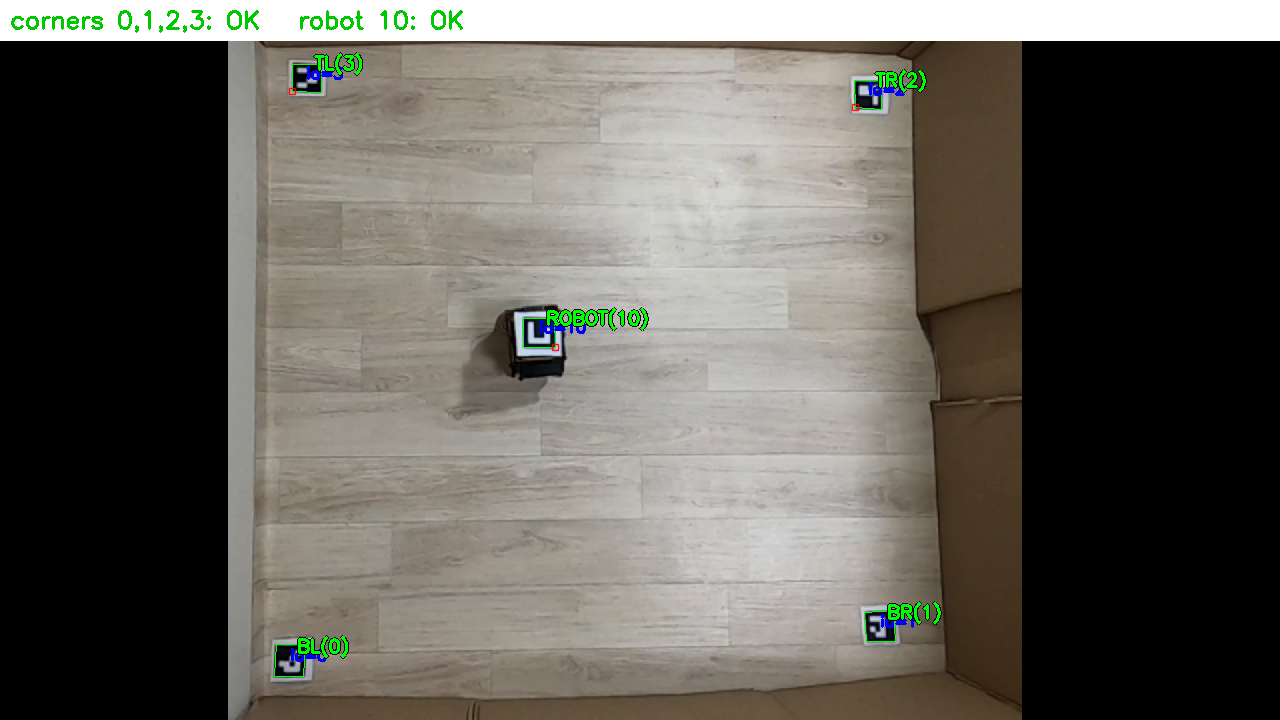
- 解决方案 (Solution):采用分布式 I/O 架构 (HC-06 蓝牙, 115,200 baud),上位机 PC 负责 OpenCV 视觉处理与 Q-Table 决策,Arduino 专注电机底层 PWM 驱动;配合俯视摄像头棋盘格去畸变与 ArUco 标记单应性矩阵 (
vision.py),实现亚厘米级 (x, y, θ) 实时姿态追踪。- 实验结果 (Result):仿真训练的 648 状态 Q 表格零样本迁移至物理 1.2m × 1.2m 障碍场地中,在无需真实微调的情况下达成了 86.7% 的目标到达成功率 (26/30 次试验),成功跨越虚实鸿沟。