[Webots 机器人] 克服 12 面墙体障碍与 Local Minima 陷阱:多随机种子 Headless 仿真 (#3)
· 阅读需 5 分钟

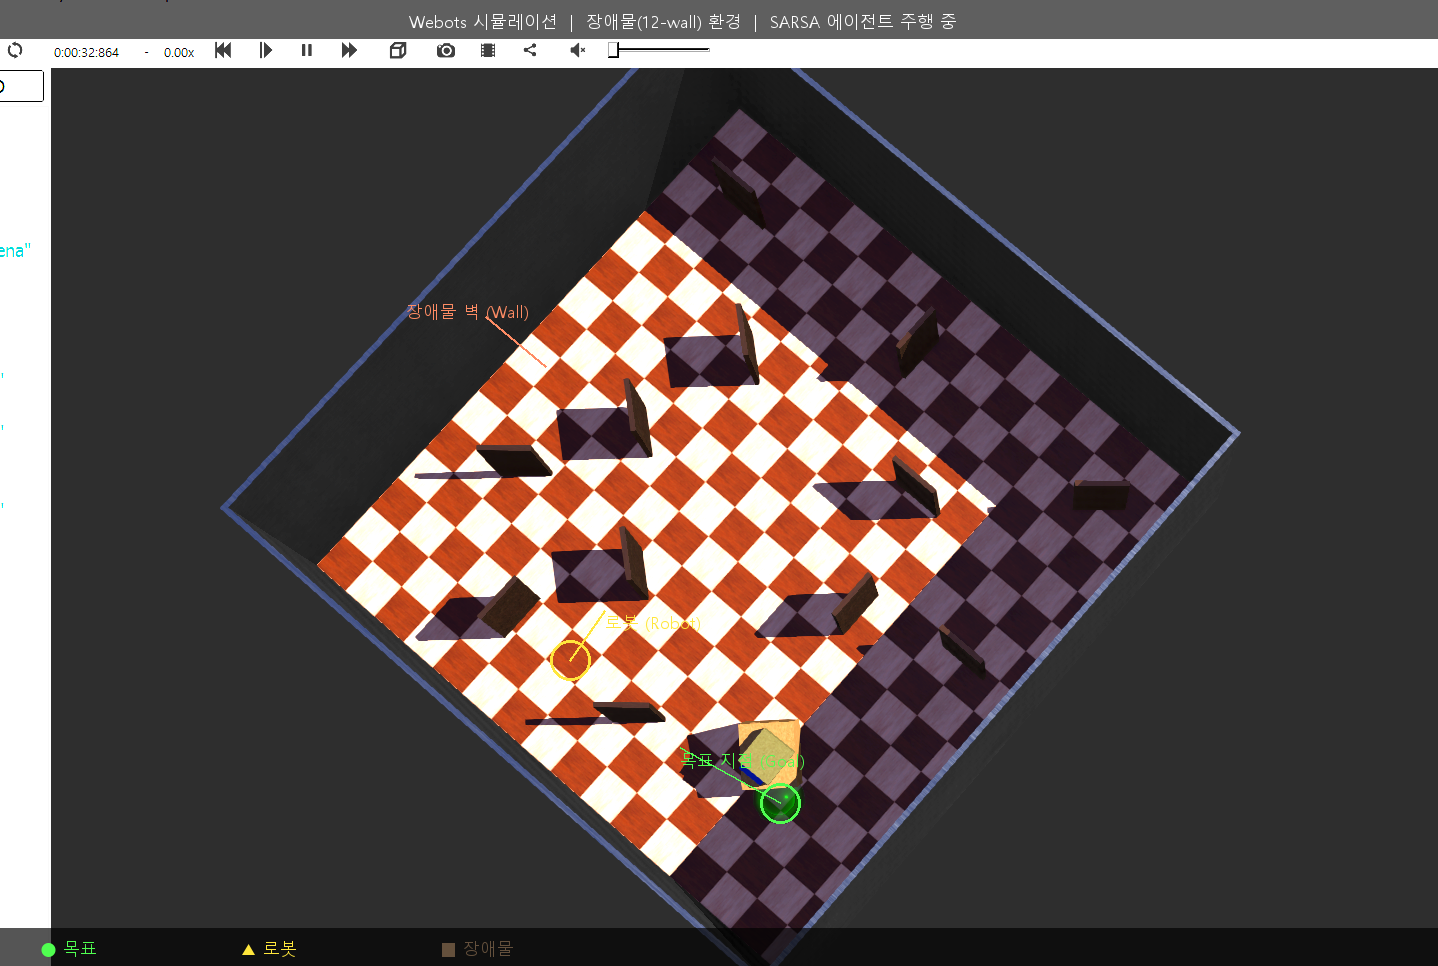
📌 核心要点 (TL;DR)
- 问题 (Problem):当目标位于墙体正后方时,由于距离增量奖励 (+0.1 × Δdist) 固有的贪婪特性,机器人无法主动绕开障碍,而是反复正面撞墙,深陷严重的局部最优 (Local Minima) 死锁。
- 解决方案 (Solution):将 3 方向超声波摇头扫描(前/左/右)状态感知与长远视界贝尔曼最优价值反向传播 (γ = 0.99) 相结合,并构建基于 PowerShell 的 Webots Headless 无渲染加速流水线 (
headless_run.ps1),对种子 0、1、2 进行自动化重复实验。- 实验结果 (Result):在 12 面墙体障碍环境下,智能体成功习得稳健的侧向绕行策略 (Detour Policy),训练 600 个回合后目标到达成功率稳定维持在 90% 以上。