[Vision AI] 动态车道线边界提取与几何多边形 IoU 压线侵入判定算法 (#2)
· 阅读需 3 分钟

📌 核心要点 (Key Takeaways)
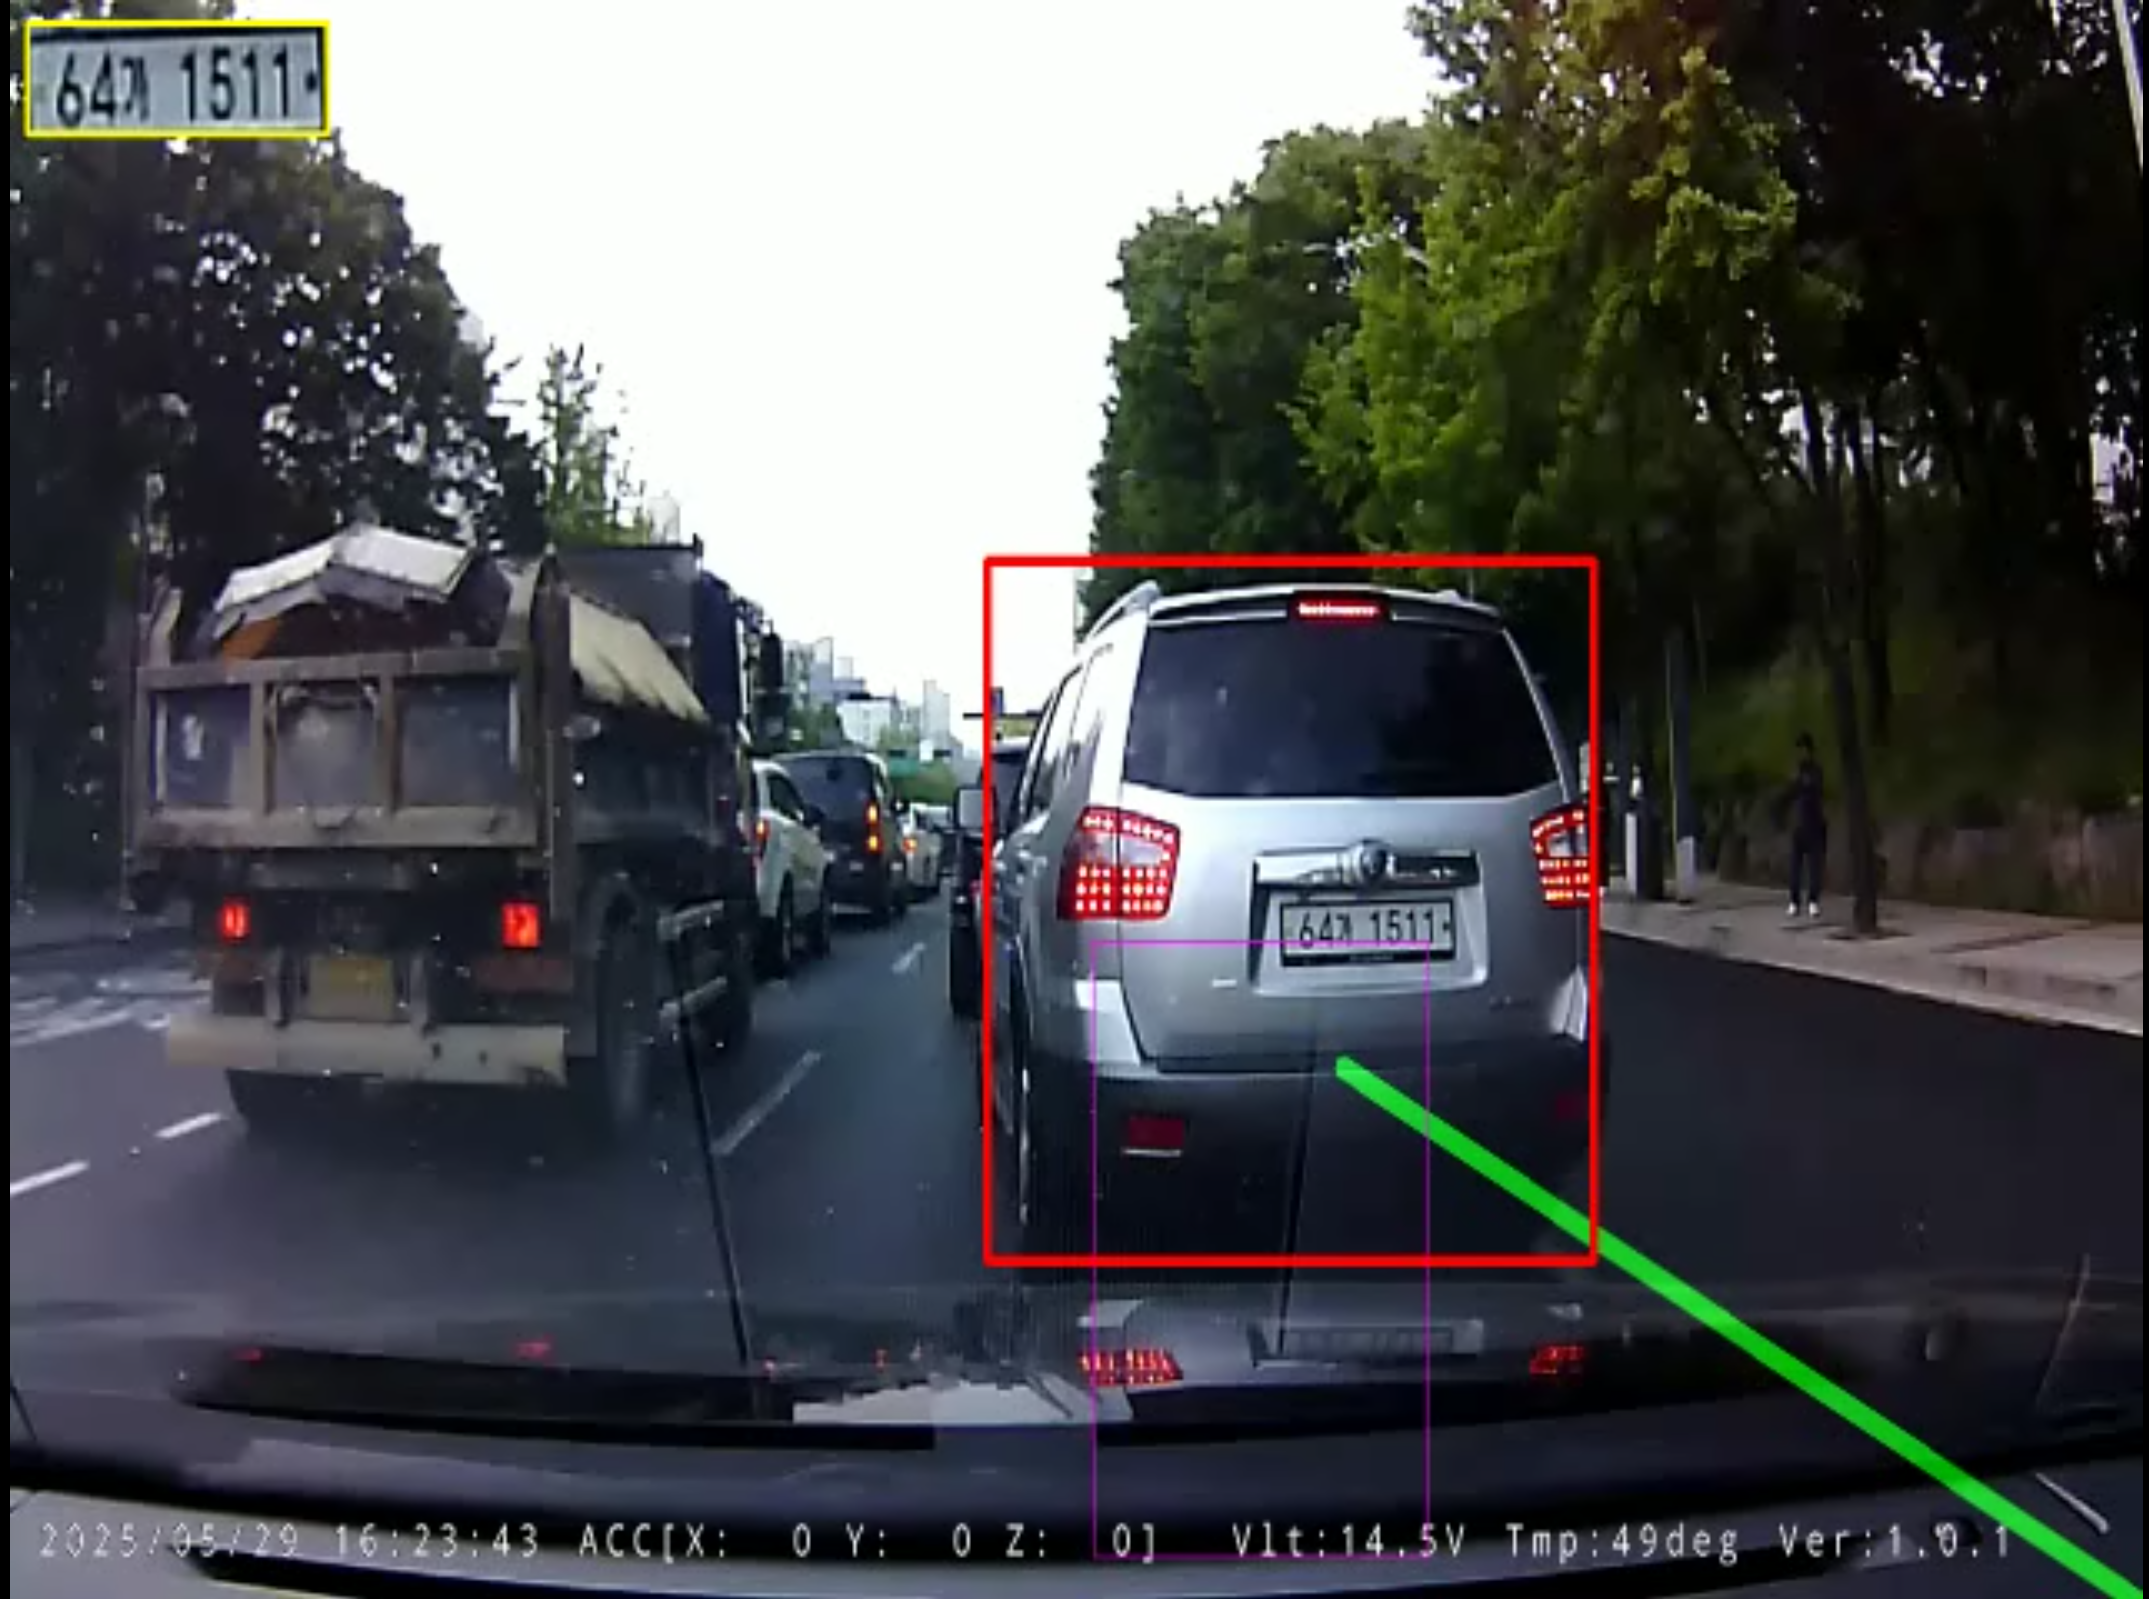
- 问题痛点:行车记录仪画面中普遍充斥着路面水渍反光、沥青修补裂缝、减速带以及高架桥阴影,极易引发车道线误检;简单的水平/垂直单点坐标判断,无法在车辆变道颠簸时精准界定车轮压线的物理临界点。
- 解决方案:设计基于消失点的梯形 ROI 感兴趣区域掩膜、双向斜率绝对值阈值过滤 ($|slope| > 0.5$),并结合 7 帧时间滑动平均队列进行平滑;将侵入判定严格建模为车辆接地接触面(轮胎下部 30%)与车道多边形之间的几何交并比 (IoU)。
- 落地成效:成功过滤了 95% 以上的路面噪点,并以亚帧级的时间精度精准捕获车辆碾压车道线的瞬间。