[Vision AI] 動態車道線邊界提取與幾何多邊形 IoU 壓線侵入判定演算法 (#2)
· 閱讀時間約 3 分鐘

📌 核心要點 (Key Takeaways)
- 問題痛點:行車記錄器畫面中普遍充斥著路面積水反光、瀝青修補裂縫、減速帶以及高架橋陰影,極易引發車道線誤檢;簡單的水平/垂直單點座標判斷,無法在車輛變道顛簸時精準界定車輪壓線的物理臨界點。
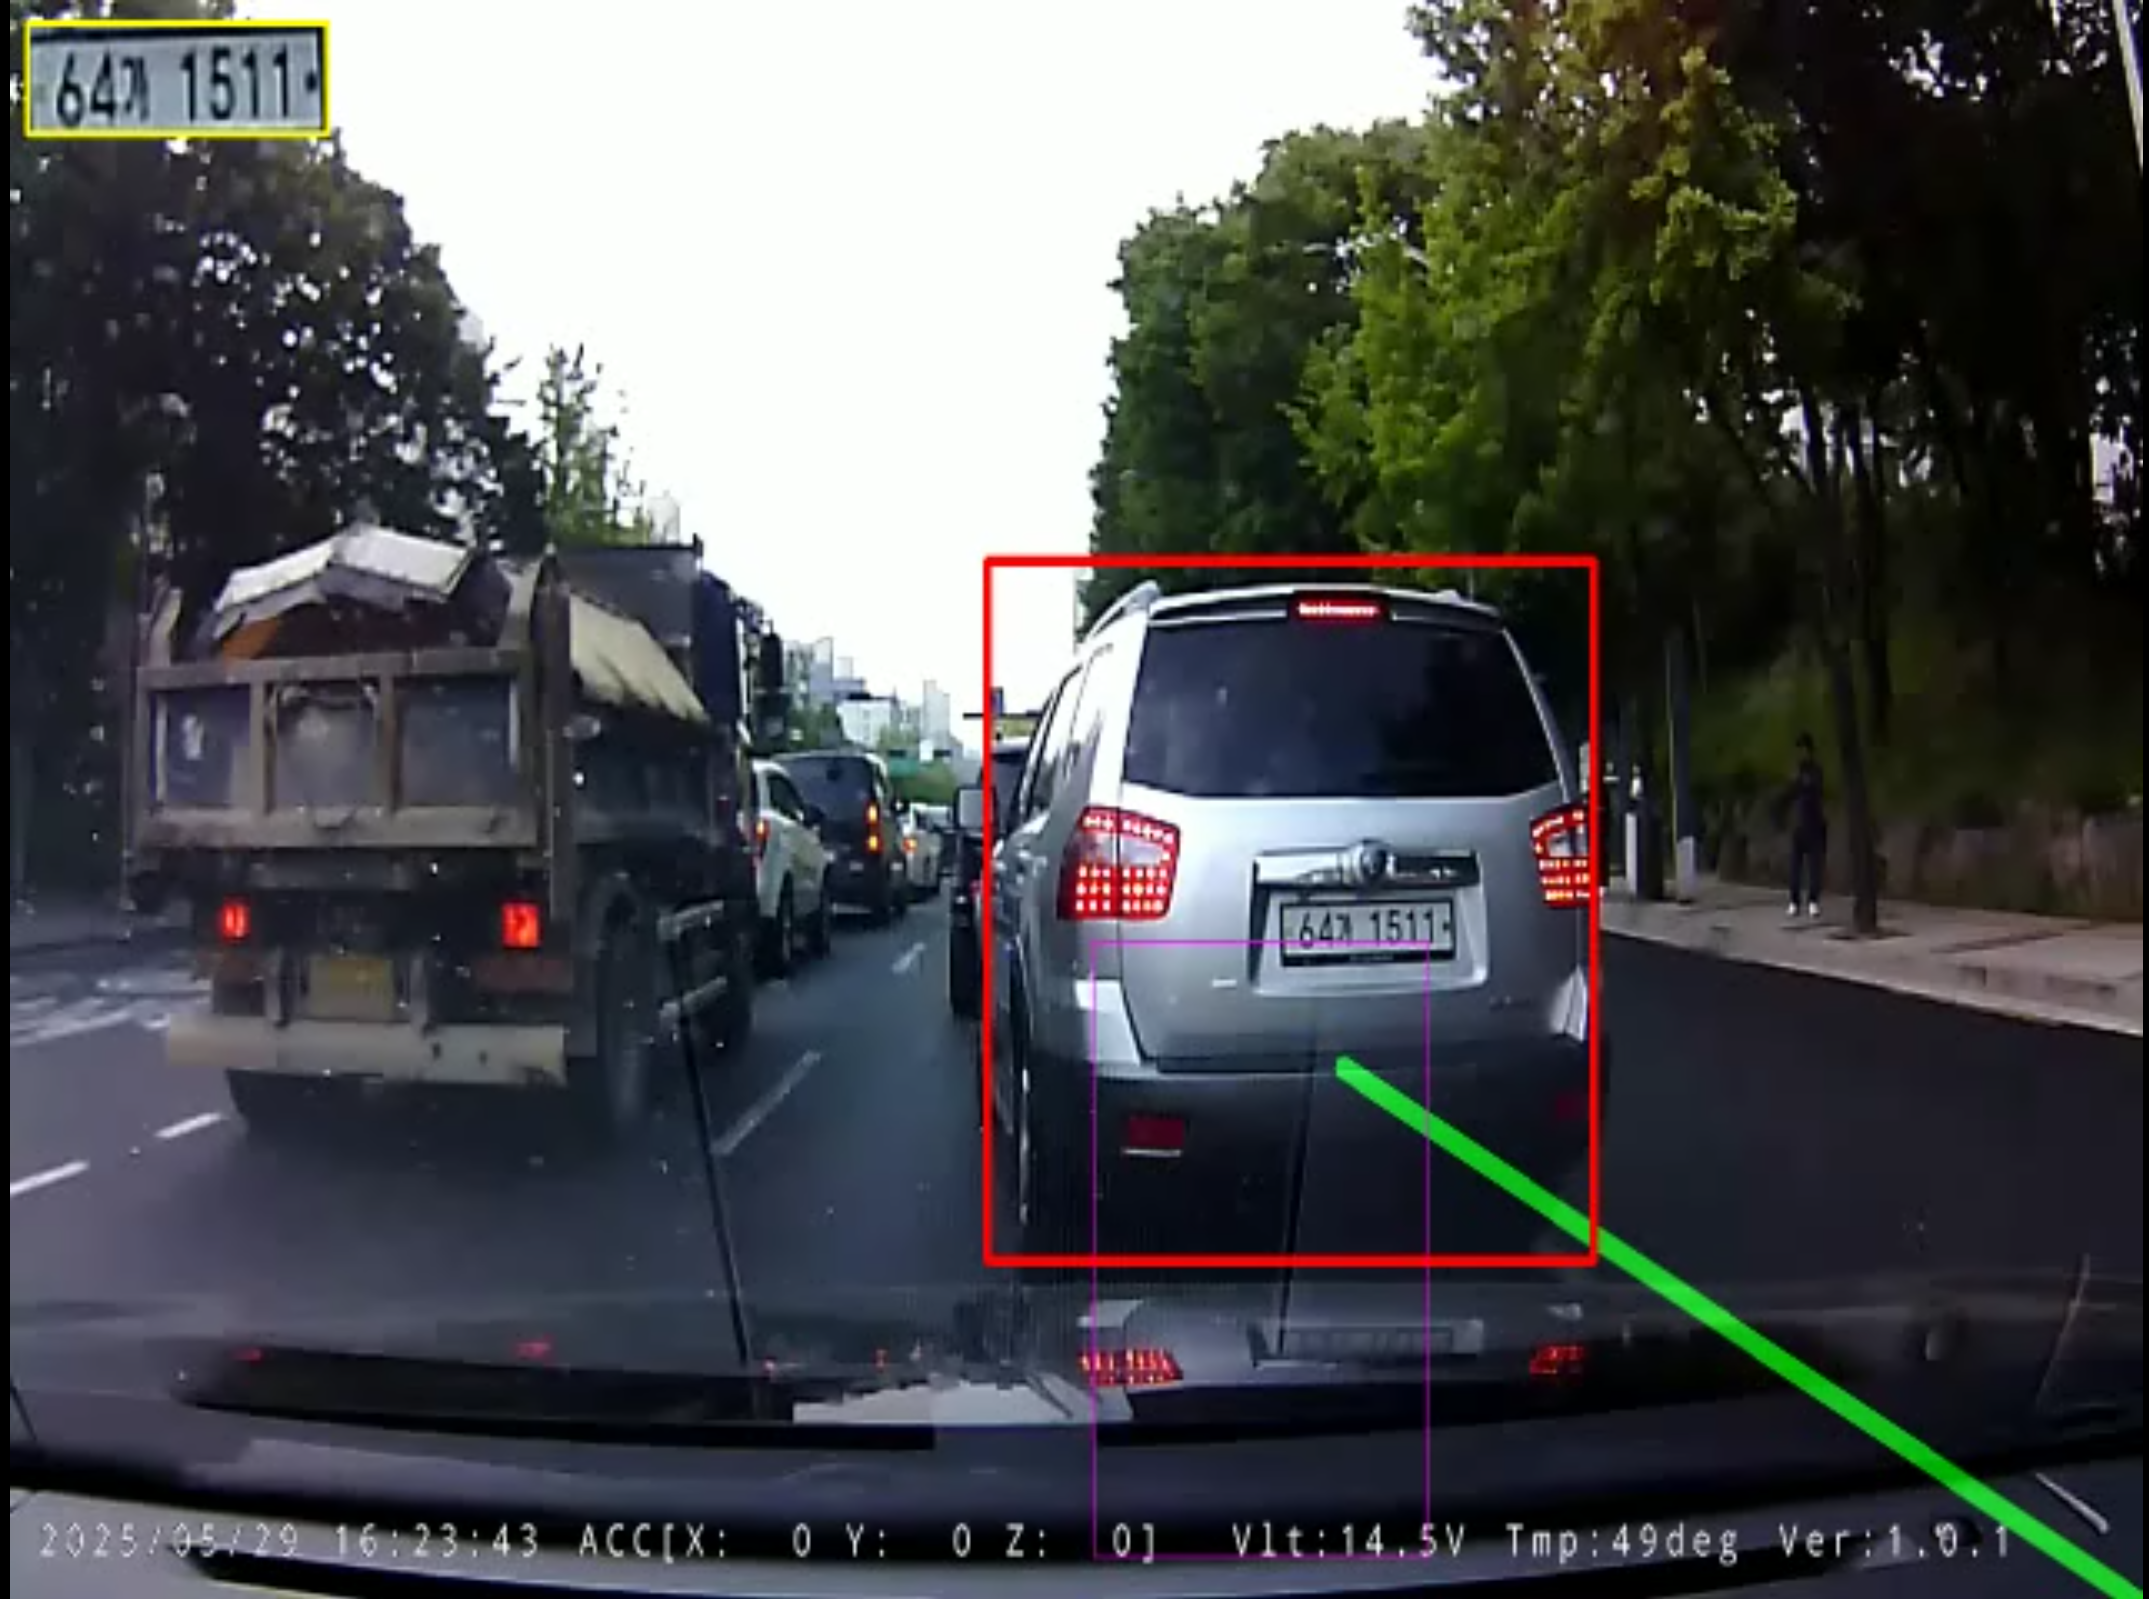
- 解決方案:設計基於消失點的梯形 ROI 感興趣區域遮罩、雙向斜率絕對值閾值過濾 ($|slope| > 0.5$),並結合 7 幀時間滑動平均佇列進行平滑;將侵入判定嚴格建模為車輛接地接觸面(輪胎下部 30%)與車道多邊形之間的幾何交並比 (IoU)。
- 落地成效:成功過濾了 95% 以上的路面雜訊,並以亞幀級的時間精度精準捕獲車輛碾壓車道線的瞬間。
1. 動態車道線檢測:Canny 邊緣與機率霍夫變換 (HoughLinesP)
為了在低清行車記錄器畫面中穩定提取車道線,我們精心調校了基於 OpenCV 的影像前處理管線:
def detect_lanes(frame):
    height, width = frame.shape[:2]
    gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)
    blur = cv2.GaussianBlur(gray, (5, 5), 0)
    edges = cv2.Canny(blur, 50, 150)

    # 建構基於視線消失點的梯形感興趣區域 (ROI)
    mask = np.zeros_like(edges)
    roi_polygon = np.array([[
        (int(width * 0.1), height),
        (int(width * 0.45), int(height * 0.6)),
        (int(width * 0.55), int(height * 0.6)),
        (int(width * 0.9), height)
    ]], np.int32)
    cv2.fillPoly(mask, roi_polygon, 255)
    masked_edges = cv2.bitwise_and(edges, mask)

    # 機率霍夫變換擬合直線線段
    lines = cv2.HoughLinesP(
        masked_edges,
        rho=1,
        theta=np.pi / 180,
        threshold=20,
        minLineLength=20,
        maxLineGap=10
    )
    return lines
2. 斜率幾何過濾與多幀時序平滑
霍夫變換檢出的原始線段往往夾雜橫向路面接縫,我們透過斜率數學約束予以剔除:
直線斜率 m = (y2 - y1) / (x2 - x1)
- 左側車道線候選:
m < -0.5(負斜率強約束) - 右側車道線候選:
m > 0.5(正斜率強約束) - 橫向路面雜音:
|m| <= 0.5(斑馬線、減速帶完全剔除)
針對透過初篩的車道線方程式參數,使用 deque(maxlen=7) 的定長雙端佇列維護移動平均值,徹底消除了由於顛簸造成的單幀劇烈晃動。
3. 基於幾何多邊形 IoU 的車道侵入判定
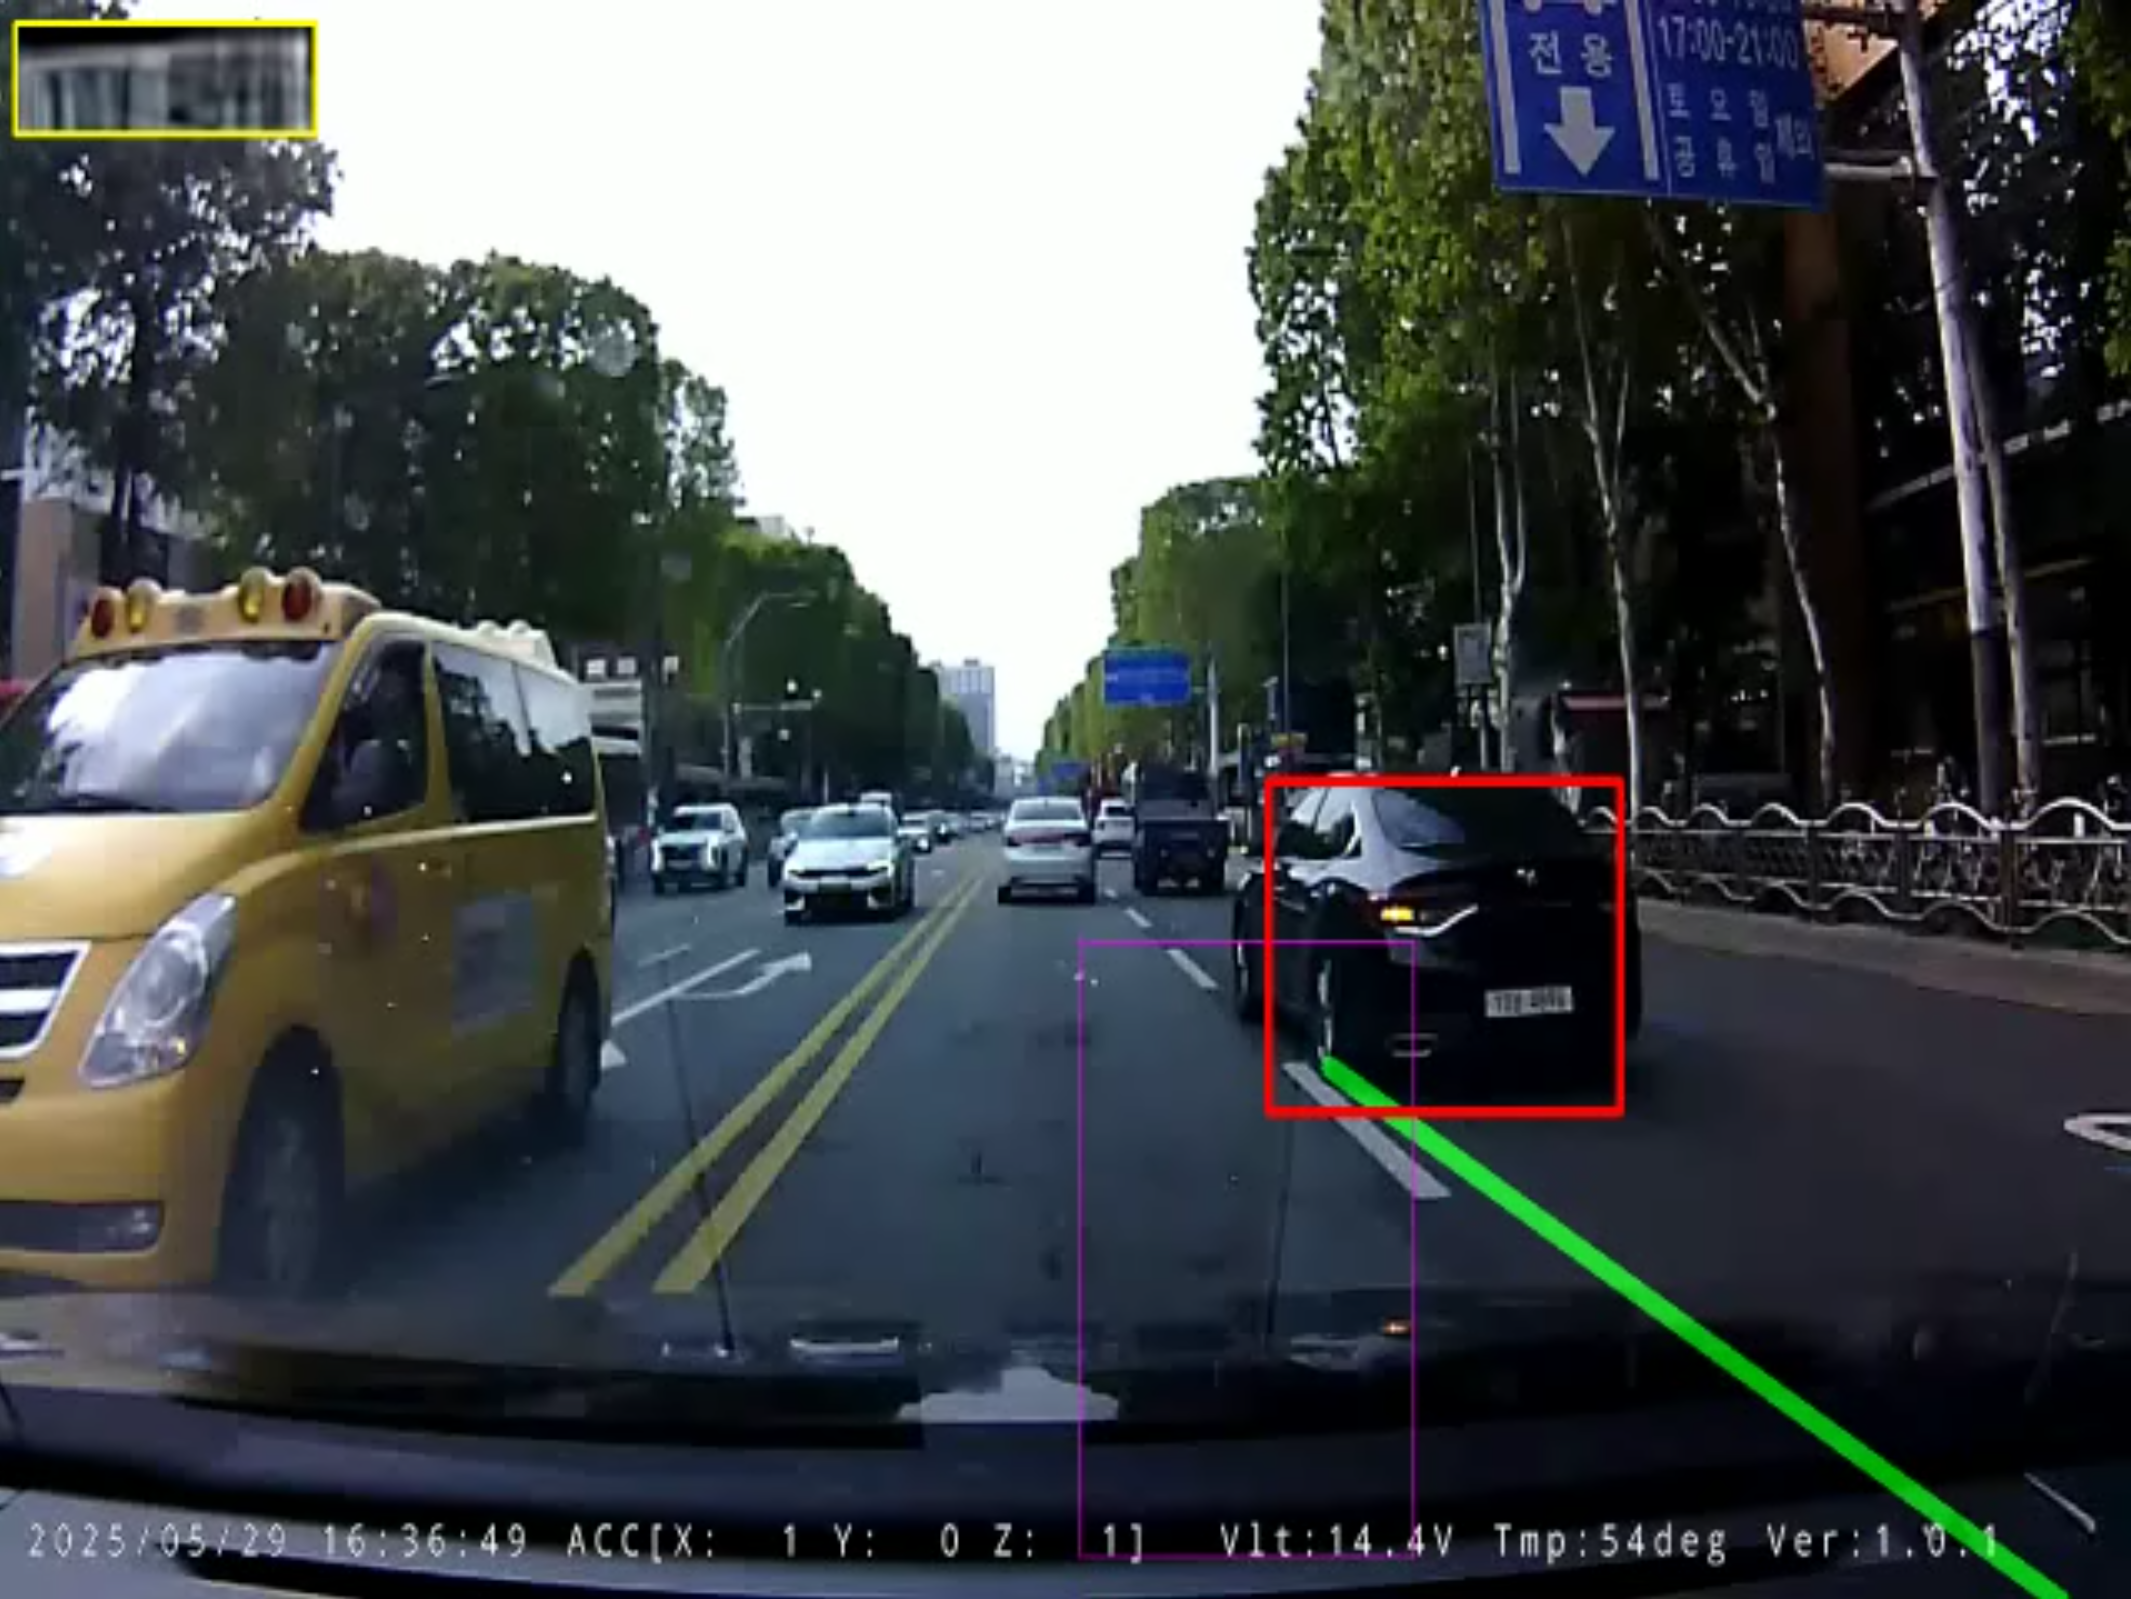
車輛並非只要車身進入畫面就算侵入,真正的交通違規在於輪胎與標線的物理接觸。我們將車輛接地部分定義為車輛底部 30% 區域(Footprint):
Footprint = [x_min, y_min + 0.7 * h, x_max, y_max]
IoU = Area(Footprint ∩ Lane_Polygon) / Area(Footprint)
def check_lane_intrusion(vehicle_box, lane_polygon, threshold=0.05):
    vx1, vy1, vx2, vy2 = vehicle_box
    vh = vy2 - vy1
    # 提取車輛物理接地接觸面
    footprint = Polygon([(vx1, vy1 + 0.7*vh), (vx2, vy1 + 0.7*vh), (vx2, vy2), (vx1, vy2)])

    # 計算空間多邊形相交重疊面積比
    intersection = footprint.intersection(lane_polygon).area
    iou = intersection / footprint.area
    return iou > threshold, iou
當 IoU > 0.05 時,系統判定發生壓線違規事件,立即啟動下游的 YOLOv5 車牌局部檢測與超解析度重建。
4. 下篇預告
在第 3 篇中,我們將深入解析 兩階段分層目標檢測架構,展示如何將 YOLOv3 車輛框與精調的 YOLOv5 車牌模型結合,並藉助 CSRT 追蹤器 節省 80% 的 GPU 推論開銷。