[Webots 機器人] 克服 12 面牆體障礙與 Local Minima 陷阱:多隨機種子 Headless 模擬 (#3)
· 閱讀時間約 5 分鐘

📌 核心重點 (TL;DR)
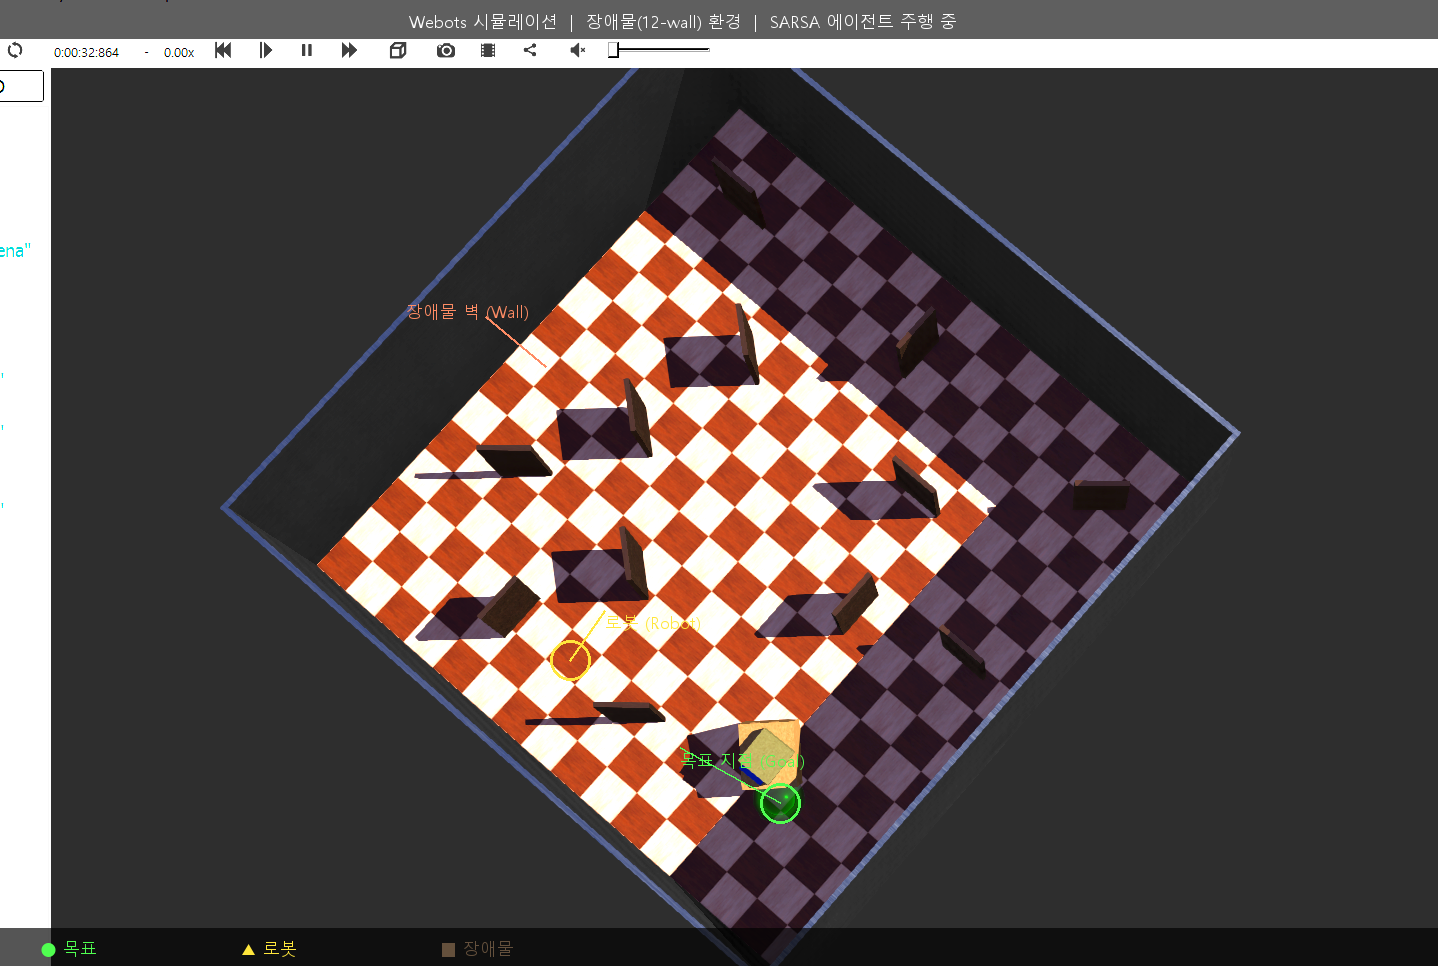
- 問題 (Problem):當目標位於牆體正後方時,由於距離增量獎勵 (+0.1 × Δdist) 固有的貪婪特性,機器人無法主動繞開障礙,而是反覆正面撞牆,深陷嚴重的局部最佳解 (Local Minima) 死結。
- 解決方案 (Solution):將 3 方向超音波搖頭掃描(前/左/右)狀態感知與長遠視野貝爾曼最佳價值反向傳播 (γ = 0.99) 相結合,並建構基於 PowerShell 的 Webots Headless 無渲染加速管線 (
headless_run.ps1),對種子 0、1、2 進行自動化重複實驗。- 實驗結果 (Result):在 12 面牆體障礙環境下,代理人成功習得穩健的側向繞行策略 (Detour Policy),訓練 600 個回合後目標抵達成功率穩定維持在 90% 以上。