[Webots 機器人] Sim-to-Real:透過 Arduino Uno、HC-06 藍牙與 ArUco 視覺追蹤實作硬體遷移 (#5)
· 閱讀時間約 7 分鐘

📌 核心重點 (TL;DR)
- 問題 (Problem):微控制器 (Arduino Uno ATmega328P) 僅有 2KB SRAM 的極端算力瓶頸、車輪打滑 (Wheel Slip) 與超音波感測雜訊,以及 Webots 模擬物理與真實硬體之間典型的虛實鴻溝 (Reality Gap)。
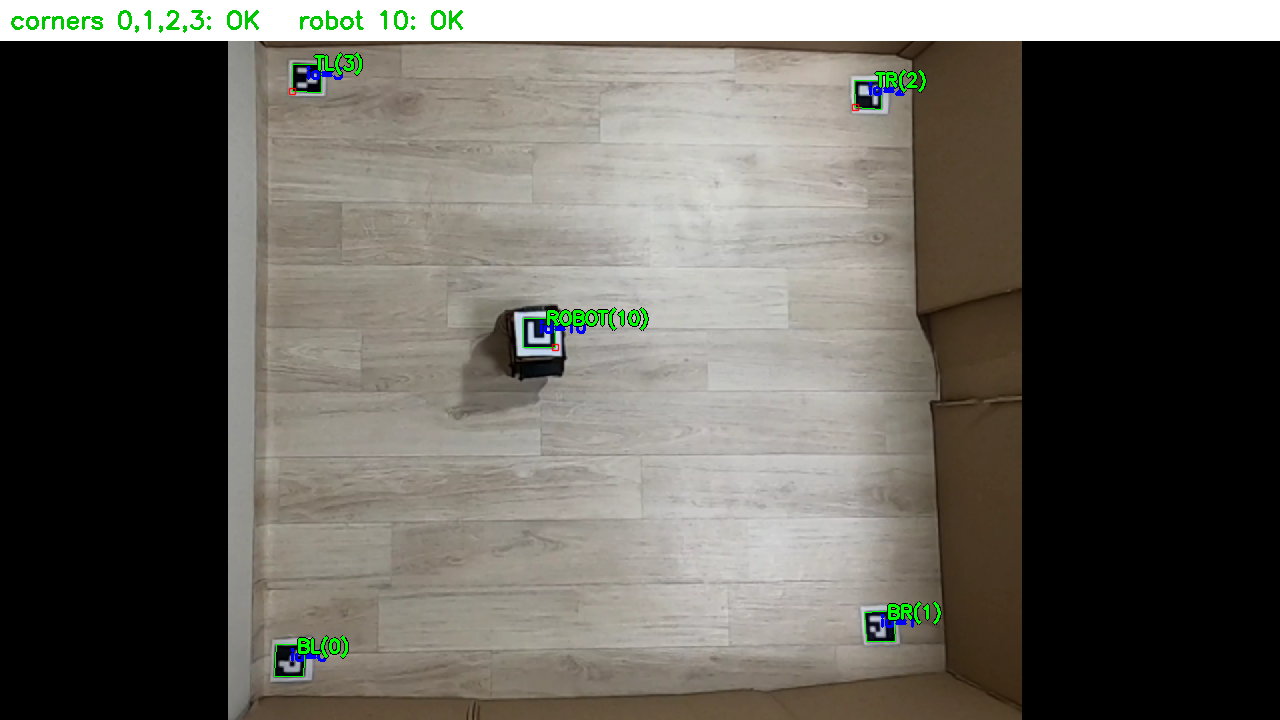
- 解決方案 (Solution):採用分散式 I/O 架構 (HC-06 藍牙, 115,200 baud),上位機 PC 負責 OpenCV 視覺處理與 Q-Table 決策,Arduino 專注馬達底層 PWM 驅動;搭配俯視攝影機棋盤格去畸變與 ArUco 標記單應性矩陣 (
vision.py),實現次公分級 (x, y, θ) 即時姿態追蹤。- 實驗結果 (Result):模擬訓練的 648 狀態 Q 表格零樣本遷移至物理 1.2m × 1.2m 障礙場地中,在無需真實微調的情況下達成了 86.7% 的目標抵達成功率 (26/30 次試驗),成功跨越虛實鴻溝。