[Vision AI] 動態車道線邊界提取與幾何多邊形 IoU 壓線侵入判定演算法 (#2)
· 閱讀時間約 3 分鐘

📌 核心要點 (Key Takeaways)
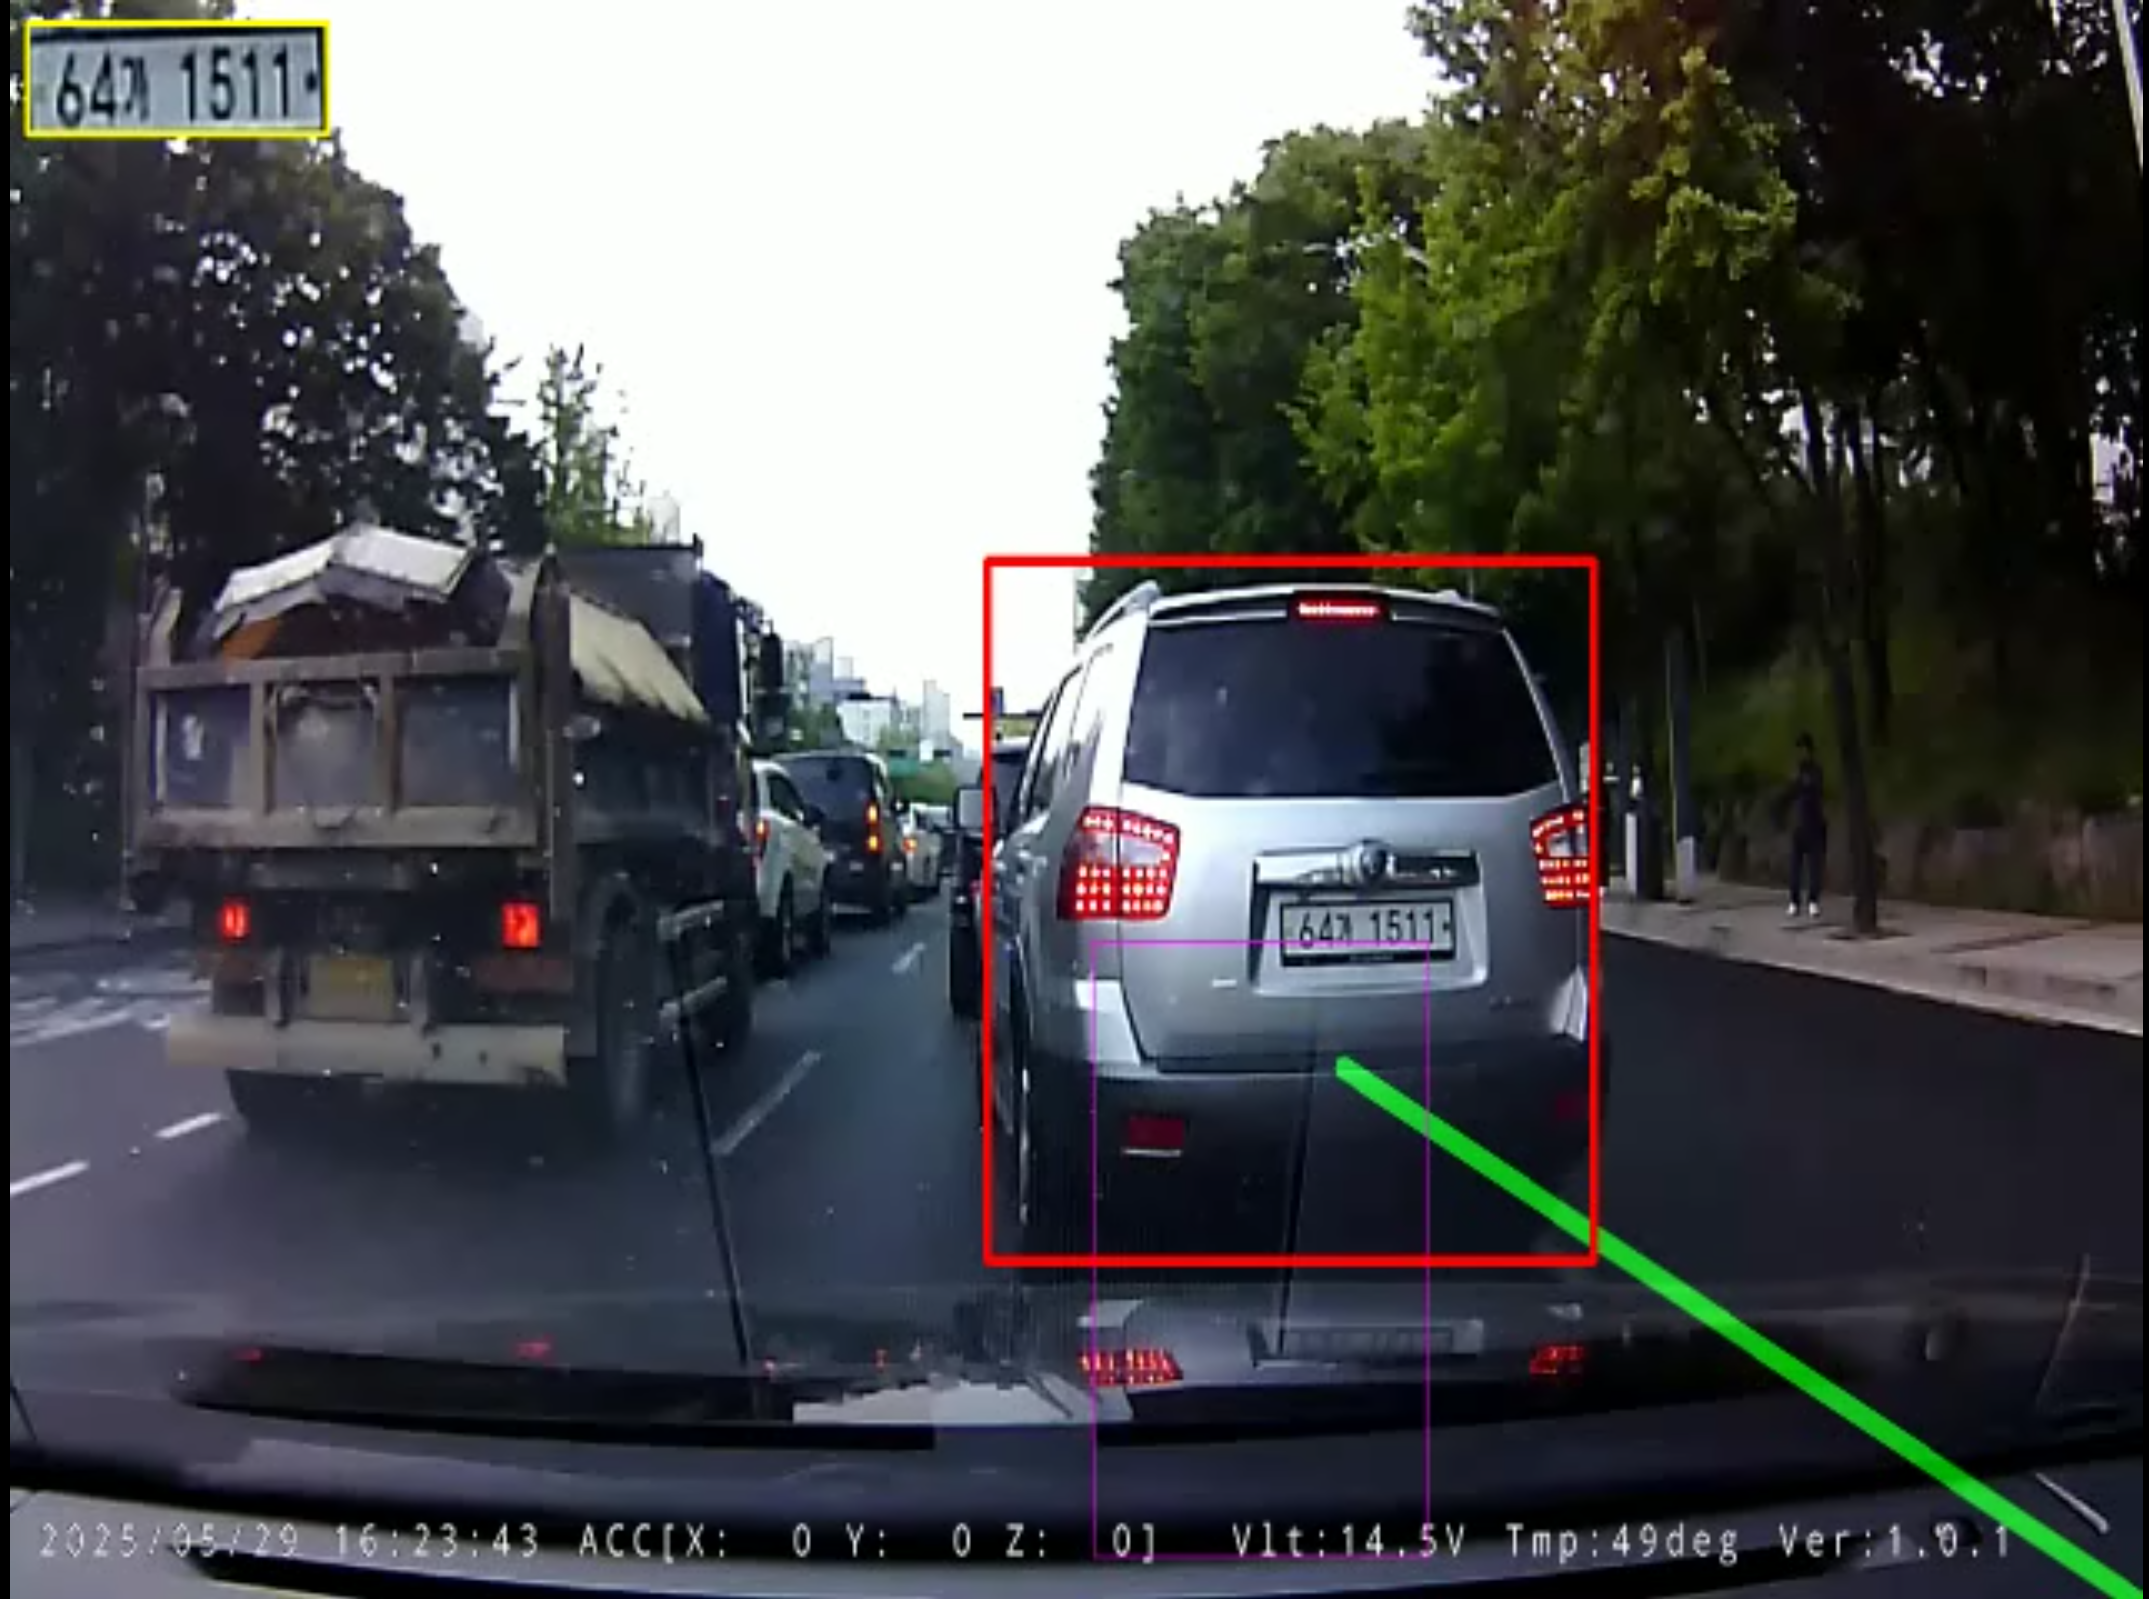
- 問題痛點:行車記錄器畫面中普遍充斥著路面積水反光、瀝青修補裂縫、減速帶以及高架橋陰影,極易引發車道線誤檢;簡單的水平/垂直單點座標判斷,無法在車輛變道顛簸時精準界定車輪壓線的物理臨界點。
- 解決方案:設計基於消失點的梯形 ROI 感興趣區域遮罩、雙向斜率絕對值閾值過濾 ($|slope| > 0.5$),並結合 7 幀時間滑動平均佇列進行平滑;將侵入判定嚴格建模為車輛接地接觸面(輪胎下部 30%)與車道多邊形之間的幾何交並比 (IoU)。
- 落地成效:成功過濾了 95% 以上的路面雜訊,並以亞幀級的時間精度精準捕獲車輛碾壓車道線的瞬間。