[Webots 機器人] Q-Learning 自主導航:648 離散狀態空間劃分與 TCP Socket IPC 架構設計 (#1)
· 閱讀時間約 5 分鐘

📌 核心要點 (Key Takeaways)
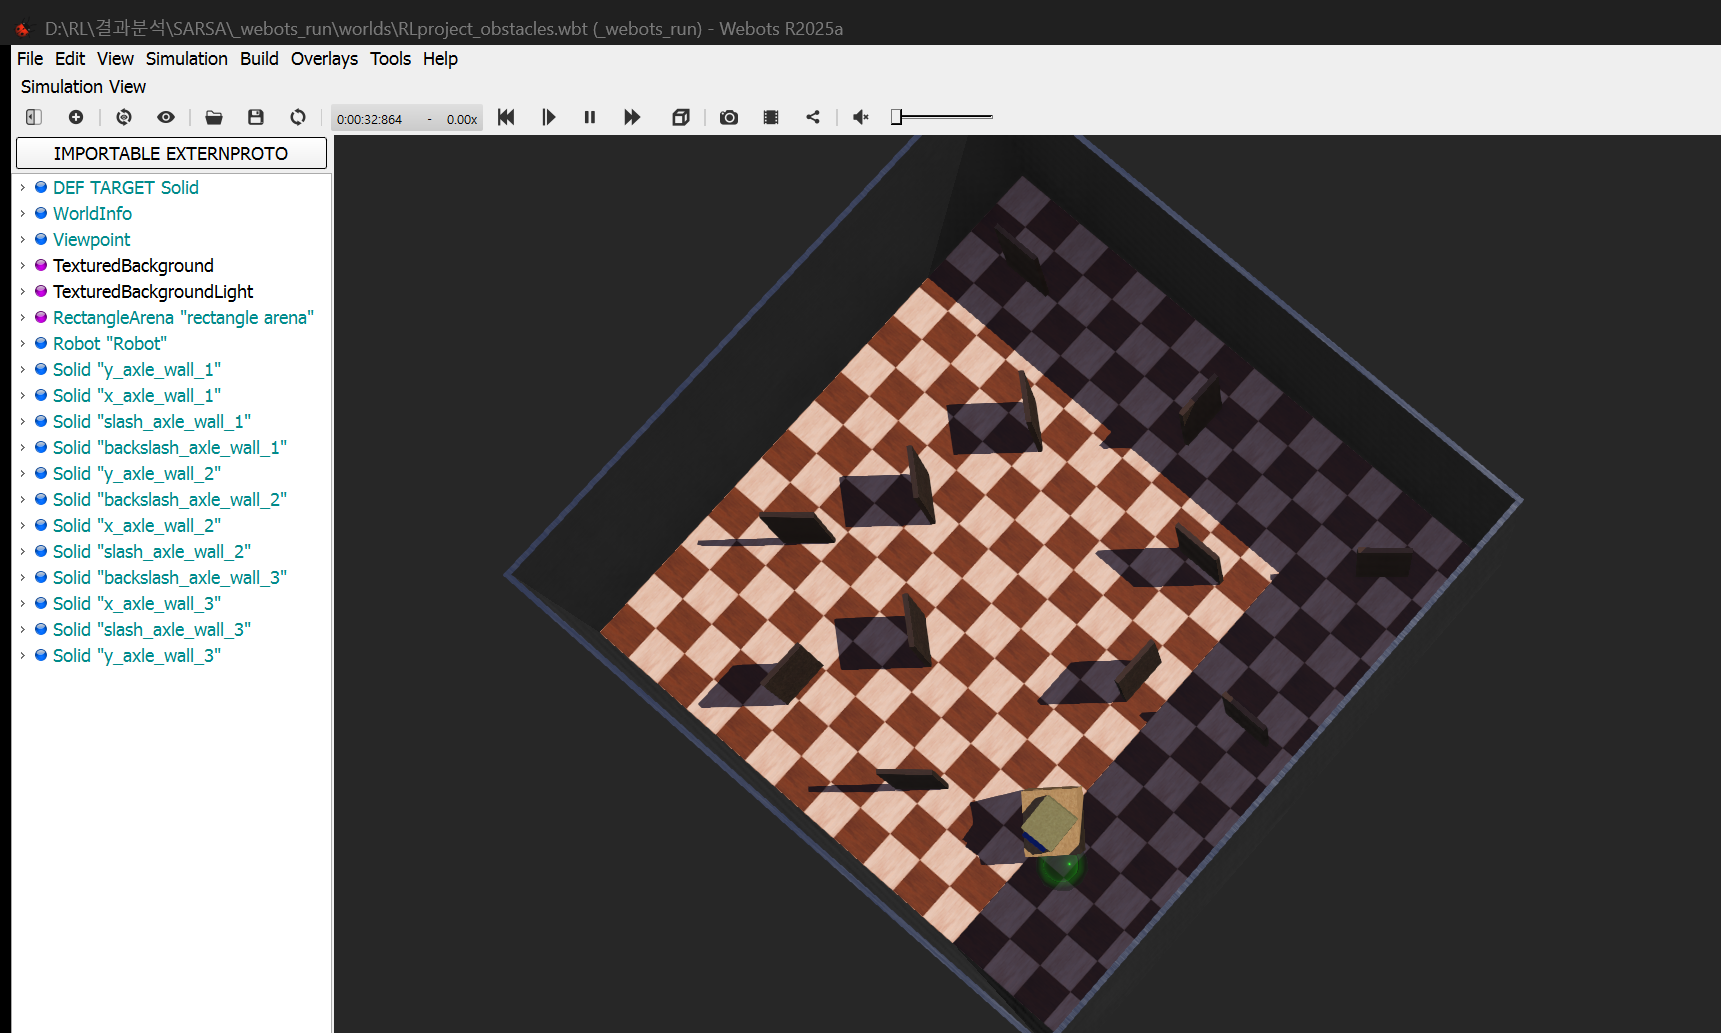
- 問題痛點:連續感測器讀數(距離、朝向角)會導致表格型強化學習遭遇維度災難(State-Space Explosion),同時 Python 強化學習代理與 Webots 模擬核心之間需要維持微秒級、低延遲的物理同步。
- 解決方案:設計了基於幾何學空間劃分的 5 維連續感測器量化器(
discretizer.py),產生 3 × 8 × 3 × 3 × 3 = 648 維離散狀態;搭建了基於 TCP 5000 連接埠的極輕量級行分隔 JSON 套接字通訊管線。- 落地成效:實作了 O(1) 複雜度的超高速 Q-Table 定址更新,確保了模擬器與 Python 端 32ms 物理模擬步長的一致無阻塞同步。