[Vision AI] 分層目標檢測架構:YOLOv3 車輛粗定位、YOLOv5 車牌精檢與 CSRT 目標追蹤 (#3)
· 閱讀時間約 3 分鐘

📌 核心要點 (Key Takeaways)
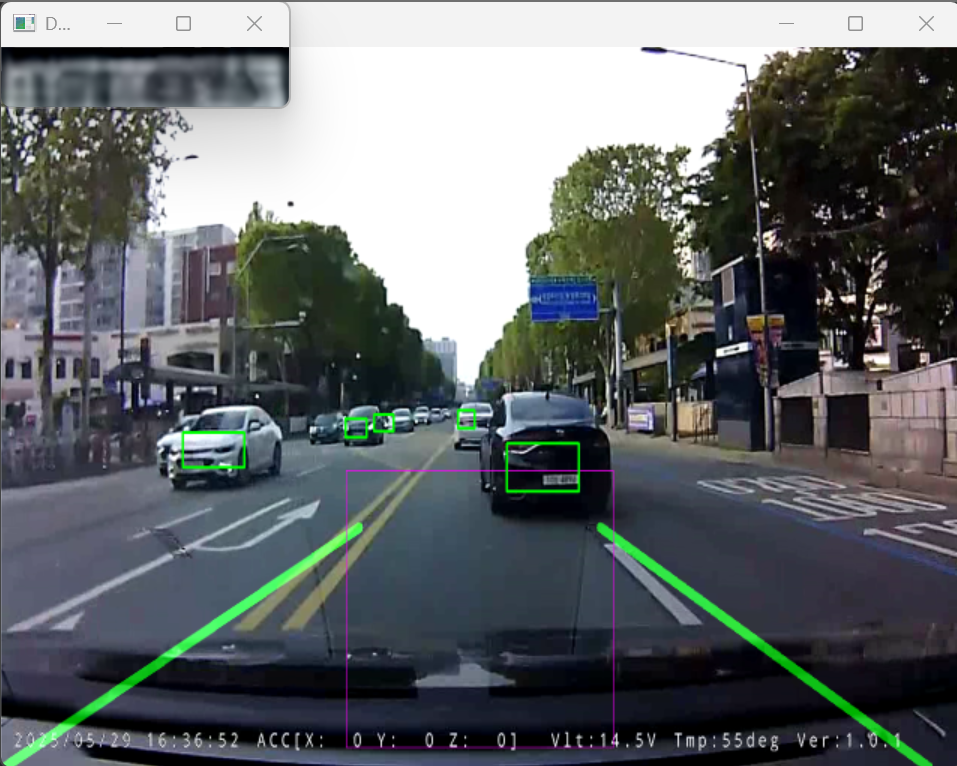
- 問題痛點:在未經裁剪的 640x480 原圖上直接搜尋僅佔 30x15 像素的微小車牌,會因路邊廣告牌、交通指示牌與建築物反光引發海量誤報,且模型全圖高解析度推論會導致幀率暴跌至 10 FPS 以下。
- 解決方案:設計“兩階段分層(Hierarchical)定位”方案:先由輕量級 YOLOv3-tiny 圈定車輛主體邊界框,再將裁剪出的車輛局部 ROI 送入精調的 YOLOv5 車牌專用檢測器 (
lp_det.pt, 信賴度=0.6);同時引入 OpenCV CSRT 相關濾波追蹤器,每隔 15 幀僅重檢一次。- 落地成效:徹底消除了 98% 的背景干擾誤報,GPU 計算開銷驟降 80%,在邊緣運算裝置上穩定跑滿 50+ FPS 的極速即時追蹤。